
状态反馈
状态反馈对闭环特征值的影响
给一个可控系统加上状态反馈之后,不会改变系统的可控性,而且可以对新系统的闭环特征值进行改变,也就是极点配置。
配置极点的具体方法
方法一
为了得到变换后的矩阵(A-bk)中的k矩阵,需要利用k矩阵与配置后特征多项式系数和配置前特征多项式系数的关系得到。
1、计算A的特征多项式得到系数a

讯享网
2、由所需要的极点计算期望的特征多项式得到系数β。
 3、求出矩阵k拔。

4、计算可控变换阵P,得到k矩阵。

方法二:
由配置原理可以知道,我们也可以用更简单的方式得到k矩阵。
1、设出k矩阵

2、直接计算(A-bk)的特征多项式,与所需要的极点计的特征多项式构成方程,解出k.
状态观测器
为了实现状态反馈,我们需要对状态变量进行测量,只有测量之后才能进行反馈,但实际情况中,并不是所有的状态变量都是可以测量的,所以为了实现状态反馈,就要利用已知信息(输入、输出),用模型对状态变量进行估计。
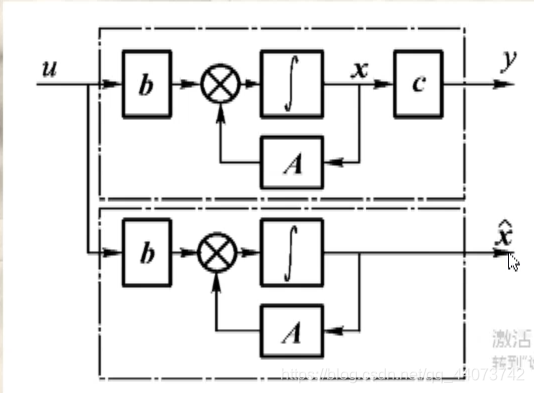
估计方案有两种,一种为开环估计,一种为闭环估计。
开环估计
闭环估计
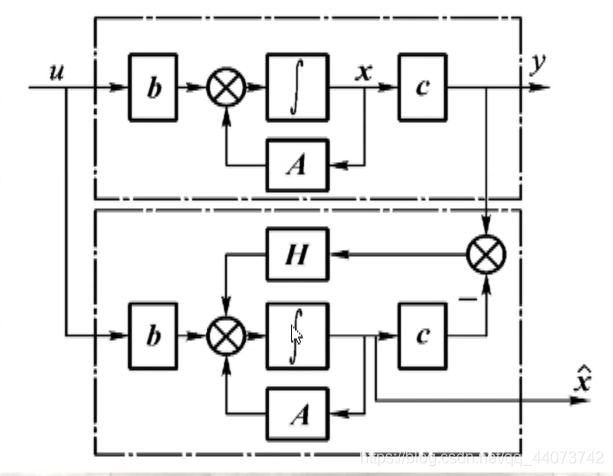
可以看出,开环估计只是简单的模拟了系统并进行输出,而闭环系统则不仅有模拟系统,还将输出量之间的差值作为一个反馈量(偏差)输入模拟系统中以达到更好的模拟。
所以,闭环系统的状态方程可以写成
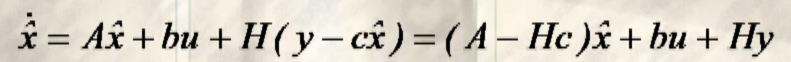
而观测误差的状态方程可以写成:
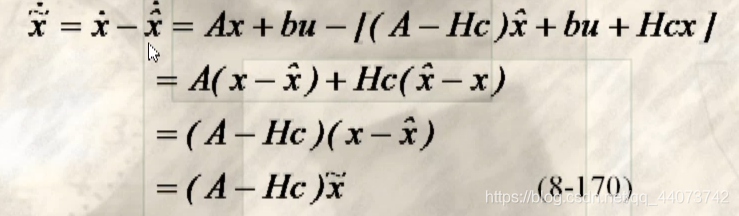
定理
如果系统可观测,可以给出一个n维的状态观测器,并且观测器的极点可以任意配置。
配置方法
与状态反馈类似,可以计算(A-Hc)的多项式,然后与所期望的极点所计算得出的特征多项式构成方程,计算得到H矩阵。
由被控对象、状态观测器、状态反馈构成的闭环系统
如下图:
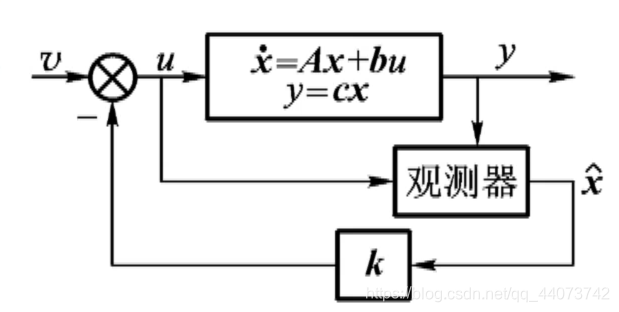
由观测器得到的观测量来作为反馈输入,构成状态反馈。
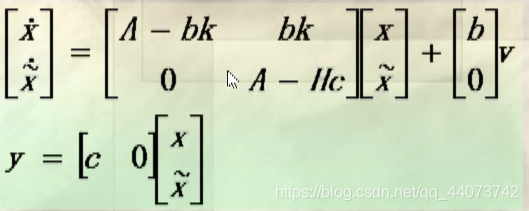
易得出:
且
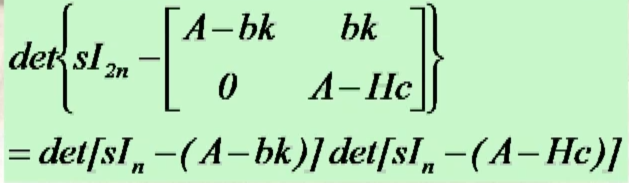
特征多项式的计算可以看出,状态反馈和状态观测所配置的极点是相互独立的,所以系统的极点设置和观测器的配置可以分开进行,由观测器设置来优化误差,再进行系统的极点配置。
版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。如发现本站有涉嫌侵权/违法违规的内容,请联系我们,一经查实,本站将立刻删除。
如需转载请保留出处:https://51itzy.com/kjqy/82391.html