
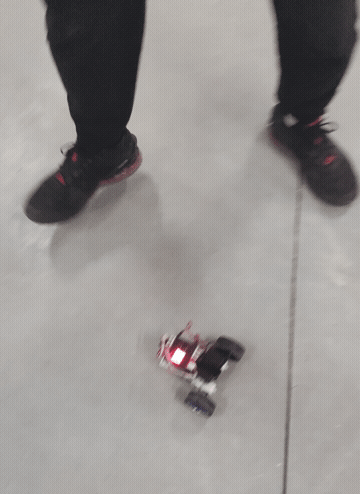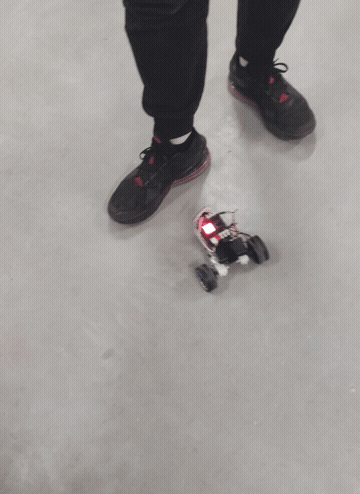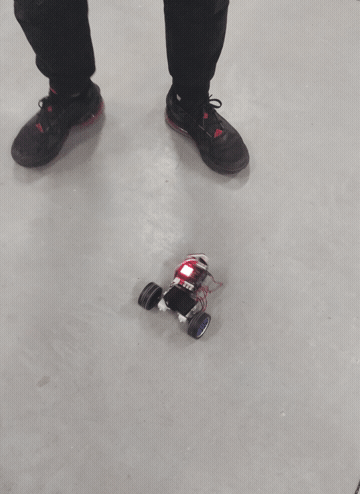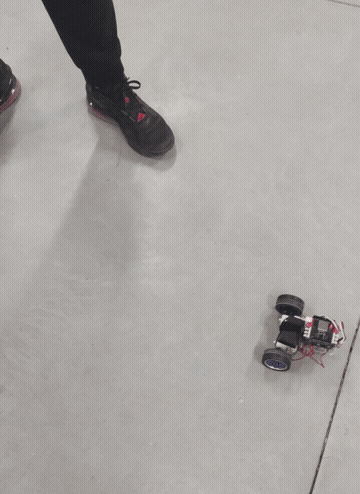
今天在机电工程中心老师的指导下,小组顺利完成了智能避障小车的实验。
一:组装小车
根据实验册 按照顺序 安装小车
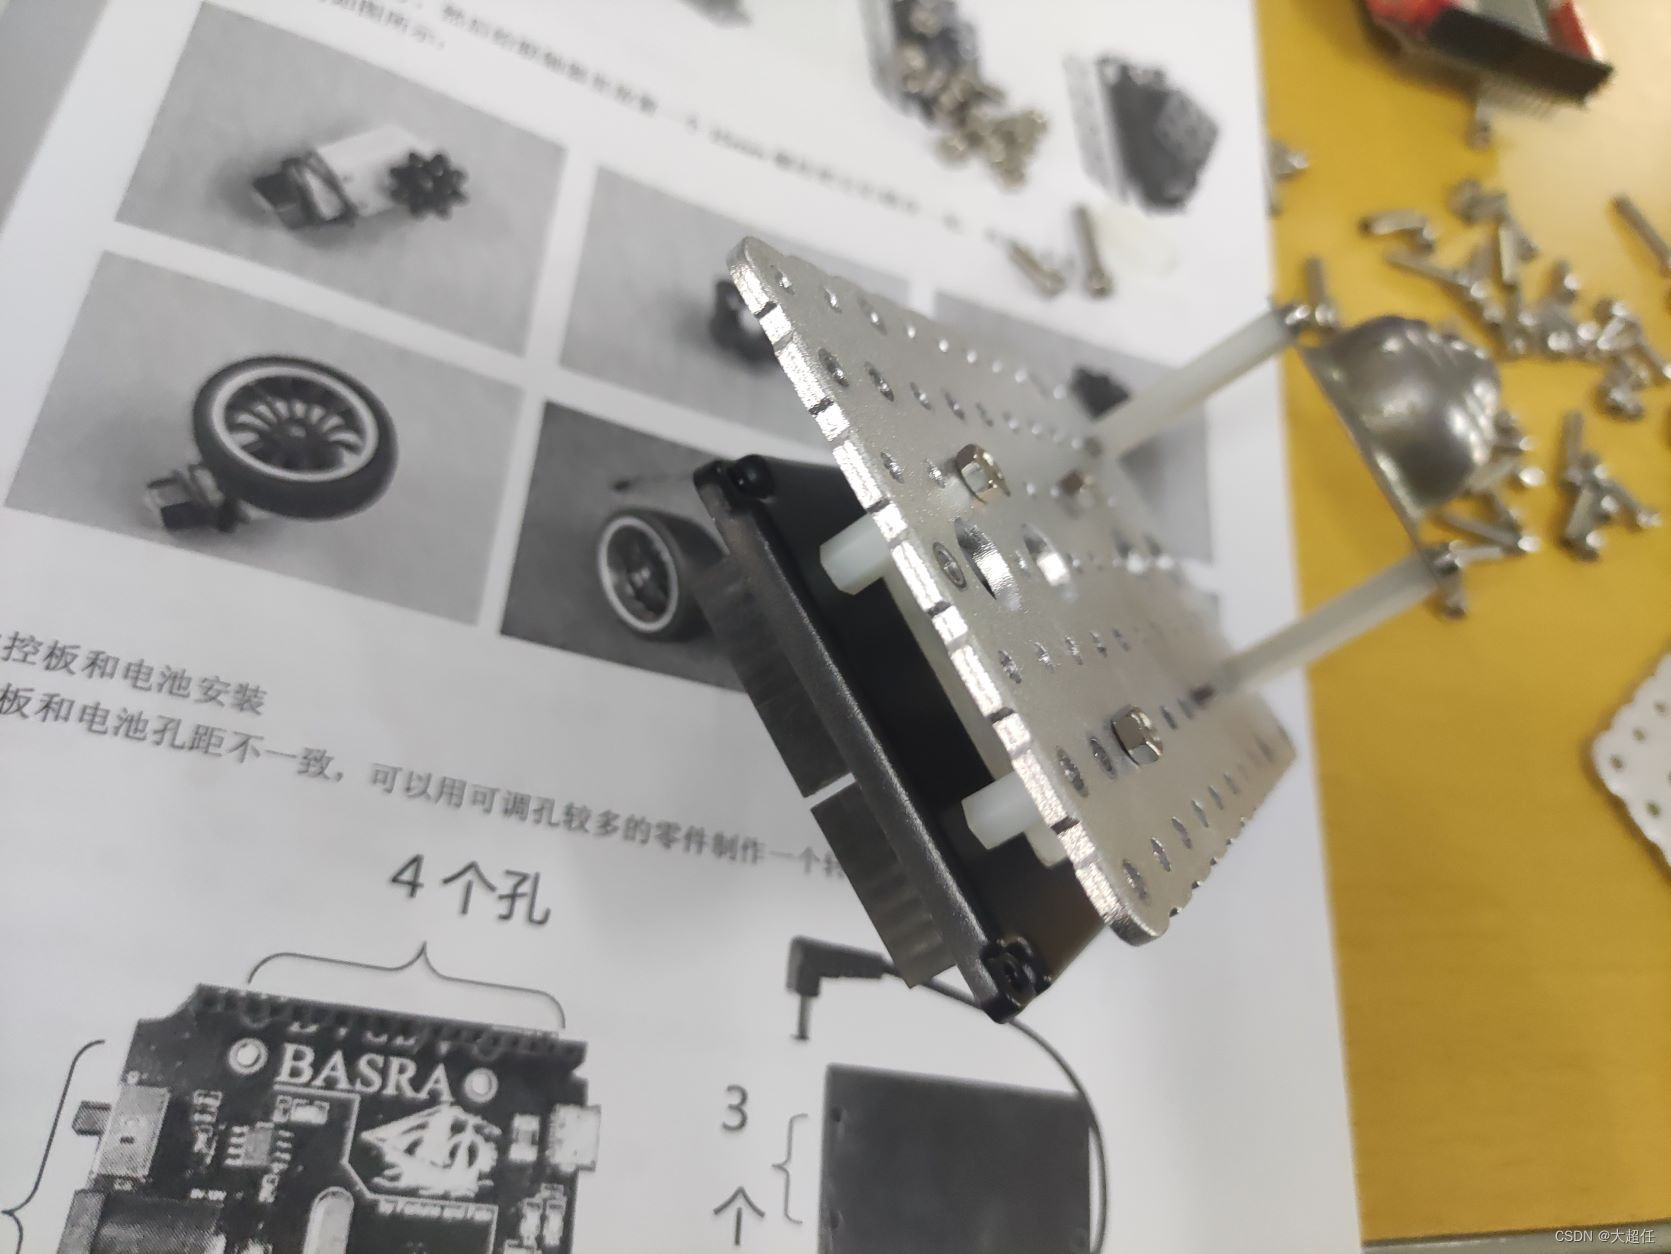
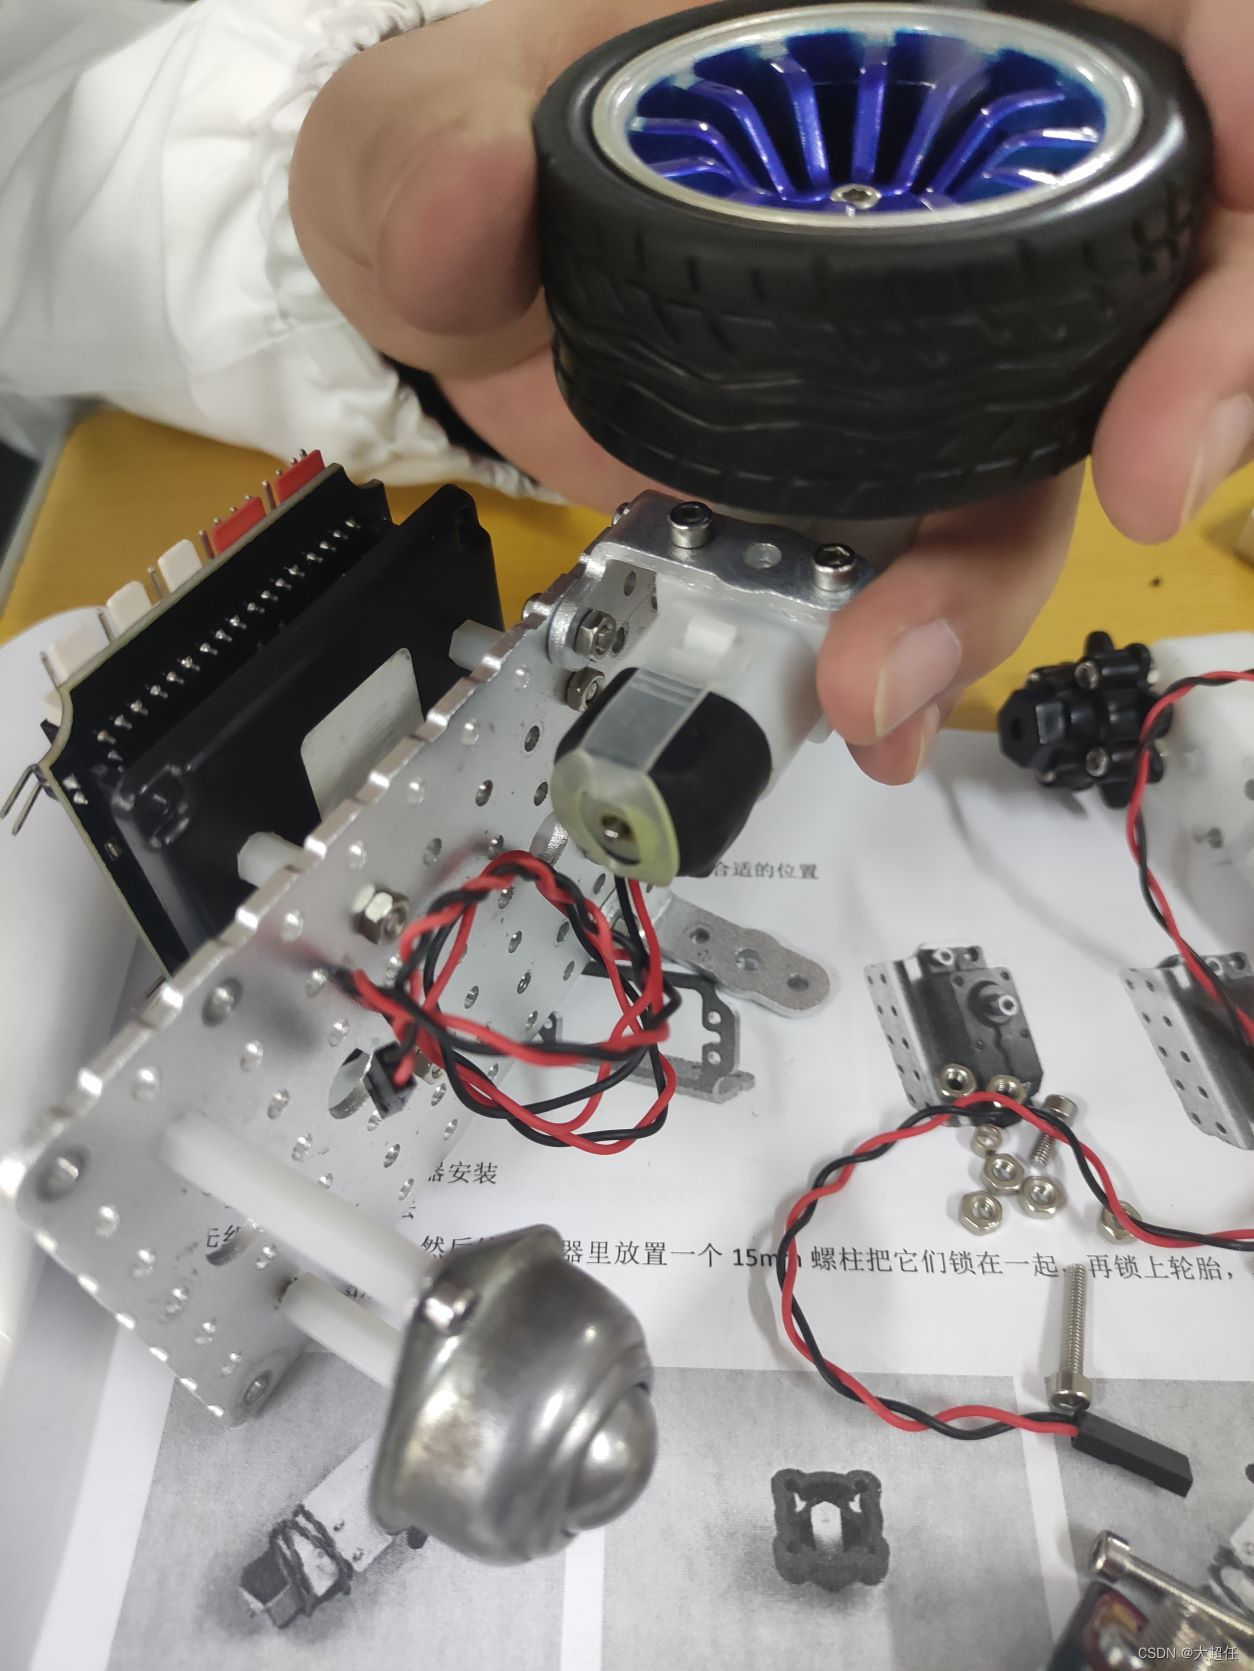
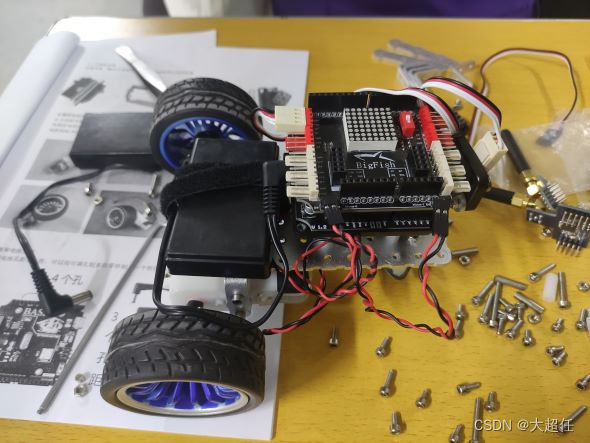
安装成功:
二:主控板,扩展板,编程软件
1 Basra 主控板
Basra的处理器是ATmega328,同时具有14路数字输入/输出口,6路模拟输入,一个16MHZ晶体振荡器,一个usb口,一个电源插座,一个复位按钮。
2 Bigfish 扩展板
Bigfish扩展板扩展了伺服电机接口,8*8led点阵,直流电机驱动以及1个通用扩展接口。
3 Arduino 编程软件
4 近红外传感器
近红外传感器可以发射井接收反时的红外信号,有效检测范围在20cm以内。工作电压:4.7~5.5V,工作电流: 1.2mA,频率38Khz
检测到障碍物时传感器发出低电平信号,主控板将这个信号标为1,高电平时为0。
三 编程
采用图像化编程
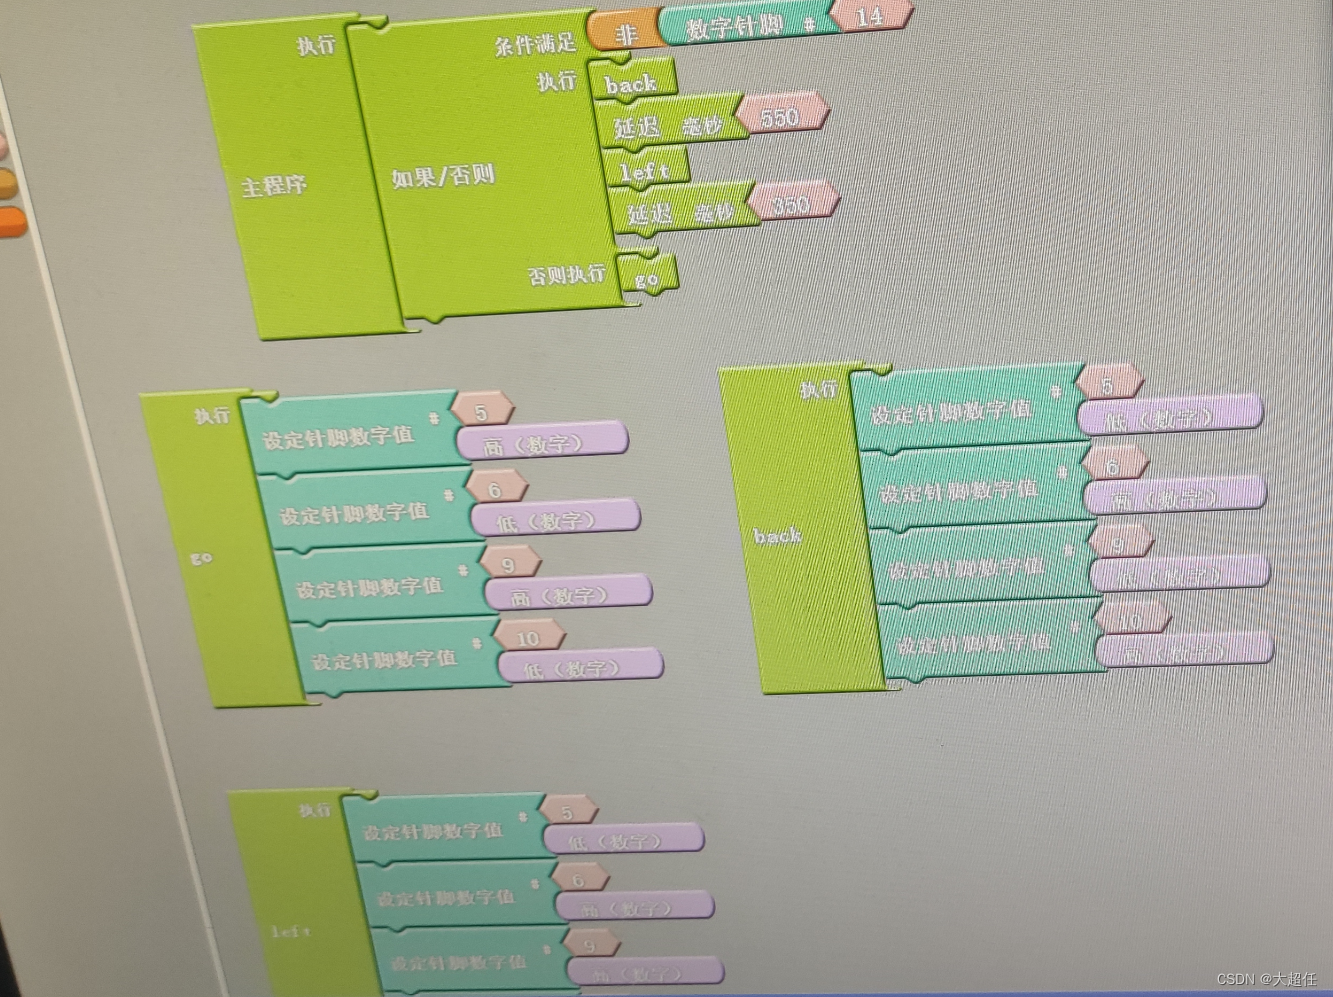
如果参数是1(有障碍物)则后退 然后左转一定角度 。如果参数是0(无障碍物) 前进。
代码如下:
void back() ; void left(); void right(); void go(); void setup() { pinMode(14,INPUT); pinMode(9,OUTPUT); pinMode(10,OUTPUT); pinMode( 5,OUTPUT); pinMode(6,OUTPUT); } void loop() { if(!(digitalRead(14)) { back(); } else { go(); } void left() { digitalWrite(9,LOW); digitalWrite(10,HIGH); digitalWrite(5,HIGH); digitalWrite(6,LOW); } void back() { digitalWrite(9,LOW); digitalWrite(10,HIGH); digitalWrite(5,Low); digitalWrite(6,HIGH); } void right() { digitalWrite(9,HIGH); digitalWrite(10,LOW); digitalWrite(5,LOW); digitalWrite(6,HIGH); } void go() { digitalWrite(9,HIGH); igitalWrite(10,LOW); digitalWrite(5,HIGH); digitalWrite(6,LOW); }讯享网
最终成果
版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。如发现本站有涉嫌侵权/违法违规的内容,请联系我们,一经查实,本站将立刻删除。
如需转载请保留出处:https://51itzy.com/kjqy/82343.html