
哈密顿原理是以变分为基础的建模方法,设系统的动能为 T T T,势能为 V V V,非保守力的虚功为 δ w \delta w δw,则哈密顿原理可以表示为:
∫ t 0 t 1 ( δ L + δ w ) d t = 0 \int_{t0}^{t1}(\delta L + \delta w)dt = 0 ∫t0t1(δL+δw)dt=0
式中, L = T − V L=T-V L=T−V为拉格朗日函数
哈密顿原理用于建立连续的质量分布和连续刚度分布系统(弹性系统)的动力模型。
示例
弹性系统的动力学建模。弹性系统是指具有连续质量分布和连续刚度分布的系统,下面通过简支梁的横向振动来说明弹性体的建模方法。
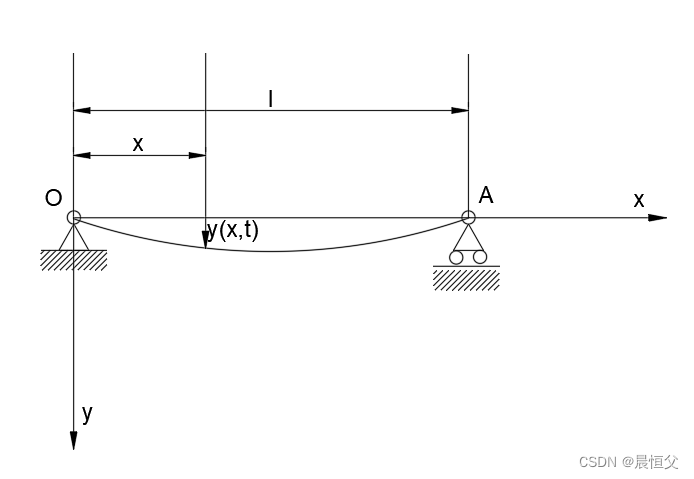
设梁的长度为l,截面的弯曲刚度EI为常数,单位长度质量为 ρ \rho ρ,在x横截面形心处横向位移为 y ( x , t ) y(x,t) y(x,t),忽略剪切变形,则梁的动能表达式为:
T = 1 2 ∫ 0 l ρ ( x ) ( ∂ y ∂ t ) 2 d x T=\frac{1}{2}\int_0^l \rho(x)\big( \frac{\partial y}{\partial t}\big)^2dx T=21∫0lρ(x)(∂t∂y)2dx
势能为:
V = 1 2 ∫ 0 l E I ( x ) ( ∂ 2 y ∂ x 2 ) d x V=\frac{1}{2}\int_0^lEI(x)\big(\frac{\partial^2y}{\partial x^2}\big)dx V=21∫0lEI(x)(∂x2∂2y)dx
拉格朗日函数为 L = T − V L=T-V L=T−V。当系统无外力作用时,根据哈密顿原理有
δ ∫ t 0 t 1 L d t = δ ∫ t 0 t 1 [ ∫ 0 l 1 2 ( ρ ( x ) y ˙ 2 − E I ( y ′ ′ ) 2 ) d x ] d t = 0 \delta \int_{t0}^{t1}Ldt=\delta \int_{t0}^{t1}\big[ \int_0^l \frac{1}{2}(\rho(x)\dot y^2-EI(y^{''})^2)dx\big]dt=0 δ∫t0t1Ldt=δ∫t0t1[∫0l21(ρ(x)y˙2−EI(y′′)2)dx]dt=0
当 ρ ( x ) \rho(x) ρ(x)为常数时,上式积分为:
∫ t 0 t 1 [ ∫ 0
版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。如发现本站有涉嫌侵权/违法违规的内容,请联系我们,一经查实,本站将立刻删除。
如需转载请保留出处:https://51itzy.com/kjqy/82118.html