
分水岭算法是一种基于区域的图像分割算法。在分割的过程中,它会把跟临近像素间的相似性作为重要的参考依据,从而将在空间位置上相近并且灰度值相近(求梯度)的像素点互相连接起来构成一个封闭的轮廓。
算法原理介绍
我们假设图像中每个像素的灰度值表示该点的海拔高度,那么每一个局部极小值及其影响区域称为集水盆地,而集水盆地的边界则形成分水岭。这些集水的盆地就是我们要识别的物体或区域。
对灰度图的地形学解释,我们我们考虑三类点:
1. 局部最小值点,该点对应一个盆地的最低点,当我们在盆地里滴一滴水的时候,由于重力作用,水最终会汇聚到该点。注意:可能存在一个最小值面,该平面内的都是最小值点,如下图a所示,局部最小点可能只有一个,也可能是个平面。
2. 盆地的其它位置点,该位置滴的水滴会汇聚到局部最小点。
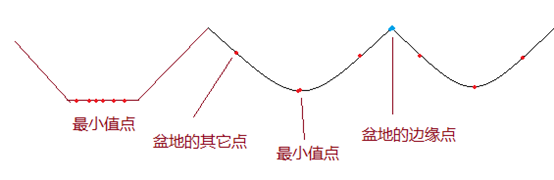
图a

图b
用不同颜色的水(标签)填充每个孤立的山谷(局部极小值)。当水上升时,根据附近的峰(梯度),不同山谷不同的颜色的水,显然会开始融合。为了避免这种情况,你在水就要融合的地方及时增加屏障(增高水坝)。你继续填满水,建造屏障,直到所有的山峰都被淹没。然后,您创建的屏障会给出分割结果。
在真实图像中,由于噪声点或者其它干扰因素的存在,使用分水岭算法常常存在过度分割的现象,这是因为很多很小的局部极值点的存在,从而导致分割后的图像不能将图像中有意义的区域表示出来。
为了解决过度分割的问题,可以使用基于标记(mark)图像的分水岭算法,就是通过先验知识,来指导分水岭算法,以便获得更好的图像分段效果。通常的mark图像,都是在某个区域定义了一些灰度层级,在这个区域的洪水淹没过程中,水平面都是从定义的高度开始的,这样可以避免一些很小的噪声极值区域的分割。
具体的过程可以浏览
http://www.cmm.mines-paristech.fr/~beucher/wtshed.html#watshed
分水岭算法常用的操作步骤:
彩色图像灰度化,然后再求梯度图,最后在梯度图的基础上进行分水岭算法,求得分段图像的边缘线。
OpenCV代码
#include "opencv2/imgproc/imgproc.hpp" #include "opencv2/highgui/highgui.hpp" #include <iostream> using namespace cv; using namespace std; Vec3b RandomColor(int value); //生成随机颜色函数 int main(int argc, char* argv[]) { Mat image = imread("2.jpg"); //载入RGB彩色图像 imshow("Source Image", image); //灰度化,滤波,Canny边缘检测 Mat imageGray; cvtColor(image, imageGray, CV_RGB2GRAY);//灰度转换 GaussianBlur(imageGray, imageGray, Size(5, 5), 2); //高斯滤波 imshow("Gray Image", imageGray); Canny(imageGray, imageGray, 80, 150); imshow("Canny Image", imageGray); //查找轮廓 vector<vector<Point>> contours; vector<Vec4i> hierarchy; findContours(imageGray, contours, hierarchy, RETR_TREE, CHAIN_APPROX_SIMPLE, Point()); Mat imageContours = Mat::zeros(image.size(), CV_8UC1); //轮廓 Mat marks(image.size(), CV_32S); //Opencv分水岭第二个矩阵参数 marks = Scalar::all(0); int index = 0; int compCount = 0; for (; index >= 0; index = hierarchy[index][0], compCount++) { //对marks进行标记,对不同区域的轮廓进行编号,相当于设置注水点,有多少轮廓,就有多少注水点 drawContours(marks, contours, index, Scalar::all(compCount + 1), 1, 8, hierarchy); drawContours(imageContours, contours, index, Scalar(255), 1, 8, hierarchy); } //我们来看一下传入的矩阵marks里是什么东西 Mat marksShows; convertScaleAbs(marks, marksShows); imshow("marksShow", marksShows); imshow("轮廓", imageContours); watershed(image, marks); //我们再来看一下分水岭算法之后的矩阵marks里是什么东西 Mat afterWatershed; convertScaleAbs(marks, afterWatershed); imshow("After Watershed", afterWatershed); //对每一个区域进行颜色填充 Mat PerspectiveImage = Mat::zeros(image.size(), CV_8UC3); for (int i = 0; i < marks.rows; i++) { for (int j = 0; j < marks.cols; j++) { int index = marks.at<int>(i, j); if (marks.at<int>(i, j) == -1) { PerspectiveImage.at<Vec3b>(i, j) = Vec3b(255, 255, 255); } else { PerspectiveImage.at<Vec3b>(i, j) = RandomColor(index); } } } imshow("After ColorFill", PerspectiveImage); //分割并填充颜色的结果跟原始图像融合 Mat wshed; addWeighted(image, 0.4, PerspectiveImage, 0.6, 0, wshed); imshow("AddWeighted Image", wshed); waitKey(); } Vec3b RandomColor(int value) //生成随机颜色函数 { value = value % 255; //生成0~255的随机数 RNG rng; int aa = rng.uniform(0, value); int bb = rng.uniform(0, value); int cc = rng.uniform(0, value); return Vec3b(aa, bb, cc); }讯享网
参考:
https://www.cnblogs.com/mikewolf2002/p/3304118.html
https://blog.csdn.net/dcrmg/article/details/
版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。如发现本站有涉嫌侵权/违法违规的内容,请联系我们,一经查实,本站将立刻删除。
如需转载请保留出处:https://51itzy.com/kjqy/81488.html