
我自己已经写好而且编译0错误
是的,只需要改动commulink.cpp就可以了。我把commulink.cpp放在这下面。
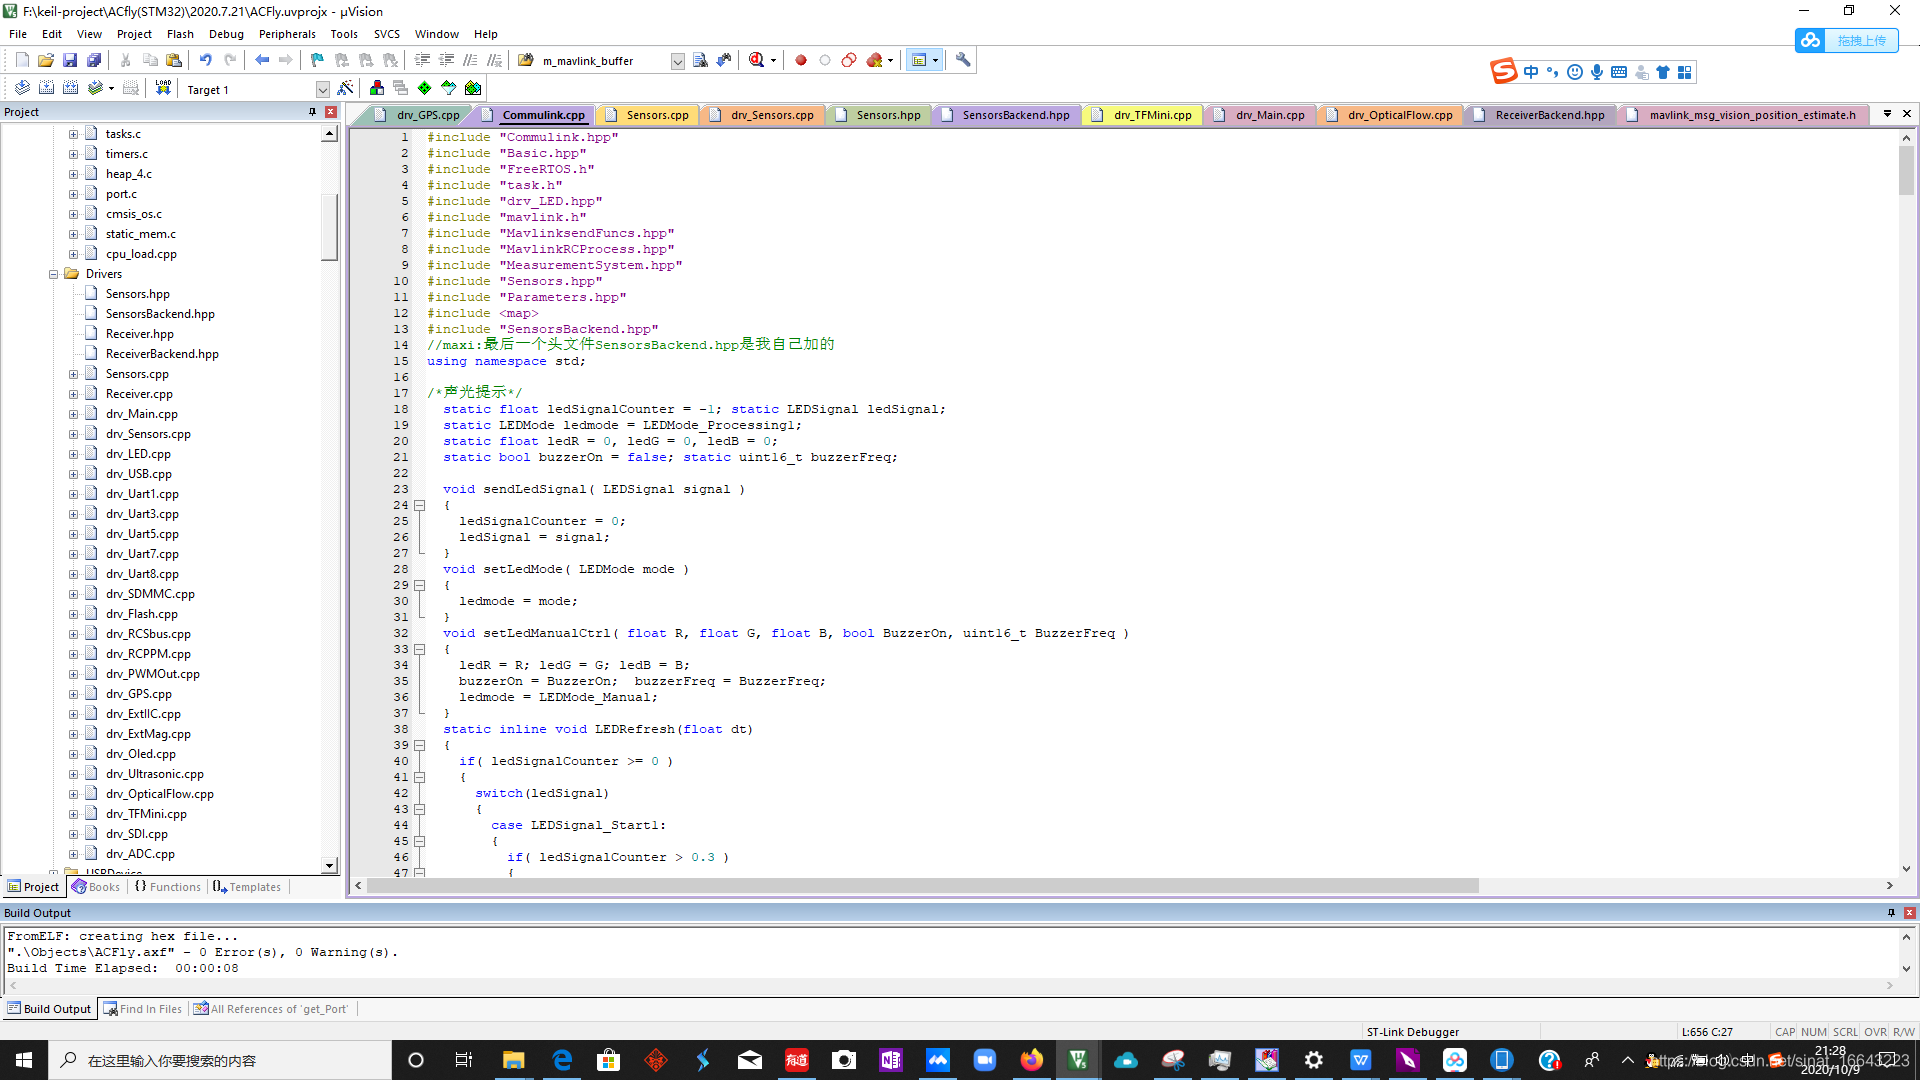
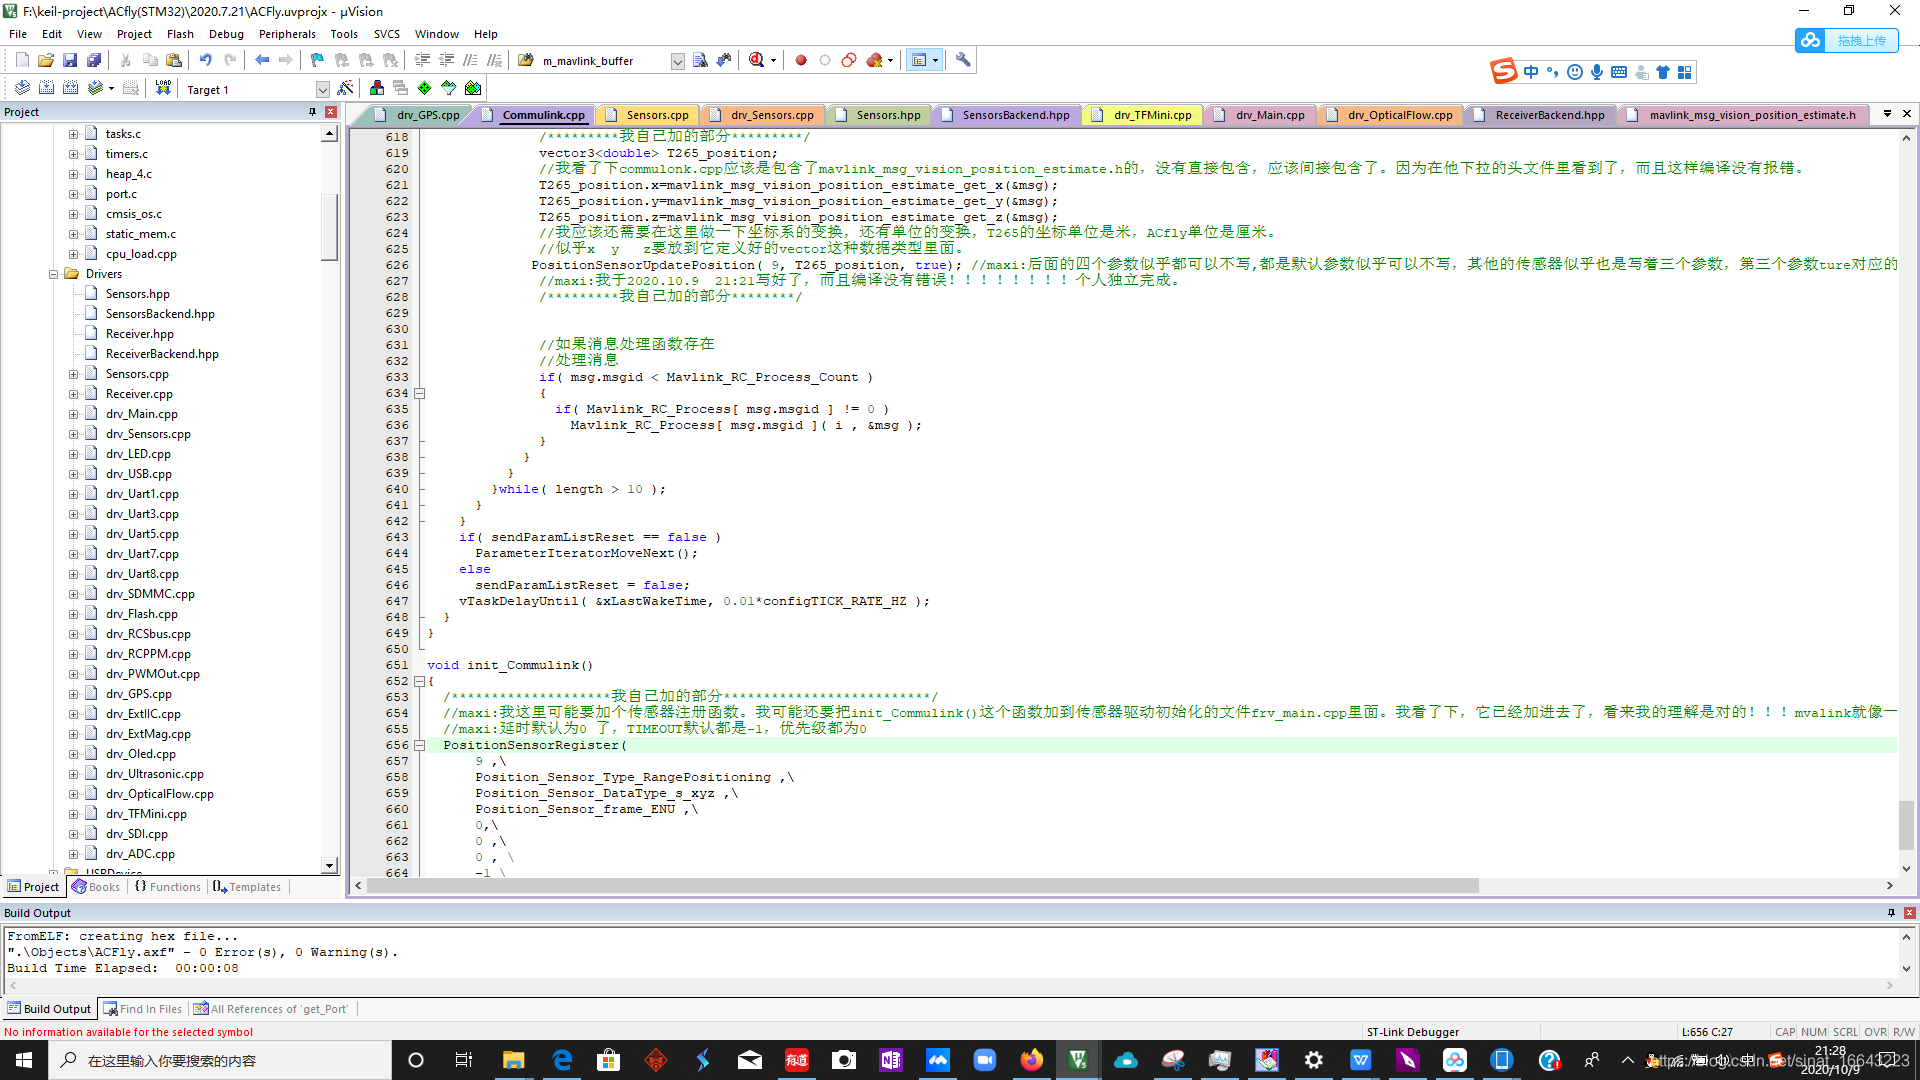
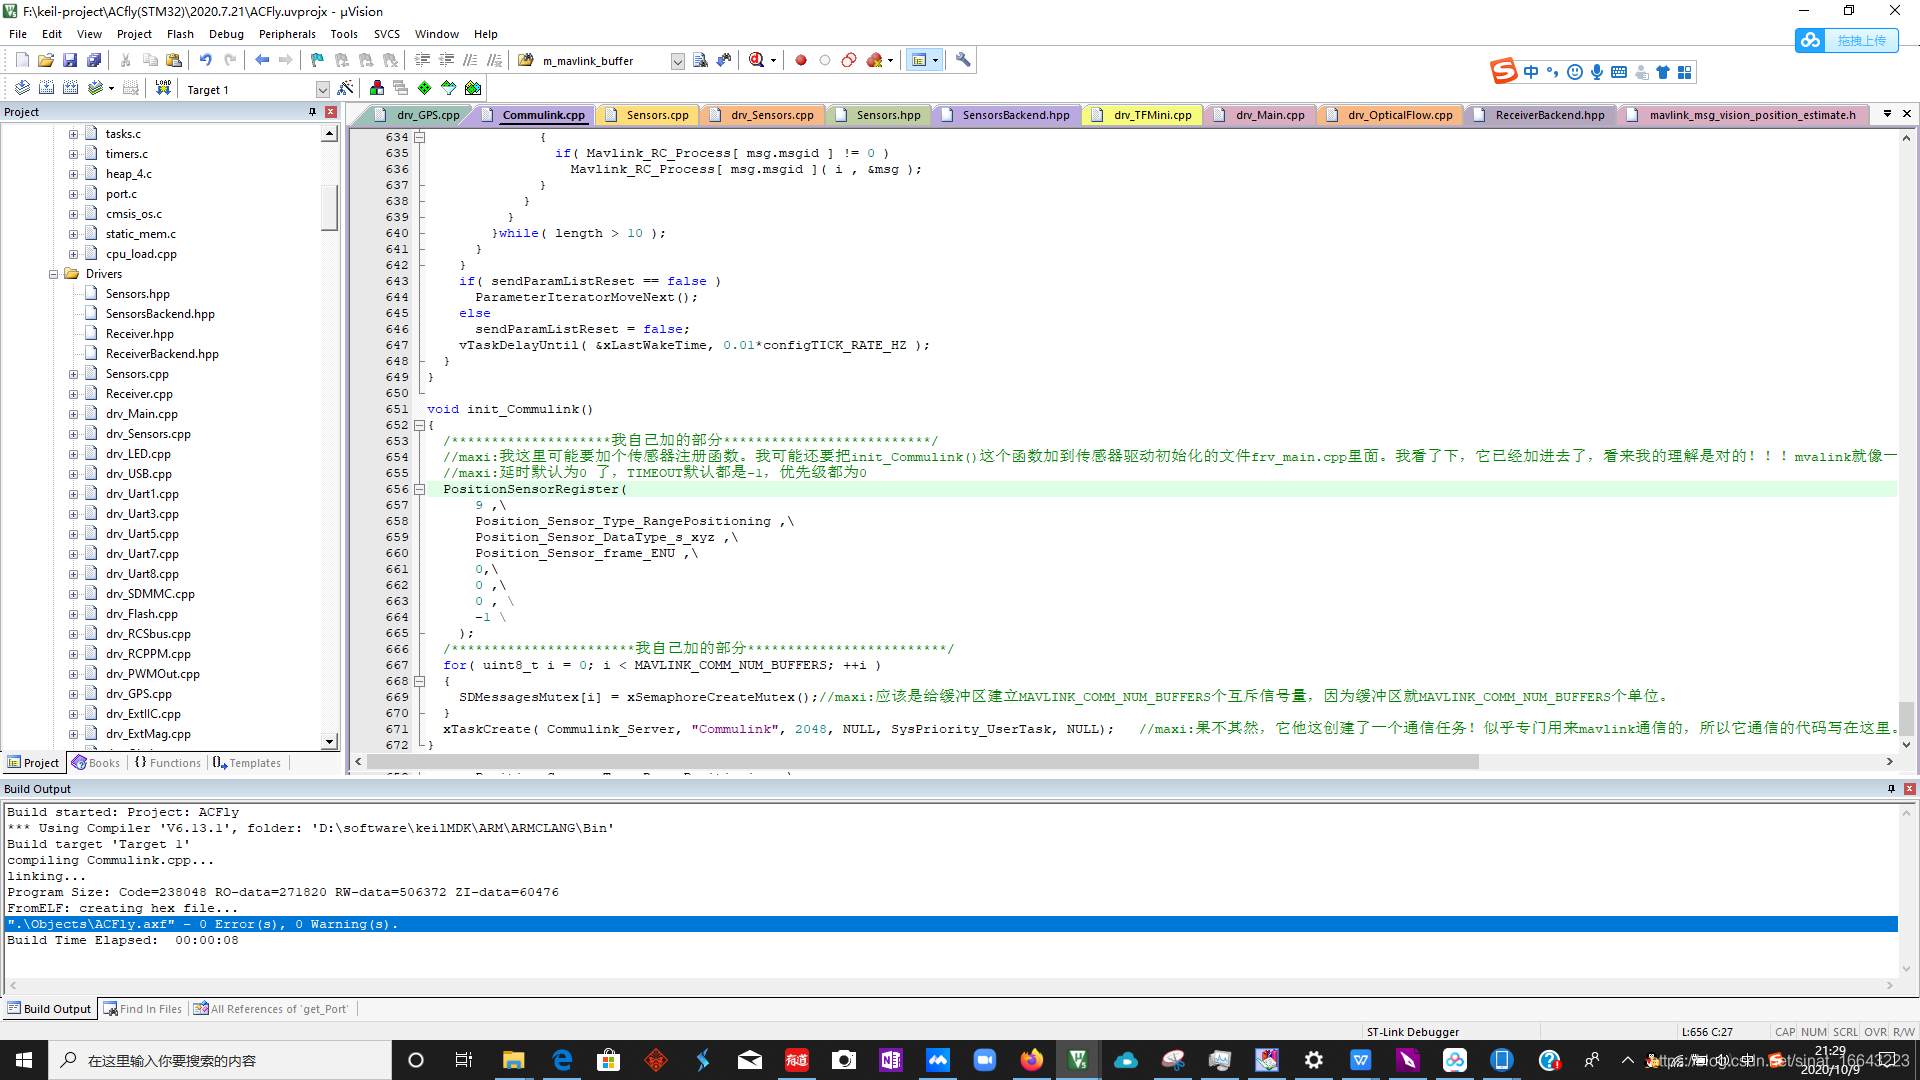
#include "Commulink.hpp" #include "Basic.hpp" #include "FreeRTOS.h" #include "task.h" #include "drv_LED.hpp" #include "mavlink.h" #include "MavlinksendFuncs.hpp" #include "MavlinkRCProcess.hpp" #include "MeasurementSystem.hpp" #include "Sensors.hpp" #include "Parameters.hpp" #include <map> #include "SensorsBackend.hpp" //maxi:最后一个头文件SensorsBackend.hpp是我自己加的 using namespace std; /*声光提示*/ static float ledSignalCounter = -1; static LEDSignal ledSignal; static LEDMode ledmode = LEDMode_Processing1; static float ledR = 0, ledG = 0, ledB = 0; static bool buzzerOn = false; static uint16_t buzzerFreq; void sendLedSignal( LEDSignal signal ) { ledSignalCounter = 0; ledSignal = signal; } void setLedMode( LEDMode mode ) { ledmode = mode; } void setLedManualCtrl( float R, float G, float B, bool BuzzerOn, uint16_t BuzzerFreq ) { ledR = R; ledG = G; ledB = B; buzzerOn = BuzzerOn; buzzerFreq = BuzzerFreq; ledmode = LEDMode_Manual; } static inline void LEDRefresh(float dt) { if( ledSignalCounter >= 0 ) { switch(ledSignal) { case LEDSignal_Start1: { if( ledSignalCounter > 0.3 ) { ledSignalCounter = -1; return; } if( ledSignalCounter < 0.15f ) { set_BuzzerFreq(900); set_BuzzerOnOff(true); set_LedBrightness( 0, 0, 100 ); } else { set_BuzzerFreq(1500); set_BuzzerOnOff(true); set_LedBrightness( 0, 100, 0 ); } break; } case LEDSignal_Start2: { if( ledSignalCounter > 0.45 ) { ledSignalCounter = -1; return; } if( ledSignalCounter < 0.15 ) { set_BuzzerFreq(800); set_BuzzerOnOff(true); set_LedBrightness( 100, 0, 0 ); } else if( ledSignalCounter < 0.3 ) { set_BuzzerFreq(1000); set_BuzzerOnOff(true); set_LedBrightness( 0, 100, 0 ); } else { set_BuzzerFreq(1200); set_BuzzerOnOff(true); set_LedBrightness( 0, 0, 100 ); } break; } case LEDSignal_Continue1: { if( ledSignalCounter > 0.8 ) { ledSignalCounter = -1; return; } set_BuzzerFreq(1500); if( ledSignalCounter < 0.2f ) { set_LedBrightness( 0, 0, 100 ); set_BuzzerOnOff(true); } else if( ledSignalCounter < 0.4f ) { set_LedBrightness( 0, 0, 0 ); set_BuzzerOnOff(false); } else if( ledSignalCounter < 0.6f ) set_LedBrightness( 0, 0, 100 ); else set_LedBrightness( 0, 0, 0 ); break; } case LEDSignal_Success1: { if( ledSignalCounter > 0.8 ) { ledSignalCounter = -1; return; } set_BuzzerFreq(1500); if( ledSignalCounter < 0.2f ) { set_LedBrightness( 0, 100, 0 ); set_BuzzerOnOff(true); } else if( ledSignalCounter < 0.4f ) { set_LedBrightness( 0, 0, 0 ); set_BuzzerOnOff(false); } else if( ledSignalCounter < 0.6f ) { set_LedBrightness( 0, 100, 0 ); set_BuzzerOnOff(true); } else { set_LedBrightness( 0, 0, 0 ); set_BuzzerOnOff(false); } break; } case LEDSignal_Err1: { if( ledSignalCounter > 1.0 ) { ledSignalCounter = -1; return; } set_BuzzerFreq(800); set_BuzzerOnOff(true); if( ledSignalCounter < 0.25f ) set_LedBrightness( 100, 0, 0 ); else if( ledSignalCounter < 0.5f ) set_LedBrightness( 0, 0, 0 ); else if( ledSignalCounter < 0.75f ) set_LedBrightness( 100, 0, 0 ); else set_LedBrightness( 0, 0, 0 ); break; } } ledSignalCounter += dt; return; } static float counter = 0; switch(ledmode) { /*正常模式*/ case LEDMode_Normal1: { if( counter > 2 ) counter = 0; set_BuzzerOnOff(false); if( counter < 1 ) set_LedBrightness( 0 , counter*100 , 0 ); else set_LedBrightness( 0 , 200 - counter*100 , 0 ); break; } /*正常模式*/ /*飞行模式*/ case LEDMode_Flying1: { if( counter > 1.4 ) counter = 0; set_BuzzerOnOff(false); if( counter < 1 ) set_LedBrightness( 0 , counter*30 , 30-counter*30 ); else if( counter < 1.1 ) set_LedBrightness( 0 , 0 , 100 ); else if( counter < 1.2 ) set_LedBrightness( 0 , 0 , 0 ); else if( counter < 1.3 ) set_LedBrightness( 0 , 0 , 100 ); else set_LedBrightness( 0 , 0 , 0 ); break; } /*飞行模式*/ /*处理中*/ case LEDMode_Processing1: { if( counter > 0.5 ) counter = 0; set_BuzzerOnOff(false); set_LedBrightness( 0 , 0 , counter*200 ); break; } case LEDMode_Processing2: { if( counter > 0.5 ) counter = 0; set_BuzzerOnOff(false); if( counter < 0.25 ) set_LedBrightness( 0 , 100-counter*400 , counter*400 ); else set_LedBrightness( 0 , (counter-0.25)*400 , 100-(counter-0.25)*400 ); break; } /*处理中*/ default: { //用户手动控制 if(buzzerOn) set_BuzzerFreq(buzzerFreq); set_BuzzerOnOff(buzzerOn); set_LedBrightness( ledR, ledG, ledB ); break; } } counter += dt; } /*声光提示*/ /*通信端口*/ //端口 static Port CommuPorts[ MAVLINK_COMM_NUM_BUFFERS ] = {0}; //发送消息列表 struct SDMsg { uint16_t counter; uint16_t rate; }; static map<uint16_t,SDMsg> SDMessages[MAVLINK_COMM_NUM_BUFFERS]; static SemaphoreHandle_t SDMessagesMutex[MAVLINK_COMM_NUM_BUFFERS]; //在指定端口设置消息速率 bool SetMsgRate( uint8_t port_index, uint16_t Msg, uint16_t RateHz, double TIMEOUT ) { if( port_index >= MAVLINK_COMM_NUM_BUFFERS ) return false; if( Msg >= Mavlink_Send_Funcs_Count ) return false; if( Mavlink_Send_Funcs[ Msg ] == 0 ) return false; TickType_t TIMEOUT_Ticks; if( TIMEOUT >= 0 ) TIMEOUT_Ticks = TIMEOUT*configTICK_RATE_HZ; else TIMEOUT_Ticks = portMAX_DELAY; if( xSemaphoreTake( SDMessagesMutex[port_index], TIMEOUT_Ticks ) == pdTRUE ) { uint16_t Rate = 100.0f / RateHz; if( Rate==0 && RateHz!=0 ) Rate = 1; map<uint16_t,SDMsg>::iterator it = SDMessages[port_index].find(Msg); if( it == SDMessages[port_index].end() ) { //无此消息 添加消息 if( Rate != 0 ) { SDMsg sdmsg; sdmsg.rate = Rate; sdmsg.counter = 0; SDMessages[port_index].insert( pair<uint16_t,SDMsg>(Msg, sdmsg) ); } } else { //消息存在 更改速率 if( Rate != 0 ) it->second.rate = Rate; else SDMessages[port_index].erase(it); } xSemaphoreGive(SDMessagesMutex[port_index]); return true; } return false; } //在指定端口发送消息列表 static bool sendParamListReset = false; void sendParamList() { sendParamListReset = true; ResetParametersIterator(); } //注册端口用于协议通信 bool CommuPortRegister( Port port ) { if( port.read == 0 ) return false; if( port.write!=0 && (port.lock==0 || port.unlock==0) ) return false; //寻找可用的位置 int8_t p_index = -1; for( uint8_t i = 0 ; i < MAVLINK_COMM_NUM_BUFFERS ; ++i ) { if( CommuPorts[ i ].read == 0 && CommuPorts[ i ].write == 0 )//maxi:那在还没绑定实际端口的时候,那个函数用的什么。 {//maxi:上面那个其实是看那个指针是否为零,没有绑定过的就是指向0的!!!! p_index = i; break; } } //放满了 if( p_index < 0 ) return false; //maxi:上面做的判断似乎是先看实际端口可不可用,再看逻辑端口可不可用,如果都可用下面把实际端口赋予逻辑端口。在这之前两者是没有连上的。 mavlink_init_chan( p_index ); //maxi:初始化逻辑端口,实际就是分配信号量 CommuPorts[ p_index ] = port; //maxi:这个似乎关键?这是哪个i可用就把UART1赋给哪个cmmoPorts[i],这样就实现不同的i使用同一个UART1么?这句话是不是把虚拟端口和实际端口绑定起来了。 mavlink_set_proto_version( p_index , 1 ); SetMsgRate( p_index, MAVLINK_MSG_ID_ATTITUDE, 20 ); SetMsgRate( p_index, MAVLINK_MSG_ID_LOCAL_POSITION_NED, 20 ); SetMsgRate( p_index, MAVLINK_MSG_ID_GPS_RAW_INT, 5 ); SetMsgRate( p_index, MAVLINK_MSG_ID_GLOBAL_POSITION_INT, 5 ); SetMsgRate( p_index, MAVLINK_MSG_ID_SYS_STATUS, 1 ); SetMsgRate( p_index, MAVLINK_MSG_ID_VFR_HUD, 2 ); return true; } //获取端口 const Port* get_Port( uint8_t port ) { if( port < MAVLINK_COMM_NUM_BUFFERS ) return &CommuPorts[port]; else return 0; } /*通信端口*/ uint16_t mav_mode = MAV_MODE_PREFLIGHT; uint16_t mav_main_mode = PX4_CUSTOM_MAIN_MODE_STABILIZED; uint16_t mav_sub_mode = 0; static void Commulink_Server(void* pvParameters) { //初始化开始声音 sendLedSignal(LEDSignal_Start1); //等待初始化完成 while( getInitializationCompleted() == false ) { //刷新led声光提示 LEDRefresh(0.01f); os_delay(0.01); } //心跳包计数器 uint16_t HeartBeat_counter = 0; //准确周期延时 TickType_t xLastWakeTime; xLastWakeTime = xTaskGetTickCount(); while(1) { //刷新led声光提示 LEDRefresh(0.01f); bool sendHB = false; if( ++HeartBeat_counter >= 100 ) { HeartBeat_counter = 0; sendHB = true; } for( uint8_t i = 0 ; i < MAVLINK_COMM_NUM_BUFFERS ; ++i ) //maxi:while(1)后面的i都是从这开始。 { //遍历所有端口 mavlink_message_t msg_sd; if( CommuPorts[i].write != 0 )//maxi:它这确定i的值也就是chan的值非常简单粗暴,就是看哪个端口有值在写入 { // if( sendHB ) { //发送心跳包 if( mavlink_lock_chan(i,0.01) ) { px4_custom_mode custom_mode; custom_mode.main_mode = mav_main_mode; custom_mode.sub_mode = mav_sub_mode; mavlink_msg_heartbeat_pack_chan( 1 , //system id MAV_COMP_ID_AUTOPILOT1 , //component id i , //chan &msg_sd, MAV_TYPE_QUADROTOR , //type MAV_AUTOPILOT_PX4 , //autopilot MAV_MODE_FLAG_CUSTOM_MODE_ENABLED | mav_mode , //base mode custom_mode.data , //custom mode MAV_STATE_STANDBY //sys status ); mavlink_msg_to_send_buffer(CommuPorts[i].write, CommuPorts[i].lock, CommuPorts[i].unlock, &msg_sd, 0, 0.01); mavlink_unlock_chan(i); } } /*发送消息列表中的消息*/ #define MAX_SDMsgs 20 uint16_t sdmsgs[MAX_SDMsgs]; uint16_t sdmsgs_count = 0; if( xSemaphoreTake( SDMessagesMutex[i], 0.01*configTICK_RATE_HZ ) == pdTRUE ) { for( map<uint16_t,SDMsg>::iterator it = SDMessages[i].begin(); it != SDMessages[i].end(); ++it ) { if( ++(it->second.counter) >= it->second.rate ) { it->second.counter = 0; if( sdmsgs_count < MAX_SDMsgs ) sdmsgs[sdmsgs_count++] = it->first; else break; } } xSemaphoreGive(SDMessagesMutex[i]); } for( uint16_t k = 0; k < sdmsgs_count; ++k ) { if( sdmsgs[k]<Mavlink_Send_Funcs_Count && Mavlink_Send_Funcs[sdmsgs[k]]!=0 ) { if( mavlink_lock_chan( i, 0.01 ) ) { if( Mavlink_Send_Funcs[sdmsgs[k]]( i, &msg_sd ) ) mavlink_msg_to_send_buffer(CommuPorts[i].write, CommuPorts[i].lock, CommuPorts[i].unlock, &msg_sd, 0, 0.01); mavlink_unlock_chan(i); } } } /*发送消息列表中的消息*/ /*发送参数列表*/ uint32_t param_ind; SName param_name; MAV_PARAM_TYPE param_type; uint64_t param_value; if( ReadCurrentParameter( ¶m_name, ¶m_ind, ¶m_type, ¶m_value, 0 ) == PR_OK ) { //参数名 char pname[17]; param_name.get_CharStr(pname); //参数值 float value = *(float*)¶m_value; //参数个数 uint32_t params_count; GetParametersCount(¶ms_count); if( mavlink_lock_chan( i, 0.01 ) ) { mavlink_msg_param_value_pack_chan( 1 , //system id MAV_COMP_ID_AUTOPILOT1 , //component id i , //chan &msg_sd, pname, //param id value , //param value param_type , //param type params_count , //param count param_ind //param index ); mavlink_msg_to_send_buffer(CommuPorts[i].write, CommuPorts[i].lock, CommuPorts[i].unlock, &msg_sd, 0, 0.01); mavlink_unlock_chan(i); } } } /*发送参数列表*/ /*发送航点请求*/ //任务超时再次请求变量 extern bool RqMissionInt[MAVLINK_COMM_NUM_BUFFERS]; extern int32_t RqMissionInd[MAVLINK_COMM_NUM_BUFFERS]; extern int32_t RqMissionCounter[MAVLINK_COMM_NUM_BUFFERS]; extern uint8_t RqMissiontarget_sysid[MAVLINK_COMM_NUM_BUFFERS]; extern uint8_t RqMissiontarget_compid[MAVLINK_COMM_NUM_BUFFERS]; for( uint8_t i = 0; i < MAVLINK_COMM_NUM_BUFFERS; ++i ) { if( RqMissionCounter[i] > 0 ) { --RqMissionCounter[i]; if( (RqMissionCounter[i] & 0xf) == 0 ) { //超时发送请求 if( RqMissionInd[i] == 0 ) { //0号航点同时发送int和普通请求 const Port* port = get_Port(i); if( port->write != 0 ) { mavlink_message_t msg_sd; mavlink_lock_chan( i, 0.01 ); mavlink_msg_mission_request_int_pack_chan( 1 , //system id MAV_COMP_ID_AUTOPILOT1 , //component id i , //chan &msg_sd, RqMissiontarget_sysid[i] , //target system RqMissiontarget_compid[i] , //target component 0 , //seq MAV_MISSION_TYPE_MISSION //mission type ); mavlink_msg_to_send_buffer(port->write, port->lock, port->unlock, &msg_sd, 0, 0.01); mavlink_unlock_chan(i); mavlink_lock_chan( i, 0.01 ); mavlink_msg_mission_request_pack_chan( 1 , //system id MAV_COMP_ID_AUTOPILOT1 , //component id i , //chan &msg_sd, RqMissiontarget_sysid[i] , //target system RqMissiontarget_compid[i] , //target component 0 , //seq MAV_MISSION_TYPE_MISSION //mission type ); mavlink_msg_to_send_buffer(port->write, port->lock, port->unlock, &msg_sd, 0, 0.01); mavlink_unlock_chan(i); } } else if( RqMissionInt[i] ) { const Port* port = get_Port(i); if( port->write != 0 ) { mavlink_message_t msg_sd; mavlink_lock_chan( i, 0.01 ); mavlink_msg_mission_request_int_pack_chan( 1 , //system id MAV_COMP_ID_AUTOPILOT1 , //component id i , //chan &msg_sd, RqMissiontarget_sysid[i] , //target system RqMissiontarget_compid[i] , //target component RqMissionInd[i] , //seq MAV_MISSION_TYPE_MISSION //mission type ); mavlink_msg_to_send_buffer(port->write, port->lock, port->unlock, &msg_sd, 0, 0.01); mavlink_unlock_chan(i); } } else { const Port* port = get_Port(i); if( port->write != 0 ) { mavlink_message_t msg_sd; mavlink_lock_chan( i, 0.01 ); mavlink_msg_mission_request_pack_chan( 1 , //system id MAV_COMP_ID_AUTOPILOT1 , //component id i , //chan &msg_sd, RqMissiontarget_sysid[i] , //target system RqMissiontarget_compid[i] , //target component RqMissionInd[i] , //seq MAV_MISSION_TYPE_MISSION //mission type ); mavlink_msg_to_send_buffer(port->write, port->lock, port->unlock, &msg_sd, 0, 0.01); mavlink_unlock_chan(i); } } } } } /*发送航点请求*/ if( CommuPorts[i].read != 0 ) { //接收数据处理 //每次接收64个字节进行处理 mavlink_message_t msg; uint8_t buf[64]; //想想为什么是64个字节?mavlink消息包并不是64个字节。 uint8_t length; do { length = CommuPorts[i].read( buf, 64, 0, 0.01 ); //maxi:这实际是调用的UART的接收函数。 for( uint8_t k = 0; k < length; ++k ) { //消息解包 if( mavlink_parse_char( i, buf[k], &msg, NULL ) == MAVLINK_FRAMING_OK ) { //消息解包完成 /*我自己加的部分*/ vector3<double> T265_position; //我看了下commulonk.cpp应该是包含了mavlink_msg_vision_position_estimate.h的,没有直接包含,应该间接包含了。因为在他下拉的头文件里看到了,而且这样编译没有报错。 T265_position.x=mavlink_msg_vision_position_estimate_get_x(&msg); T265_position.y=mavlink_msg_vision_position_estimate_get_y(&msg); T265_position.z=mavlink_msg_vision_position_estimate_get_z(&msg); //我应该还需要在这里做一下坐标系的变换,还有单位的变换,T265的坐标单位是米,ACfly单位是厘米。 //似乎x y z要放到它定义好的vector这种数据类型里面。 PositionSensorUpdatePosition( 9, T265_position, true); //maxi:后面的四个参数似乎都可以不写,都是默认参数似乎可以不写,其他的传感器似乎也是写着三个参数,第三个参数ture对应的bool available //maxi:我于2020.10.9 21:21写好了,而且编译没有错误!!!!!!!!个人独立完成。 /*我自己加的部分/ //如果消息处理函数存在 //处理消息 if( msg.msgid < Mavlink_RC_Process_Count ) { if( Mavlink_RC_Process[ msg.msgid ] != 0 ) Mavlink_RC_Process[ msg.msgid ]( i , &msg ); } } } }while( length > 10 ); } } if( sendParamListReset == false ) ParameterIteratorMoveNext(); else sendParamListReset = false; vTaskDelayUntil( &xLastWakeTime, 0.01*configTICK_RATE_HZ ); } } void init_Commulink() { /我自己加的部分/ //maxi:我这里可能要加个传感器注册函数。我可能还要把init_Commulink()这个函数加到传感器驱动初始化的文件frv_main.cpp里面。我看了下,它已经加进去了,看来我的理解是对的!!!mvalink就像一个传感器 //maxi:延时默认为0 了,TIMEOUT默认都是-1,优先级都为0 PositionSensorRegister( 9 ,\ Position_Sensor_Type_RangePositioning ,\ Position_Sensor_DataType_s_xyz ,\ Position_Sensor_frame_ENU ,\ 0,\ 0 ,\ 0 , \ -1 \ ); /*我自己加的部分*/ for( uint8_t i = 0; i < MAVLINK_COMM_NUM_BUFFERS; ++i ) { SDMessagesMutex[i] = xSemaphoreCreateMutex();//maxi:应该是给缓冲区建立MAVLINK_COMM_NUM_BUFFERS个互斥信号量,因为缓冲区就MAVLINK_COMM_NUM_BUFFERS个单位。 } xTaskCreate( Commulink_Server, "Commulink", 2048, NULL, SysPriority_UserTask, NULL); //maxi:果不其然,它他这创建了一个通信任务!似乎专门用来mavlink通信的,所以它通信的代码写在这里。 }讯享网
下面加了设置UART1串口波特率,加了坐标系变换(NED变为ENU)和尺度变换(米变为厘米)。
讯享网#include "Commulink.hpp" #include "Basic.hpp" #include "FreeRTOS.h" #include "task.h" #include "drv_LED.hpp" #include "mavlink.h" #include "MavlinksendFuncs.hpp" #include "MavlinkRCProcess.hpp" #include "MeasurementSystem.hpp" #include "Sensors.hpp" #include "Parameters.hpp" #include <map> #include "SensorsBackend.hpp" #include "drv_Uart1.hpp" //maxi:最后两个头文件SensorsBackend.hpp是我自己加的 //maxi:我很好奇他之前居然没有include过uart1的驱动头文件,那它怎么调用uart的驱动函数的,它好像是在uart1的驱动文件里面#include "Commulink.hpp",而且在驱动文件里面绑定的port.read这一类函数。 using namespace std; /*声光提示*/ static float ledSignalCounter = -1; static LEDSignal ledSignal; static LEDMode ledmode = LEDMode_Processing1; static float ledR = 0, ledG = 0, ledB = 0; static bool buzzerOn = false; static uint16_t buzzerFreq; void sendLedSignal( LEDSignal signal ) { ledSignalCounter = 0; ledSignal = signal; } void setLedMode( LEDMode mode ) { ledmode = mode; } void setLedManualCtrl( float R, float G, float B, bool BuzzerOn, uint16_t BuzzerFreq ) { ledR = R; ledG = G; ledB = B; buzzerOn = BuzzerOn; buzzerFreq = BuzzerFreq; ledmode = LEDMode_Manual; } static inline void LEDRefresh(float dt) { if( ledSignalCounter >= 0 ) { switch(ledSignal) { case LEDSignal_Start1: { if( ledSignalCounter > 0.3 ) { ledSignalCounter = -1; return; } if( ledSignalCounter < 0.15f ) { set_BuzzerFreq(900); set_BuzzerOnOff(true); set_LedBrightness( 0, 0, 100 ); } else { set_BuzzerFreq(1500); set_BuzzerOnOff(true); set_LedBrightness( 0, 100, 0 ); } break; } case LEDSignal_Start2: { if( ledSignalCounter > 0.45 ) { ledSignalCounter = -1; return; } if( ledSignalCounter < 0.15 ) { set_BuzzerFreq(800); set_BuzzerOnOff(true); set_LedBrightness( 100, 0, 0 ); } else if( ledSignalCounter < 0.3 ) { set_BuzzerFreq(1000); set_BuzzerOnOff(true); set_LedBrightness( 0, 100, 0 ); } else { set_BuzzerFreq(1200); set_BuzzerOnOff(true); set_LedBrightness( 0, 0, 100 ); } break; } case LEDSignal_Continue1: { if( ledSignalCounter > 0.8 ) { ledSignalCounter = -1; return; } set_BuzzerFreq(1500); if( ledSignalCounter < 0.2f ) { set_LedBrightness( 0, 0, 100 ); set_BuzzerOnOff(true); } else if( ledSignalCounter < 0.4f ) { set_LedBrightness( 0, 0, 0 ); set_BuzzerOnOff(false); } else if( ledSignalCounter < 0.6f ) set_LedBrightness( 0, 0, 100 ); else set_LedBrightness( 0, 0, 0 ); break; } case LEDSignal_Success1: { if( ledSignalCounter > 0.8 ) { ledSignalCounter = -1; return; } set_BuzzerFreq(1500); if( ledSignalCounter < 0.2f ) { set_LedBrightness( 0, 100, 0 ); set_BuzzerOnOff(true); } else if( ledSignalCounter < 0.4f ) { set_LedBrightness( 0, 0, 0 ); set_BuzzerOnOff(false); } else if( ledSignalCounter < 0.6f ) { set_LedBrightness( 0, 100, 0 ); set_BuzzerOnOff(true); } else { set_LedBrightness( 0, 0, 0 ); set_BuzzerOnOff(false); } break; } case LEDSignal_Err1: { if( ledSignalCounter > 1.0 ) { ledSignalCounter = -1; return; } set_BuzzerFreq(800); set_BuzzerOnOff(true); if( ledSignalCounter < 0.25f ) set_LedBrightness( 100, 0, 0 ); else if( ledSignalCounter < 0.5f ) set_LedBrightness( 0, 0, 0 ); else if( ledSignalCounter < 0.75f ) set_LedBrightness( 100, 0, 0 ); else set_LedBrightness( 0, 0, 0 ); break; } } ledSignalCounter += dt; return; } static float counter = 0; switch(ledmode) { /*正常模式*/ case LEDMode_Normal1: { if( counter > 2 ) counter = 0; set_BuzzerOnOff(false); if( counter < 1 ) set_LedBrightness( 0 , counter*100 , 0 ); else set_LedBrightness( 0 , 200 - counter*100 , 0 ); break; } /*正常模式*/ /*飞行模式*/ case LEDMode_Flying1: { if( counter > 1.4 ) counter = 0; set_BuzzerOnOff(false); if( counter < 1 ) set_LedBrightness( 0 , counter*30 , 30-counter*30 ); else if( counter < 1.1 ) set_LedBrightness( 0 , 0 , 100 ); else if( counter < 1.2 ) set_LedBrightness( 0 , 0 , 0 ); else if( counter < 1.3 ) set_LedBrightness( 0 , 0 , 100 ); else set_LedBrightness( 0 , 0 , 0 ); break; } /*飞行模式*/ /*处理中*/ case LEDMode_Processing1: { if( counter > 0.5 ) counter = 0; set_BuzzerOnOff(false); set_LedBrightness( 0 , 0 , counter*200 ); break; } case LEDMode_Processing2: { if( counter > 0.5 ) counter = 0; set_BuzzerOnOff(false); if( counter < 0.25 ) set_LedBrightness( 0 , 100-counter*400 , counter*400 ); else set_LedBrightness( 0 , (counter-0.25)*400 , 100-(counter-0.25)*400 ); break; } /*处理中*/ default: { //用户手动控制 if(buzzerOn) set_BuzzerFreq(buzzerFreq); set_BuzzerOnOff(buzzerOn); set_LedBrightness( ledR, ledG, ledB ); break; } } counter += dt; } /*声光提示*/ /*通信端口*/ //端口 static Port CommuPorts[ MAVLINK_COMM_NUM_BUFFERS ] = {0}; //发送消息列表 struct SDMsg { uint16_t counter; uint16_t rate; }; static map<uint16_t,SDMsg> SDMessages[MAVLINK_COMM_NUM_BUFFERS]; static SemaphoreHandle_t SDMessagesMutex[MAVLINK_COMM_NUM_BUFFERS]; //在指定端口设置消息速率 bool SetMsgRate( uint8_t port_index, uint16_t Msg, uint16_t RateHz, double TIMEOUT ) { if( port_index >= MAVLINK_COMM_NUM_BUFFERS ) return false; if( Msg >= Mavlink_Send_Funcs_Count ) return false; if( Mavlink_Send_Funcs[ Msg ] == 0 ) return false; TickType_t TIMEOUT_Ticks; if( TIMEOUT >= 0 ) TIMEOUT_Ticks = TIMEOUT*configTICK_RATE_HZ; else TIMEOUT_Ticks = portMAX_DELAY; if( xSemaphoreTake( SDMessagesMutex[port_index], TIMEOUT_Ticks ) == pdTRUE ) { uint16_t Rate = 100.0f / RateHz; if( Rate==0 && RateHz!=0 ) Rate = 1; map<uint16_t,SDMsg>::iterator it = SDMessages[port_index].find(Msg); if( it == SDMessages[port_index].end() ) { //无此消息 添加消息 if( Rate != 0 ) { SDMsg sdmsg; sdmsg.rate = Rate; sdmsg.counter = 0; SDMessages[port_index].insert( pair<uint16_t,SDMsg>(Msg, sdmsg) ); } } else { //消息存在 更改速率 if( Rate != 0 ) it->second.rate = Rate; else SDMessages[port_index].erase(it); } xSemaphoreGive(SDMessagesMutex[port_index]); return true; } return false; } //在指定端口发送消息列表 static bool sendParamListReset = false; void sendParamList() { sendParamListReset = true; ResetParametersIterator(); } //注册端口用于协议通信 bool CommuPortRegister( Port port ) { if( port.read == 0 ) return false; if( port.write!=0 && (port.lock==0 || port.unlock==0) ) return false; //寻找可用的位置 int8_t p_index = -1; for( uint8_t i = 0 ; i < MAVLINK_COMM_NUM_BUFFERS ; ++i ) { if( CommuPorts[ i ].read == 0 && CommuPorts[ i ].write == 0 )//maxi:那在还没绑定实际端口的时候,那个函数用的什么。 {//maxi:上面那个其实是看那个指针是否为零,没有绑定过的就是指向0的!!!! p_index = i; break; } } //放满了 if( p_index < 0 ) return false; //maxi:上面做的判断似乎是先看实际端口可不可用,再看逻辑端口可不可用,如果都可用下面把实际端口赋予逻辑端口。在这之前两者是没有连上的。 mavlink_init_chan( p_index ); //maxi:初始化逻辑端口,实际就是分配信号量 CommuPorts[ p_index ] = port; //maxi:这个似乎关键?这是哪个i可用就把UART1赋给哪个cmmoPorts[i],这样就实现不同的i使用同一个UART1么?这句话是不是把虚拟端口和实际端口绑定起来了。 mavlink_set_proto_version( p_index , 1 ); SetMsgRate( p_index, MAVLINK_MSG_ID_ATTITUDE, 20 ); SetMsgRate( p_index, MAVLINK_MSG_ID_LOCAL_POSITION_NED, 20 ); SetMsgRate( p_index, MAVLINK_MSG_ID_GPS_RAW_INT, 5 ); SetMsgRate( p_index, MAVLINK_MSG_ID_GLOBAL_POSITION_INT, 5 ); SetMsgRate( p_index, MAVLINK_MSG_ID_SYS_STATUS, 1 ); SetMsgRate( p_index, MAVLINK_MSG_ID_VFR_HUD, 2 ); return true; } //获取端口 const Port* get_Port( uint8_t port ) { if( port < MAVLINK_COMM_NUM_BUFFERS ) return &CommuPorts[port]; else return 0; } /*通信端口*/ uint16_t mav_mode = MAV_MODE_PREFLIGHT; uint16_t mav_main_mode = PX4_CUSTOM_MAIN_MODE_STABILIZED; uint16_t mav_sub_mode = 0; static void Commulink_Server(void* pvParameters) { //初始化开始声音 sendLedSignal(LEDSignal_Start1); //等待初始化完成 while( getInitializationCompleted() == false ) { //刷新led声光提示 LEDRefresh(0.01f); os_delay(0.01); } //心跳包计数器 uint16_t HeartBeat_counter = 0; //准确周期延时 TickType_t xLastWakeTime; xLastWakeTime = xTaskGetTickCount(); while(1) { //刷新led声光提示 LEDRefresh(0.01f); bool sendHB = false; if( ++HeartBeat_counter >= 100 ) { HeartBeat_counter = 0; sendHB = true; } for( uint8_t i = 0 ; i < MAVLINK_COMM_NUM_BUFFERS ; ++i ) //maxi:while(1)后面的i都是从这开始。 { //遍历所有端口 mavlink_message_t msg_sd; if( CommuPorts[i].write != 0 )//maxi:它这确定i的值也就是chan的值非常简单粗暴,就是看哪个端口有值在写入 { // if( sendHB ) { //发送心跳包 if( mavlink_lock_chan(i,0.01) ) { px4_custom_mode custom_mode; custom_mode.main_mode = mav_main_mode; custom_mode.sub_mode = mav_sub_mode; mavlink_msg_heartbeat_pack_chan( 1 , //system id MAV_COMP_ID_AUTOPILOT1 , //component id i , //chan &msg_sd, MAV_TYPE_QUADROTOR , //type MAV_AUTOPILOT_PX4 , //autopilot MAV_MODE_FLAG_CUSTOM_MODE_ENABLED | mav_mode , //base mode custom_mode.data , //custom mode MAV_STATE_STANDBY //sys status ); mavlink_msg_to_send_buffer(CommuPorts[i].write, CommuPorts[i].lock, CommuPorts[i].unlock, &msg_sd, 0, 0.01); mavlink_unlock_chan(i); } } /*发送消息列表中的消息*/ #define MAX_SDMsgs 20 uint16_t sdmsgs[MAX_SDMsgs]; uint16_t sdmsgs_count = 0; if( xSemaphoreTake( SDMessagesMutex[i], 0.01*configTICK_RATE_HZ ) == pdTRUE ) { for( map<uint16_t,SDMsg>::iterator it = SDMessages[i].begin(); it != SDMessages[i].end(); ++it ) { if( ++(it->second.counter) >= it->second.rate ) { it->second.counter = 0; if( sdmsgs_count < MAX_SDMsgs ) sdmsgs[sdmsgs_count++] = it->first; else break; } } xSemaphoreGive(SDMessagesMutex[i]); } for( uint16_t k = 0; k < sdmsgs_count; ++k ) { if( sdmsgs[k]<Mavlink_Send_Funcs_Count && Mavlink_Send_Funcs[sdmsgs[k]]!=0 ) { if( mavlink_lock_chan( i, 0.01 ) ) { if( Mavlink_Send_Funcs[sdmsgs[k]]( i, &msg_sd ) ) mavlink_msg_to_send_buffer(CommuPorts[i].write, CommuPorts[i].lock, CommuPorts[i].unlock, &msg_sd, 0, 0.01); mavlink_unlock_chan(i); } } } /*发送消息列表中的消息*/ /*发送参数列表*/ uint32_t param_ind; SName param_name; MAV_PARAM_TYPE param_type; uint64_t param_value; if( ReadCurrentParameter( ¶m_name, ¶m_ind, ¶m_type, ¶m_value, 0 ) == PR_OK ) { //参数名 char pname[17]; param_name.get_CharStr(pname); //参数值 float value = *(float*)¶m_value; //参数个数 uint32_t params_count; GetParametersCount(¶ms_count); if( mavlink_lock_chan( i, 0.01 ) ) { mavlink_msg_param_value_pack_chan( 1 , //system id MAV_COMP_ID_AUTOPILOT1 , //component id i , //chan &msg_sd, pname, //param id value , //param value param_type , //param type params_count , //param count param_ind //param index ); mavlink_msg_to_send_buffer(CommuPorts[i].write, CommuPorts[i].lock, CommuPorts[i].unlock, &msg_sd, 0, 0.01); mavlink_unlock_chan(i); } } } /*发送参数列表*/ /*发送航点请求*/ //任务超时再次请求变量 extern bool RqMissionInt[MAVLINK_COMM_NUM_BUFFERS]; extern int32_t RqMissionInd[MAVLINK_COMM_NUM_BUFFERS]; extern int32_t RqMissionCounter[MAVLINK_COMM_NUM_BUFFERS]; extern uint8_t RqMissiontarget_sysid[MAVLINK_COMM_NUM_BUFFERS]; extern uint8_t RqMissiontarget_compid[MAVLINK_COMM_NUM_BUFFERS]; for( uint8_t i = 0; i < MAVLINK_COMM_NUM_BUFFERS; ++i ) { if( RqMissionCounter[i] > 0 ) { --RqMissionCounter[i]; if( (RqMissionCounter[i] & 0xf) == 0 ) { //超时发送请求 if( RqMissionInd[i] == 0 ) { //0号航点同时发送int和普通请求 const Port* port = get_Port(i); if( port->write != 0 ) { mavlink_message_t msg_sd; mavlink_lock_chan( i, 0.01 ); mavlink_msg_mission_request_int_pack_chan( 1 , //system id MAV_COMP_ID_AUTOPILOT1 , //component id i , //chan &msg_sd, RqMissiontarget_sysid[i] , //target system RqMissiontarget_compid[i] , //target component 0 , //seq MAV_MISSION_TYPE_MISSION //mission type ); mavlink_msg_to_send_buffer(port->write, port->lock, port->unlock, &msg_sd, 0, 0.01); mavlink_unlock_chan(i); mavlink_lock_chan( i, 0.01 ); mavlink_msg_mission_request_pack_chan( 1 , //system id MAV_COMP_ID_AUTOPILOT1 , //component id i , //chan &msg_sd, RqMissiontarget_sysid[i] , //target system RqMissiontarget_compid[i] , //target component 0 , //seq MAV_MISSION_TYPE_MISSION //mission type ); mavlink_msg_to_send_buffer(port->write, port->lock, port->unlock, &msg_sd, 0, 0.01); mavlink_unlock_chan(i); } } else if( RqMissionInt[i] ) { const Port* port = get_Port(i); if( port->write != 0 ) { mavlink_message_t msg_sd; mavlink_lock_chan( i, 0.01 ); mavlink_msg_mission_request_int_pack_chan( 1 , //system id MAV_COMP_ID_AUTOPILOT1 , //component id i , //chan &msg_sd, RqMissiontarget_sysid[i] , //target system RqMissiontarget_compid[i] , //target component RqMissionInd[i] , //seq MAV_MISSION_TYPE_MISSION //mission type ); mavlink_msg_to_send_buffer(port->write, port->lock, port->unlock, &msg_sd, 0, 0.01); mavlink_unlock_chan(i); } } else { const Port* port = get_Port(i); if( port->write != 0 ) { mavlink_message_t msg_sd; mavlink_lock_chan( i, 0.01 ); mavlink_msg_mission_request_pack_chan( 1 , //system id MAV_COMP_ID_AUTOPILOT1 , //component id i , //chan &msg_sd, RqMissiontarget_sysid[i] , //target system RqMissiontarget_compid[i] , //target component RqMissionInd[i] , //seq MAV_MISSION_TYPE_MISSION //mission type ); mavlink_msg_to_send_buffer(port->write, port->lock, port->unlock, &msg_sd, 0, 0.01); mavlink_unlock_chan(i); } } } } } /*发送航点请求*/ if( CommuPorts[i].read != 0 ) { //接收数据处理 //每次接收64个字节进行处理 mavlink_message_t msg; uint8_t buf[64]; //想想为什么是64个字节?mavlink消息包并不是64个字节。 uint8_t length; do { length = CommuPorts[i].read( buf, 64, 0, 0.01 ); //maxi:这实际是调用的UART的接收函数。 for( uint8_t k = 0; k < length; ++k ) { //消息解包 if( mavlink_parse_char( i, buf[k], &msg, NULL ) == MAVLINK_FRAMING_OK ) { //消息解包完成 /*我自己加的部分*/ vector3<double> T265_position; //我看了下commulonk.cpp应该是包含了mavlink_msg_vision_position_estimate.h的,没有直接包含,应该间接包含了。因为在他下拉的头文件里看到了,而且这样编译没有报错。 // T265_position.x=mavlink_msg_vision_position_estimate_get_x(&msg); // T265_position.y=mavlink_msg_vision_position_estimate_get_y(&msg); // T265_position.z=mavlink_msg_vision_position_estimate_get_z(&msg); //下面是加入坐标系变换和尺度变换后的,,其实坐标系变换很简单。 T265_position.x=100*mavlink_msg_vision_position_estimate_get_y(&msg); T265_position.y=100*mavlink_msg_vision_position_estimate_get_x(&msg); T265_position.z=-100*mavlink_msg_vision_position_estimate_get_z(&msg); //我应该还需要在这里做一下坐标系的变换,还有单位的变换,T265的坐标单位是米,ACfly单位是厘米。 //似乎x y z要放到它定义好的vector这种数据类型里面。 PositionSensorUpdatePosition( 9, T265_position, true); //maxi:后面的四个参数似乎都可以不写,都是默认参数似乎可以不写,其他的传感器似乎也是写着三个参数,第三个参数ture对应的bool available //maxi:我于2020.10.9 21:21写好了,而且编译没有错误!!!!!!!!个人独立完成。 /*我自己加的部分/ //如果消息处理函数存在 //处理消息 if( msg.msgid < Mavlink_RC_Process_Count ) { if( Mavlink_RC_Process[ msg.msgid ] != 0 ) Mavlink_RC_Process[ msg.msgid ]( i , &msg ); } } } }while( length > 10 ); } } if( sendParamListReset == false ) ParameterIteratorMoveNext(); else sendParamListReset = false; vTaskDelayUntil( &xLastWakeTime, 0.01*configTICK_RATE_HZ ); } } void init_Commulink() { /我自己加的部分/ //我需不需要设置一下串口波特率? SetBaudRate_Uart1( , 2, 2 ); //maxi:我这里可能要加个传感器注册函数。我可能还要把init_Commulink()这个函数加到传感器驱动初始化的文件frv_main.cpp里面。我看了下,它已经加进去了,看来我的理解是对的!!!mvalink就像一个传感器 //maxi:延时默认为0 了,TIMEOUT默认都是-1,优先级都为0 PositionSensorRegister( 9 ,\ Position_Sensor_Type_RangePositioning ,\ Position_Sensor_DataType_s_xyz ,\ Position_Sensor_frame_ENU ,\ 0,\ 0 ,\ 0 , \ -1 \ ); /*我自己加的部分*/ for( uint8_t i = 0; i < MAVLINK_COMM_NUM_BUFFERS; ++i ) { SDMessagesMutex[i] = xSemaphoreCreateMutex();//maxi:应该是给缓冲区建立MAVLINK_COMM_NUM_BUFFERS个互斥信号量,因为缓冲区就MAVLINK_COMM_NUM_BUFFERS个单位。 } xTaskCreate( Commulink_Server, "Commulink", 2048, NULL, SysPriority_UserTask, NULL); //maxi:果不其然,它他这创建了一个通信任务!似乎专门用来mavlink通信的,所以它通信的代码写在这里。 }
我确实只在这个文件做了增加,但凡我增加或者改动的地方都会用两个注释行隔开,一共三处,都是在这个文件里面。其他地方应该是没有修改一处代码的。
#include "Commulink.hpp" #include "Basic.hpp" #include "FreeRTOS.h" #include "task.h" #include "drv_LED.hpp" #include "mavlink.h" #include "MavlinksendFuncs.hpp" #include "MavlinkRCProcess.hpp" #include "MeasurementSystem.hpp" #include "Sensors.hpp" #include "Parameters.hpp" #include <map> /*我自己加的/ #include "SensorsBackend.hpp" #include "drv_Uart1.hpp" //maxi:最后两个头文件SensorsBackend.hpp是我自己加的 //maxi:我很好奇他之前居然没有include过uart1的驱动头文件,那它怎么调用uart的驱动函数的,它好像是在uart1的驱动文件里面#include "Commulink.hpp",而且在驱动文件里面绑定的port.read这一类函数。 /*我自己加的/ using namespace std; /*声光提示*/ static float ledSignalCounter = -1; static LEDSignal ledSignal; static LEDMode ledmode = LEDMode_Processing1; static float ledR = 0, ledG = 0, ledB = 0; static bool buzzerOn = false; static uint16_t buzzerFreq; void sendLedSignal( LEDSignal signal ) { ledSignalCounter = 0; ledSignal = signal; } void setLedMode( LEDMode mode ) { ledmode = mode; } void setLedManualCtrl( float R, float G, float B, bool BuzzerOn, uint16_t BuzzerFreq ) { ledR = R; ledG = G; ledB = B; buzzerOn = BuzzerOn; buzzerFreq = BuzzerFreq; ledmode = LEDMode_Manual; } static inline void LEDRefresh(float dt) { if( ledSignalCounter >= 0 ) { switch(ledSignal) { case LEDSignal_Start1: { if( ledSignalCounter > 0.3 ) { ledSignalCounter = -1; return; } if( ledSignalCounter < 0.15f ) { set_BuzzerFreq(900); set_BuzzerOnOff(true); set_LedBrightness( 0, 0, 100 ); } else { set_BuzzerFreq(1500); set_BuzzerOnOff(true); set_LedBrightness( 0, 100, 0 ); } break; } case LEDSignal_Start2: { if( ledSignalCounter > 0.45 ) { ledSignalCounter = -1; return; } if( ledSignalCounter < 0.15 ) { set_BuzzerFreq(800); set_BuzzerOnOff(true); set_LedBrightness( 100, 0, 0 ); } else if( ledSignalCounter < 0.3 ) { set_BuzzerFreq(1000); set_BuzzerOnOff(true); set_LedBrightness( 0, 100, 0 ); } else { set_BuzzerFreq(1200); set_BuzzerOnOff(true); set_LedBrightness( 0, 0, 100 ); } break; } case LEDSignal_Continue1: { if( ledSignalCounter > 0.8 ) { ledSignalCounter = -1; return; } set_BuzzerFreq(1500); if( ledSignalCounter < 0.2f ) { set_LedBrightness( 0, 0, 100 ); set_BuzzerOnOff(true); } else if( ledSignalCounter < 0.4f ) { set_LedBrightness( 0, 0, 0 ); set_BuzzerOnOff(false); } else if( ledSignalCounter < 0.6f ) set_LedBrightness( 0, 0, 100 ); else set_LedBrightness( 0, 0, 0 ); break; } case LEDSignal_Success1: { if( ledSignalCounter > 0.8 ) { ledSignalCounter = -1; return; } set_BuzzerFreq(1500); if( ledSignalCounter < 0.2f ) { set_LedBrightness( 0, 100, 0 ); set_BuzzerOnOff(true); } else if( ledSignalCounter < 0.4f ) { set_LedBrightness( 0, 0, 0 ); set_BuzzerOnOff(false); } else if( ledSignalCounter < 0.6f ) { set_LedBrightness( 0, 100, 0 ); set_BuzzerOnOff(true); } else { set_LedBrightness( 0, 0, 0 ); set_BuzzerOnOff(false); } break; } case LEDSignal_Err1: { if( ledSignalCounter > 1.0 ) { ledSignalCounter = -1; return; } set_BuzzerFreq(800); set_BuzzerOnOff(true); if( ledSignalCounter < 0.25f ) set_LedBrightness( 100, 0, 0 ); else if( ledSignalCounter < 0.5f ) set_LedBrightness( 0, 0, 0 ); else if( ledSignalCounter < 0.75f ) set_LedBrightness( 100, 0, 0 ); else set_LedBrightness( 0, 0, 0 ); break; } } ledSignalCounter += dt; return; } static float counter = 0; switch(ledmode) { /*正常模式*/ case LEDMode_Normal1: { if( counter > 2 ) counter = 0; set_BuzzerOnOff(false); if( counter < 1 ) set_LedBrightness( 0 , counter*100 , 0 ); else set_LedBrightness( 0 , 200 - counter*100 , 0 ); break; } /*正常模式*/ /*飞行模式*/ case LEDMode_Flying1: { if( counter > 1.4 ) counter = 0; set_BuzzerOnOff(false); if( counter < 1 ) set_LedBrightness( 0 , counter*30 , 30-counter*30 ); else if( counter < 1.1 ) set_LedBrightness( 0 , 0 , 100 ); else if( counter < 1.2 ) set_LedBrightness( 0 , 0 , 0 ); else if( counter < 1.3 ) set_LedBrightness( 0 , 0 , 100 ); else set_LedBrightness( 0 , 0 , 0 ); break; } /*飞行模式*/ /*处理中*/ case LEDMode_Processing1: { if( counter > 0.5 ) counter = 0; set_BuzzerOnOff(false); set_LedBrightness( 0 , 0 , counter*200 ); break; } case LEDMode_Processing2: { if( counter > 0.5 ) counter = 0; set_BuzzerOnOff(false); if( counter < 0.25 ) set_LedBrightness( 0 , 100-counter*400 , counter*400 ); else set_LedBrightness( 0 , (counter-0.25)*400 , 100-(counter-0.25)*400 ); break; } /*处理中*/ default: { //用户手动控制 if(buzzerOn) set_BuzzerFreq(buzzerFreq); set_BuzzerOnOff(buzzerOn); set_LedBrightness( ledR, ledG, ledB ); break; } } counter += dt; } /*声光提示*/ /*通信端口*/ //端口 static Port CommuPorts[ MAVLINK_COMM_NUM_BUFFERS ] = {0}; //发送消息列表 struct SDMsg { uint16_t counter; uint16_t rate; }; static map<uint16_t,SDMsg> SDMessages[MAVLINK_COMM_NUM_BUFFERS]; static SemaphoreHandle_t SDMessagesMutex[MAVLINK_COMM_NUM_BUFFERS]; //在指定端口设置消息速率 bool SetMsgRate( uint8_t port_index, uint16_t Msg, uint16_t RateHz, double TIMEOUT ) { if( port_index >= MAVLINK_COMM_NUM_BUFFERS ) return false; if( Msg >= Mavlink_Send_Funcs_Count ) return false; if( Mavlink_Send_Funcs[ Msg ] == 0 ) return false; TickType_t TIMEOUT_Ticks; if( TIMEOUT >= 0 ) TIMEOUT_Ticks = TIMEOUT*configTICK_RATE_HZ; else TIMEOUT_Ticks = portMAX_DELAY; if( xSemaphoreTake( SDMessagesMutex[port_index], TIMEOUT_Ticks ) == pdTRUE ) { uint16_t Rate = 100.0f / RateHz; if( Rate==0 && RateHz!=0 ) Rate = 1; map<uint16_t,SDMsg>::iterator it = SDMessages[port_index].find(Msg); if( it == SDMessages[port_index].end() ) { //无此消息 添加消息 if( Rate != 0 ) { SDMsg sdmsg; sdmsg.rate = Rate; sdmsg.counter = 0; SDMessages[port_index].insert( pair<uint16_t,SDMsg>(Msg, sdmsg) ); } } else { //消息存在 更改速率 if( Rate != 0 ) it->second.rate = Rate; else SDMessages[port_index].erase(it); } xSemaphoreGive(SDMessagesMutex[port_index]); return true; } return false; } //在指定端口发送消息列表 static bool sendParamListReset = false; void sendParamList() { sendParamListReset = true; ResetParametersIterator(); } //注册端口用于协议通信 bool CommuPortRegister( Port port ) { if( port.read == 0 ) return false; if( port.write!=0 && (port.lock==0 || port.unlock==0) ) return false; //寻找可用的位置 int8_t p_index = -1; for( uint8_t i = 0 ; i < MAVLINK_COMM_NUM_BUFFERS ; ++i ) { if( CommuPorts[ i ].read == 0 && CommuPorts[ i ].write == 0 )//maxi:那在还没绑定实际端口的时候,那个函数用的什么。 {//maxi:上面那个其实是看那个指针是否为零,没有绑定过的就是指向0的!!!! p_index = i; break; } } //放满了 if( p_index < 0 ) return false; //maxi:上面做的判断似乎是先看实际端口可不可用,再看逻辑端口可不可用,如果都可用下面把实际端口赋予逻辑端口。在这之前两者是没有连上的。 mavlink_init_chan( p_index ); //maxi:初始化逻辑端口,实际就是分配信号量 CommuPorts[ p_index ] = port; //maxi:这个似乎关键?这是哪个i可用就把UART1赋给哪个cmmoPorts[i],这样就实现不同的i使用同一个UART1么?这句话是不是把虚拟端口和实际端口绑定起来了。 mavlink_set_proto_version( p_index , 1 ); SetMsgRate( p_index, MAVLINK_MSG_ID_ATTITUDE, 20 ); SetMsgRate( p_index, MAVLINK_MSG_ID_LOCAL_POSITION_NED, 20 ); SetMsgRate( p_index, MAVLINK_MSG_ID_GPS_RAW_INT, 5 ); SetMsgRate( p_index, MAVLINK_MSG_ID_GLOBAL_POSITION_INT, 5 ); SetMsgRate( p_index, MAVLINK_MSG_ID_SYS_STATUS, 1 ); SetMsgRate( p_index, MAVLINK_MSG_ID_VFR_HUD, 2 ); return true; } //获取端口 const Port* get_Port( uint8_t port ) { if( port < MAVLINK_COMM_NUM_BUFFERS ) return &CommuPorts[port]; else return 0; } /*通信端口*/ uint16_t mav_mode = MAV_MODE_PREFLIGHT; uint16_t mav_main_mode = PX4_CUSTOM_MAIN_MODE_STABILIZED; uint16_t mav_sub_mode = 0; static void Commulink_Server(void* pvParameters) { //初始化开始声音 sendLedSignal(LEDSignal_Start1); //等待初始化完成 while( getInitializationCompleted() == false ) { //刷新led声光提示 LEDRefresh(0.01f); os_delay(0.01); } //心跳包计数器 uint16_t HeartBeat_counter = 0; //准确周期延时 TickType_t xLastWakeTime; xLastWakeTime = xTaskGetTickCount(); while(1) { //刷新led声光提示 LEDRefresh(0.01f); bool sendHB = false; if( ++HeartBeat_counter >= 100 ) { HeartBeat_counter = 0; sendHB = true; } for( uint8_t i = 0 ; i < MAVLINK_COMM_NUM_BUFFERS ; ++i ) //maxi:while(1)后面的i都是从这开始。 { //遍历所有端口 mavlink_message_t msg_sd; if( CommuPorts[i].write != 0 )//maxi:它这确定i的值也就是chan的值非常简单粗暴,就是看哪个端口有值在写入 { // if( sendHB ) { //发送心跳包 if( mavlink_lock_chan(i,0.01) ) { px4_custom_mode custom_mode; custom_mode.main_mode = mav_main_mode; custom_mode.sub_mode = mav_sub_mode; mavlink_msg_heartbeat_pack_chan( 1 , //system id MAV_COMP_ID_AUTOPILOT1 , //component id i , //chan &msg_sd, MAV_TYPE_QUADROTOR , //type MAV_AUTOPILOT_PX4 , //autopilot MAV_MODE_FLAG_CUSTOM_MODE_ENABLED | mav_mode , //base mode custom_mode.data , //custom mode MAV_STATE_STANDBY //sys status ); mavlink_msg_to_send_buffer(CommuPorts[i].write, CommuPorts[i].lock, CommuPorts[i].unlock, &msg_sd, 0, 0.01); mavlink_unlock_chan(i); } } /*发送消息列表中的消息*/ #define MAX_SDMsgs 20 uint16_t sdmsgs[MAX_SDMsgs]; uint16_t sdmsgs_count = 0; if( xSemaphoreTake( SDMessagesMutex[i], 0.01*configTICK_RATE_HZ ) == pdTRUE ) { for( map<uint16_t,SDMsg>::iterator it = SDMessages[i].begin(); it != SDMessages[i].end(); ++it ) { if( ++(it->second.counter) >= it->second.rate ) { it->second.counter = 0; if( sdmsgs_count < MAX_SDMsgs ) sdmsgs[sdmsgs_count++] = it->first; else break; } } xSemaphoreGive(SDMessagesMutex[i]); } for( uint16_t k = 0; k < sdmsgs_count; ++k ) { if( sdmsgs[k]<Mavlink_Send_Funcs_Count && Mavlink_Send_Funcs[sdmsgs[k]]!=0 ) { if( mavlink_lock_chan( i, 0.01 ) ) { if( Mavlink_Send_Funcs[sdmsgs[k]]( i, &msg_sd ) ) mavlink_msg_to_send_buffer(CommuPorts[i].write, CommuPorts[i].lock, CommuPorts[i].unlock, &msg_sd, 0, 0.01); mavlink_unlock_chan(i); } } } /*发送消息列表中的消息*/ /*发送参数列表*/ uint32_t param_ind; SName param_name; MAV_PARAM_TYPE param_type; uint64_t param_value; if( ReadCurrentParameter( ¶m_name, ¶m_ind, ¶m_type, ¶m_value, 0 ) == PR_OK ) { //参数名 char pname[17]; param_name.get_CharStr(pname); //参数值 float value = *(float*)¶m_value; //参数个数 uint32_t params_count; GetParametersCount(¶ms_count); if( mavlink_lock_chan( i, 0.01 ) ) { mavlink_msg_param_value_pack_chan( 1 , //system id MAV_COMP_ID_AUTOPILOT1 , //component id i , //chan &msg_sd, pname, //param id value , //param value param_type , //param type params_count , //param count param_ind //param index ); mavlink_msg_to_send_buffer(CommuPorts[i].write, CommuPorts[i].lock, CommuPorts[i].unlock, &msg_sd, 0, 0.01); mavlink_unlock_chan(i); } } } /*发送参数列表*/ /*发送航点请求*/ //任务超时再次请求变量 extern bool RqMissionInt[MAVLINK_COMM_NUM_BUFFERS]; extern int32_t RqMissionInd[MAVLINK_COMM_NUM_BUFFERS]; extern int32_t RqMissionCounter[MAVLINK_COMM_NUM_BUFFERS]; extern uint8_t RqMissiontarget_sysid[MAVLINK_COMM_NUM_BUFFERS]; extern uint8_t RqMissiontarget_compid[MAVLINK_COMM_NUM_BUFFERS]; for( uint8_t i = 0; i < MAVLINK_COMM_NUM_BUFFERS; ++i ) { if( RqMissionCounter[i] > 0 ) { --RqMissionCounter[i]; if( (RqMissionCounter[i] & 0xf) == 0 ) { //超时发送请求 if( RqMissionInd[i] == 0 ) { //0号航点同时发送int和普通请求 const Port* port = get_Port(i); if( port->write != 0 ) { mavlink_message_t msg_sd; mavlink_lock_chan( i, 0.01 ); mavlink_msg_mission_request_int_pack_chan( 1 , //system id MAV_COMP_ID_AUTOPILOT1 , //component id i , //chan &msg_sd, RqMissiontarget_sysid[i] , //target system RqMissiontarget_compid[i] , //target component 0 , //seq MAV_MISSION_TYPE_MISSION //mission type ); mavlink_msg_to_send_buffer(port->write, port->lock, port->unlock, &msg_sd, 0, 0.01); mavlink_unlock_chan(i); mavlink_lock_chan( i, 0.01 ); mavlink_msg_mission_request_pack_chan( 1 , //system id MAV_COMP_ID_AUTOPILOT1 , //component id i , //chan &msg_sd, RqMissiontarget_sysid[i] , //target system RqMissiontarget_compid[i] , //target component 0 , //seq MAV_MISSION_TYPE_MISSION //mission type ); mavlink_msg_to_send_buffer(port->write, port->lock, port->unlock, &msg_sd, 0, 0.01); mavlink_unlock_chan(i); } } else if( RqMissionInt[i] ) { const Port* port = get_Port(i); if( port->write != 0 ) { mavlink_message_t msg_sd; mavlink_lock_chan( i, 0.01 ); mavlink_msg_mission_request_int_pack_chan( 1 , //system id MAV_COMP_ID_AUTOPILOT1 , //component id i , //chan &msg_sd, RqMissiontarget_sysid[i] , //target system RqMissiontarget_compid[i] , //target component RqMissionInd[i] , //seq MAV_MISSION_TYPE_MISSION //mission type ); mavlink_msg_to_send_buffer(port->write, port->lock, port->unlock, &msg_sd, 0, 0.01); mavlink_unlock_chan(i); } } else { const Port* port = get_Port(i); if( port->write != 0 ) { mavlink_message_t msg_sd; mavlink_lock_chan( i, 0.01 ); mavlink_msg_mission_request_pack_chan( 1 , //system id MAV_COMP_ID_AUTOPILOT1 , //component id i , //chan &msg_sd, RqMissiontarget_sysid[i] , //target system RqMissiontarget_compid[i] , //target component RqMissionInd[i] , //seq MAV_MISSION_TYPE_MISSION //mission type ); mavlink_msg_to_send_buffer(port->write, port->lock, port->unlock, &msg_sd, 0, 0.01); mavlink_unlock_chan(i); } } } } } /*发送航点请求*/ if( CommuPorts[i].read != 0 ) { //接收数据处理 //每次接收64个字节进行处理 mavlink_message_t msg; uint8_t buf[64]; //想想为什么是64个字节?mavlink消息包并不是64个字节。 uint8_t length; do { length = CommuPorts[i].read( buf, 64, 0, 0.01 ); //maxi:这实际是调用的UART的接收函数。 for( uint8_t k = 0; k < length; ++k ) { //消息解包 if( mavlink_parse_char( i, buf[k], &msg, NULL ) == MAVLINK_FRAMING_OK ) { //消息解包完成 /*我自己加的部分*/ vector3<double> T265_position; //我看了下commulonk.cpp应该是包含了mavlink_msg_vision_position_estimate.h的,没有直接包含,应该间接包含了。因为在他下拉的头文件里看到了,而且这样编译没有报错。 // T265_position.x=mavlink_msg_vision_position_estimate_get_x(&msg); // T265_position.y=mavlink_msg_vision_position_estimate_get_y(&msg); // T265_position.z=mavlink_msg_vision_position_estimate_get_z(&msg); //下面是加入坐标系变换和尺度变换后的,,其实坐标系变换很简单。 T265_position.x=100*mavlink_msg_vision_position_estimate_get_y(&msg); T265_position.y=100*mavlink_msg_vision_position_estimate_get_x(&msg); T265_position.z=-100*mavlink_msg_vision_position_estimate_get_z(&msg); //我应该还需要在这里做一下坐标系的变换,还有单位的变换,T265的坐标单位是米,ACfly单位是厘米。 //似乎x y z要放到它定义好的vector这种数据类型里面。 PositionSensorUpdatePosition( 9, T265_position, true); //maxi:后面的四个参数似乎都可以不写,都是默认参数似乎可以不写,其他的传感器似乎也是写着三个参数,第三个参数ture对应的bool available //maxi:我于2020.10.9 21:21写好了,而且编译没有错误!!!!!!!!个人独立完成。 /*我自己加的部分/ //如果消息处理函数存在 //处理消息 if( msg.msgid < Mavlink_RC_Process_Count ) { if( Mavlink_RC_Process[ msg.msgid ] != 0 ) Mavlink_RC_Process[ msg.msgid ]( i , &msg ); } } } }while( length > 10 ); } } if( sendParamListReset == false ) ParameterIteratorMoveNext(); else sendParamListReset = false; vTaskDelayUntil( &xLastWakeTime, 0.01*configTICK_RATE_HZ ); } } void init_Commulink() { /我自己加的部分/ //我需不需要设置一下串口波特率? SetBaudRate_Uart1( , 2, 2 ); //maxi:我这里可能要加个传感器注册函数。我可能还要把init_Commulink()这个函数加到传感器驱动初始化的文件frv_main.cpp里面。我看了下,它已经加进去了,看来我的理解是对的!!!mvalink就像一个传感器 //maxi:延时默认为0 了,TIMEOUT默认都是-1,优先级都为0 PositionSensorRegister( 9 ,\ Position_Sensor_Type_RangePositioning ,\ Position_Sensor_DataType_s_xyz ,\ Position_Sensor_frame_ENU ,\ 0,\ 0 ,\ 0 , \ -1 \ ); /*我自己加的部分*/ for( uint8_t i = 0; i < MAVLINK_COMM_NUM_BUFFERS; ++i ) { SDMessagesMutex[i] = xSemaphoreCreateMutex();//maxi:应该是给缓冲区建立MAVLINK_COMM_NUM_BUFFERS个互斥信号量,因为缓冲区就MAVLINK_COMM_NUM_BUFFERS个单位。 } xTaskCreate( Commulink_Server, "Commulink", 2048, NULL, SysPriority_UserTask, NULL); //maxi:果不其然,它他这创建了一个通信任务!似乎专门用来mavlink通信的,所以它通信的代码写在这里。 }
版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。如发现本站有涉嫌侵权/违法违规的内容,请联系我们,一经查实,本站将立刻删除。
如需转载请保留出处:https://51itzy.com/kjqy/80828.html