
想实现对电机的测速,因此开始接触编码电机。此次采用的是RS365编码器电机。 讯享网
一、编码电机的初步了解
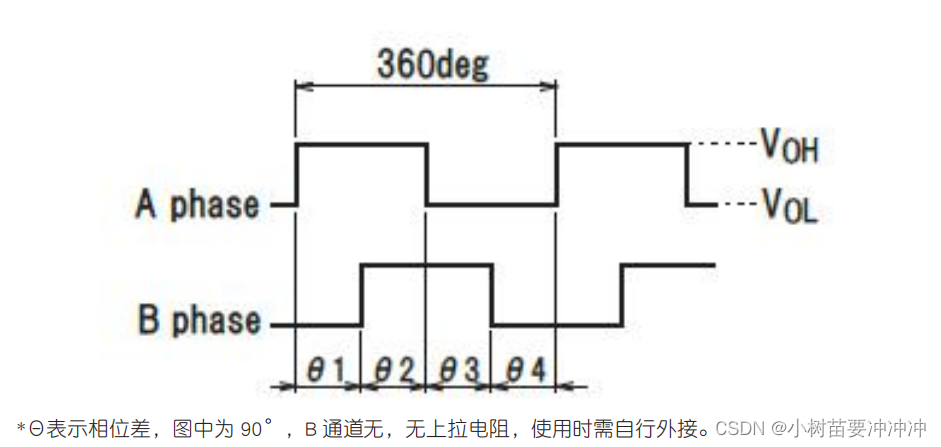
通过编码电机可以测出速度。常见一般编码电机分成两种,一是光电编码器,另一个是霍尔编码器。有六个接口,两个是电机的正负极,两个是编码器的正负极,还有两个是A,B相。
倍频的概念:如果只采集A/B相的上升/下降沿,即一倍频。若采集A/B的上升和下降沿,即二倍频,最多可以达到四倍频。这样测出来的速度是非常精确的。
讯享网
具体直观了解可由上图可见。
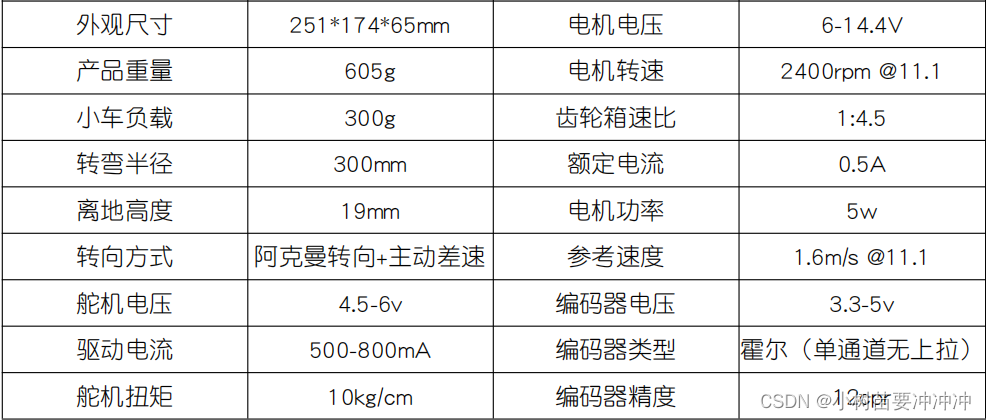
以上是此次采用的编码电机的各个参数。所以可以得知,减速电机转动一周,可以产生30390个脉冲。若采用四倍频,则可以产生430*390个脉冲,可以大大提高精确度。
软件测量方面,可以采用外部中断捕获上升沿或者下降沿来实现测速。
二、如何测量一定时间内的脉冲
这就要用到TIM的输入捕获功能了,正好之前学习TIM的时候,仅仅涉及到普通PWM波的输出,今天顺便一起学习一下TIMA的输入捕获功能。
1.TIMA
根据手册可知TIMA具有7个输入捕获通道,并且具有广泛的中断功能。
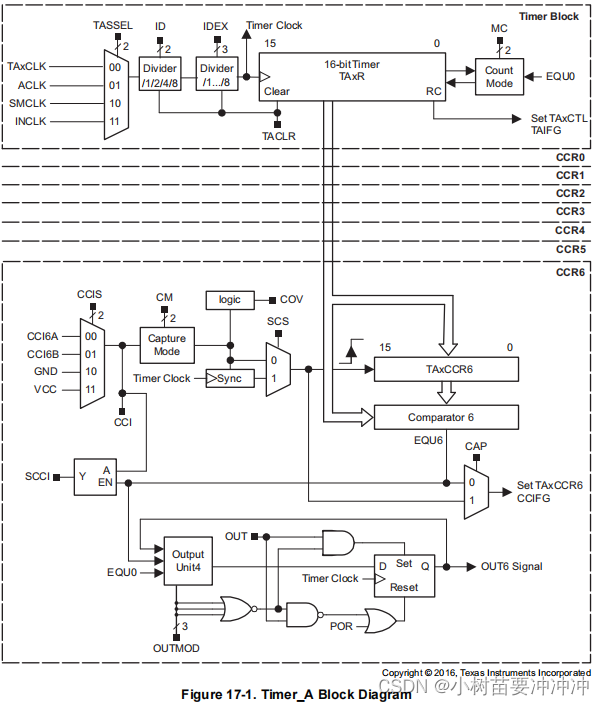
由上图可初步了解定时器A的工作框图。
具体配置方法如下,这个配置方法之中,参阅了许多资料,最后还是只能靠自己一点点啃数据手册,如有不完善,还希望各位一起交流。
第一步:配置IO口
讯享网GPIO_setAsPeripheralModuleFunctionInputPin(GPIO_PORT_P1,GPIO_PIN2);//配置为外围输入
配置P2.0为外设输出
第二步:连续模式初始化
 //Start timer in continuous mode sourced by SMCLK Timer_A_initContinuousModeParam initContParam = {
   0};//定义连续模式初始化结构体 initContParam.clockSource = TIMER_A_CLOCKSOURCE_SMCLK;//确定时钟源SMCLK initContParam.clockSourceDivider = TIMER_A_CLOCKSOURCE_DIVIDER_1;//不分频 initContParam.timerInterruptEnable_TAIE = TIMER_A_TAIE_INTERRUPT_DISABLE;//禁用Tim A中断 initContParam.timerClear = TIMER_A_DO_CLEAR;//重置计数方向等..... initContParam.startTimer = false;//先不开启计数器 Timer_A_initContinuousMode(TIMER_A0_BASE, &initContParam);
第三步:清除比较模式中断
讯享网//清楚比较模式中断(初始化比较模式) Timer_A_clearCaptureCompareInterrupt(TIMER_A0_BASE, TIMER_A_CAPTURECOMPARE_REGISTER_1 );
第四步:捕获模式初始化
Timer_A_initCaptureModeParam initCapParam = {
   0};//定义比较模式初始化结构体 initCapParam.captureRegister = TIMER_A_CAPTURECOMPARE_REGISTER_1;//选择TIM_A0的捕获比较通道1 initCapParam.captureMode = TIMER_A_CAPTUREMODE_RISING_EDGE;//捕获上升沿 initCapParam.captureInputSelect = TIMER_A_CAPTURE_INPUTSELECT_CCIxA;//确定输入选择为CCIxA(这个不知道怎么看怎么确定) initCapParam.synchronizeCaptureSource = TIMER_A_CAPTURE_SYNCHRONOUS;//与时钟同步 initCapParam.captureInterruptEnable = TIMER_A_CAPTURECOMPARE_INTERRUPT_ENABLE;//使能捕获中断 Timer_A_initCaptureMode(TIMER_A0_BASE, &initCapParam);
第五步:开始计时,打开全局中断
讯享网Timer_A_startCounter( TIMER_A0_BASE,//开启计时 TIMER_A_CONTINUOUS_MODE ); //Enter LPM0, enable interrupts开启全局中断 __bis_SR_register(LPM0_bits + GIE); //For debugger __no_operation();
第六步:中断服务函数
在main.c中,写上输入捕获的中断服务函数
#pragma vector = TIMER0_A1_VECTOR//定时器中断 __interrupt void Timer_A(void)//生命一个函数为中断函数 {
    static int CNT = -1; CNT++; switch(__even_in_range(TA0IV,14))//中断标志位——对应捕获通道 {
    case 2 ://如果是CCR1产生的中断 GPIO_setOutputHighOnPin(GPIO_PORT_P4,GPIO_PIN7); if(CNT % 2 == 0)//记录第一次的上升沿Counter计数值 {
    edge_count1 = Timer_A_getCaptureCompareCount(TIMER_A0_BASE,TIMER_A_CAPTURECOMPARE_REGISTER_1);//将此时的上升沿计数值存入变量 } else if(CNT % 2 == 1)//检测到下降沿触发 {
    edge_count2 = Timer_A_getCaptureCompareCount(TIMER_A0_BASE,TIMER_A_CAPTURECOMPARE_REGISTER_1);//将此时的下降沿计数值存入变量 } PWM_Frequency = (unsigned int)(/(abs(edge_count1 - edge_count2) * 0.948)); break; case 4 : break; case 10: break; case 14:break;//此时发生计数器溢出 default: break; } }
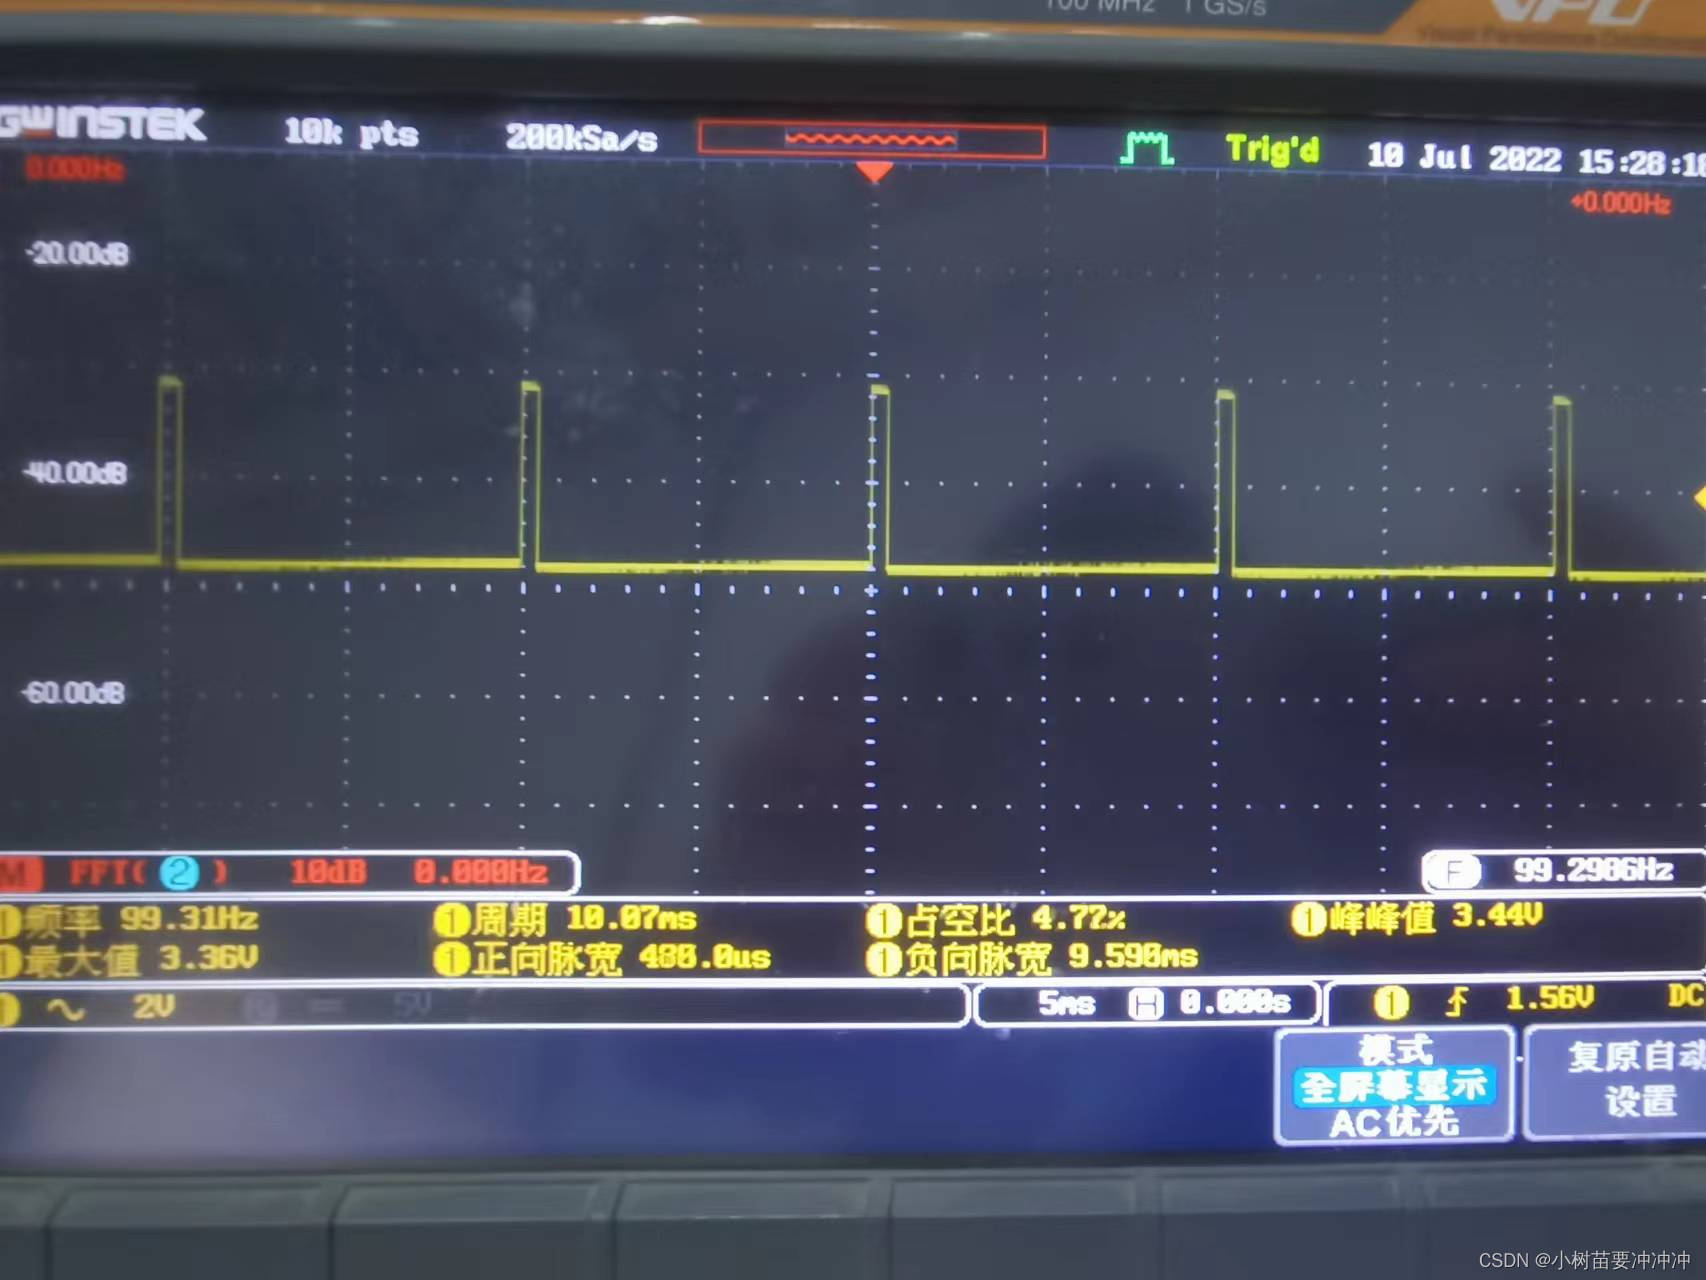
中断服务函数中这种编写方式,对于低频50HZ,100HZ是比较准确的。
看效果图

问题:
一旦频率上升超过1Khz,就不准确了。对于此时才用的是MCLK时钟,频率为1.054Mhz,也就是说CNT计数器每次+1,对应的时间是0.948us,按理来说,可测量频率范围应该在0-1.054Mhz之间,而实际可测频率仅有几百HZ,这是为什么呢??
讯享网#pragma vector = TIMER0_A1_VECTOR//定时器中断 __interrupt void Timer_A(void)//生命一个函数为中断函数 {
    static int CNT = -1; CNT++; switch(__even_in_range(TA0IV,14))//中断标志位——对应捕获通道 {
    case 2 ://如果是CCR1产生的中断 PWM_Frequency = /Timer_A_getCounterValue(TIMER_A0_BASE); Timer_A_clear(TIMER_A0_BASE); break; case 4 : break; case 10: break; case 14:break;//此时发生计数器溢出 default: break; } }
等我解决后再来继续补充!如果各位大佬有解决办法,也麻烦留言评论一下,谢谢!
问题在昨日晚八点解决!但是具体原因我还是不太清楚为啥。在那之后,我将主频升到16MHZ之后,发现对于频率的测量可以精准到1KHZ误差之内,再改进一下算法,现在误差只有十几赫兹了,代码如下。
基本配置
 GPIO_setAsPeripheralModuleFunctionInputPin(GPIO_PORT_P1,GPIO_PIN2);//配置为外围输入 //Start timer in continuous mode sourced by SMCLK Timer_A_initContinuousModeParam initContParam = {
   0};//定义连续模式初始化结构体 initContParam.clockSource = TIMER_A_CLOCKSOURCE_SMCLK;//确定时钟源SMCLK initContParam.clockSourceDivider = TIMER_A_CLOCKSOURCE_DIVIDER_10;//不分频 initContParam.timerInterruptEnable_TAIE = TIMER_A_TAIE_INTERRUPT_DISABLE;//禁用Tim A中断 initContParam.timerClear = TIMER_A_DO_CLEAR;//重置计数方向等..... initContParam.startTimer = false;//先不开启计数器 Timer_A_initContinuousMode(TIMER_A0_BASE, &initContParam); //清除比较模式中断(初始化比较模式) Timer_A_clearCaptureCompareInterrupt(TIMER_A0_BASE, TIMER_A_CAPTURECOMPARE_REGISTER_1 ); Timer_A_initCaptureModeParam initCapParam = {
   0};//定义比较模式初始化结构体 initCapParam.captureRegister = TIMER_A_CAPTURECOMPARE_REGISTER_1;//选择TIM_A0的捕获比较通道1 initCapParam.captureMode = TIMER_A_CAPTUREMODE_FALLING_EDGE;//捕获上升沿 initCapParam.captureInputSelect = TIMER_A_CAPTURE_INPUTSELECT_CCIxA;//确定输入选择为CCIxA(这个不知道怎么看怎么确定) initCapParam.synchronizeCaptureSource = TIMER_A_CAPTURE_SYNCHRONOUS;//与时钟同步 initCapParam.captureInterruptEnable = TIMER_A_CAPTURECOMPARE_INTERRUPT_ENABLE;//使能捕获中断 Timer_A_initCaptureMode(TIMER_A0_BASE, &initCapParam); Timer_A_startCounter( TIMER_A0_BASE,//开启计时 TIMER_A_CONTINUOUS_MODE ); //Enter LPM0, enable interrupts开启全局中断 __bis_SR_register(LPM0_bits + GIE); //For debugger __no_operation();
中断服务函数
讯享网#pragma vector = TIMER0_A1_VECTOR//定时器中断 __interrupt void Timer_A(void)//生命一个函数为中断函数 {
    static unsigned int CNT = 0; switch(__even_in_range(TA0IV,14))//中断标志位——对应捕获通道 {
    case 2 ://如果是CCR1产生的中断 if(CNT % 2 == 0)//记录第一次的上升沿Counter计数值 {
    // edge_count1 = Timer_A_getCounterValue(TIMER_A0_BASE);//将此时的上升沿计数值存入变量 edge_count1 = Timer_A_getCaptureCompareCount(TIMER_A0_BASE,TIMER_A_CAPTURECOMPARE_REGISTER_1); } else if(CNT % 2 == 1)//记录第二次上升沿Counter计数值 {
    edge_count2 = Timer_A_getCaptureCompareCount(TIMER_A0_BASE,TIMER_A_CAPTURECOMPARE_REGISTER_1);//将此时的下降沿计数值存入变量 Timer_A_clear(TIMER_A0_BASE); } PWM_Frequency = (unsigned int)(/(float)(abs(edge_count1 - edge_count2))); //PWM_Frequency = /Timer_A_getCounterValue(TIMER_A0_BASE); //Timer_A_clear(TIMER_A0_BASE); break; case 4 : break; case 10: break; case 14:break;//此时发生计数器溢出 default: break; } CNT++; // Enable global interrupt _BIC_SR_IRQ(LPM0_bits); }
尤其注意中断服务函数中的最后一句话,作用大概是是能全局中断的同时退出低功耗模式,如果缺少这句话,会使得你的代码一直在跑中断函数,而无法跑主函数!别问我为啥知道,我试了一整个上午才解决!!!望各位避坑!
接下来就是进行测速了!
unsigned int V_detect(unsigned int FRQ) {
    //我们测出的频率就是单位时间内的脉冲数 //对应该编码电机轮子一圈产生4.5 * 12 = 54个脉冲 //轮子半径 32.5mm unsigned int speed = 0; float circle = 3.141*2*0.0325; speed = (unsigned int)(((float)FRQ/54)*circle); return speed; }
这样测速就完成啦!
版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。如发现本站有涉嫌侵权/违法违规的内容,请联系我们,一经查实,本站将立刻删除。
如需转载请保留出处:https://51itzy.com/kjqy/80827.html