
https://blog.csdn.net/sinat_/article/details/
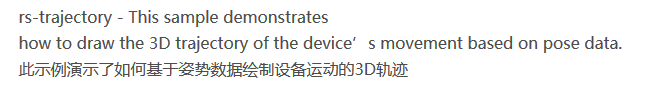
我可能弄错了,可能这里的pose的意思是IMU的数据
这里也是说姿态数据流式传输
https://www.intelrealsense.com/zh-hans/tracking-camera-t265/

这里也是说姿态,那我很好奇这个姿态数据包含了什么。这个姿态数据貌似就是T265内置的SLAM处理后的数据。
https://zhuanlan.zhihu.com/p/

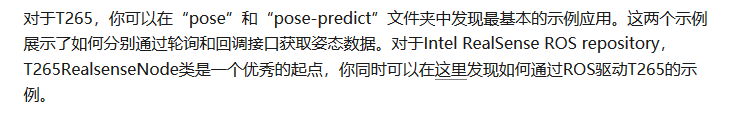
你会发现第一个例程就是教你怎么获取pose数据的,前几个都是pose
https://github.com/IntelRealSense/librealsense/blob/master/doc/t265.md
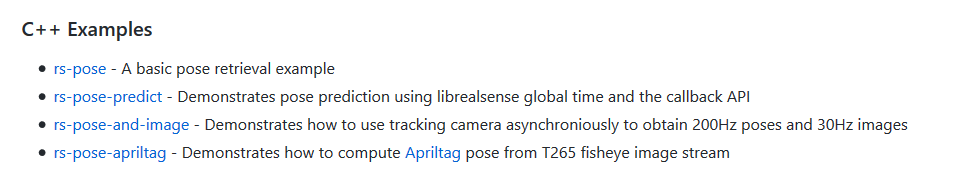
第一个例程好像就是输出位置的!!!!!!这里写的期望输出就是位置,而且是X,Y,Z的位置!!!!!!
https://github.com/IntelRealSense/librealsense/tree/master/examples/pose


这里也说了pose_data包含这些信息

你真正早点详细阅读那些github比你一个劲百度强些,是不是,这又和做东西的道理一样。
我现在需要弄清更多细节,那段代码怎么跑,跑在什么平台,接口呢。
你想要的位置坐标X,Y,Z就可以通过 pose_data.translation.x pose_data.translation.y pose_data.translation.z得到
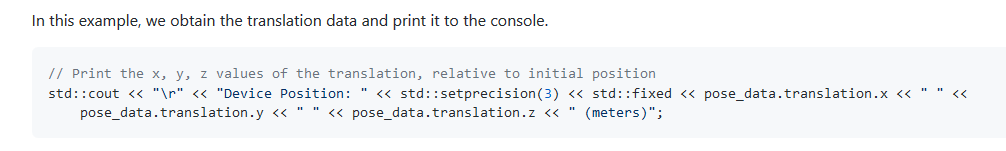
得到pose_data可以通过下面语句,这样感觉差不多了。剩下把这段代码的运行平台和接口弄清楚我感觉就OK了。
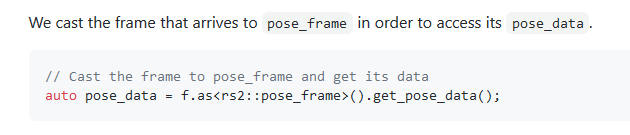
剩下把这段代码的运行平台和接口弄清楚我感觉就OK了。是不是要先装驱动和SDK,莫非装了驱动之后可以自动识别?
你看你真正仔细读读SDK,就不需要花几千去买课了,对不对。
这有个别人写的获取T265的position的代码
https://github.com/yx0123/T265_position/blob/master/position/src/position_node.cpp

https://github.com/IntelRealSense/librealsense/blob/master/doc/t265.md

https://github.com/IntelRealSense/librealsense/tree/master/examples/trajectory
看这下面说的,base on pose data

我发现那个TB店家给我的话就是翻译自这里。一模一样
T265的官网也是有这个的
https://www.intelrealsense.com/zh-hans/tracking-camera-t265/#

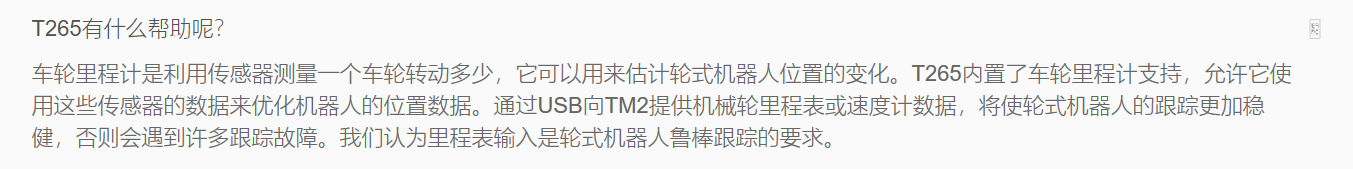
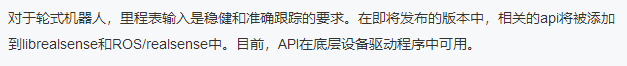
轮式里程计是否意味着只能输出X,Y的坐标
https://github.com/IntelRealSense/librealsense/blob/master/doc/t265.md

.
版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。如发现本站有涉嫌侵权/违法违规的内容,请联系我们,一经查实,本站将立刻删除。
如需转载请保留出处:https://51itzy.com/kjqy/78685.html