
一.定时器简介
TIM(Timer)定时器
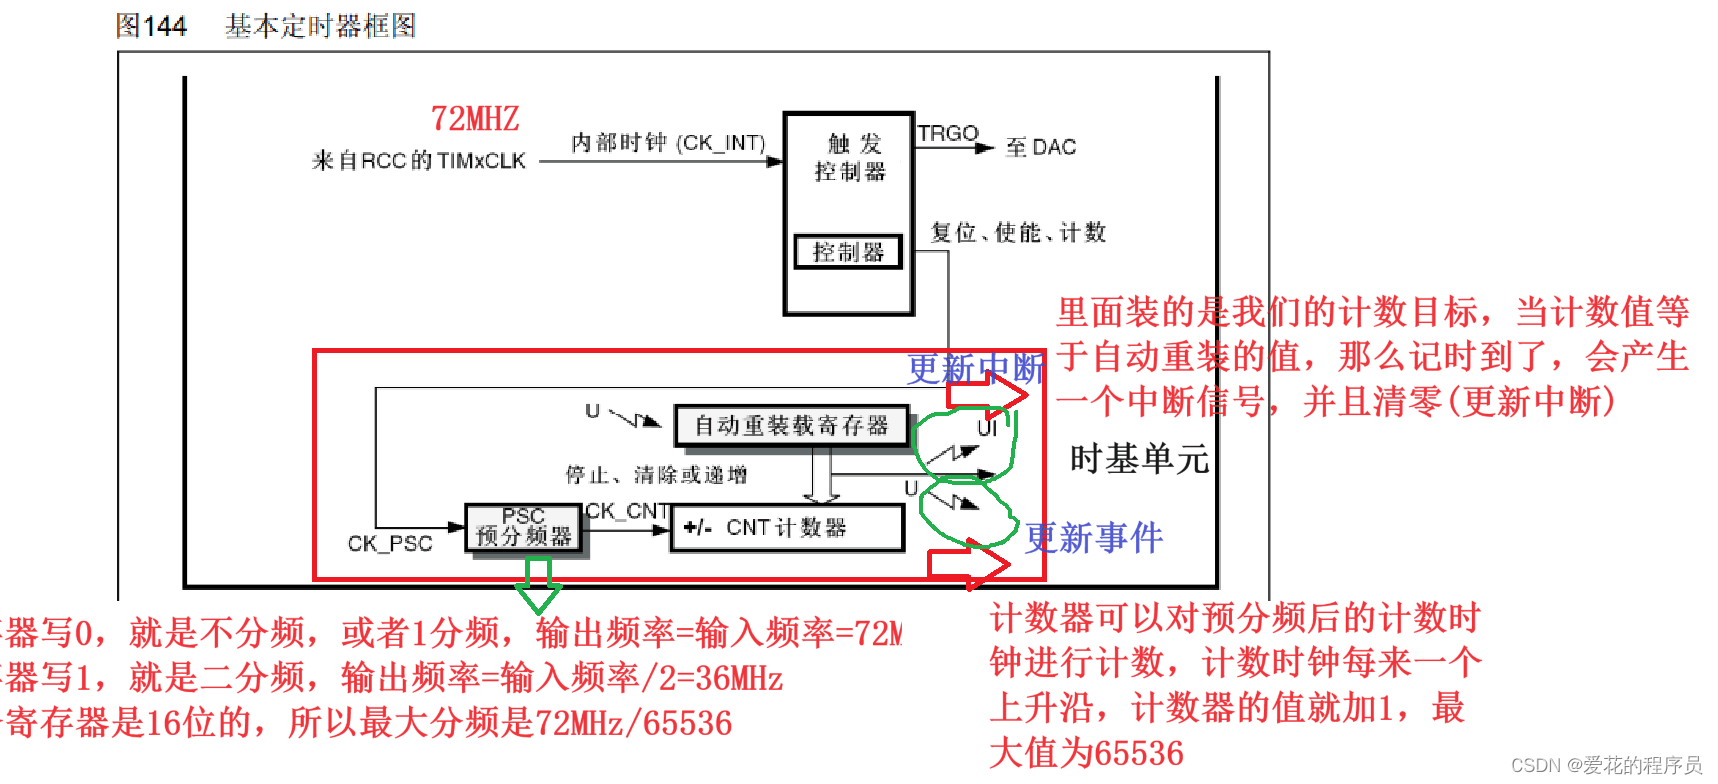
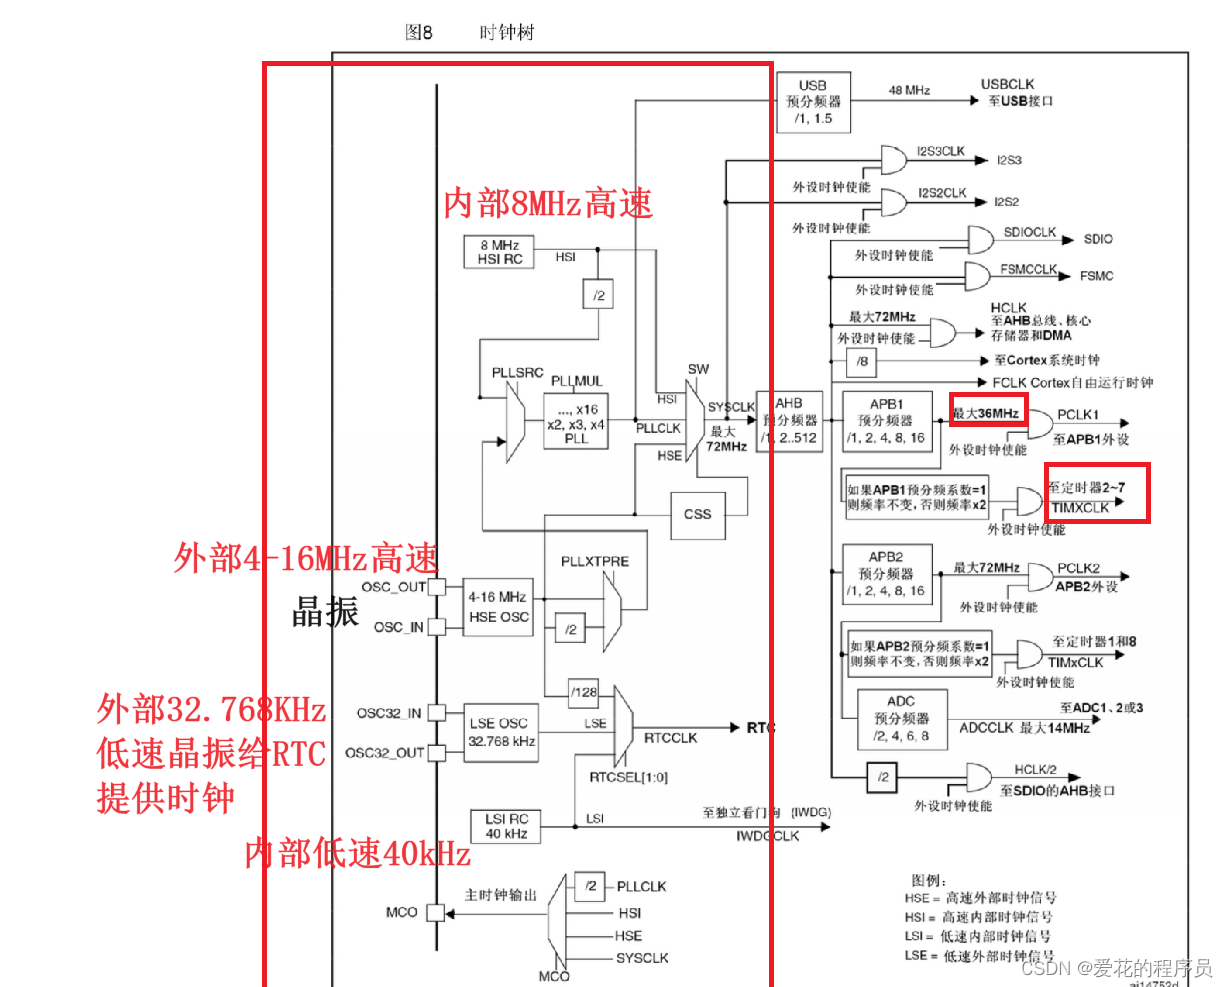
定时器可以对输入的时钟进行计数,并在计数值达到设定值时触发中断(定时触发中断),STM32中定时器的基准时钟都是72MHz,对72MHz记72个数,那么1MHz就是1us的时间
16位计数器、预分频器、自动重装寄存器的时基单元,在72MHz计数时钟下可以实现最大59.65s的定时(预分频器设置最大2的16次方,自动重装寄存器设置最大2的16次方,得到/65536/65536取倒数)
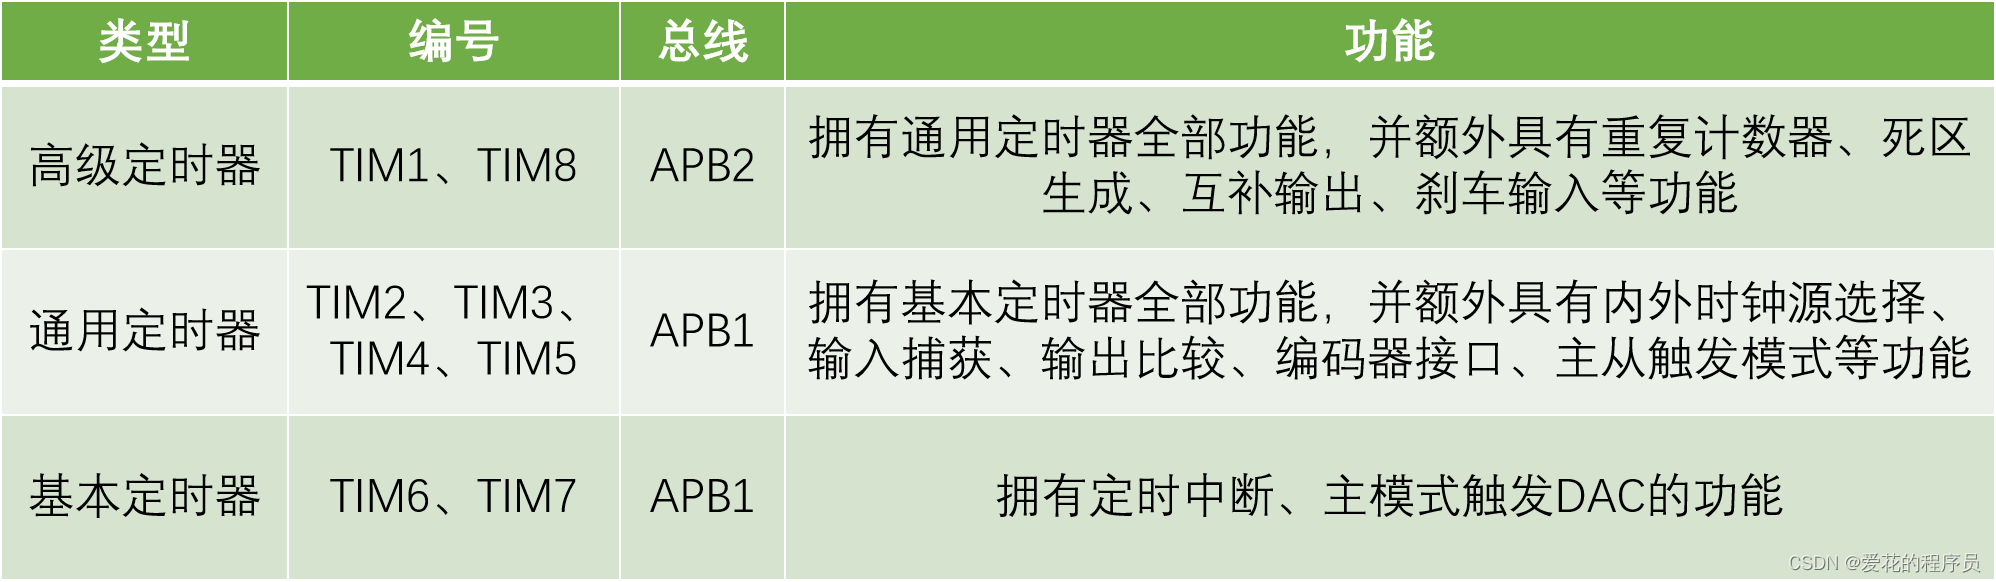
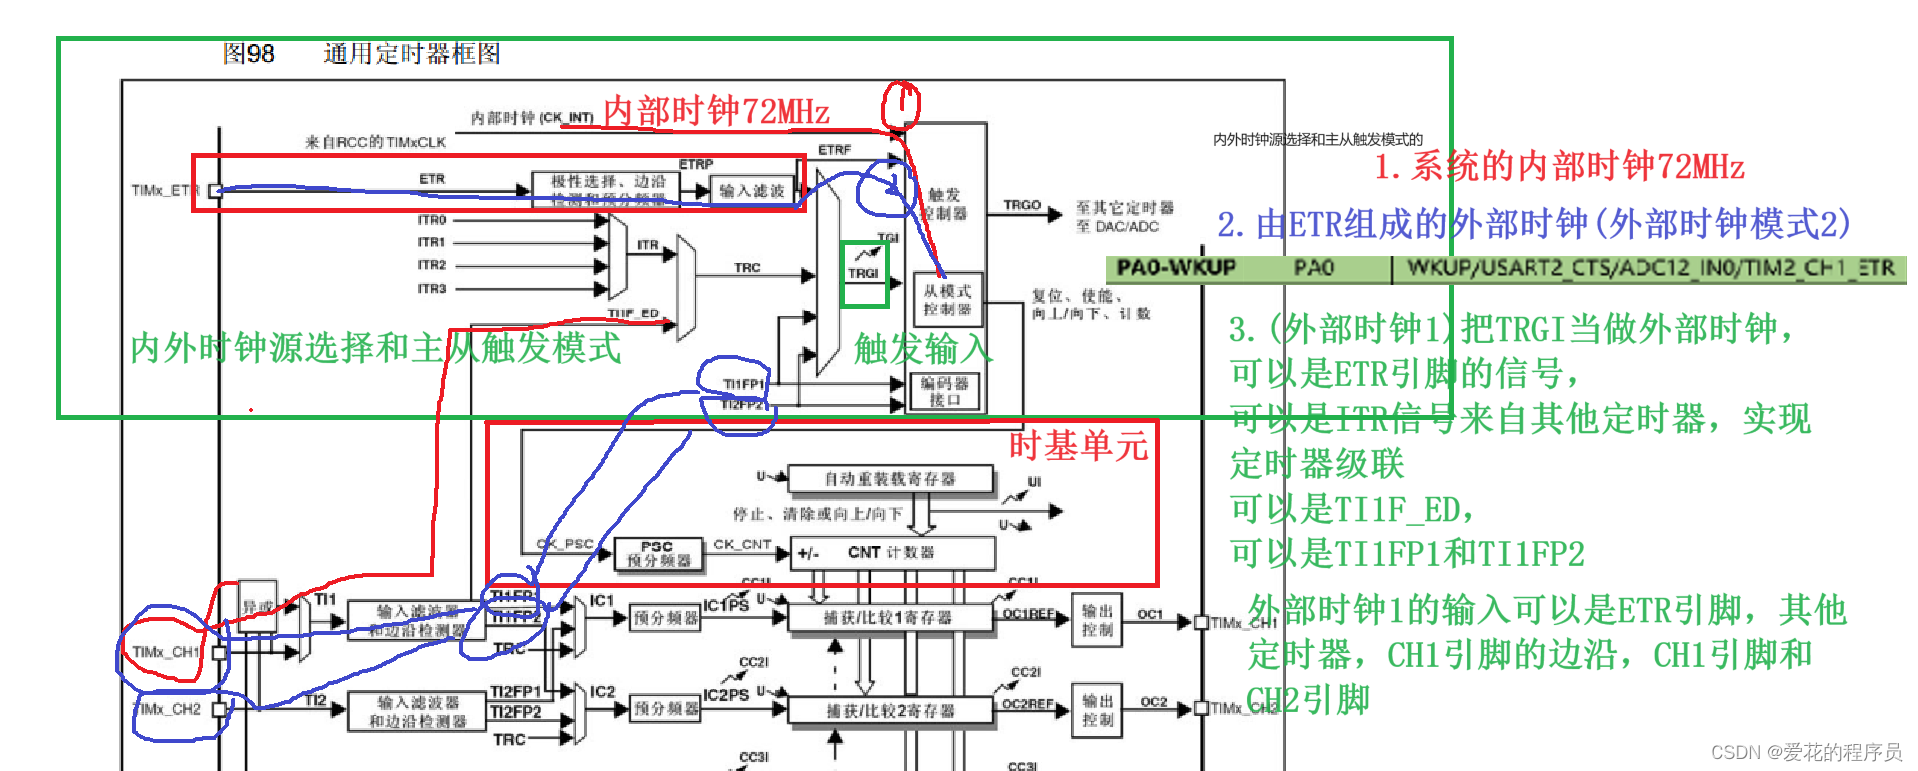
不仅具备基本的定时中断功能,而且还包含内外时钟源选择、输入捕获、输出比较、编码器接口、主从触发模式等多种功能
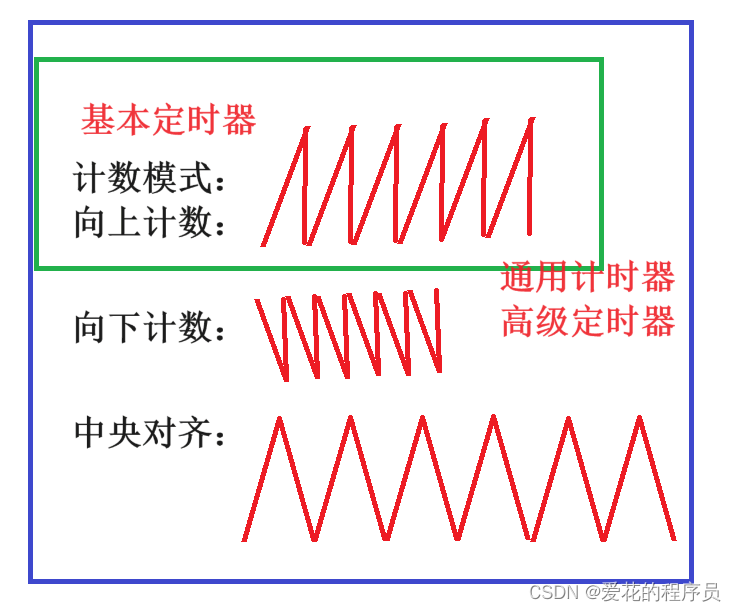
根据复杂度和应用场景分为了高级定时器、通用定时器、基本定时器三种类型

讯享网二.工作原理
三.预分频器和计数器工作时序图
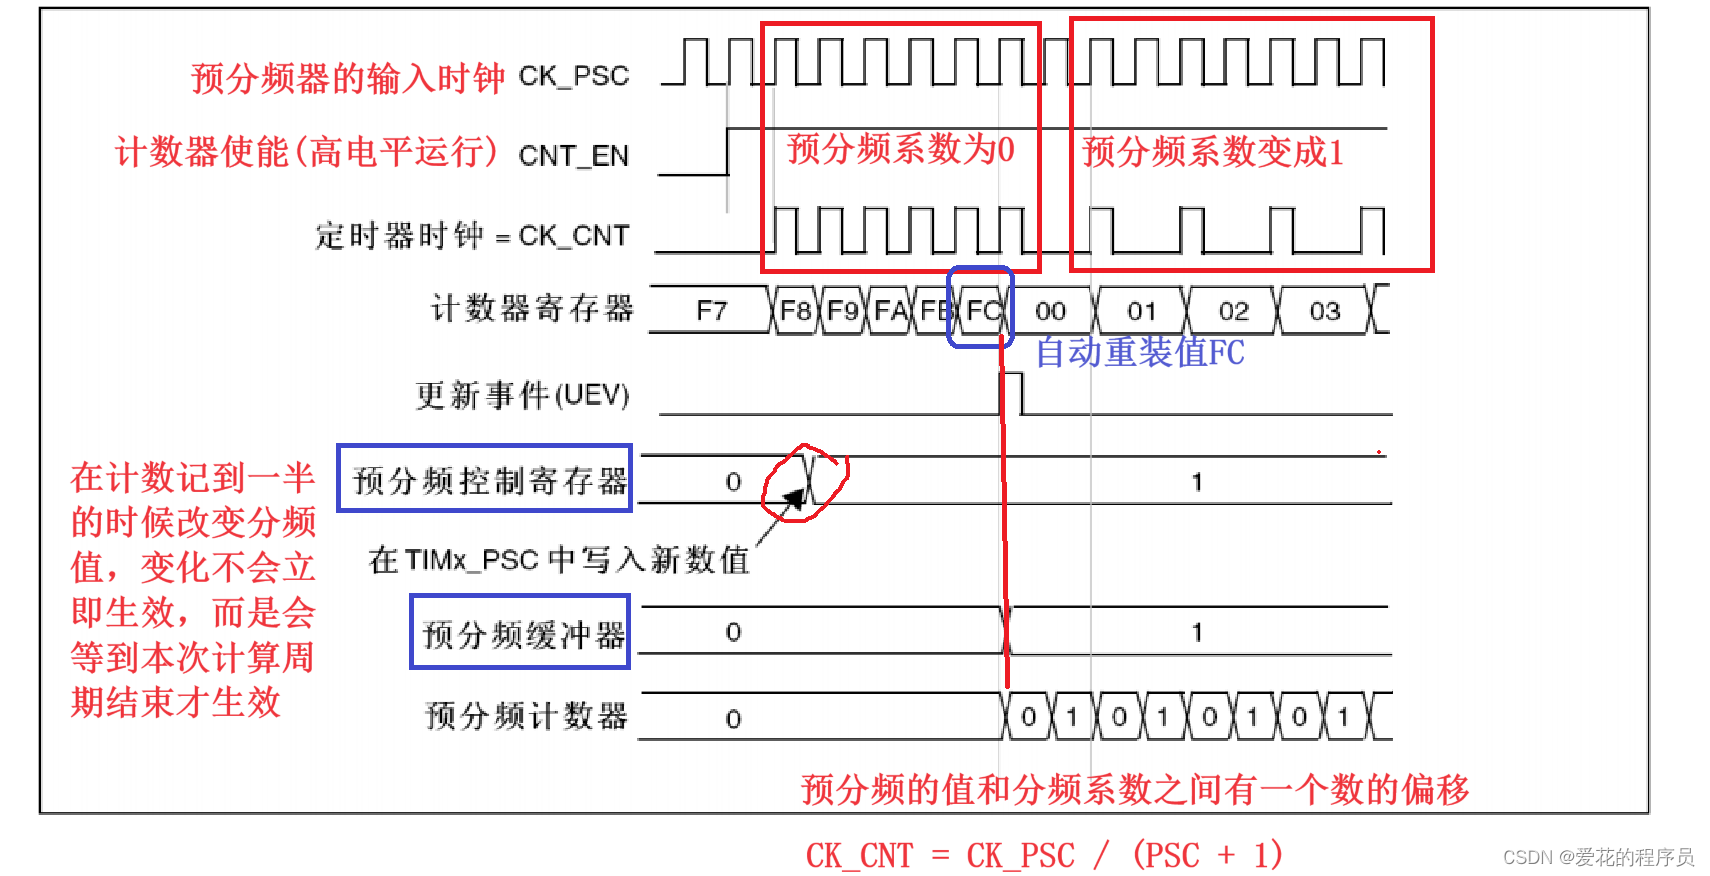
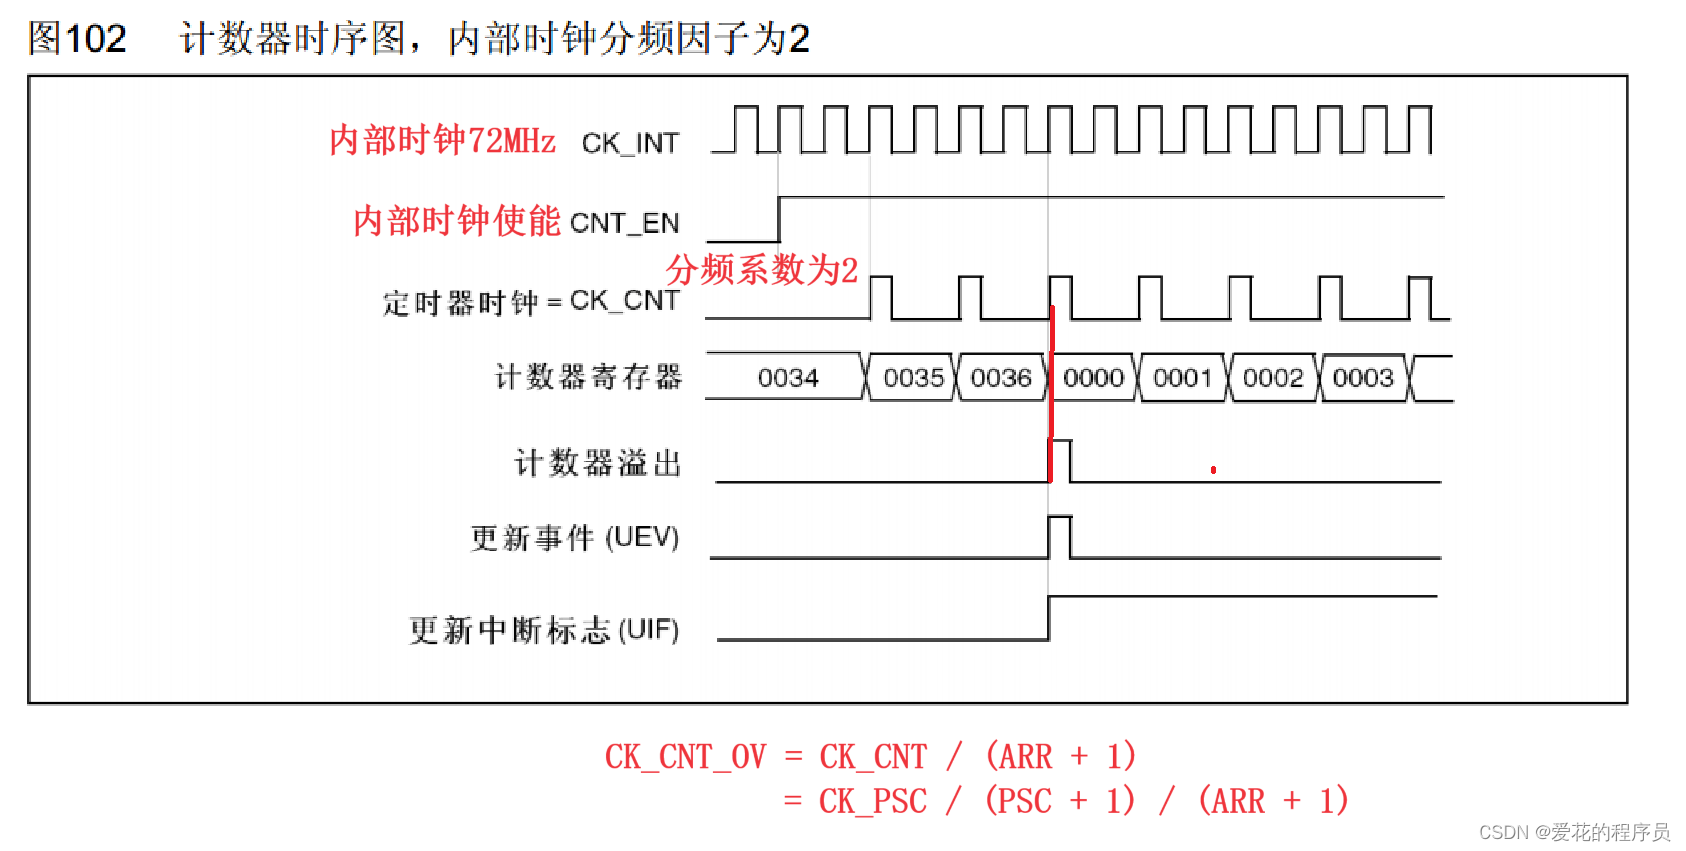
CK_CNT_OV = CK_CNT / (ARR + 1) = 72MHz / (PSC + 1) / (ARR + 1)
四.RCC时钟树
五.配置定时器

void TIM_DeInit(TIM_TypeDef* TIMx);//恢复默认配置 void TIM_TimeBaseInit(TIM_TypeDef* TIMx, TIM_TimeBaseInitTypeDef* TIM_TimeBaseInitStruct); //时基单元初始化 void TIM_TimeBaseStructInit(TIM_TimeBaseInitTypeDef* TIM_TimeBaseInitStruct); //结构体变量赋一个默认值 void TIM_Cmd(TIM_TypeDef* TIMx, FunctionalState NewState);//使能计数器(运行控制) void TIM_ITConfig(TIM_TypeDef* TIMx, uint16_t TIM_IT, FunctionalState NewState); //使能中断输出信号 //时基单元选择部分 void TIM_InternalClockConfig(TIM_TypeDef* TIMx);//内部时钟 void TIM_ITRxExternalClockConfig(TIM_TypeDef* TIMx, uint16_t TIM_InputTriggerSource); //选择IPRX其他定时器时钟 void TIM_TIxExternalClockConfig(TIM_TypeDef* TIMx, uint16_t TIM_TIxExternalCLKSource, uint16_t TIM_ICPolarity, uint16_t ICFilter); //选择TIX捕获通道的时钟 void TIM_ETRClockMode1Config(TIM_TypeDef* TIMx, uint16_t TIM_ExtTRGPrescaler, uint16_t TIM_ExtTRGPolarity, uint16_t ExtTRGFilter); //选择ETR外部工作模式1 uint16_t TIM_GetCounter(TIM_TypeDef* TIMx);//显示计数器的值 uint16_t TIM_GetPrescaler(TIM_TypeDef* TIMx);//显示预分配器的值 void TIM_ETRClockMode2Config(TIM_TypeDef* TIMx, uint16_t TIM_ExtTRGPrescaler, uint16_t TIM_ExtTRGPolarity, uint16_t ExtTRGFilter); //选择ETR外部工作模式2 void TIM_ETRConfig(TIM_TypeDef* TIMx, uint16_t TIM_ExtTRGPrescaler, uint16_t TIM_ExtTRGPolarity,uint16_t ExtTRGFilter); //单独配置ETR的引脚的预分频器,极性,滤波器参数的 void TIM_PrescalerConfig(TIM_TypeDef* TIMx, uint16_t Prescaler, uint16_t TIM_PSCReloadMode);//单独写预分频的值 void TIM_CounterModeConfig(TIM_TypeDef* TIMx, uint16_t TIM_CounterMode); //改变计数器的计数模式 void TIM_ARRPreloadConfig(TIM_TypeDef* TIMx, FunctionalState NewState);//计数器的预装 //输入捕获 //四个配置输出比较模块 void TIM_OC1Init(TIM_TypeDef* TIMx, TIM_OCInitTypeDef* TIM_OCInitStruct); void TIM_OC2Init(TIM_TypeDef* TIMx, TIM_OCInitTypeDef* TIM_OCInitStruct); void TIM_OC3Init(TIM_TypeDef* TIMx, TIM_OCInitTypeDef* TIM_OCInitStruct); void TIM_OC4Init(TIM_TypeDef* TIMx, TIM_OCInitTypeDef* TIM_OCInitStruct); void TIM_OCStructInit(TIM_OCInitTypeDef* TIM_OCInitStruct);//给输出比较结构体赋一个默认值 //强制输出高低电平 void TIM_ForcedOC1Config(TIM_TypeDef* TIMx, uint16_t TIM_ForcedAction); void TIM_ForcedOC2Config(TIM_TypeDef* TIMx, uint16_t TIM_ForcedAction); void TIM_ForcedOC3Config(TIM_TypeDef* TIMx, uint16_t TIM_ForcedAction); void TIM_ForcedOC4Config(TIM_TypeDef* TIMx, uint16_t TIM_ForcedAction); //设置影子寄存器,预装功能 void TIM_OC1PreloadConfig(TIM_TypeDef* TIMx, uint16_t TIM_OCPreload); void TIM_OC2PreloadConfig(TIM_TypeDef* TIMx, uint16_t TIM_OCPreload); void TIM_OC3PreloadConfig(TIM_TypeDef* TIMx, uint16_t TIM_OCPreload); void TIM_OC4PreloadConfig(TIM_TypeDef* TIMx, uint16_t TIM_OCPreload); //单独更改CCR寄存器值的函数,更改占空比 void TIM_SetCompare1(TIM_TypeDef* TIMx, uint16_t Compare1); void TIM_SetCompare2(TIM_TypeDef* TIMx, uint16_t Compare2); void TIM_SetCompare3(TIM_TypeDef* TIMx, uint16_t Compare3); void TIM_SetCompare4(TIM_TypeDef* TIMx, uint16_t Compare4); void TIM_ICInit(TIM_TypeDef* TIMx, TIM_ICInitTypeDef* TIM_ICInitStruct); //初始化输入捕获单元 void TIM_PWMIConfig(TIM_TypeDef* TIMx, TIM_ICInitTypeDef* TIM_ICInitStruct); //配置PWMI模式 void TIM_ICStructInit(TIM_ICInitTypeDef* TIM_ICInitStruct);//可以给输入捕获结构赋一个初始值 void TIM_SelectInputTrigger(TIM_TypeDef* TIMx, uint16_t TIM_InputTriggerSource); //选择输入触发源TRGI(从模式的触发源) void TIM_SelectOutputTrigger(TIM_TypeDef* TIMx, uint16_t TIM_TRGOSource); //选择输出触发源TRGO void TIM_SelectSlaveMode(TIM_TypeDef* TIMx, uint16_t TIM_SlaveMode);//选择从模式 讯享网
讯享网#include "stm32f10x.h" // Device header uint16_t count; void Timer_Init() { RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM2,ENABLE); TIM_InternalClockConfig(TIM2); TIM_TimeBaseInitTypeDef TIM_TimeBaseInitStructure; TIM_TimeBaseInitStructure.TIM_ClockDivision=TIM_CKD_DIV1; TIM_TimeBaseInitStructure.TIM_CounterMode=TIM_CounterMode_Up;//向上计数模式 TIM_TimeBaseInitStructure.TIM_Period=10000-1;//ARR自动重装器的值 TIM_TimeBaseInitStructure.TIM_Prescaler=7200-1;//PSC预分频器的值 TIM_TimeBaseInitStructure.TIM_RepetitionCounter=0;//高级定时器的重复计数器 TIM_TimeBaseInit(TIM2,&TIM_TimeBaseInitStructure); ///10000/7200=1s TIM_ClearFlag(TIM2,TIM_FLAG_Update);//解决一开始就进行一次计数 TIM_ITConfig(TIM2,TIM_IT_Update,ENABLE);//使能中断,更新中断(计数值等于重装值产生的中断) NVIC_PriorityGroupConfig(NVIC_PriorityGroup_2); NVIC_InitTypeDef NVIC_InitStructure; NVIC_InitStructure.NVIC_IRQChannel=TIM2_IRQn; NVIC_InitStructure.NVIC_IRQChannelCmd=ENABLE; NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority=1; NVIC_InitStructure.NVIC_IRQChannelSubPriority=1; NVIC_Init(&NVIC_InitStructure); TIM_Cmd(TIM2,ENABLE); } uint16_t Get_Num() { return count; } void TIM2_IRQHandler() { if(TIM_GetITStatus(TIM2,TIM_IT_Update)==1) { count++; if(count>60) { count=0; } TIM_ClearITPendingBit(TIM2,TIM_IT_Update); } }
六.TIM输出比较
OC(Output Compare)IC(输入捕获)
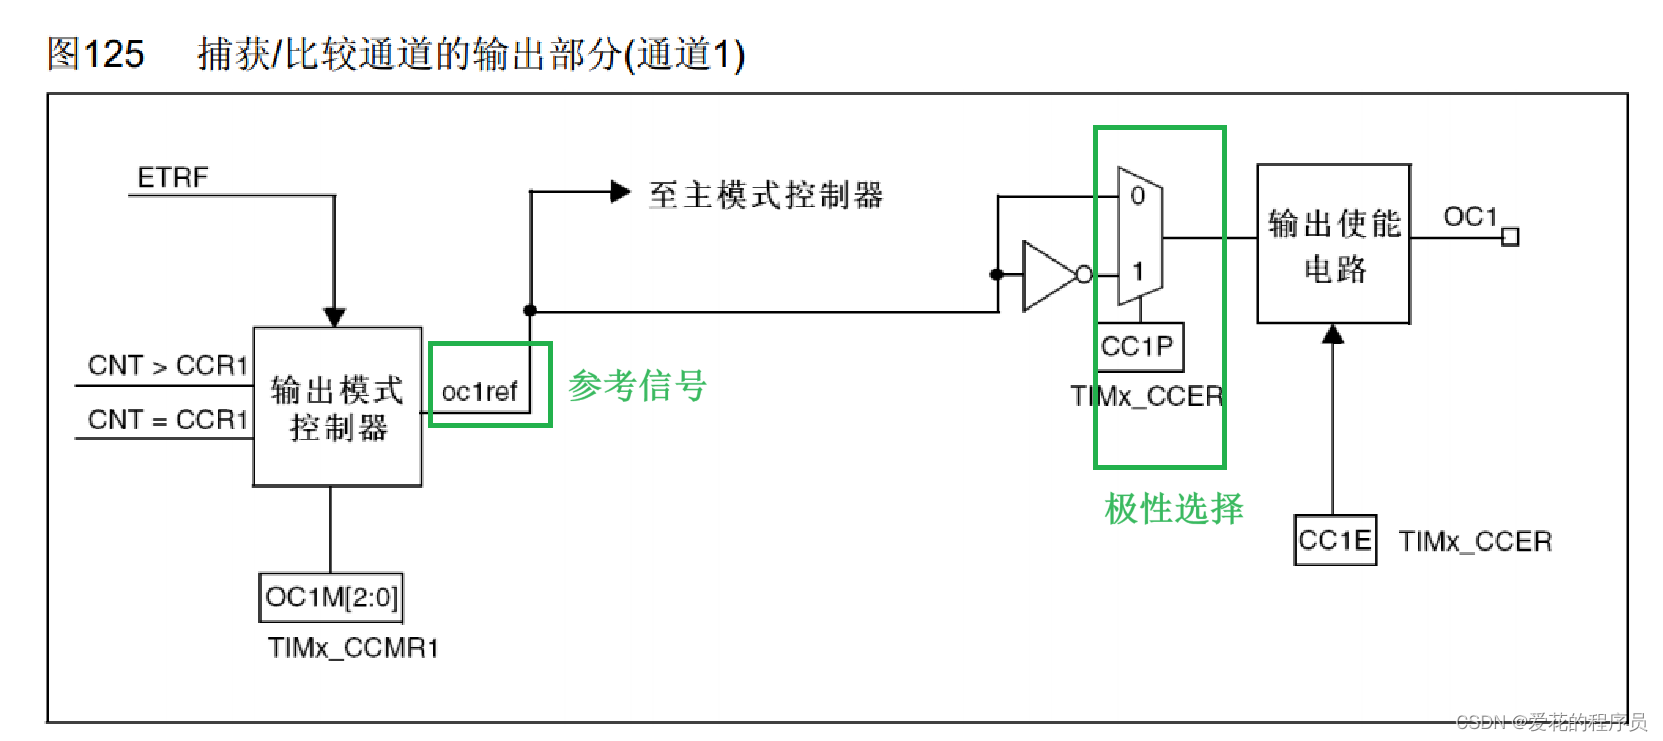
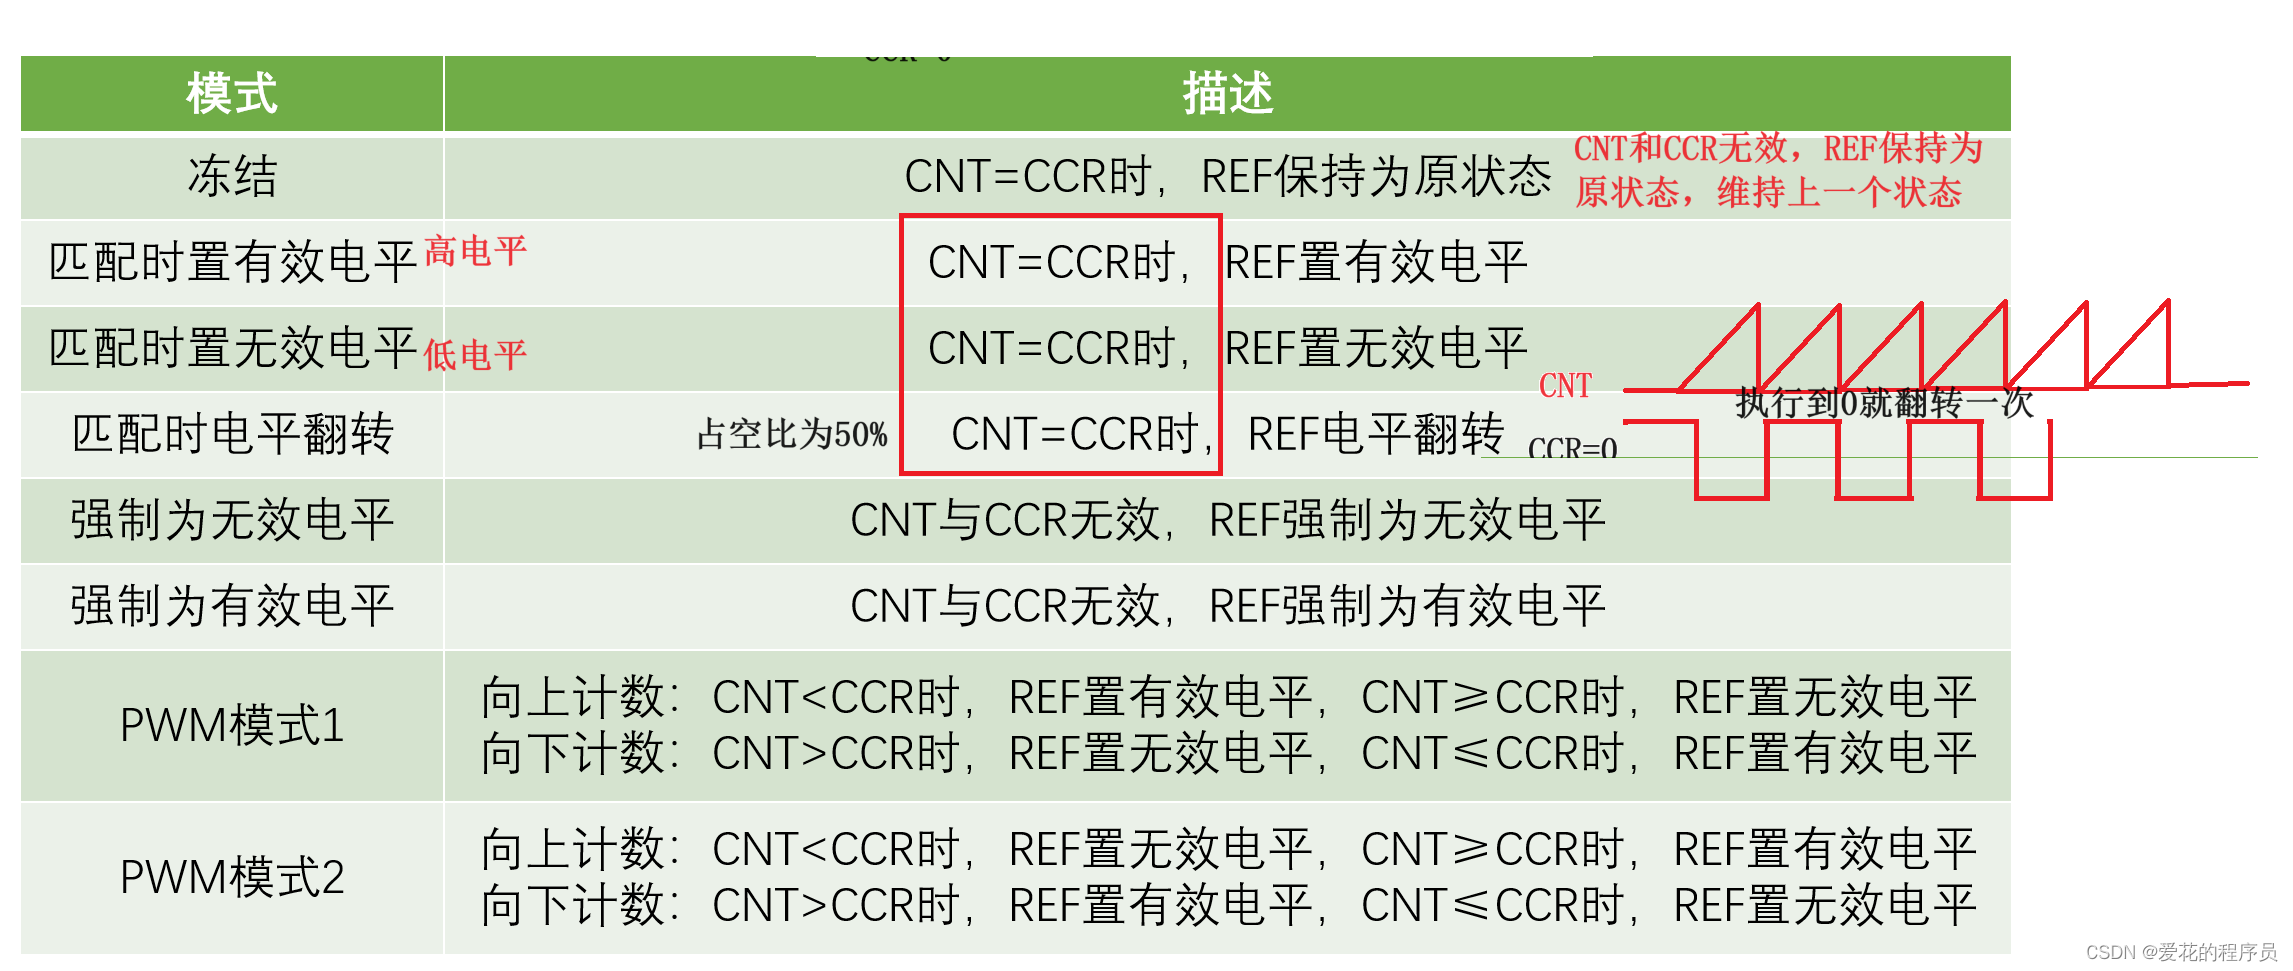
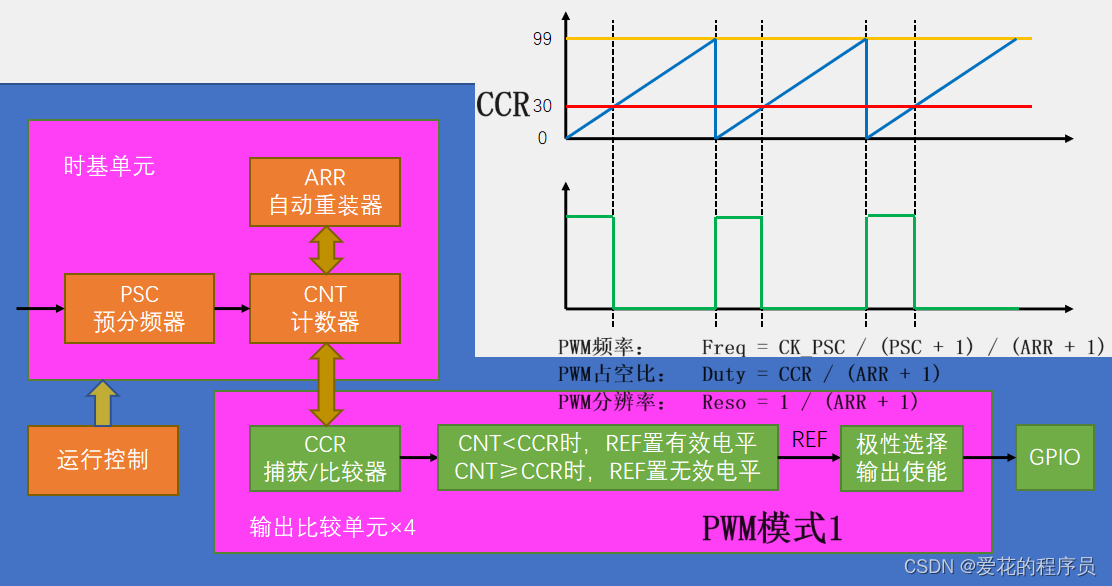
输出比较 输出比较可以通过比较CNT与CCR寄存器值的关系,来对输出电平进行置1、置0或翻转的操作,用于输出一定频率和占空比的PWM波形
每个高级定时器和通用定时器都拥有4个输出比较通道
高级定时器的前3个通道额外拥有死区生成和互补输出的功能
PWM波形
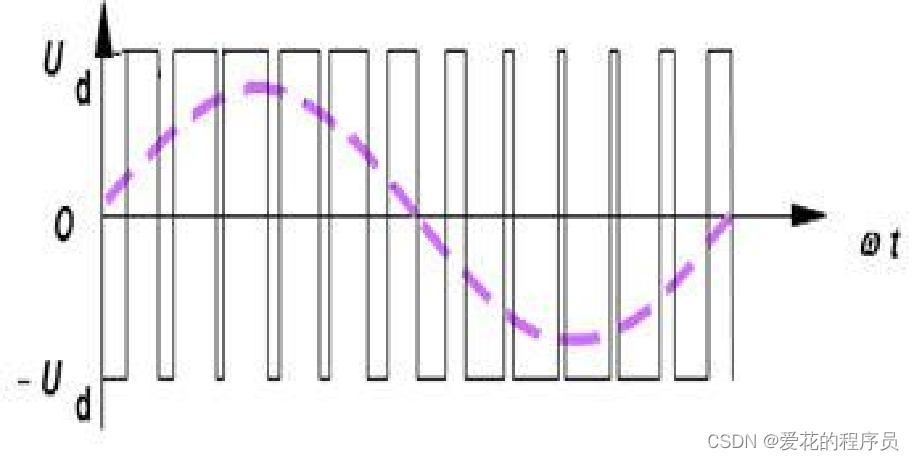
PWM(Pulse Width Modulation)脉冲宽度调制
在具有惯性的系统中,可以通过对一系列脉冲的宽度进行调制,来等效地获得所需要的模拟参量,常应用于电机控速等领域
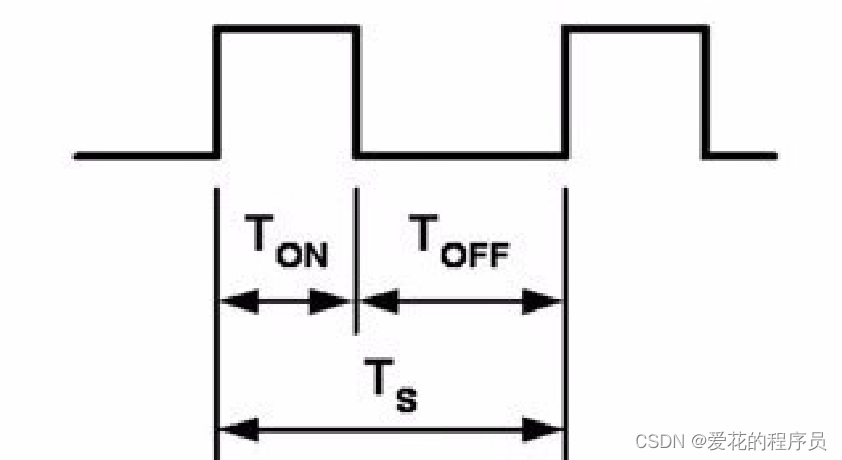
PWM参数:频率 = 1 / TS ,占空比 = TON / TS,分辨率 = 占空比变化步距
void TimeCounter_Init() { RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM3,ENABLE); RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA,ENABLE); GPIO_InitTypeDef GPIO_InitStructure; GPIO_InitStructure.GPIO_Mode=GPIO_Mode_AF_PP;//GPIO主功能是做为输入输出,这里是复用功能 GPIO_InitStructure.GPIO_Pin=GPIO_Pin_6; GPIO_InitStructure.GPIO_Speed=GPIO_Speed_50MHz; GPIO_Init(GPIOA,&GPIO_InitStructure); TIM_InternalClockConfig(TIM3); TIM_TimeBaseInitTypeDef TIM_TimeBaseInitStructure; TIM_TimeBaseInitStructure.TIM_ClockDivision=TIM_CKD_DIV1; TIM_TimeBaseInitStructure.TIM_CounterMode=TIM_CounterMode_Up; TIM_TimeBaseInitStructure.TIM_Period=100-1;//重装值arr TIM_TimeBaseInitStructure.TIM_Prescaler=720-1;//预分频值pre TIM_TimeBaseInit(TIM3,&TIM_TimeBaseInitStructure); // /100/720=1000 TIM_OCInitTypeDef TIM_OCInitStructure; TIM_OCInitStructure.TIM_OCMode=TIM_OCMode_PWM1; TIM_OCInitStructure.TIM_OCPolarity=TIM_OCPolarity_High; TIM_OCInitStructure.TIM_OutputState=TIM_OutputState_Enable; TIM_OCInitStructure.TIM_Pulse=0; TIM_OC1Init(TIM3,&TIM_OCInitStructure); TIM_Cmd(TIM3,ENABLE); } // 占空比CCR/100 void PWM_SetCompare(uint16_t CCR)//输入到捕获比较寄存器的值 { TIM_SetCompare1(TIM3,CCR);//TIM3_CH1 }180°舵机
输入PWM信号要求:周期为20ms,高电平宽度为0.5ms~2.5ms
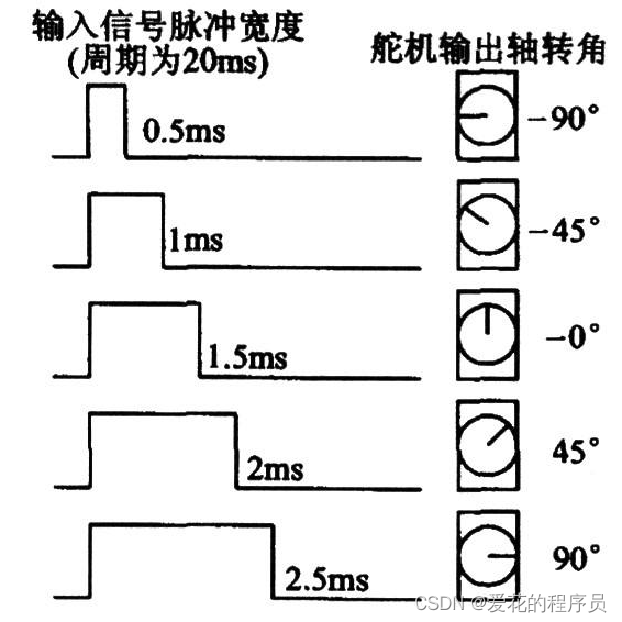
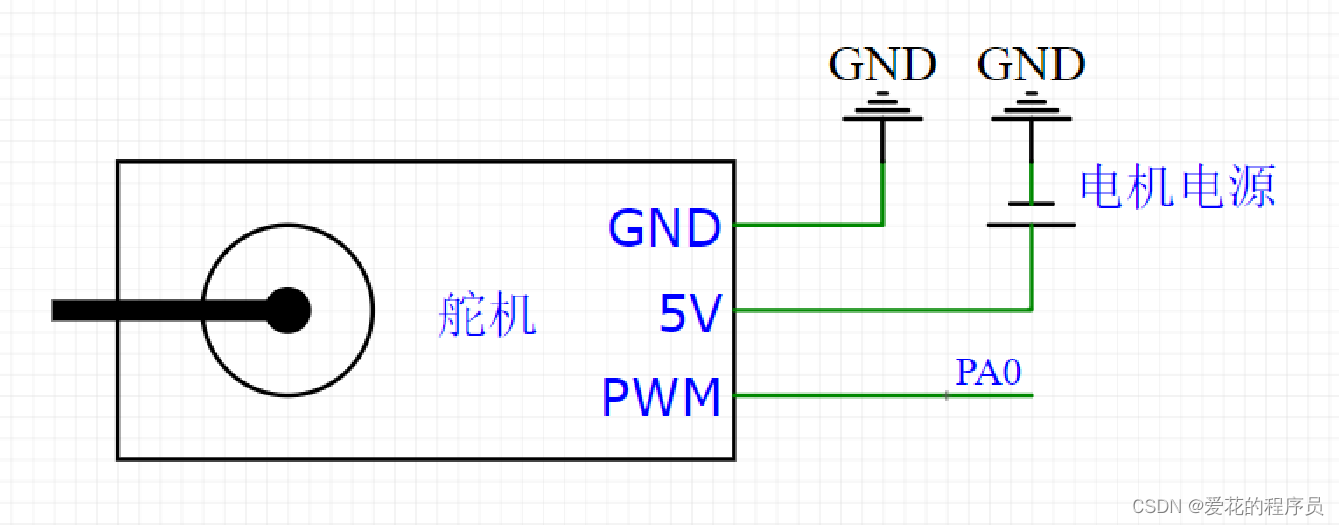
周期要设置成20ms
这里取 重装值:20000-1 ,预分频:72-1
频率:/20000/72=50;周期:1/50=0.02s=20ms
高电平宽度为0.5ms~2.5ms
讯享网void TimeCounter_Init() { RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM3,ENABLE); RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA,ENABLE); GPIO_InitTypeDef GPIO_InitStructure; GPIO_InitStructure.GPIO_Mode=GPIO_Mode_AF_PP;//GPIO主功能是做为输入输出,这里是复用功能 GPIO_InitStructure.GPIO_Pin=GPIO_Pin_6; GPIO_InitStructure.GPIO_Speed=GPIO_Speed_50MHz; GPIO_Init(GPIOA,&GPIO_InitStructure); TIM_InternalClockConfig(TIM3); TIM_TimeBaseInitTypeDef TIM_TimeBaseInitStructure; TIM_TimeBaseInitStructure.TIM_ClockDivision=TIM_CKD_DIV1; TIM_TimeBaseInitStructure.TIM_CounterMode=TIM_CounterMode_Up; TIM_TimeBaseInitStructure.TIM_Period=20000 - 1;//重装值 TIM_TimeBaseInitStructure.TIM_Prescaler=72 - 1;//预分频值 TIM_TimeBaseInit(TIM3,&TIM_TimeBaseInitStructure); TIM_OCInitTypeDef TIM_OCInitStructure; TIM_OCInitStructure.TIM_OCMode=TIM_OCMode_PWM1; TIM_OCInitStructure.TIM_OCPolarity=TIM_OCPolarity_High; TIM_OCInitStructure.TIM_OutputState=TIM_OutputState_Enable; TIM_OCInitStructure.TIM_Pulse=0; TIM_OC1Init(TIM3,&TIM_OCInitStructure); TIM_Cmd(TIM3,ENABLE); } void PWM_SetCompare(uint16_t CCR) { TIM_SetCompare1(TIM3,CCR);//TIM3_CH1 }
PWM_SetCompare2(Angle / 180 * 2000 + 500); //最低频率:/72/500 周期:1/2000=0.5ms //最高频率:/72/2500 周期:1/400=2.5ms直流电机
直流电机是一种将电能转换为机械能的装置,有两个电极,当电极正接时,电机正转,当电极反接时,电机反转。
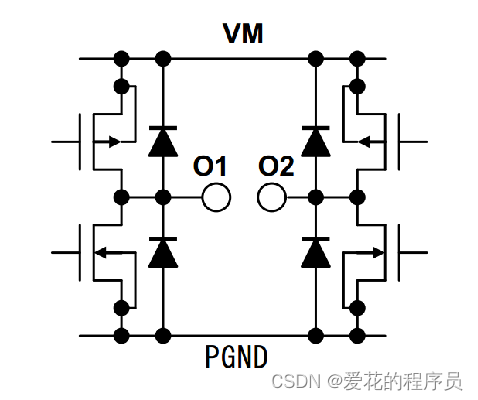
直流电机属于大功率器件,GPIO口无法直接驱动,需要配合电机驱动电路来操作
TB6612是一款双路H桥型的直流电机驱动芯片,可以驱动两个直流电机并且控制其转速和方向
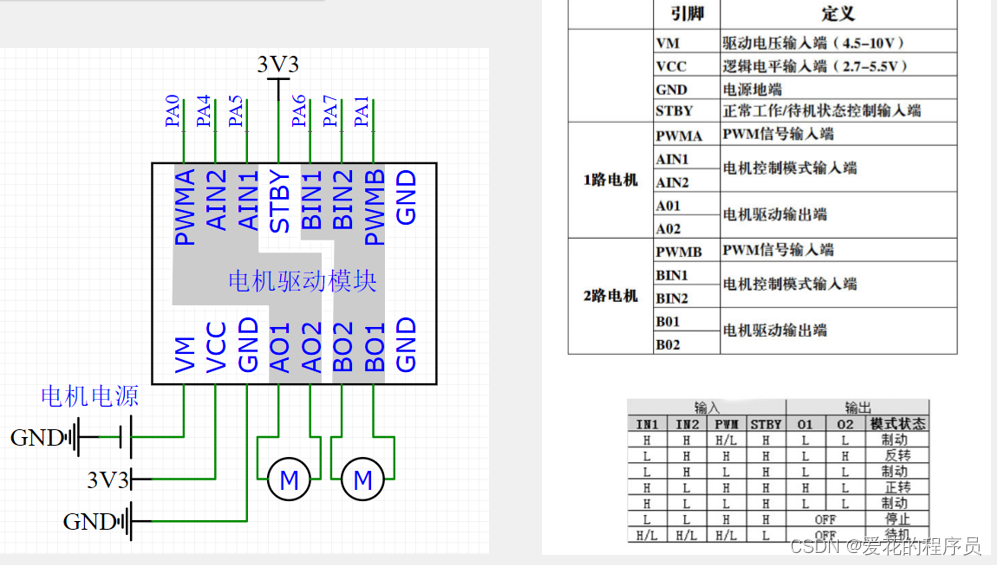
定时器.h
讯享网void TimeCounter_Init() { RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM3,ENABLE); RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA,ENABLE); GPIO_InitTypeDef GPIO_InitStructure; GPIO_InitStructure.GPIO_Mode=GPIO_Mode_AF_PP;//GPIO主功能是做为输入输出,这里是复用功能 GPIO_InitStructure.GPIO_Pin=GPIO_Pin_6; GPIO_InitStructure.GPIO_Speed=GPIO_Speed_50MHz; GPIO_Init(GPIOA,&GPIO_InitStructure); TIM_InternalClockConfig(TIM3); TIM_TimeBaseInitTypeDef TIM_TimeBaseInitStructure; TIM_TimeBaseInitStructure.TIM_ClockDivision=TIM_CKD_DIV1; TIM_TimeBaseInitStructure.TIM_CounterMode=TIM_CounterMode_Up; TIM_TimeBaseInitStructure.TIM_Period=100 - 1;//重装值 TIM_TimeBaseInitStructure.TIM_Prescaler=36 - 1;//预分频值 TIM_TimeBaseInit(TIM3,&TIM_TimeBaseInitStructure); TIM_OCInitTypeDef TIM_OCInitStructure; TIM_OCInitStructure.TIM_OCMode=TIM_OCMode_PWM1; TIM_OCInitStructure.TIM_OCPolarity=TIM_OCPolarity_High; TIM_OCInitStructure.TIM_OutputState=TIM_OutputState_Enable; TIM_OCInitStructure.TIM_Pulse=0; TIM_OC1Init(TIM3,&TIM_OCInitStructure); TIM_Cmd(TIM3,ENABLE); } void PWM_SetCompare(uint16_t CCR) { TIM_SetCompare1(TIM3,CCR);//TIM3_CH1 }
Moter.h
void Monter_Init() { RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA, ENABLE); GPIO_InitTypeDef GPIO_InitStructure; GPIO_InitStructure.GPIO_Mode = GPIO_Mode_Out_PP; GPIO_InitStructure.GPIO_Pin = GPIO_Pin_4 | GPIO_Pin_5; GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz; GPIO_Init(GPIOA, &GPIO_InitStructure); TimeCounter_Init(); } void Motor_SetSpeed(int8_t Speed) { if (Speed >= 0) { GPIO_SetBits(GPIOA, GPIO_Pin_4); GPIO_ResetBits(GPIOA, GPIO_Pin_5); PWM_SetCompare(Speed); } else { GPIO_ResetBits(GPIOA, GPIO_Pin_4); GPIO_SetBits(GPIOA, GPIO_Pin_5); PWM_SetCompare(-Speed); } } 七.输入捕获
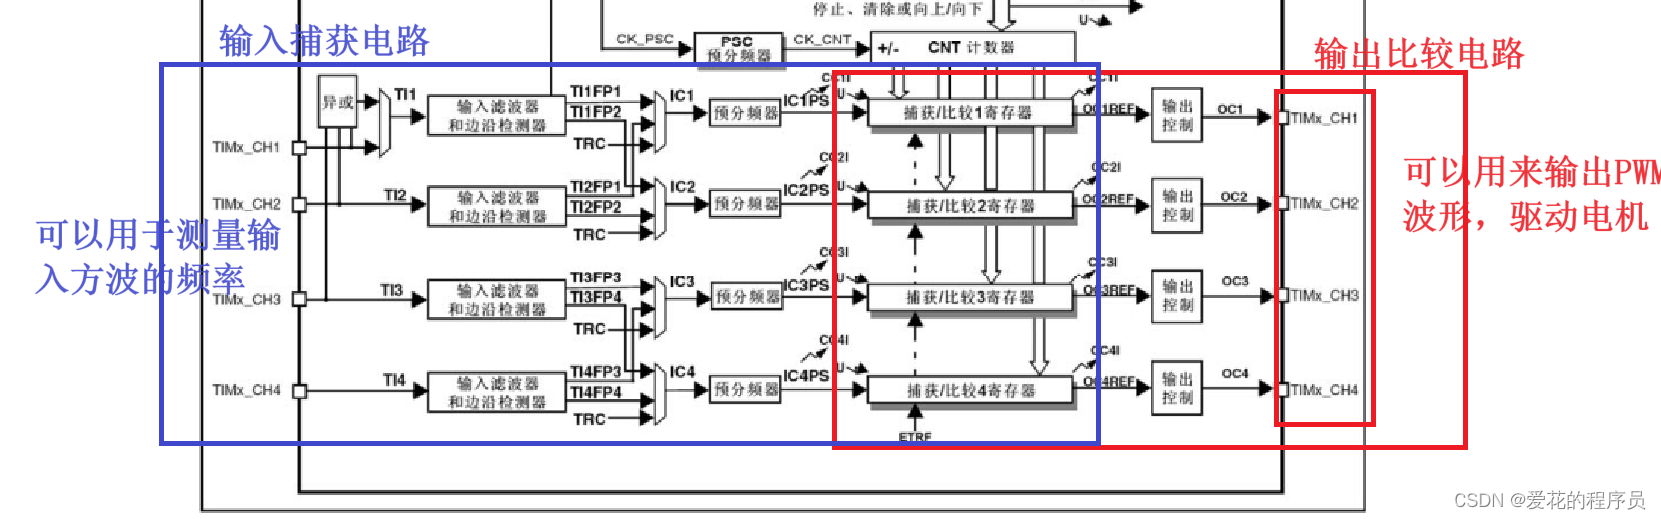
对于同一个定时器ch1到ch4四个通道的引脚是公用的,输入捕获或者输出比较只能用一个,不能同时使用
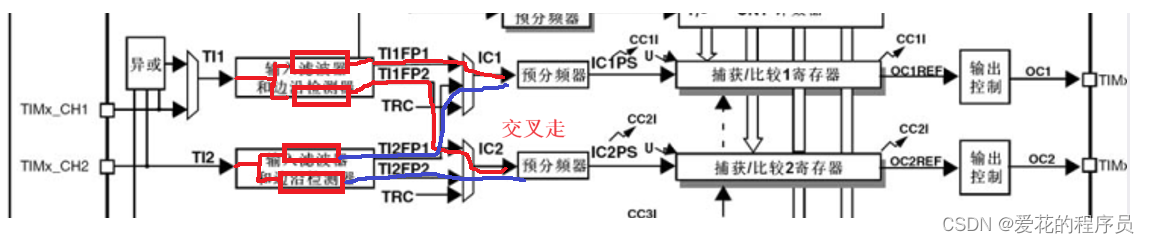
原理:一个信号来到 输入滤波器和边沿检测器 当出现指定电平的信号会接着执行下面的操作这里设计了两套电路,第一套经过滤波和极性选择得到TI1FP1输入给通道1的后续电路,第二套得到TI1FP2输入给通道2的后续电路
IC(Input Capture)输入捕获
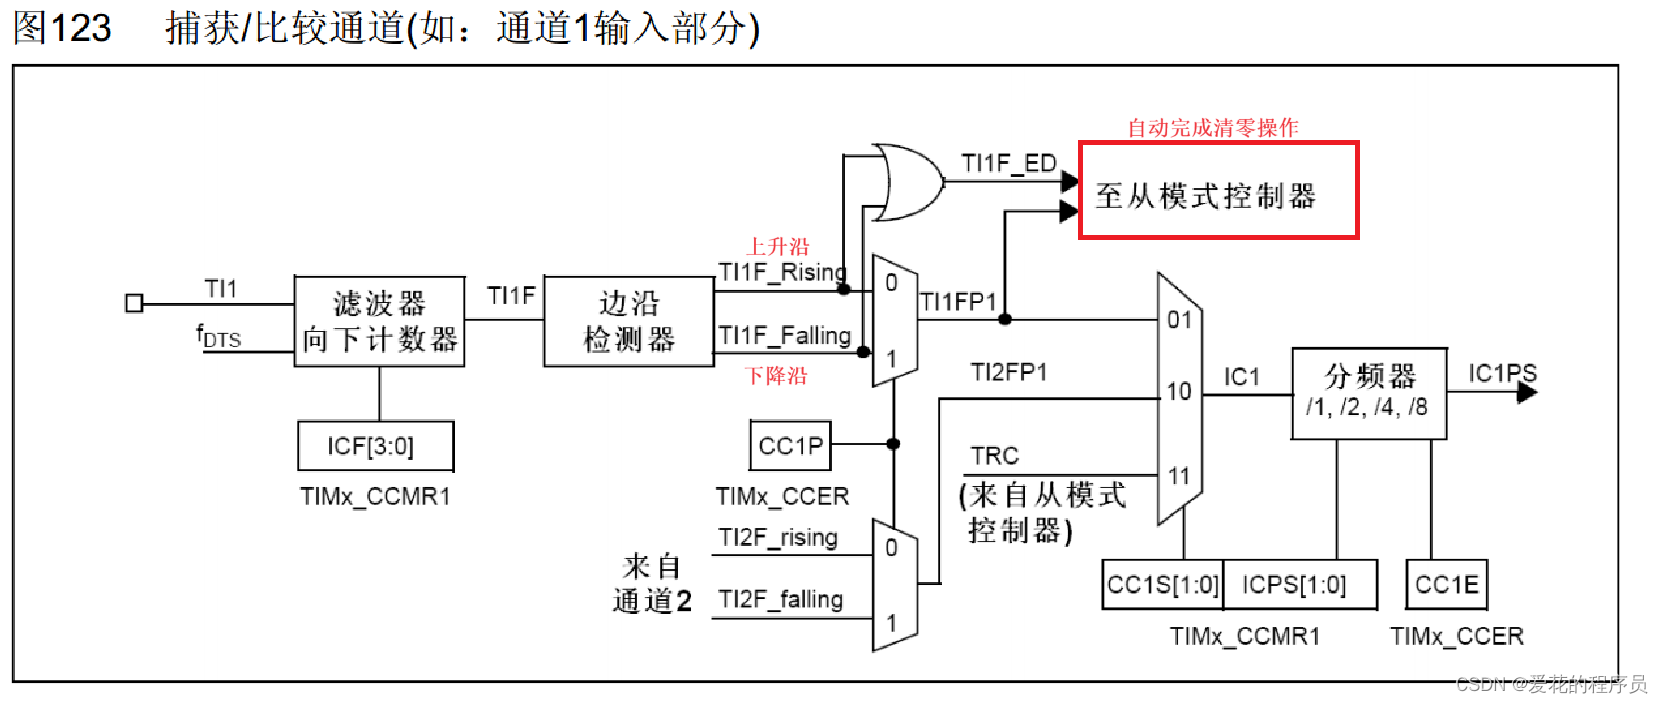
输入捕获模式下,当通道输入引脚出现指定电平跳变时(检测电路中的上升沿或者下降沿),当前CNT的值将被锁存到CCR中,可用于测量PWM波形的频率、占空比、脉冲间隔、电平持续时间等参数
每个高级定时器和通用定时器都拥有4个输入捕获通道
可配置为PWMI模式,同时测量频率和占空比,专门来测量PWM频率和占空比设计的
可配合主从触发模式,实现硬件全自动测量
测量频率
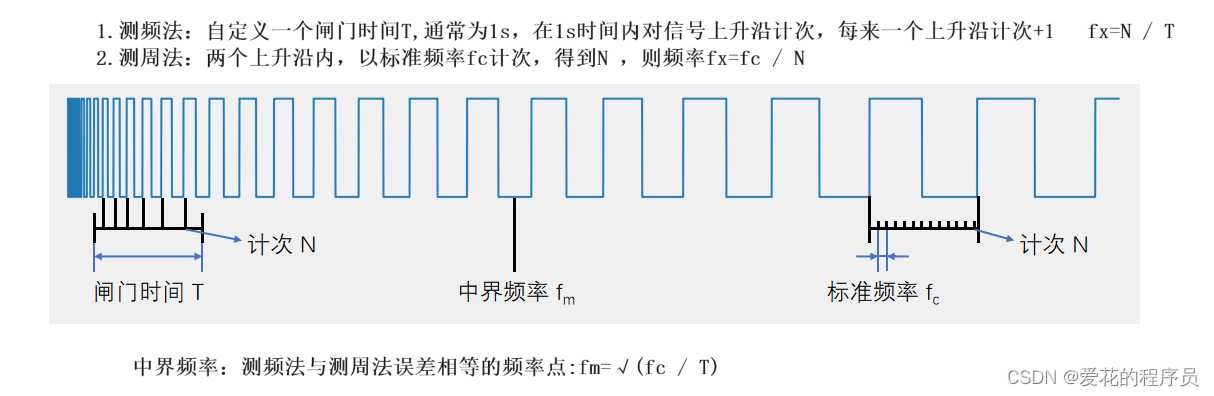
测频法:在闸门时间T内,对上升沿计次,得到N,则频率 fx=N / T(相同的时间,测量次数)
测周法:两个上升沿内,以标准频率fc计次,得到N ,则频率 fx=fc / N(相同的长度,以更小的频率来测量次数)
中界频率:测频法与测周法误差相等的频率点 fm=√(fc / T)
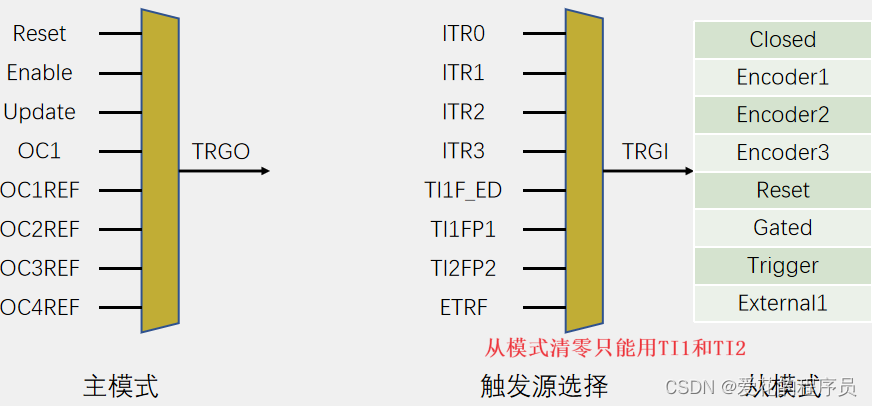
主从触发模式
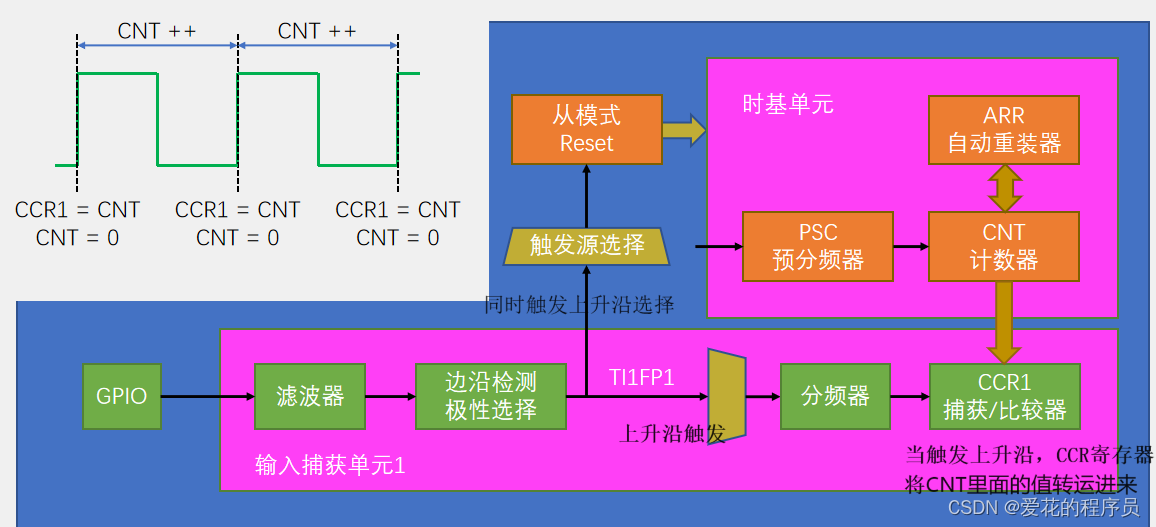
讯享网//测周法 void IC_Init() { RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM3,ENABLE); RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA,ENABLE); GPIO_InitTypeDef GPIO_InitStructure; GPIO_InitStructure.GPIO_Mode=GPIO_Mode_IPU; GPIO_InitStructure.GPIO_Pin=GPIO_Pin_6; GPIO_InitStructure.GPIO_Speed=GPIO_Speed_50MHz; GPIO_Init(GPIOA,&GPIO_InitStructure); TIM_InternalClockConfig(TIM3); TIM_TimeBaseInitTypeDef TIM__TimeBaseInitStructure; TIM__TimeBaseInitStructure.TIM_ClockDivision=TIM_CKD_DIV1; TIM__TimeBaseInitStructure.TIM_CounterMode=TIM_CounterMode_Up; TIM__TimeBaseInitStructure.TIM_Period=65536-1; //ARR,我们最好设置的大一些防止计数溢出 TIM__TimeBaseInitStructure.TIM_Prescaler=72-1; //PSC,决定测周法的标准频率72M/PSC,就是计数标准频率,72M/72=1Mhz TIM__TimeBaseInitStructure.TIM_RepetitionCounter=0; TIM_TimeBaseInit(TIM3,&TIM__TimeBaseInitStructure); TIM_ICInitTypeDef TIM_ICInitStructure; TIM_ICInitStructure.TIM_Channel=TIM_Channel_1; TIM_ICInitStructure.TIM_ICFilter=0xF;//用来配置输入捕获的滤波器参数,越大滤波效果越好 TIM_ICInitStructure.TIM_ICPolarity=TIM_ICPolarity_Rising;//上升沿触发 TIM_ICInitStructure.TIM_ICPrescaler=TIM_ICPSC_DIV1;//分频器 TIM_ICInitStructure.TIM_ICSelection=TIM_ICSelection_DirectTI; //选择直连或者交叉到下一个通道 TIM_ICInit(TIM3,&TIM_ICInitStructure); TIM_SelectInputTrigger(TIM3,TIM_TS_TI1FP1);//选择触发源->TIM_TS_TI1FP1的触发源 TIM_SelectSlaveMode(TIM3,TIM_SlaveMode_Reset);//从模式->复位 TIM_Cmd(TIM3,ENABLE); } uint32_t IC_GetFreq() { return /TIM_GetCapture1(TIM3);// 计数标准频率,72M/72=1Mhz 1Mhz/计数值 }
PWMI模式
原理:一个信号来到 输入滤波器和边沿检测器 当出现指定电平的信号会接着执行下面的操作这里设计了两套电路,第一套经过滤波和极性选择得到TI1FP1输入给通道1的后续电路,第二套得到TI1FP2输入给通道2的后续电路。第一个捕获通道使用上升沿触发,用来捕获周期,第二个通道使用下降沿触发,用来捕获占空比,这样就可以得到一个引脚的频率和占空比。
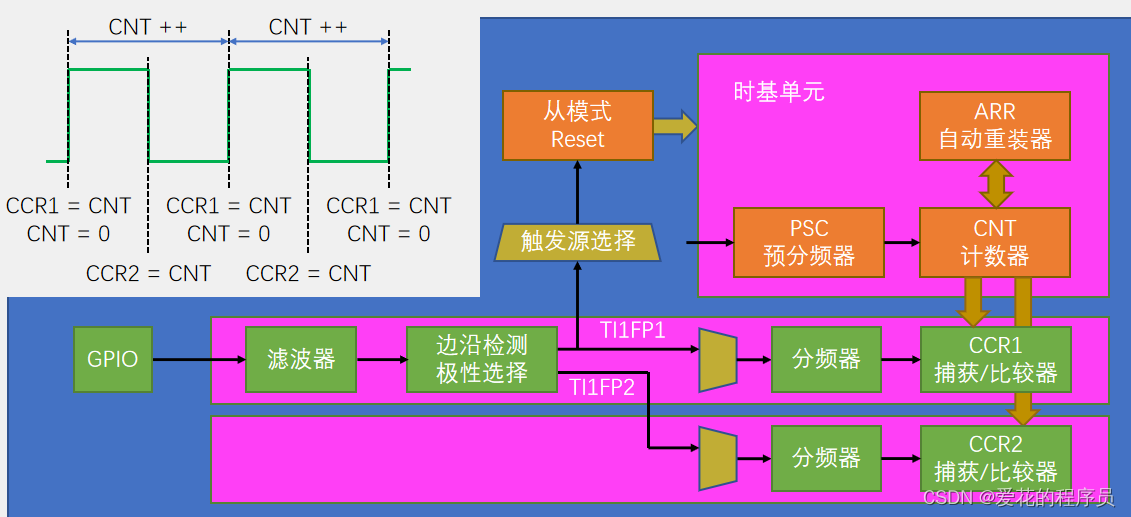
void IC_Init() { RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM3,ENABLE); RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA,ENABLE); GPIO_InitTypeDef GPIO_InitStructure; GPIO_InitStructure.GPIO_Mode=GPIO_Mode_IPU; GPIO_InitStructure.GPIO_Pin=GPIO_Pin_6; GPIO_InitStructure.GPIO_Speed=GPIO_Speed_50MHz; GPIO_Init(GPIOA,&GPIO_InitStructure); TIM_InternalClockConfig(TIM3); TIM_TimeBaseInitTypeDef TIM__TimeBaseInitStructure; TIM__TimeBaseInitStructure.TIM_ClockDivision=TIM_CKD_DIV1; TIM__TimeBaseInitStructure.TIM_CounterMode=TIM_CounterMode_Up; TIM__TimeBaseInitStructure.TIM_Period=65536-1; //ARR TIM__TimeBaseInitStructure.TIM_Prescaler=72-1;//PSC TIM__TimeBaseInitStructure.TIM_RepetitionCounter=0; TIM_TimeBaseInit(TIM3,&TIM__TimeBaseInitStructure); TIM_ICInitTypeDef TIM_ICInitStructure; TIM_ICInitStructure.TIM_Channel=TIM_Channel_1; TIM_ICInitStructure.TIM_ICFilter=0xF; TIM_ICInitStructure.TIM_ICPolarity=TIM_ICPolarity_Rising; TIM_ICInitStructure.TIM_ICPrescaler=TIM_ICPSC_DIV1; TIM_ICInitStructure.TIM_ICSelection=TIM_ICSelection_DirectTI;//选择直连或者交叉到下一个通道 TIM_ICInit(TIM3,&TIM_ICInitStructure); TIM_PWMIConfig(TIM3,&TIM_ICInitStructure); //使用这个函数只要传入一个通道的参数就可以了,函数会自动把剩下一个通道初始化成相反的配置, //第一个配置成 通道1 直连 上升沿 //第二个自动配置成 通道2 交叉 下降沿 TIM_SelectInputTrigger(TIM3,TIM_TS_TI1FP1);//配置从模式 TIM_SelectSlaveMode(TIM3,TIM_SlaveMode_Reset);//从模式 TIM_Cmd(TIM3,ENABLE); } uint32_t IC_GetFreq() { return /TIM_GetCapture1(TIM3);//测量频率 } uint32_t IC_GetDuty() { return TIM_GetCapture2(TIM3)/TIM_GetCapture1(TIM3)*100;//测量占空比 }
版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。如发现本站有涉嫌侵权/违法违规的内容,请联系我们,一经查实,本站将立刻删除。
如需转载请保留出处:https://51itzy.com/kjqy/78497.html