
注:本篇文章针对PID算法的类型做了较为全面的整理和归纳,有的类型理解较为困难,但是希望读者能有所了解和印象,不懂的地方可以通过查阅相关书籍和网站自行领悟。
文章末尾附有PID相关资料书籍和知识总结的链接,需要的请私信我,我会第一时间回复。本人知识有限,很多内容都是通过总结前人的智慧,站在巨人的肩膀上来和大家共享知识,一同进步。
最后,希望我们能一起奔跑,逐梦不止!
本篇文章是对PID算法的原理和类型做了较为全面的概述。具体的算法实现和运用请读者转看:
PID算法详解(代码详解篇),位置式PID、增量式PID(通用)_小小_扫地僧的博客-CSDN博客
一.什么是PID算法
在了解PID算法之前,我个人觉得有必要先介绍一下PID的全称,为什么呢,因为顾名方可思义。了解其名子的含义,更加有助于我们理解该算法的原理,也能帮助我们灵活地运用PID算法。
先来举个例子说明PID的运用:
比如你骑自行车,如何控制才能确保自行车不倒呢?
会骑车的都知道,当车的重心向一个方向倾斜时,笼头要向同方向打。而且这个打的角度,与重心倾斜的角度是成正比的,倾斜度越大,笼头角度也要打得越多。——这就是P(比例)控制。
打完笼头后,车是不会倒了,但是并不意味着你的车轮就能走直线,可能还会歪歪扭扭。为什么呢?因为还存在静态误差,需要在骑的过程中,不断地“微调”修正,才能确保行车路径笔直。——这就是l(积分)控制。
有时为了急转弯,我们会把笼头打过头,接下来就要赶紧回打,以抵消刚才的过调,求得平衡。——这就是D(微分)控制。
骑车时,人的大脑就是控制器,眼睛是传感器,手足是执行器。
1.简介
PID即:Proportional(比例)、Integral(积分)、Differential(微分)的缩写。顾名思义,PID控制算法是结合比例、积分和微分三种环节于一体的控制算法,它是连续系统中技术最为成熟、应用最为广泛的一种控制算法。
2.用途
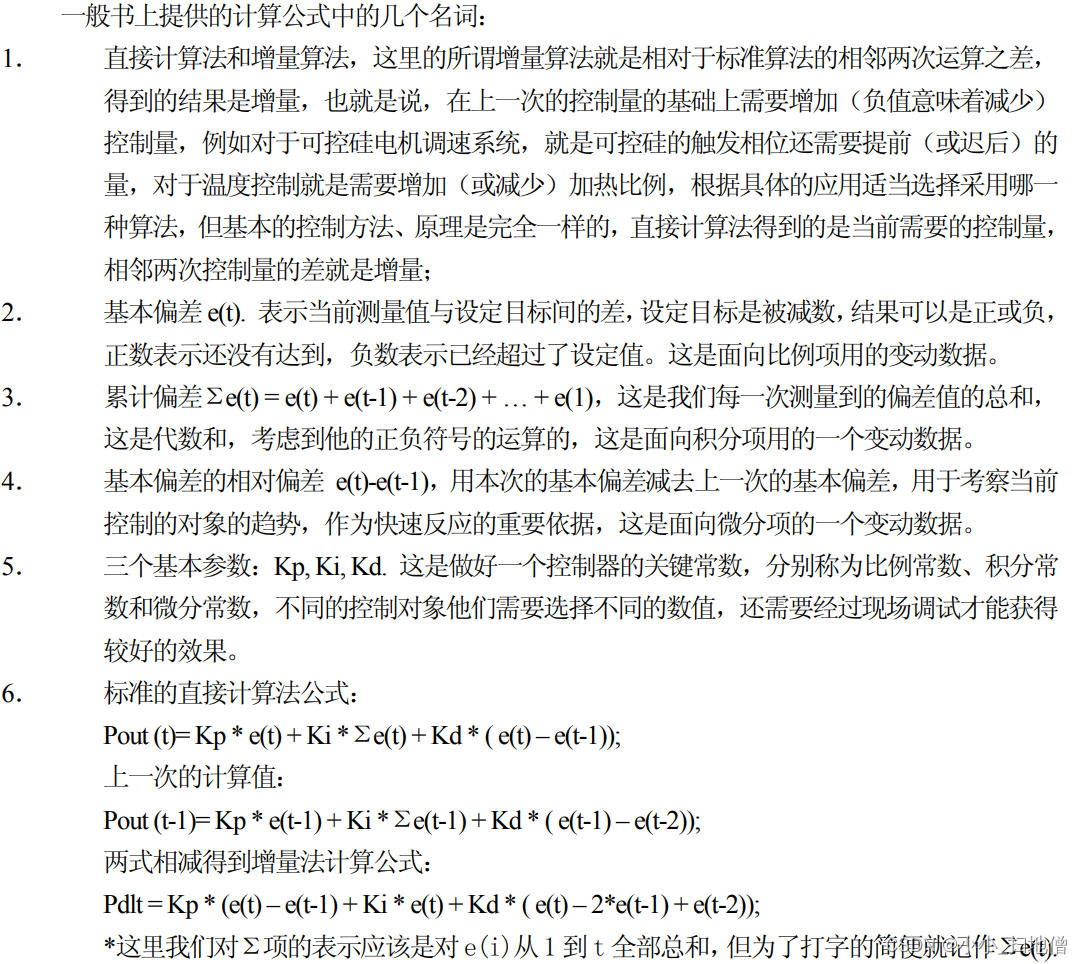
适用于对被控对象模型了解不清楚的场合。实际运行的经验和理论的分析都表明,运用这种控制规律对许多工业过程进行控制时,都能得到比较满意的效果。PID控制的实质就是根据输入的偏差值,按照比例、积分、微分的函数关系进行运算,运算结果用以控制输出。
接下来我会分别介绍PID的各个组成部分Proportional(比例)、Integral(积分)、Differential(微分)
最后将Proportional(比例)、Integral(积分)、Differential(微分)这三部分组合到一起,就是PID算法
-
PID控制原理图解
版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。如发现本站有涉嫌侵权/违法违规的内容,请联系我们,一经查实,本站将立刻删除。
如需转载请保留出处:https://51itzy.com/kjqy/77103.html