
电子手轮Ver1.1(位置跟随,X轴或Y轴)
1.200smart、威纶通触摸屏
2.手轮或编码器+PLC+伺服驱动器
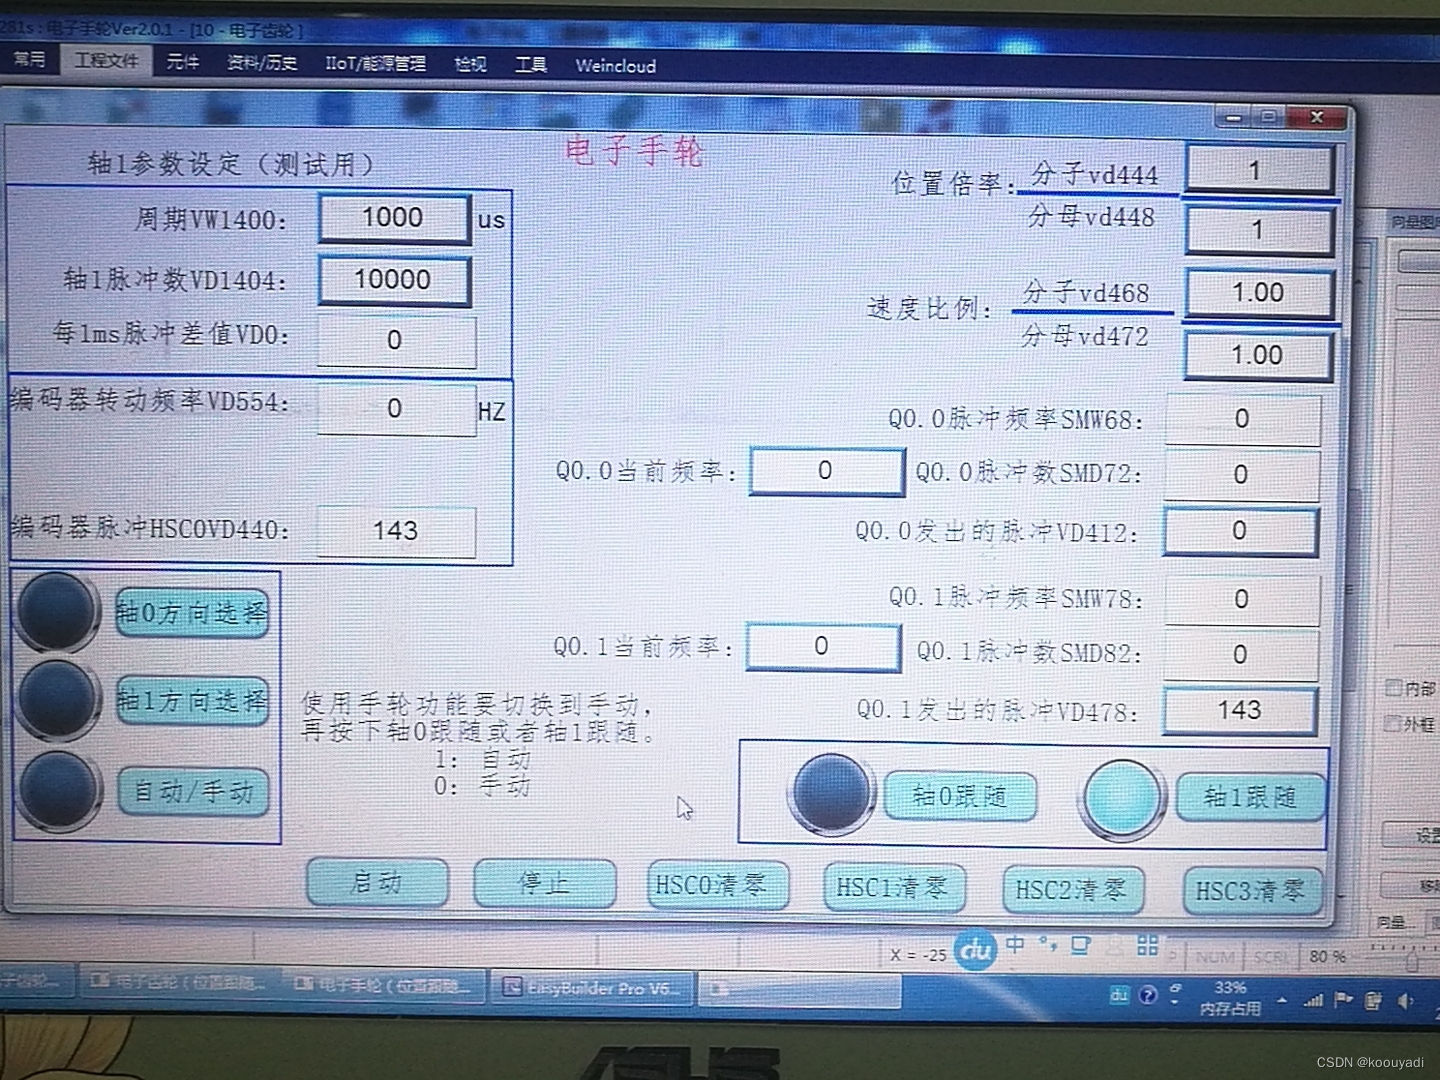
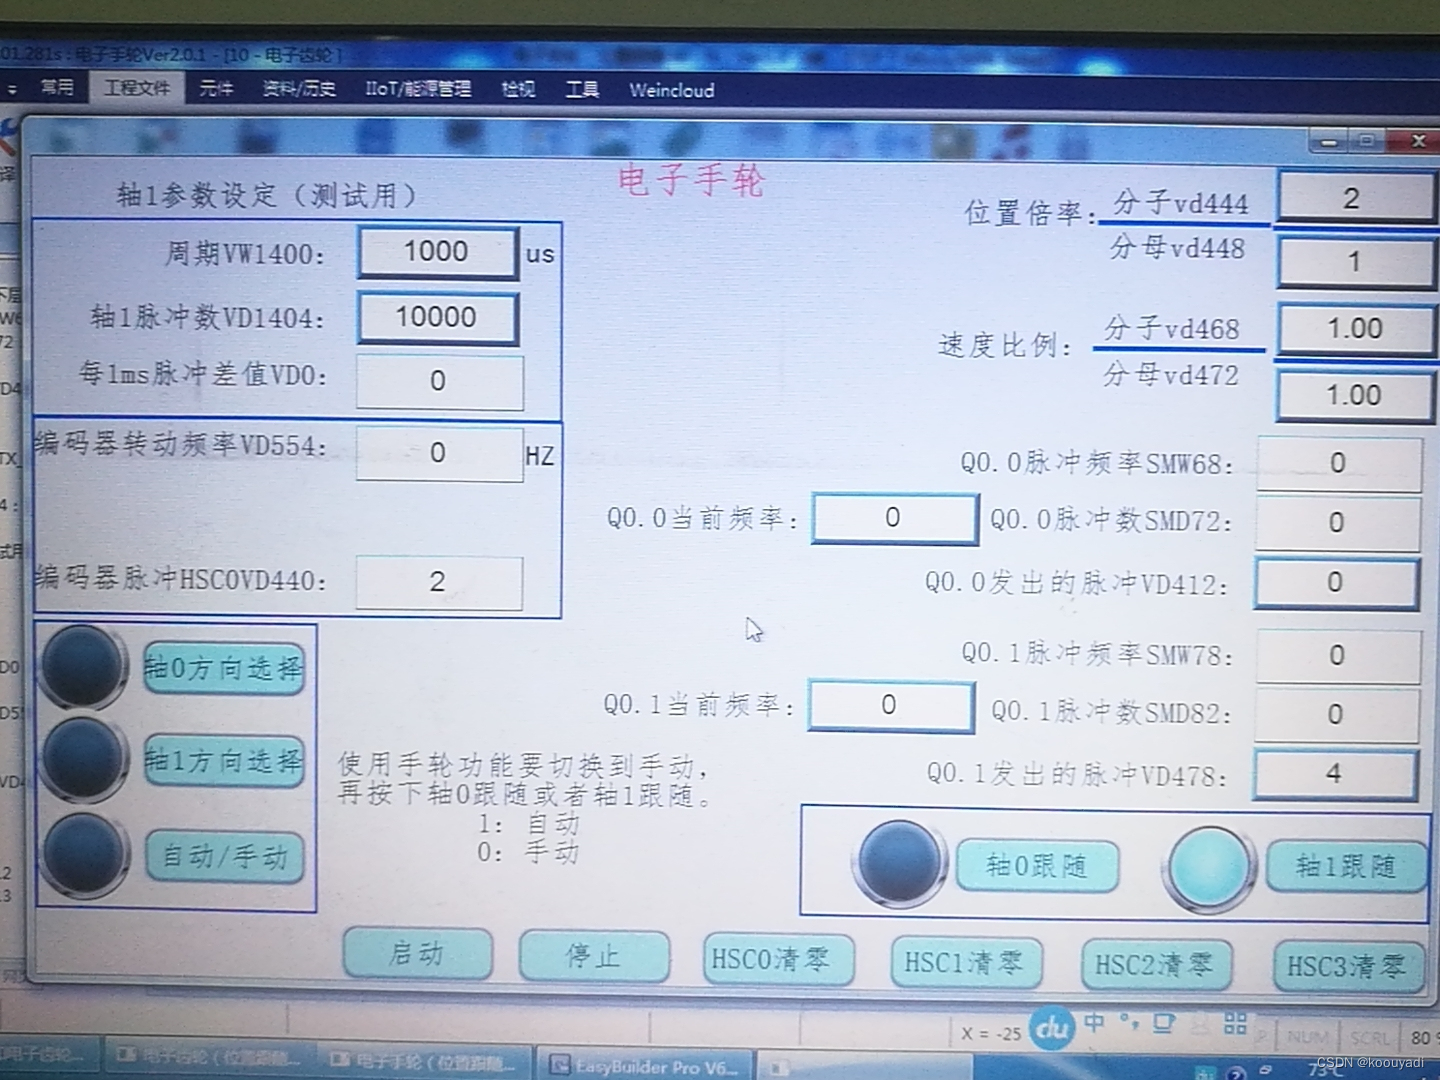
3.手轮接入PLC,伺服接Q0.0或Q0.1,手轮转动,伺服电机准确跟随。
4.采用PLS指令编写
5.不带加减速
6.可选择X轴或Y轴跟随手轮。
电子手轮Ver1.1(位置跟随,X轴或Y轴)的技术实现与应用
一、引言
电子手轮是一种通过人手转动输入设备,实现位置的精确控制的设备。它广泛应用于工业控制和实验室设备中,如CNC机床、机器人、无人机等。电子手轮Ver1.1是一种新型的电子手轮,它具有位置跟随和X轴或Y轴选择的功能。本文将详细介绍电子手轮Ver1.1的实现原理、设备配置、编程方法和应用场景。
二、电子手轮Ver1.1的实现原理
电子手轮Ver1.1的位置跟随系统主要由手轮、编码器、PLC和伺服驱动器组成。手轮内部安装有编码器,编码器将手轮的转动转化为电信号,然后通过PLC进行数据处理和控制输出。伺服驱动器接收到PLC的控制信号后,驱动伺服电机跟随手轮转动。
三、设备配置
电子手轮Ver1.1使用的设备包括200smart和威纶通触摸屏。200smart是一种常用的PLC,它可以实现输入输出的转换和控制信号的处理。威纶通触摸屏是一种可视化的人机界面,它可以显示当前位置、手轮转动方向和速度等信息,同时也可以进行参数设置和控制操作。
四、编程方法
电子手轮Ver1.1的编程方法主要采用PLS指令编写。PLS指令是PLC的一种位置控制指令,它可以实现手轮转动和伺服电机跟随的同步控制。同时,为了实现X轴或Y轴的跟随选择,需要在程序中加入选择指令和条件判断语句。
五、应用场景
电子手轮Ver1.1适用于需要精确位置控制的工业控制和实验室设备。例如,在CNC机床中,电子手轮Ver1.1可以实现X轴或Y轴的手轮控制,提高加工精度和效率;在无人机中,电子手轮Ver1.1可以实现飞行器的精确转向和高度调整。
六、结论
电子手轮Ver1.1是一种具有位置跟随和X轴或Y轴选择功能的电子手轮,它适用于需要精确位置控制的工业控制和实验室设备。通过PLC和编码器的组合使用,可以实现手轮转动的精确控制和伺服电机的跟随。同时,其可视化的人机界面可以提高操作效率和方便性。电子手轮Ver1.1的应用可以提高设备的控制精度和效率,为工业控制领域的发展提供新的可能性。
版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。如发现本站有涉嫌侵权/违法违规的内容,请联系我们,一经查实,本站将立刻删除。
如需转载请保留出处:https://51itzy.com/kjqy/74645.html