
讯享网
首先,从云的形状开始。由于云的形状是不规则的,在图形学中,为了模拟这种不规则,我们通常使用噪声来实现。
我们使用两种不同的噪声来模拟云的形状——worley噪声和perlin噪声,图中只使用了两张纹理,变化量是两张纹理混合的比例。
根据地平线的体积云论文的描述,实际上他们是使用一张perlin-worly噪声来模拟云块状的基本形状(左一),不同频率的worley噪声模拟(右三)模拟体积云蓬松的细节,不同的频率对应着不同云的细节。
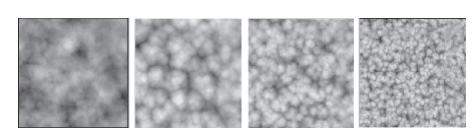
Worley噪声
我们可以把云的形状看作是"一朵朵"的,为了表现这种块状、多孔的效果,我们可以考虑使用worley噪声来表现。关于worley噪声的具体描述,可以参阅这一论文 http://weber.itn.liu.se/~stegu/TNM084-2017/worley-originalpaper.pdf。
在讨论worley噪声本身之前,我们有必要了解一下Voronoi图,它是像下面的这样一张图(摘自维基百科):
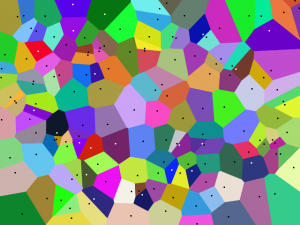
可以看到,空间被划分为多个块状,而每个块状有一个中心点,worley噪声的论文中将其称为特征点。这个图的数学性质是:空间中的任一点,到其所在区域的特征点的距离(相比起到其它区域特征点的距离)最短。
那么,如果我们想要生成一张Voronoi图的话,我们只需要考虑特征点的位置就可以了。因为在确定了特征点的位置后,区域会被自然地确定。同时,论文中还定义了第二最短距离、第三最短距离……以及第n最短距离,利用这些性质,我们还能得到很多其它具有独特外观的图案。
一种可以生成Voronois图的算法描述如下(3D):
(1)将空间划分为立方体网格,通过floor操作得到每个点所落在的网格点位置。
空间中的每个小立方体可能包含0个,一个或多个特征点。如果每立方体平均密度为 ,则单位立方体中出现点的概率为
 。实践中使用m = 4,并限制每个单元中点处在[1,9]之内。
(2) 确定每个小立方体所包含的特征点数目。
特定立方体中特征点数量的随机数字需要是确定的,可以将立方体的三个整数坐标作为随机种子,一个简单的三元数(i,j,k)的hash函数像 ,但更好的方法是使用交换数组。
我们使用种子随机数生成器中的第一个值作为特征点预计算概率列表的索引,以找到立方体中的点数。
(3) 计算m个特征点的位置。
同样的,它们虽然是随机的,但对于每个立方体而言是固定的,因此我们使用已经初始化好的随机数生成器来计算每个特征点的x,y,z位置,范围为[0,1]。
(4) 找到距离最近的点,在当前立方体和邻域进行查找。
在生成这些点后,由于加入了新的点,我们需要更新某一点到所有特征点的距离的函数的排序,保证这一序列的顺序性。这样,我们就得到了当前空间的立方体内,点的最近特征点和一系列Fn的值。但是,相邻立方体中可能存在更近的点,因此我们需要在边界立方体也做一次查找。
根据以上描述,可以实现一个CPU版本的worley 3D噪声生成。其中给出了一个参考可用的hash函数,此外就是注意随机数的生成方式,考虑模拟C库中rand()的线性同余方法,给定一个特定的初始随机种子,每次求解新的随机数时,需要以上一个随机数为输入。如果输入种子是一定的,那么就会得到一个伪随机的固定序列。
通过CPU的方式生成后需要将结果烘焙为3D纹理,然后在计算体积云的时候直接从3D纹理中采样,避免了每帧重复计算。这个过程很(wo)麻(bu)烦(hui), 于是我又参考了这一GPU的实现https://www.shadertoy.com/view/MslGD8,实际上这是一个利用GPU生成2D Voronoi图的shader,它的实现相比而言更加简单,通过一个vec3到vec3的hash映射直接得到了每个特征点的随机偏移,然后通过多个循环在邻域立方体里查找离当前点的最近距离,再将每个点到其最近特征点的距离作为灰度图的颜色输入就可以得到我们需要的所谓的worley噪声。
计算得到worley 3D噪声之后,根据世界坐标作为采样点绘制到了一个立方体上,并且做了反色运算(也就是x = 1 - x)。

perlin噪声
为了表现云的蓬松和层次,我们使用perlin噪声来定义细节。
perlin噪声是一个梯度噪声,相关的论文为《An Image Synthesizer》。
我们目前已经知道worley噪声是通过晶格+随机偏移得到特征点位置生成的,最后我们根据输入点到其最近的特征点的距离得到该位置的噪声颜色。perlin噪声也是基于晶格生成的,不同的是它在每个晶格点存储的是一个随机梯度,我们根据输入点与其附近所有晶格点梯度的点乘加权和作为输出的噪声颜色。在此处就不展开详细说明了。
此处我试着自己做了一个GPU版本的perlin噪声,效果如下:
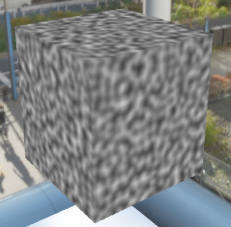
这种方法存在两个问题,一个是速度无法满足实时性要求(很卡,即使做了部分预处理),另一个是它和地平线发布的体积云论文中的perlin噪声有一些肉眼可见的差异(下图最左):
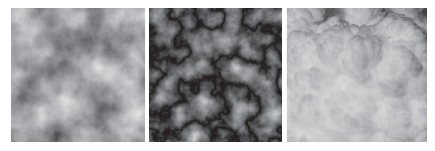
论文中使用的实际上是perlin噪声的分形版本,也就是将不同尺度的perlin噪声叠加在一起得到的。
为了达到实时性要求,我同样在shadertoy网站了找了一个比较近似的value噪声,并手动做了分形处理。
云的区域
首先,我们需要定义天空中哪些地方有云,哪些地方无云。这可以由一张2D的噪声贴图来定义,我们可以利用已有的两个噪声来得到这张贴图,用世界坐标x,z来采样。

我们认为0是无云区,大于0为有云区。但实际上噪声中为0的区域是很少的,为了得到比较连续的无云区域,我们可以设定一个阈值,低于该阈值的都映射到0,而高于该阈值的,都重新映射到[0,1]区间,用代码描述则为:
sampled_density = clamp((sampled_density - thickness) / (1 - thickness),0,1) ;讯享网
版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。如发现本站有涉嫌侵权/违法违规的内容,请联系我们,一经查实,本站将立刻删除。
如需转载请保留出处:https://51itzy.com/kjqy/112537.html