
文章目录
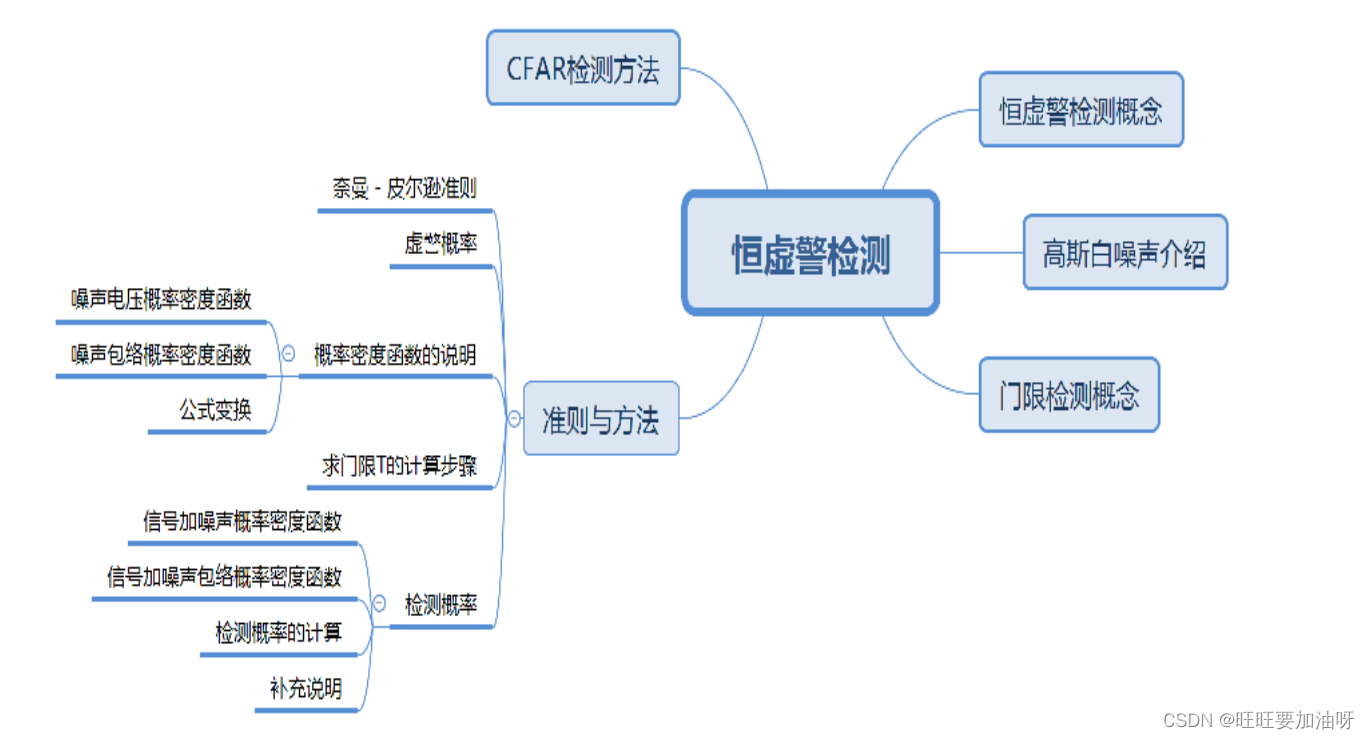
★ 恒虚警检测概念
★ 高斯白噪声介绍
★ 门限检测概念
★ 准则与方法
★ CFAR检测方法
结构框架
1. 恒虚警检测概念
恒虚警检测技术(CFAR,Constant False-Alarm Rate)是雷达系统在保持虚警概率恒定条件下对接收机输出的信号与噪声作判别以确定目标信号是否存在的技术。
信号检测就是对接收机输出的由信号、噪声和其它干扰组成的混合信号经过信号处理以后,以规定的检测概率(通常比较高)输出所希望得到的有用信号,而噪声和其它干扰则以低概率产生随机虚警(通常以一定的虚警概率为条件)。
恒虚警率是雷达信号处理的重要组成部分。雷达系统通常要求能够在比热噪声更为复杂和不确知的背景环境中检测目标的存在并保持给定的虚警概率,为此,必须采用自适应门限检测电路。保持信号检测时的虚警概率,使漏检概率达到最小,或使正确检测概率达到最大。CFAR处理的基本过程是估计需要检测的单元中的噪声和干扰电平,并根据估计值设置阈值,然后与检测单元信号进行比较以确定是否存在目标。
2. 高斯白噪声介绍
因为在后续的介绍中需要使用噪声电压和噪声包络的概率密度函数,本章节先做一下简单介绍,主要有如下几点:
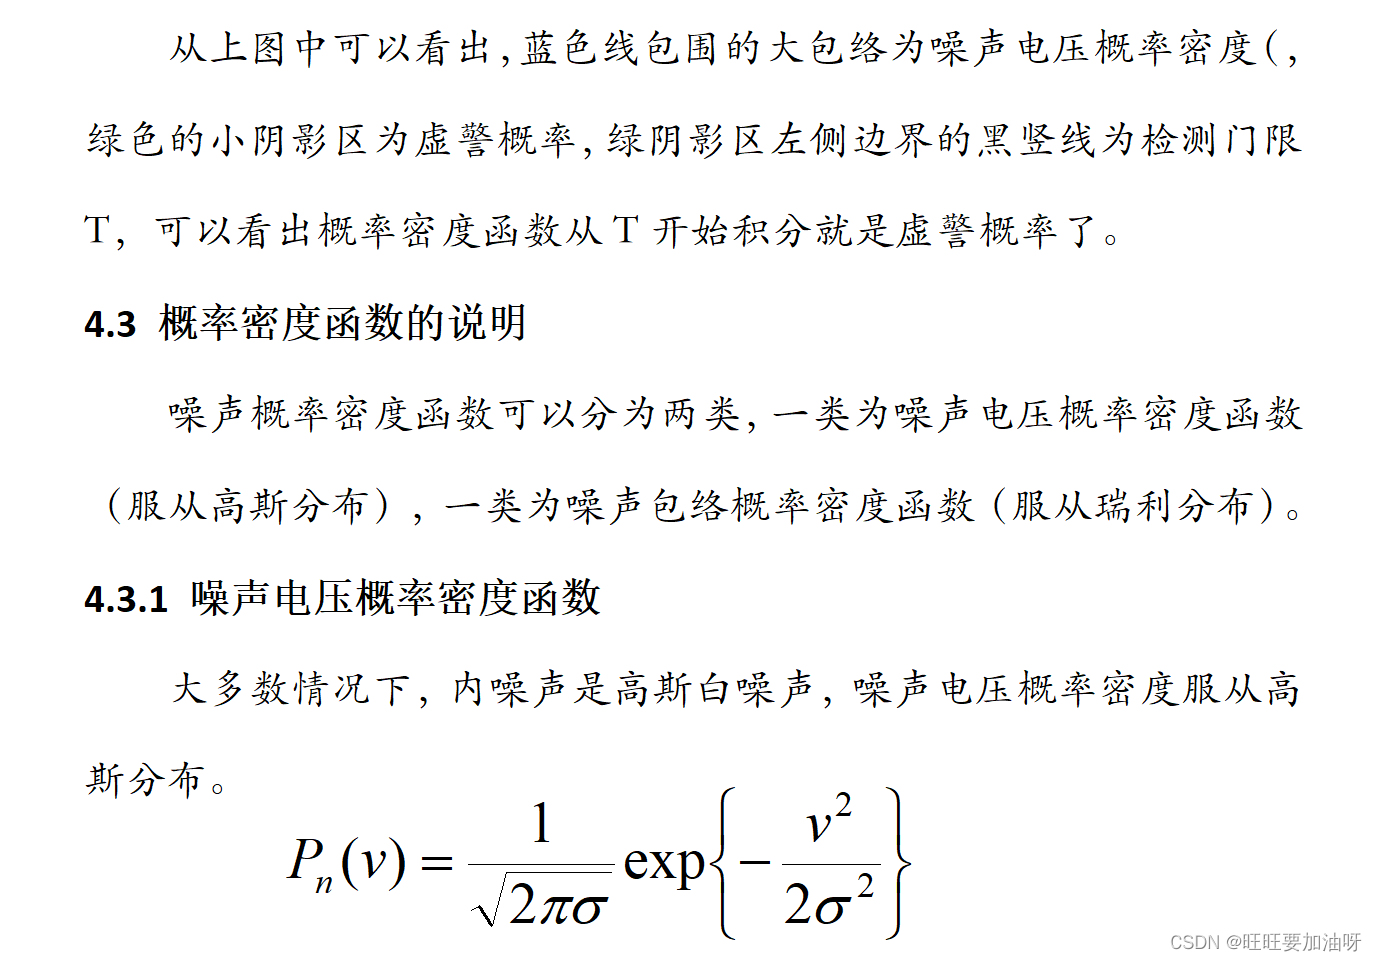
(1)仿真时经常采用高斯白噪声是因为实际系统中(包络雷达和通信系统等大多数电子系统)中的主要噪声来源是热噪声,而热噪声是典型的高斯白噪声,高斯噪声下的理想系统都是线性系统。
(2)高斯噪声是一种随机噪声,在任选瞬时中任意取n个,其值按n个变数的高斯概率定律分布。
(3)白噪声是一种功率谱密度为常数的随机信号或随机过程,也可以说此信号在各个频段上的功率是一样的,实际是不可能存在的,一般只要一个噪声过程所具有的频谱宽度远远大于它所作用系统的带宽,并且在该带宽中其频谱密度基本上可以作为常数来考虑。例如,接收机热噪声在很宽的频带范围内具有均匀的功率谱密度,通常可以认为它们是白噪声。
说明:白噪声的功率谱密度是一个常数,这是因为白噪声的时域信号中任意两个不同时刻是不相关的,因此,白噪声的自相关函数为冲击函数,白噪声的功率谱密度为常数。
(4)高斯白噪声:如果一个噪声,它的概率密度函数服从高斯分布,而它的功率谱密度又是均匀分布的,则称为高斯白噪声。
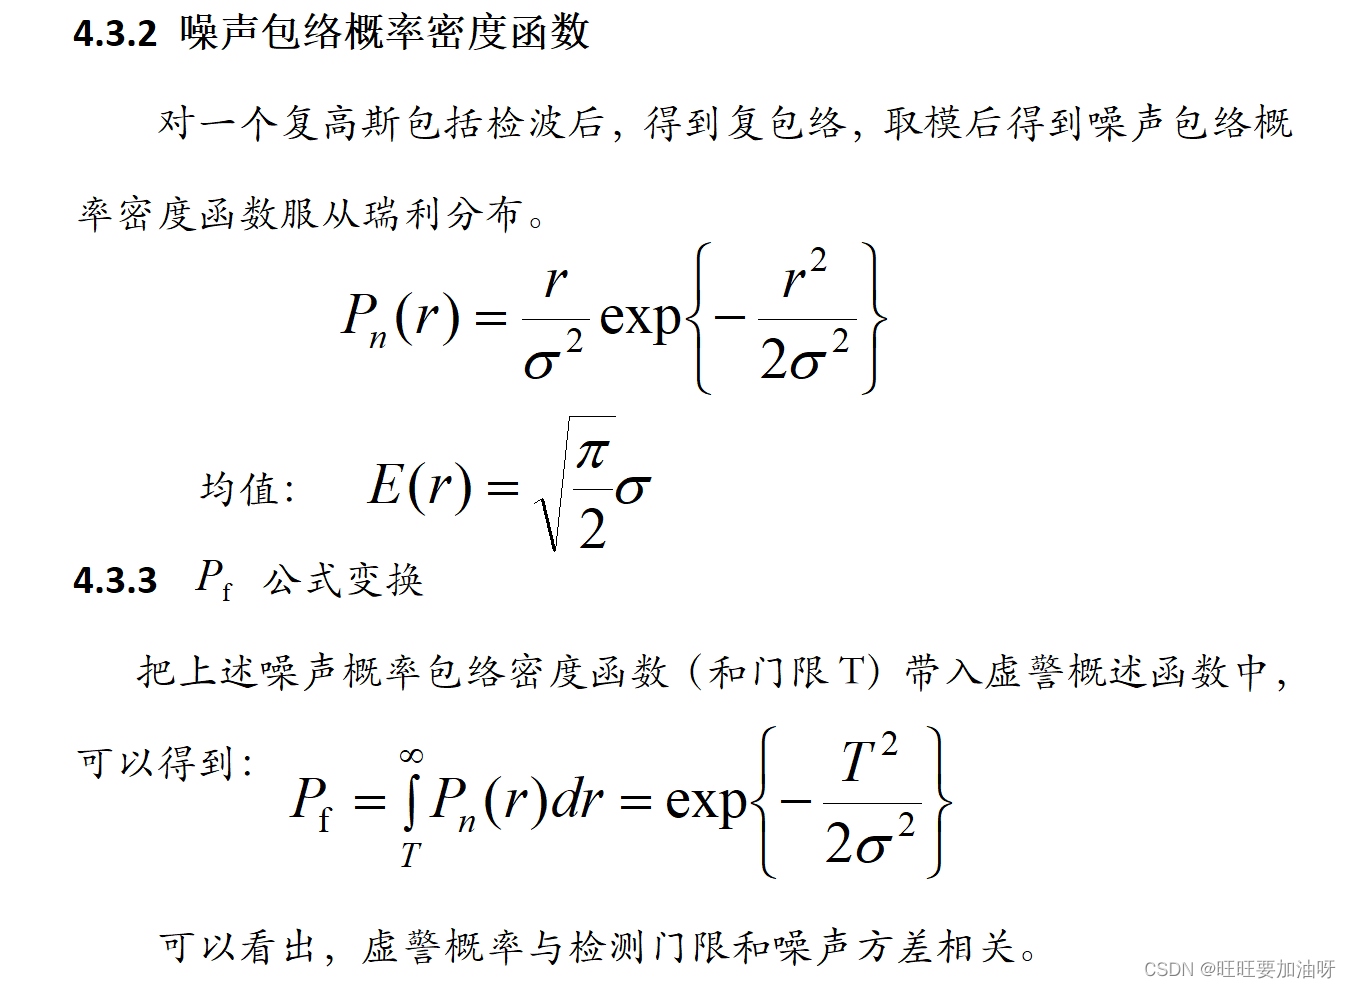
(5)高斯白噪声的概率密度函数服从高斯分布,而幅度(幅度就是实信号的绝对值和复信号的模)是服从瑞利分布,一般说“高斯噪声中信号的模服从瑞利分布”,这句话隐含着雷达信号包含I和Q两个正交通道。
3. 门限检测概念
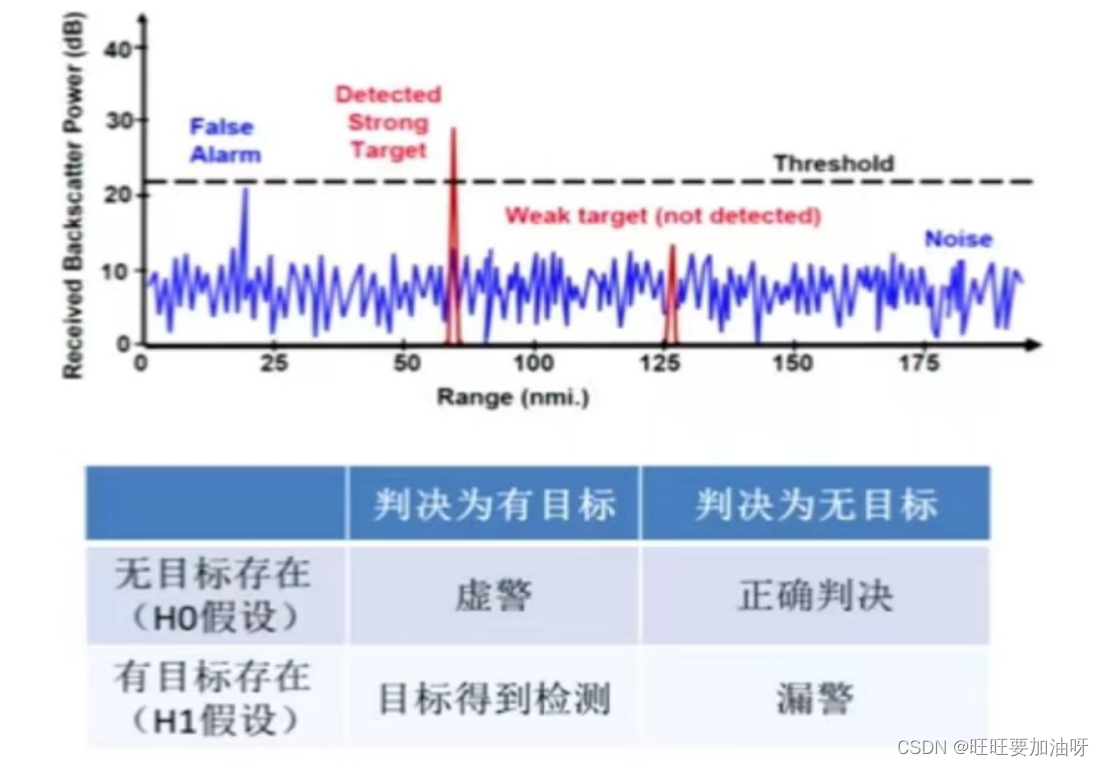
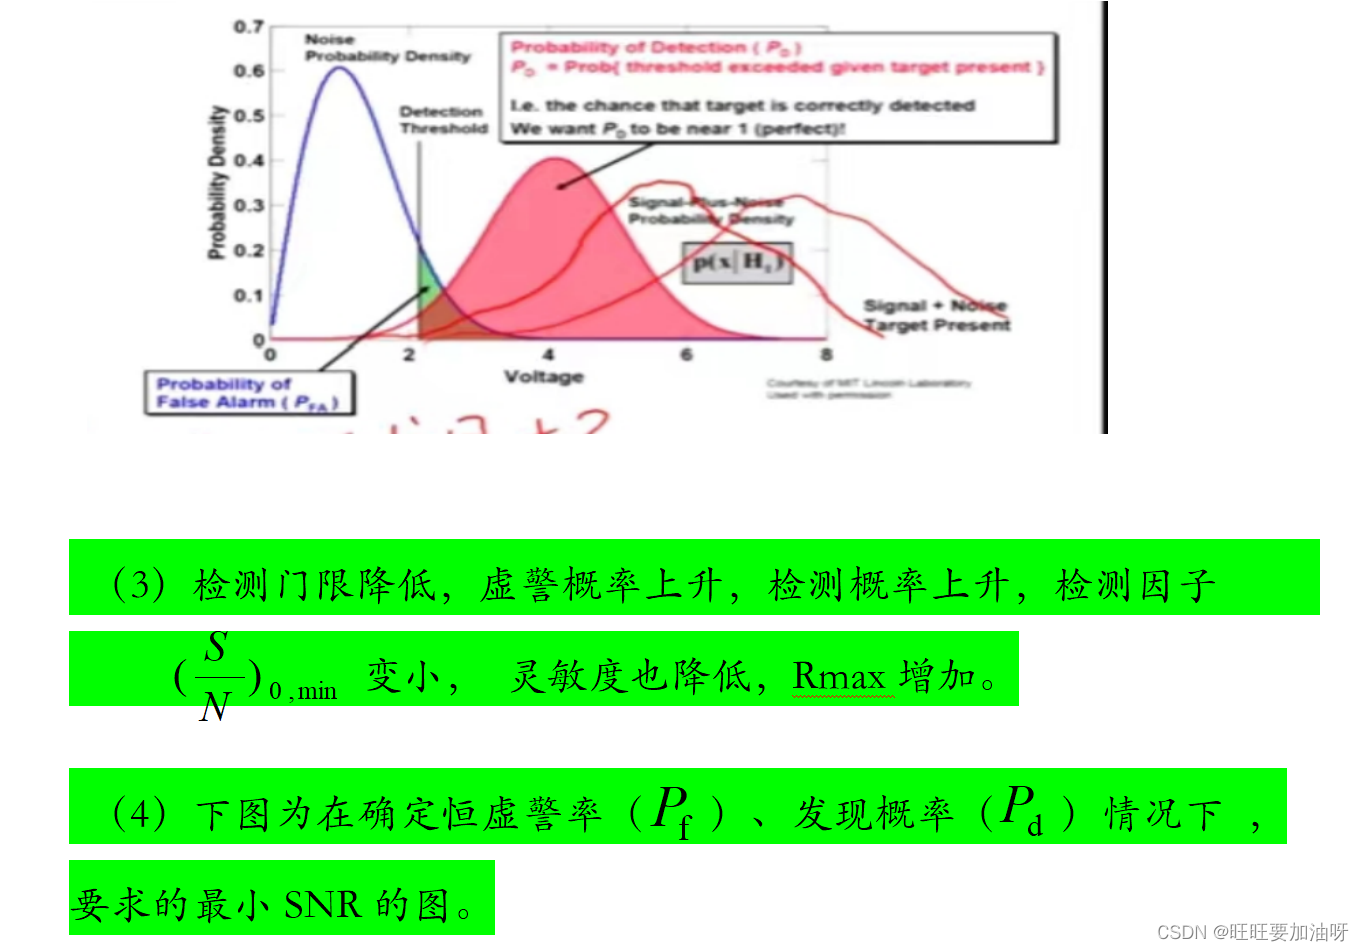
上图主要部分介绍:
纵坐标:接收的后项散射功率;
横坐标:距离/延时;
蓝线:接收机的内噪声
红色:外部回来的信号。
黑色虚线:检测门限。
说明1:
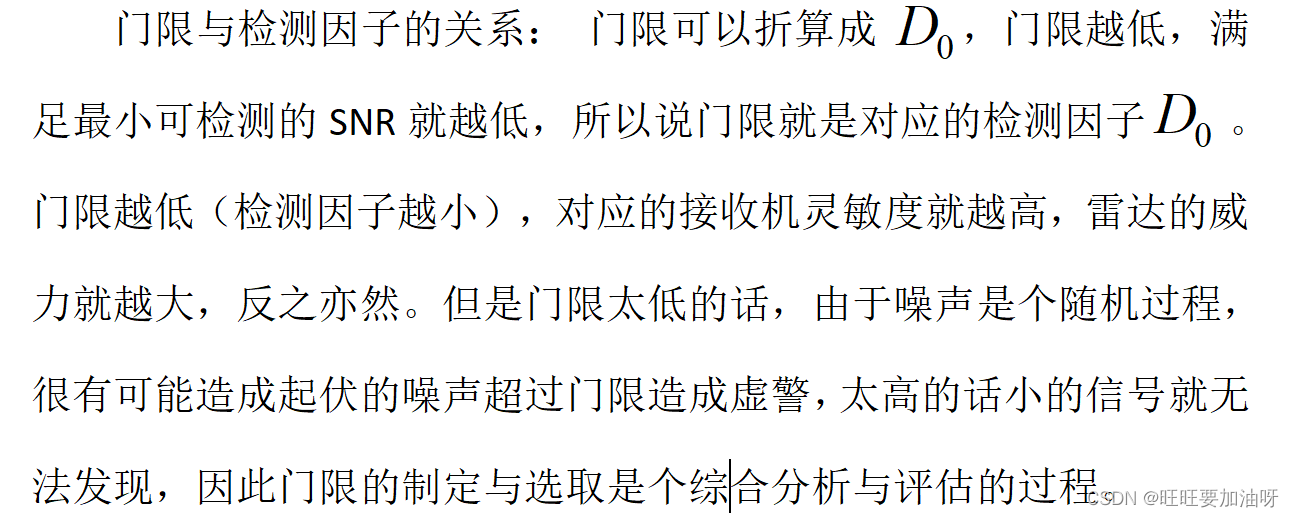
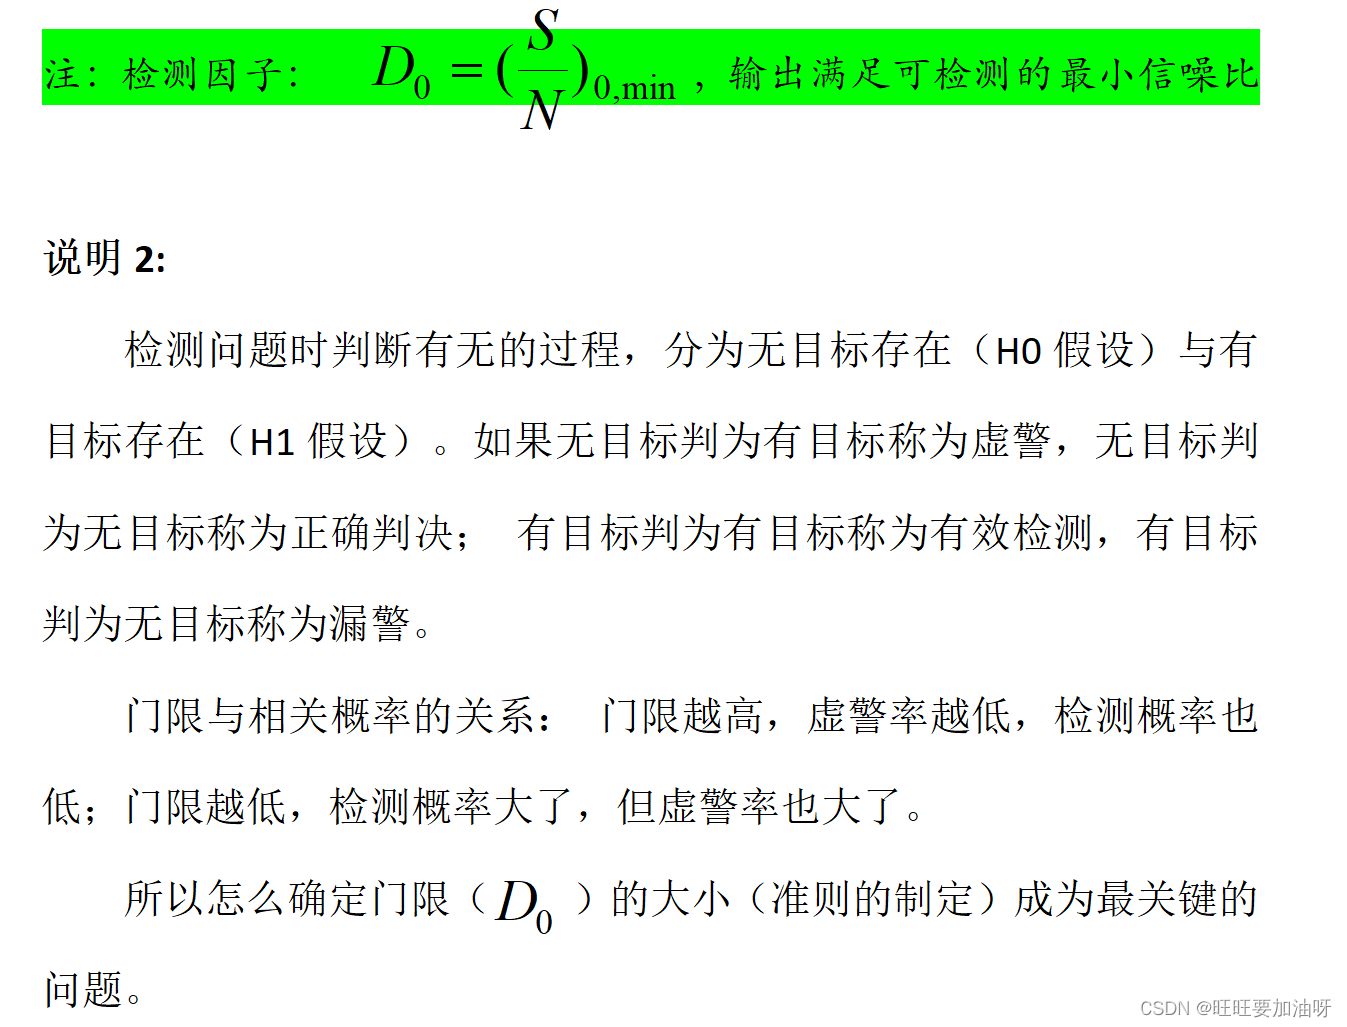
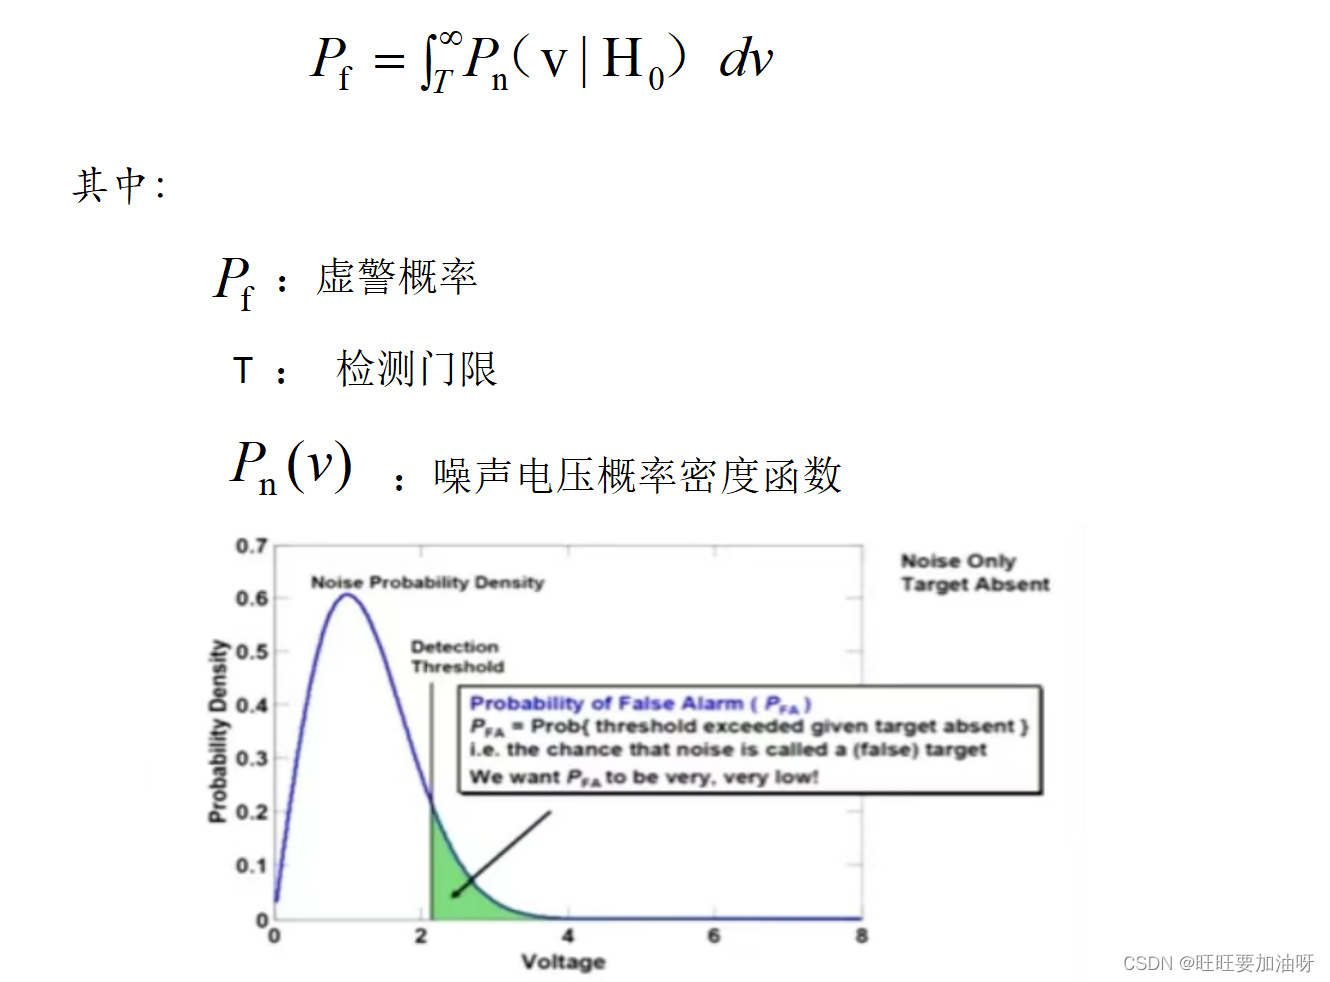
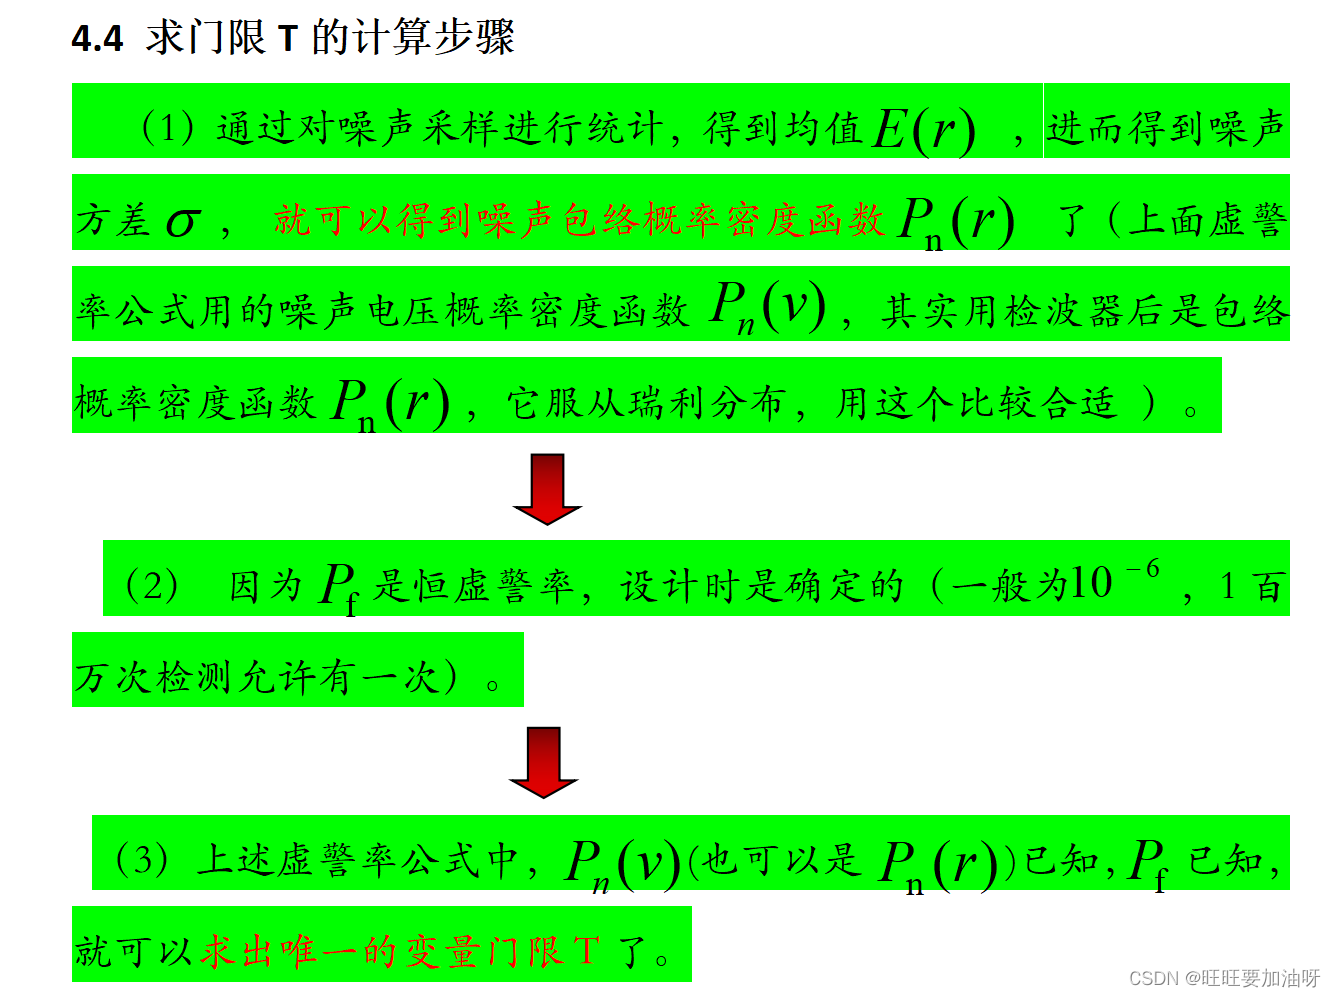
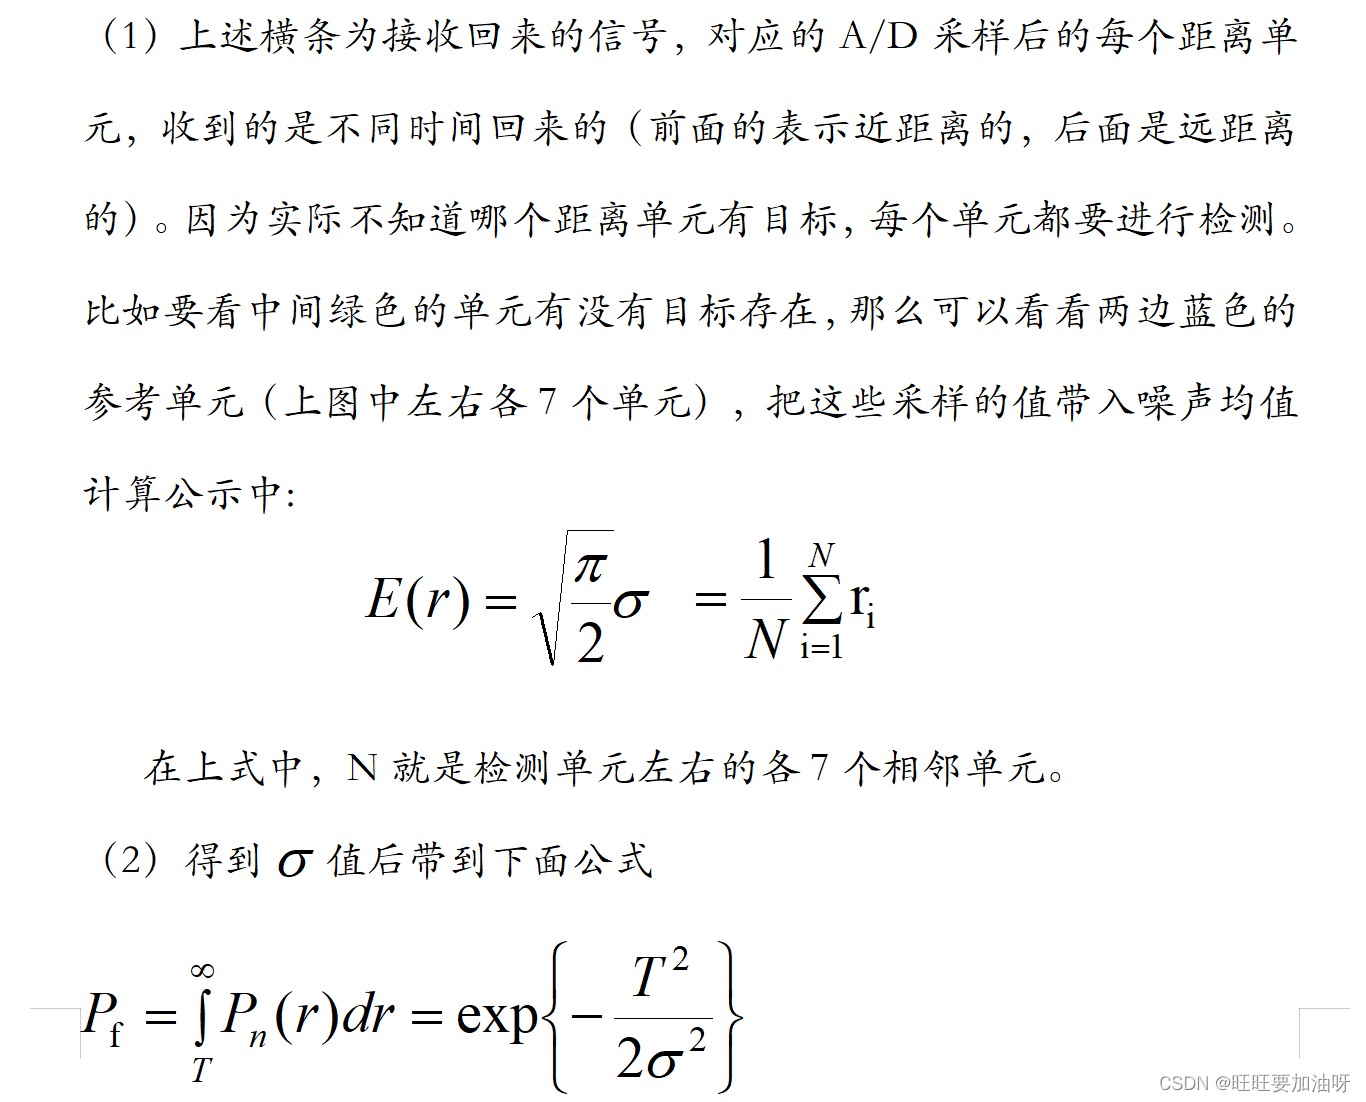
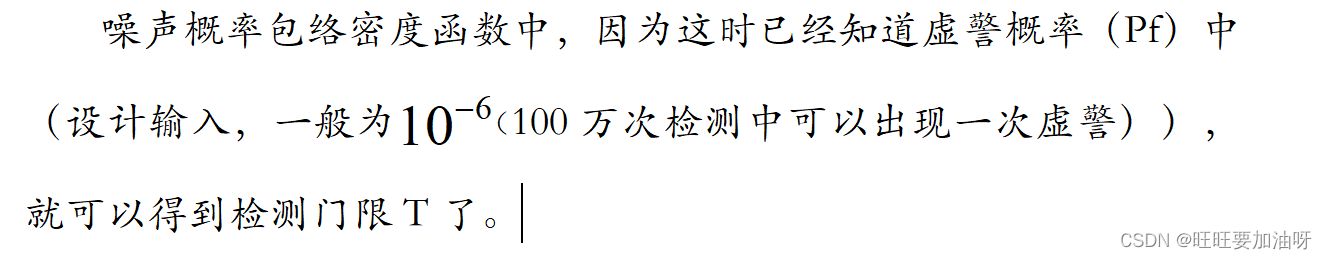
对上述(1)的补充解释: 零均值的瑞利分布和高斯分布都可以认为是单参数的概率密度函数的,只需要知道1个参数,就可以得到概率密度函数(适用于高斯分布和瑞利分布)。
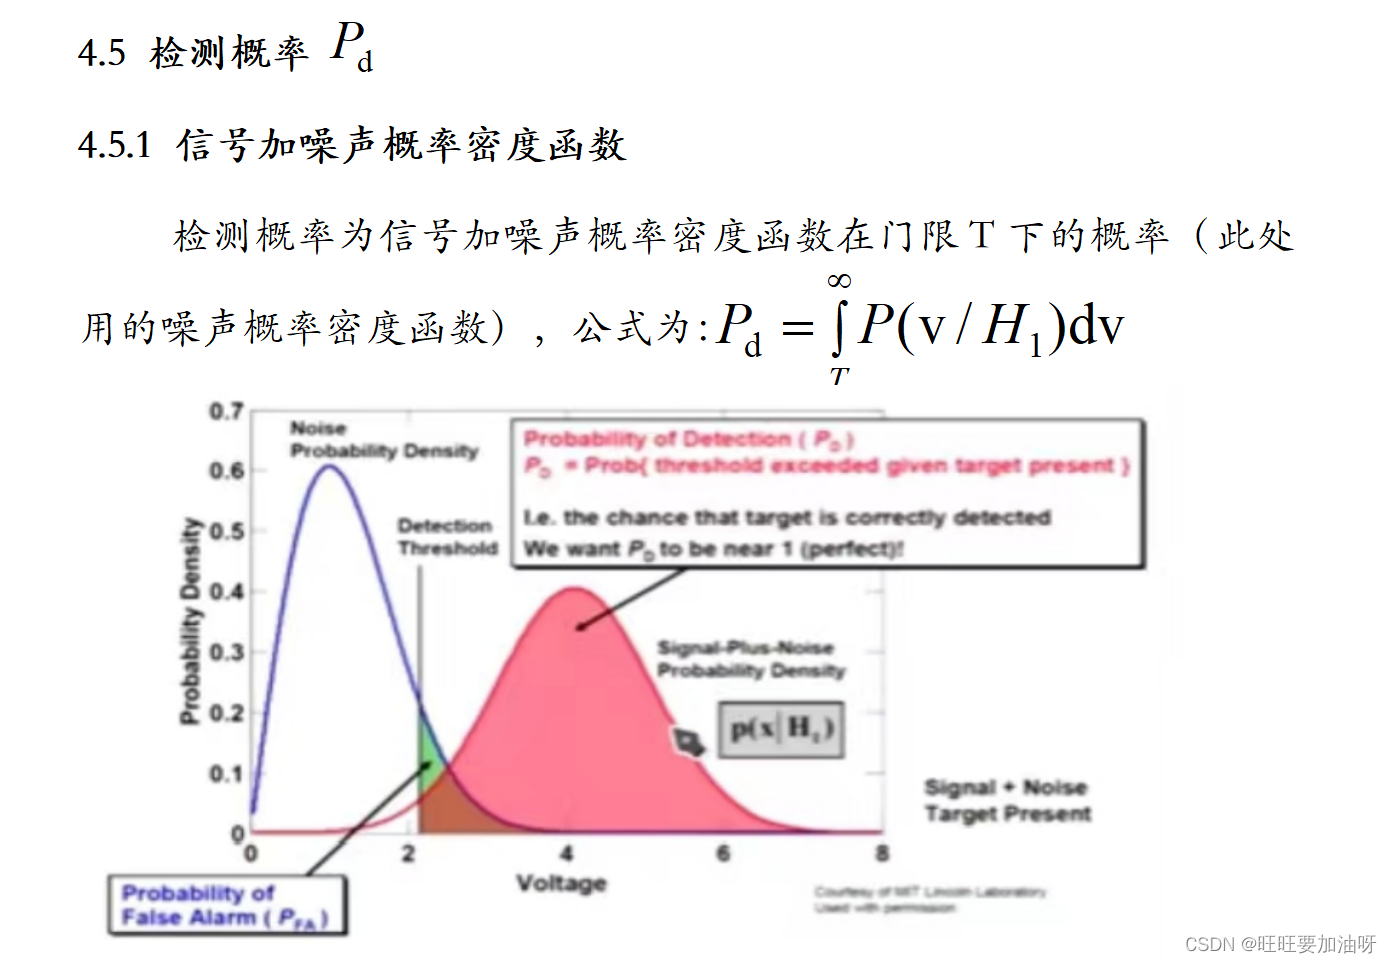
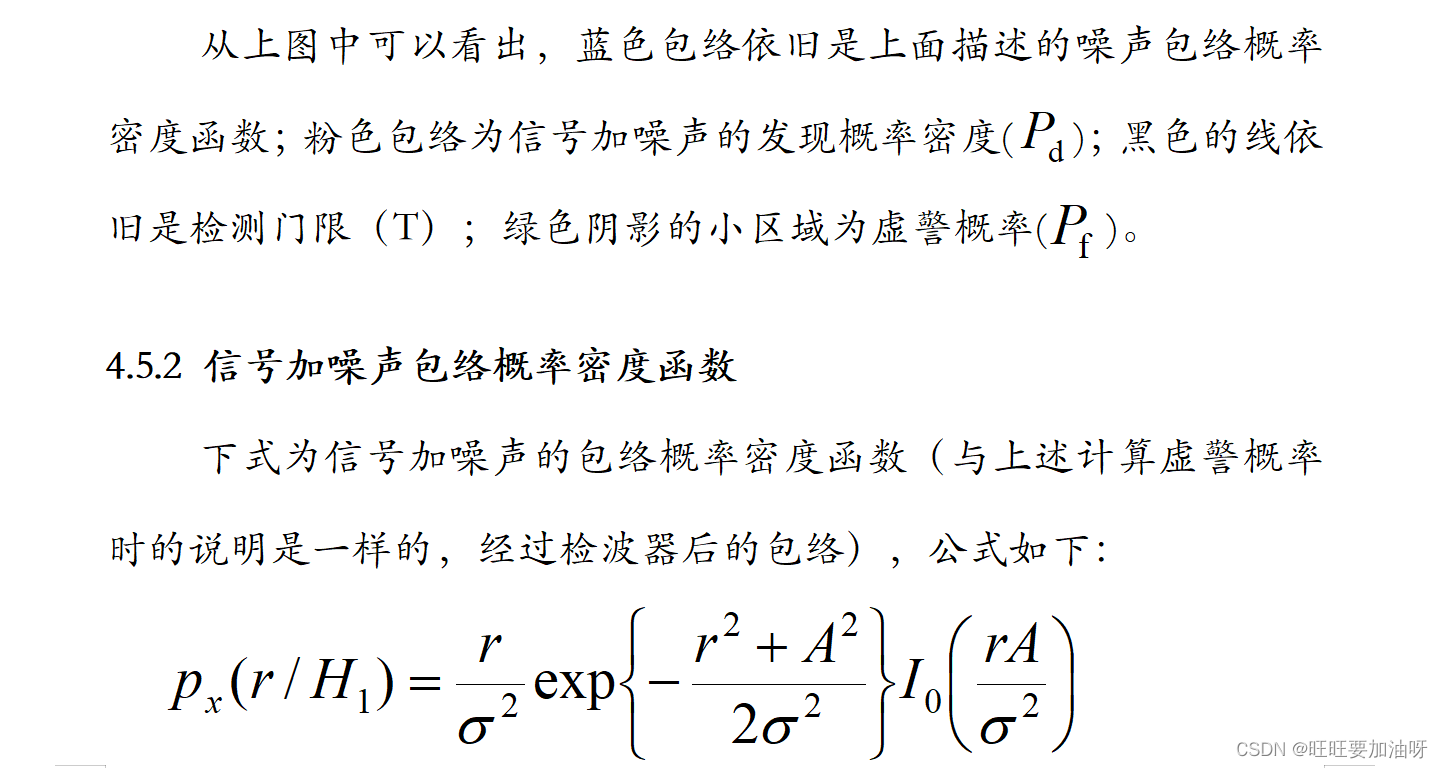
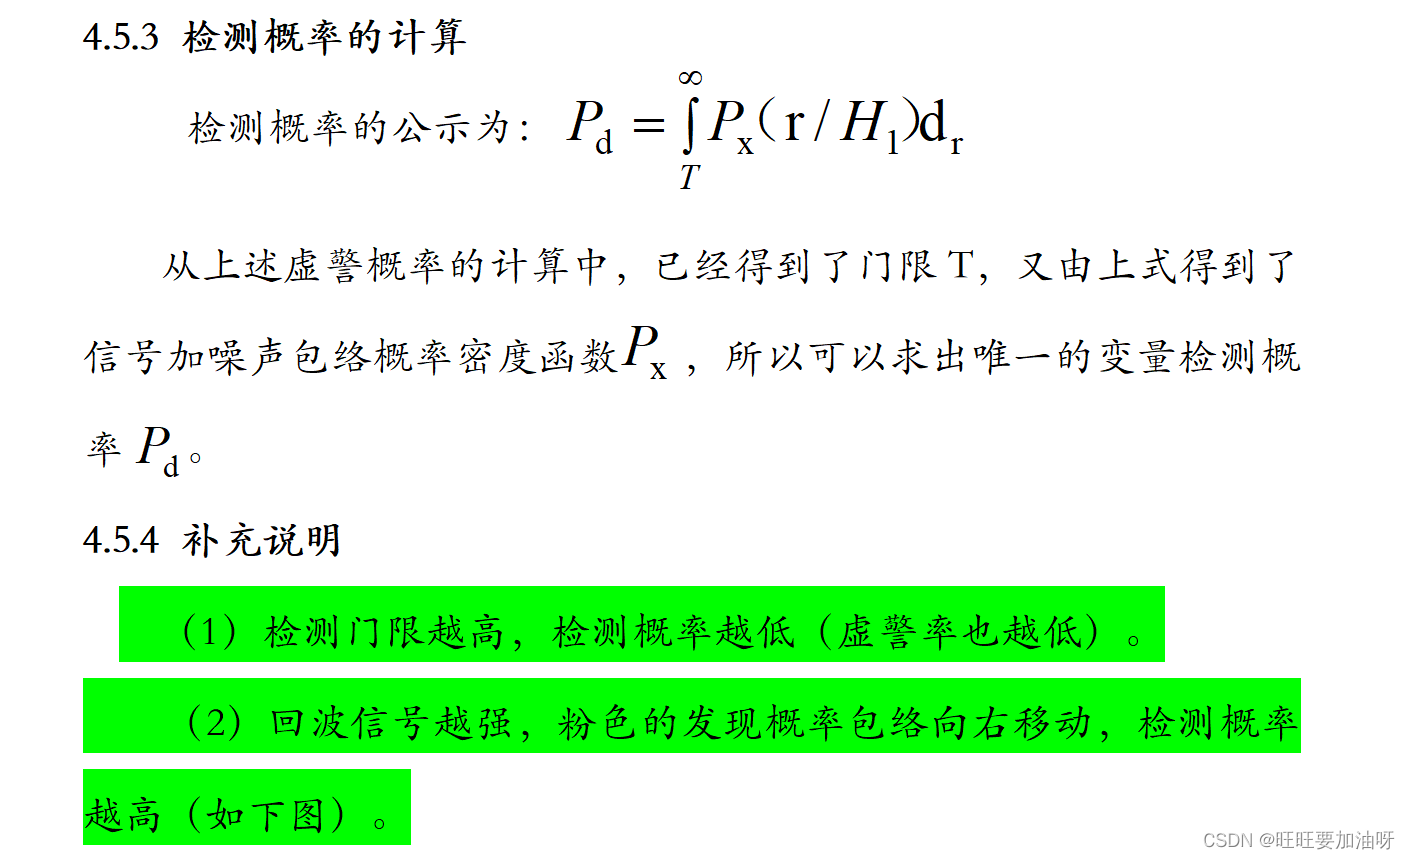
说明:
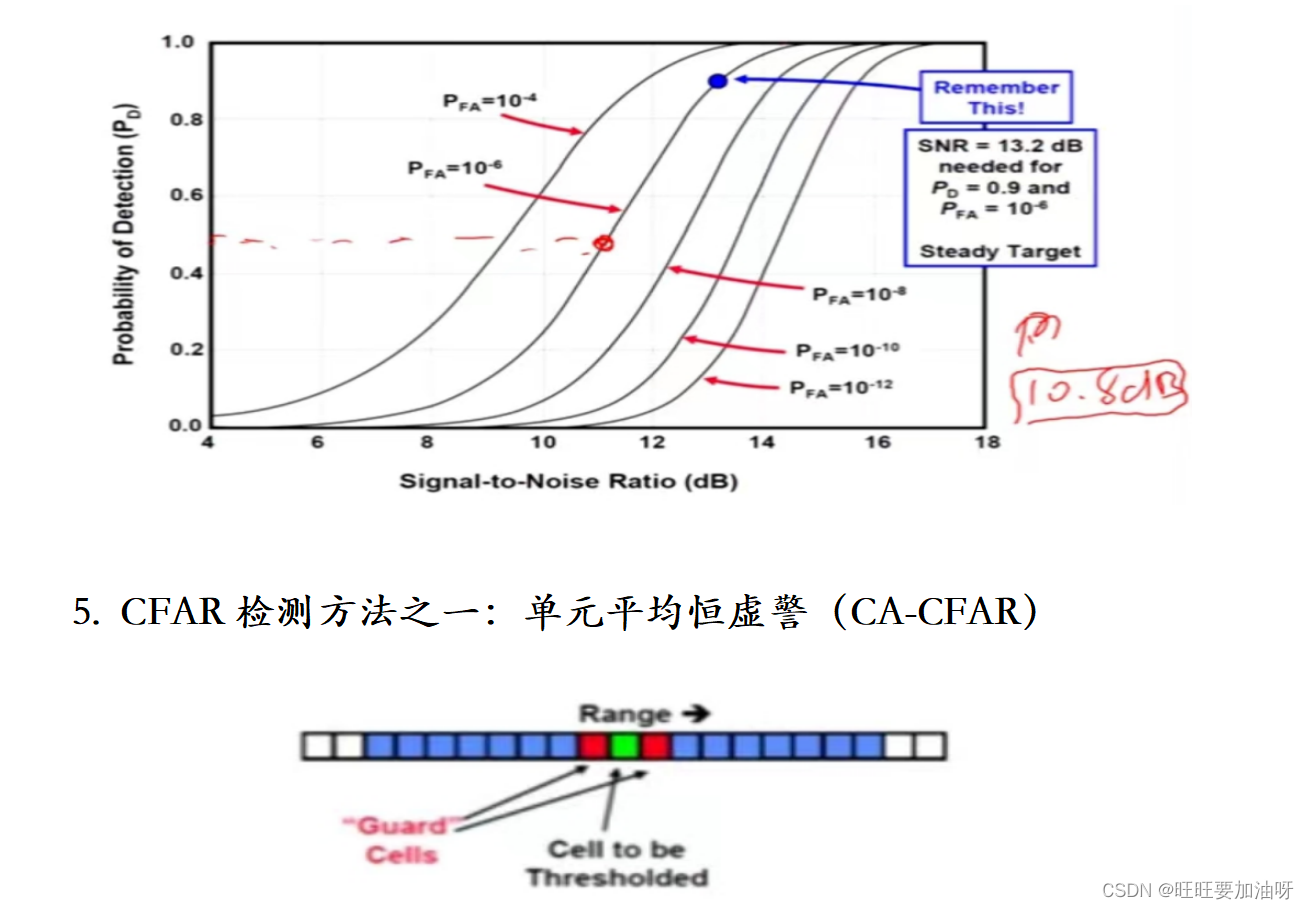
(1)随着背景噪声的变化,门限也一直再变化。
举例:如果此距离段有云/雨的杂波造成回波信号过强,如果是固定门限,那么这些回波会造成大量的虚警,所以可以叫自适应门限,行业术语也叫快门限(门限随着背景的变化不断变化)。
(2)绿色旁边有两个红色单元:叫做保护单元。作用: 回来的目标信号(采样信号)由于目标可能是比较大(或者由于采样时刻的关系,一个目标会分裂到相邻的多个距离单元),占据了多个距离单元,如果拿这些自身信号也做参考统计,那么会导致门限提升,检测概率下降。
(3)在噪声背景下,噪声电压概率密度函数服从高斯分布,噪声包络概率密度函数服从瑞利分布,那么在杂波背景下呢? 概率密度函数是什么呢(比如海杂波条件下,就不符合了),近些年,在雷达领域专家们做了大量工作,如果特定环境下的噪声+杂波 概率密度函数不符合瑞利分布,比如对海浪回波(服从K分布),地面杂波(服从韦布尔分布/对数正态分布)等各种统计模型来描述杂波的分布,其目的在于希望更能真实的杂波统计特性。
(4)上述方法也存在使用边界,需要满足独立同分布条件
为什么上面左右各选7个参考单元,为什么不多取,理论上样本数越多,估计方差就越小(估计精度越高),但是比如1个参考单元是150米,左右各10个时就是3km,这个距离范围太大,满足独立同分布的条件太难了。所以样本数的选择是根据工作场景和实际距离单元大小来确定的。
总结:
- CA-CFAR: 使用存在边界条件,知道概率密度函数,检测单元与参考单元要满足独立同分布条件等;
- 目前的要求特别高,由于新型目标的出现(比如无人机等)对检测方法提出了更新的要求,比如OS-CFAR , GO-CFAR等等,这里不展开说明了;
- 看检测单元是否有目标,本质上是看检测单元的概率密度函数,而不是从参考单元来估计检测单元的概率密度函数,但因为检测单元会变化(一会是树林,一会是水面等)无法恒定,所以只能用周围参考单元来估计检测单元的概率密度函数。
CFAR的MATLAB程序仿真(网上找的例子,写的很好,如有侵权,万分抱歉)
% 一维距离像仿真CA-CFAR目标检测过程
clear all;close all;clc;
%% 雷达参数设定
c=3e8;
fc=1e9;
lamda=c/fc;
Tp=10e-6; %脉冲宽度
B=20e6; %带宽
kr=B/Tp; %调频斜率
fs=30e6; %快时间采样率
ts=1/fs; %时间采样间隔
pulse_sample_num=floor(Tp*fs); %脉冲采样点数
R=10e3; %目标距离10km 假设目标不动,这样就没有了多普勒
delay=2*R/c; %时延
t=(delay-pulse_sample_num*ts):ts:(delay+2*pulse_sample_num*ts);
Nr=length(t);
t_start=t(1);
r_axis_real=t*c/2; %绝对距离坐标轴
%% 信号产生、脉冲压缩、加噪
receiver_sig= rectpuls(t-Tp/2-delay,Tp).*exp(1i*2*pi*fc*(-delay)).*exp(1i*pi*kr*(t-Tp/2-delay).^2);
figure
plot(t,abs(receiver_sig));
st=rectpuls(t-t_start-Tp/2,Tp).*exp(1i*pi*kr*(t-t_start-Tp/2).^2); %参考信号,实质时间是从0开始的,所以压缩完后反映的是真实距离
fft_st=fft(st); %参考信号fft
receive_fft=fft(receiver_sig); %接收信号fft
data_r=ifft(receive_fft.*conj(fft_st));
Amp_max=max(abs(data_r)); %压缩后信号的最大幅度
SNR=23; %压缩后信噪比
sigma_noise=Amp_max*10^(-SNR/20); %噪声σ,信号功率Amp_max^2;所以信噪比SNR=20log(Amp_max/σ)
real_noise=randn(size(t));
imag_noise=randn(size(t));
noise=sigma_noise*(real_noise+1i*imag_noise)/2^0.5; %产生额定信噪比的噪声
data_r=data_r+noise;
figure
plot(abs(data_r));
data_pingfang=data_r.*conj(data_r); %数据的平方,噪声是高斯分布,噪声的平方是指数分布
log_data_pingfang=10*log10(data_pingfang); %功率dB
figure
plot(log_data_pingfang);
xlabel('距离/m');ylabel('幅度'); hold on;
%% CFAR自适应门限检测
num_cankao=20; %参考单元
num_protect=4; %保护单元
Pfa=1e-6; %恒虚警率
x_axis=(num_cankao/2+num_protect/2+1):(Nr-num_cankao/2-num_protect/2);
alpha=num_cankao*(Pfa^(-1/num_cankao)-1); %系数
for ii=(num_cankao/2+num_protect/2+1):(Nr-num_cankao/2-num_protect/2) %滑动窗的中心位置
data_select=sum(data_pingfang(ii-num_cankao/2-num_protect/2:ii-num_protect/2-1))+sum(data_pingfang(ii+num_protect/2+1:ii+num_protect/2+num_cankao/2)); %数据求和
threshold(ii)=data_select/num_cankao*alpha; %
end
threshold_CFAR=threshold(num_cankao/2+num_protect/2+1:end);
log_threshold_CFAR=10*log10(threshold_CFAR);
plot(x_axis,log_threshold_CFAR);hold on;
%% 理想门限
threshold_ideal=-sigma_noise^2*log(Pfa)*ones(1,Nr);
log_threshold_ideal=10*log10(threshold_ideal);
plot(log_threshold_ideal);
xlabel('距离单元');
ylabel('幅度/dB');
legend('信号','CFAR门限','理想门限');
% 二维CA-CFAR目标检测过程仿真
clear all;close all;clc;
%% 雷达参数设定
c=3e8;
fc=1e9;
lamda=c/fc;
Tp=10e-6; %脉冲宽度
B=20e6; %带宽
kr=B/Tp; %调频斜率
fs=30e6; %快时间采样率
ts=1/fs; %时间采样间隔
pulse_sample_num=floor(Tp*fs); %脉冲采样点数
R=10e3; %目标距离10km
delay=2*R/c; %时延
t=(delay-pulse_sample_num*ts):ts:(delay+2*pulse_sample_num*ts);
Nr=length(t);
t_start=t(1);
r_axis_real=t*c/2; %绝对距离坐标轴
PRF = 256;
pri = 1/PRF;
Na = 512; %脉冲个数,积累2s
ta = (0:Na-1)*pri; %慢时间
%% 信号产生、脉冲压缩、加噪
for na=1:Na
receiver_sig(na,:)= rectpuls(t-Tp/2-delay,Tp).*exp(1i*2*pi*fc*(-delay)).*exp(1i*pi*kr*(t-Tp/2-delay).^2);
end
figure
imagesc(abs(receiver_sig))
st=rectpuls(t-t_start-Tp/2,Tp).*exp(1i*pi*kr*(t-t_start-Tp/2).^2); %参考信号,实质时间是从0开始的,所以压缩完后反映的是真实距离
fft_st=fft(st); %参考信号fft
receive_fft=fft(receiver_sig,[],2); %接收信号fft
for na=1:Na
data_r(na,:)=ifft(receive_fft(na,:).*conj(fft_st));
end
figure
imagesc(abs(data_r));
Amp_max=max(abs(data_r(1,:))); %压缩后信号的最大幅度
SNR=-5; %压缩后信噪比
sigma_noise=Amp_max*10^(-SNR/20); %噪声σ,信号功率Amp_max^2;所以信噪比SNR=20log(Amp_max/σ)
% ===========第一种加噪方式==============
real_noise=randn(Na,Nr); %实部噪声
imag_noise=randn(Na,Nr); %虚部噪声,功率为总功率的一半
noise=sigma_noise*(real_noise+1i*imag_noise)/2^0.5; %产生额定信噪比的噪声
data_r=data_r+noise; %信号加噪声
figure
imagesc(abs(data_r));
data_r_fd=fftshift(fft(data_r,[],1),1);
figure
imagesc(abs(data_r_fd));
data_pingfang=data_r_fd.*conj(data_r_fd); %数据的平方,噪声是高斯分布,噪声的平方是指数分布
figure
mesh(data_pingfang)
% log_data_pingfang=10*log10(data_pingfang); %功率dB
% figure
% plot(log_data_pingfang(1,:));
% xlabel('距离/m');ylabel('幅度'); hold on;
%% 二维CFAR
shang=4; %上面4个
xia=shang;
zuo=4; %左面4个
you=zuo;
zuo_pro=2;
you_pro=2;
shang_pro=2;
xia_pro=2;
num_cankao=(shang+xia+1)*(zuo+you+1)-(zuo_pro+you_pro+1)*(shang_pro+xia_pro+1); %参考单元9*9包围中间25个保护单元和检测单元,所以是56个
num_protect=(2+2+1)*(2+2+1)-1; %5*5包围一个检测单元,所以为24个
Pfa=1e-6; %恒虚警率
alpha=num_cankao*(Pfa^(-1/num_cankao)-1); %系数
detect_result=zeros(Na,Nr);
for m=shang+1:Na-xia %行
for n=zuo+1:Nr-you %列
data_select=sum(sum(data_pingfang(m-shang:m+xia,n-zuo:n+you)))-sum(sum(data_pingfang(m-shang_pro:m+xia_pro,n-zuo_pro:n+you_pro)));
threshold(m,n)=data_select/num_cankao*alpha;
if data_pingfang(m,n)>=threshold(m,n)
detect_result(m,n)=1;
end
end
end
hold on;
mesh(threshold);
figure
imagesc(detect_result)
版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。如发现本站有涉嫌侵权/违法违规的内容,请联系我们,一经查实,本站将立刻删除。
如需转载请保留出处:https://51itzy.com/kjqy/80788.html