
一、sobel边缘检测的基本原理
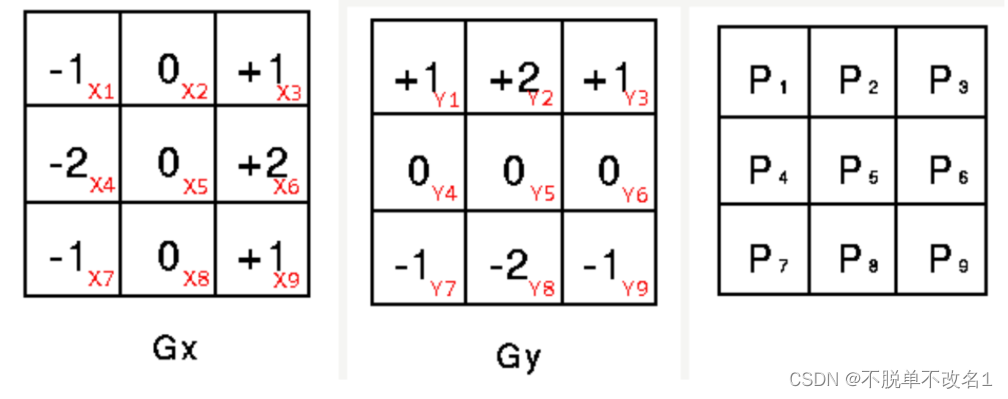
所谓边缘是指其周围像素灰度急剧变化的那些象素的集合,它是图像最基本的特征。边缘存在于目标、背景和区域之间,所以,它是图像分割所依赖的最重要的依据。由于边缘是位置的标志,对灰度的变化不敏感,,因此,边缘也是图像匹配的重要的特征。边缘检测和区域划分是图像分割的两种不同的方法,二者具有相互补充的特点。在边缘检测中,是提取图像中不连续部分的特征,根据闭合的边缘确定区域。而在区 域划分中,是把图像分割成特征相同的区域,区域之间的边界就是边缘。由于边缘检测方法不需要将图像逐个像素地分割,因此更适合大图像的分割。边缘大致可以分为两种,一种是阶跃状边缘,边缘两边像素的灰度值明显不同;另一种为屋顶状边缘,边缘处于灰度值由小到大再到小的变化转折点处。边缘检测的主要工具是边缘检测模板。sobel算子是边缘检测有效的算子,主要是以下这两个矩阵,Gx=AxP,Gy=AyP。意思就是说,P矩阵是图像的3*3矩阵,然后用图像矩阵的每个像素分别去乘Ax和Ay的每个像素。Ax是行边缘检测模块,Gx代表的意思就是P矩阵右边行减去左边行,得到一个阈值,Gy也是同理。
讯享网
得到了Gx和Gy之后,相当于是得到了行边缘阈值以及列边缘阈值,计算两者的平方和G,如果G是大于设定的阈值,则表示这是边缘,否则就不是。
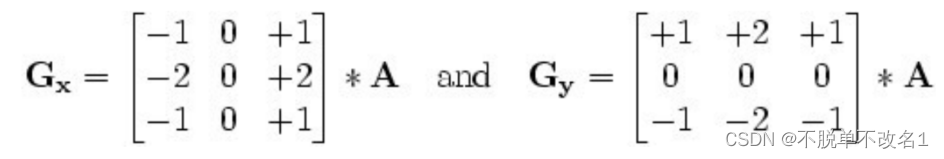
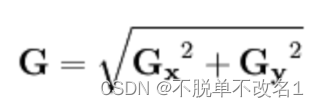
二、sobel边缘检测的verilog实现
在对图像进行边缘检测之前需要将图像转换成灰度的,这在前面以净实现。此外,sobel边缘检测的前提同样也是需要对3×3图像矩阵进行操作,对于如何得到3×3图像的矩阵,在上一节中也实现了。接下来是实现sobel边缘检测的步骤。
2.1、计算Gx与Gy
sobel边缘检测的第一步是计算竖直方向梯度和水平方向梯度,实现的代码如下图所示。其实就是对像素进行运算,之后判断正负,然后相减得到梯度。这一步骤消耗了一个时钟周期。
//--------------------------------------------------- // sobel edge function //--------------------------------------------------- // step1:calculate the Gx and Gy // [-1 0 1] [P1 P2 P3] [ 1 2 1] [P1 P2 P3] //Gx=[-2 0 2]*[P4 P5 P6] GY=[ 0 0 0]*[P4 P5 P6] // [-1 0 1] [P7 P8 P9] [-1 -2 -1] [P7 P8 P9] //a clock to finish reg [9:0] Gx1; reg [9:0] Gx2; reg [9:0] Gy1; reg [9:0] Gy2; wire [9:0] Gx; wire [9:0] Gy; assign Gx=(Gx1>Gx2)? (Gx1-Gx2):(Gx2-Gx1); assign Gy=(Gy1>Gy2)? (Gy1-Gy2):(Gy2-Gy1); always @(posedge clk or negedge rst_n) begin if(~rst_n)begin Gx1<=10'd0; Gx2<=10'd0; Gy1<=10'd0; Gy2<=10'd0; end else begin Gx1<=matrix_p11+matrix_p21+matrix_p21+matrix_p31; Gx2<=matrix_p13+matrix_p23+matrix_p23+matrix_p33; Gy1<=matrix_p11+matrix_p12+matrix_p12+matrix_p13; Gy2<=matrix_p31+matrix_p32+matrix_p32+matrix_p33; end end 讯享网
2.2、计算梯度的平方和G2
在得到了梯度后,需要计算其平方和,相关代码如下很简单,消耗一个时钟周期的时间。
讯享网// step2:cal Gx^2 and Gy^2 and add all //G2=Gx^2+Gy^2 //a clk delay to finish reg [19:0] G2; always @(posedge clk or negedge rst_n) begin if(~rst_n)begin G2<=20'd0; end else begin G2<=Gx*Gx+Gy*Gy; end end
2.3、计算梯度的平方根G
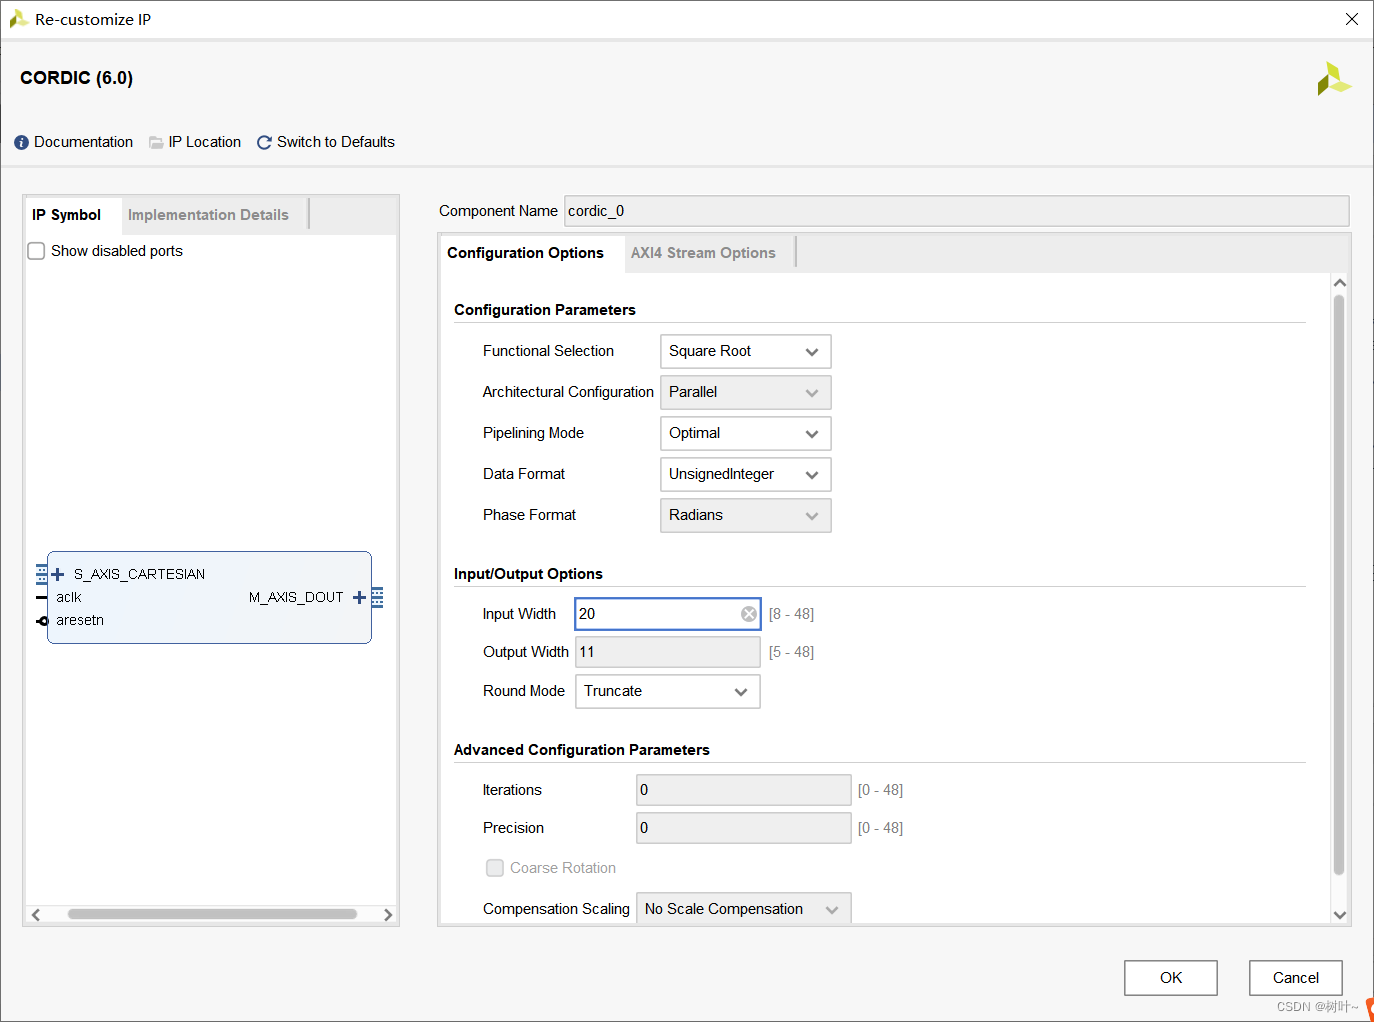
得到了梯度的平方和之后,需要对其开平方运算,开平方运算这里使用到了vivado的一个ip核cordic。相关的配置信息如下图所示。一个比较关键的信息是latency延迟了6个周期。
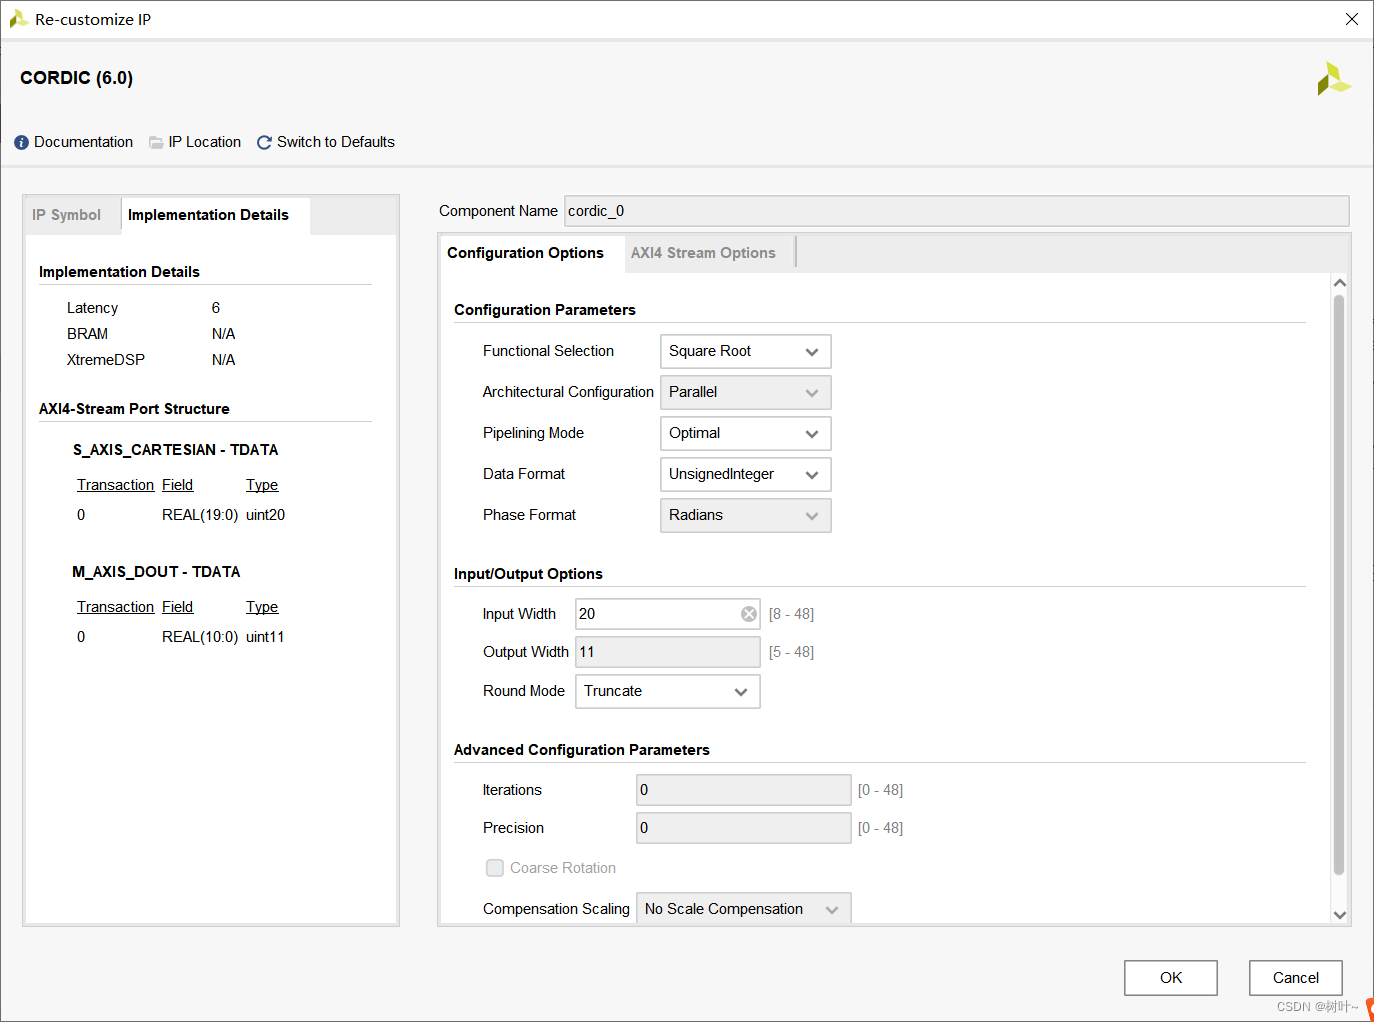
创建好了开平方模块后,对其进行例化操作,如下所示。
// step3:cal sqrt G //G=sqrt(G2) //input width 20 //output width 11 //delay 6 clk wire [10:0] G; wire dout_valid; cordic_0 u_cordic_0 ( .aclk(clk), .aresetn(rst_n), .s_axis_cartesian_tvalid(1'b1), .s_axis_cartesian_tdata(G2), .m_axis_dout_tvalid(dout_valid), .m_axis_dout_tdata(G) ); 2.4、根据阈值判断输出
在得到了梯度G之后,通过G与阈值进行比较,当G大于阈值那么输出1,当G小于阈值则输出0。代码如下,消耗了一个时钟周期。
讯享网// step4:compare with threshold data //if G<SOBEL_THRESHOLD then 0 //if G>SOBEL_THRESHOLD then 1 //a clk to finish reg data_sobel; parameter SOBEL_THRESHOLD=8'd50; always @(posedge clk or negedge rst_n) begin if(~rst_n)begin data_sobel<=1'b0; end else begin if(G>SOBEL_THRESHOLD)begin data_sobel<=1'b1; end else data_sobel<=1'b0; end end
2.5、信号同步
由于完成整个sobel边缘检测消耗了10个时钟周期,因此,这里将其延迟了9拍来做信号的同步。
//----------------------------- // signal synchronization //----------------------------- always @(posedge clk or negedge rst_n) begin if(~rst_n)begin post_clken_dy<=9'd0; post_href_dy<=9'd0; post_vsync_dy<=9'd0; end else begin post_clken_dy<={
   post_clken_dy[7:0],matrix_frame_clken}; post_href_dy<={
   post_href_dy[7:0],matrix_frame_href}; post_vsync_dy<={
   post_vsync_dy[7:0],matrix_frame_vsync}; end end assign post_clken=post_clken_dy[8]; assign post_href=post_href_dy[8]; assign post_vsync=post_vsync_dy[8]; assign post_data={
   24{
   data_sobel}};
三、sobel边缘检测的仿真验证
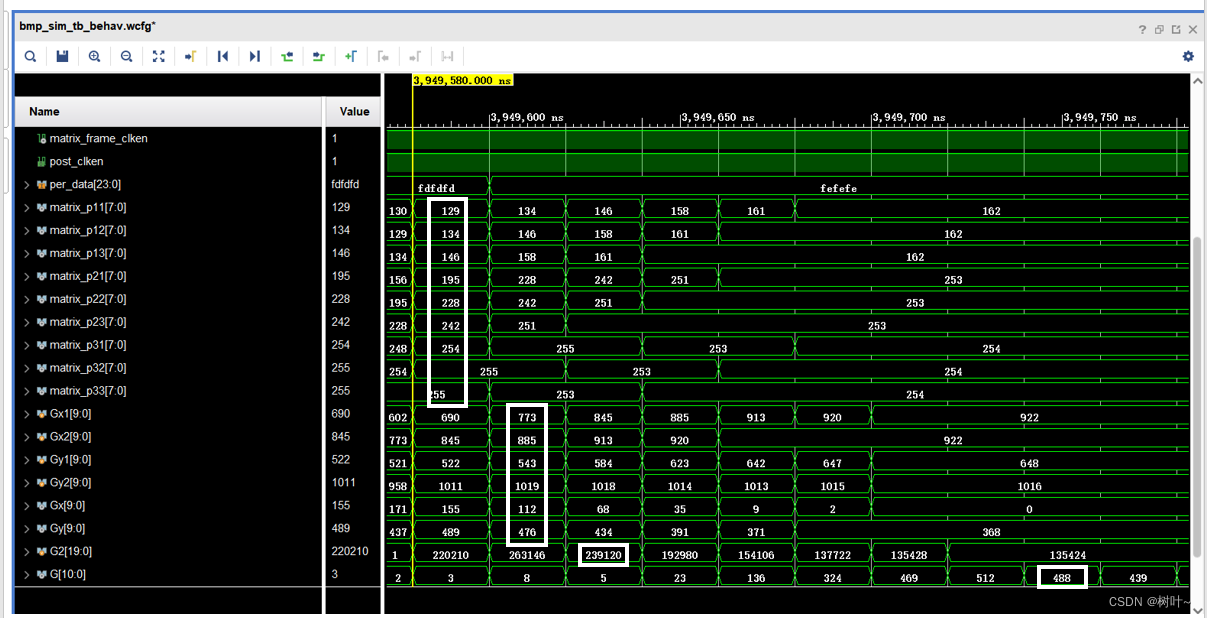
下面这张图是sobel边缘检测的仿真图,左边上面是当前周期的3×3图像矩阵,然后一个时钟周期后计算得到Gx1=773、Gx2=885、Gy1=543以及Gy2=1019。之后Gx=112和Gy=476同步得到。在一个时钟周期之后,梯度平方和G2=被得到。之后在经过6个周期后,平方根G=488被得到。可见,sobel边缘检测代码是对的。
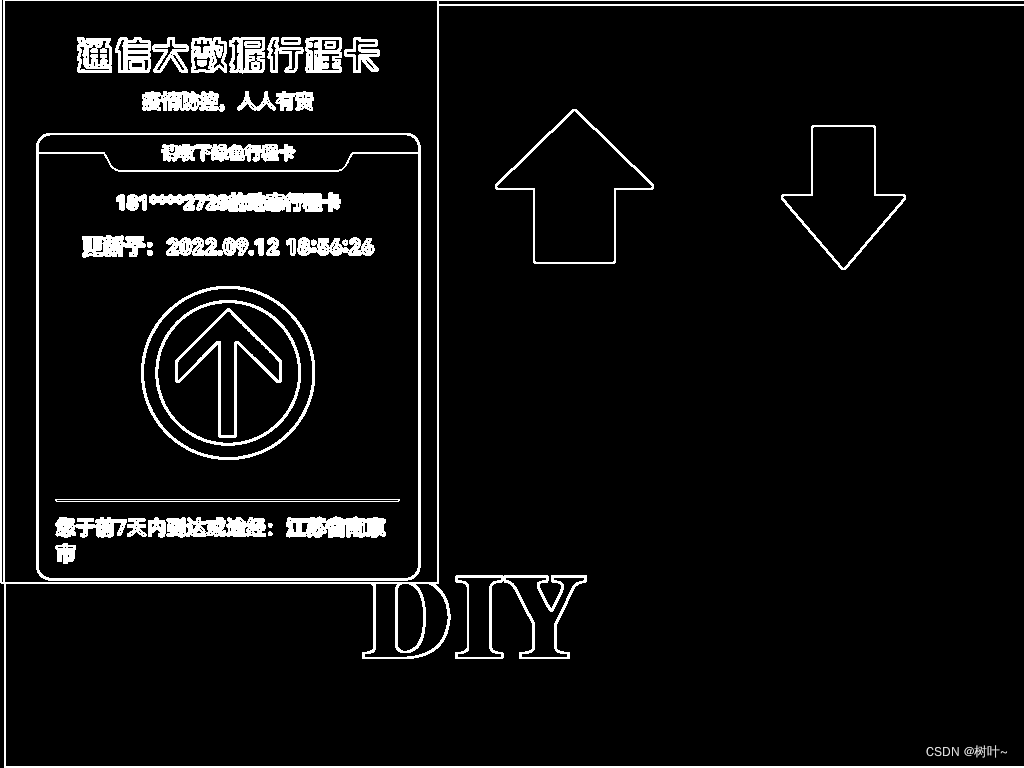
下图给出了sobel边缘检测前的图和之后的图。可以看到,仿真结果成功提取了图片的边缘信息。通信行程卡居然提示违规hhh,只好纯色填充了。
三、sobel边缘检测的上板验证
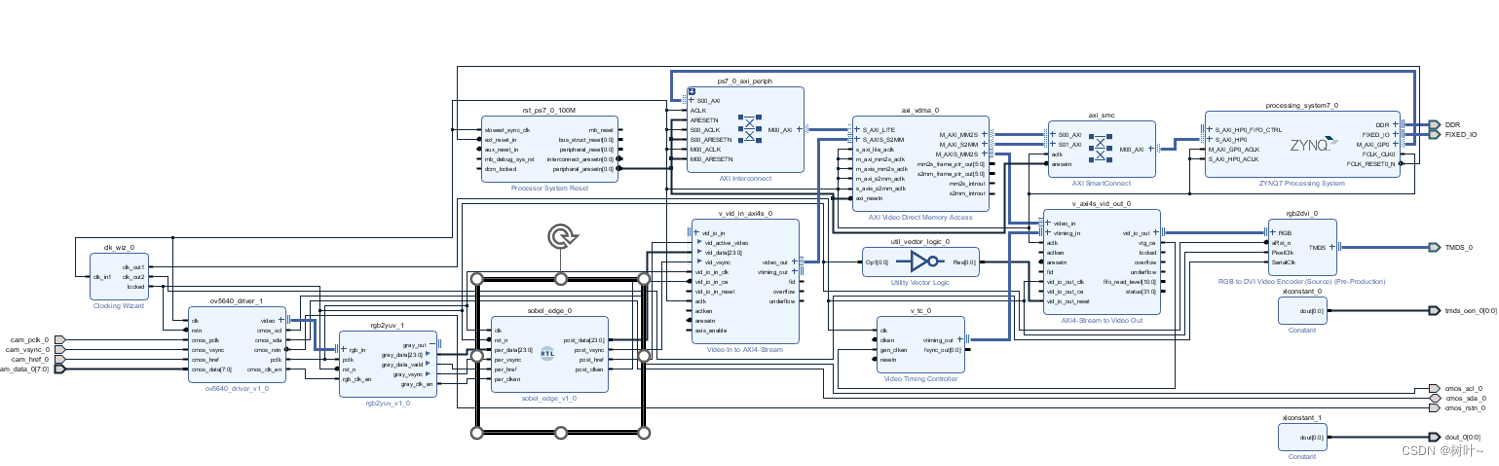
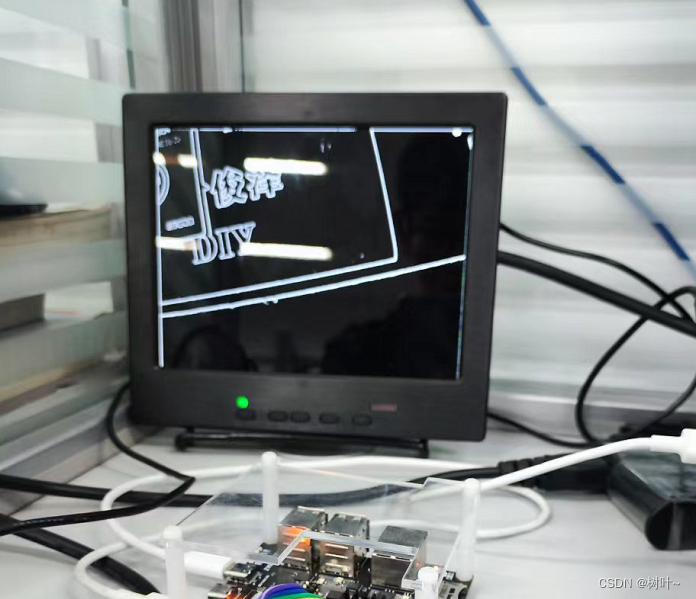
相关的block design如下图所示,只是在原来的灰度显示基础上添加了sobel边缘检测模块。之后进行综合布局布线生成比特流文件。验证结果表明可以检测图片的边缘。后期我会整理下代码然后开源这部分的vivado工程和代码。
版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。如发现本站有涉嫌侵权/违法违规的内容,请联系我们,一经查实,本站将立刻删除。
如需转载请保留出处:https://51itzy.com/kjqy/80040.html