
Capon估计算法的推导
前言
本文针对2008年Xu Luzhou发表在IEEE TAES的论文《Target detection and parameter estimation for MIMO radar systems》中提到的Capon估计算法进行推导。
一. MIMO雷达系统建模
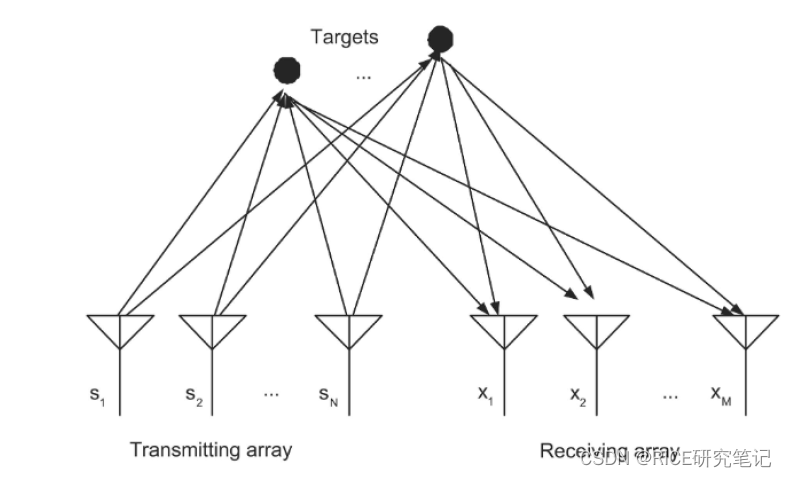
(这里直接使用论文中的场景图)MIMO窄带雷达系统配备有 N N N个位置任意的发射天线, M M M个任意位置的接收天线。系统发射的独立波形为 s n ∈ C L × 1 , n = 1 , 2 , . . . , N \mathbf{s}_n\in \mathbb{C}^{L\times 1},n=1,2,...,N sn∈CL×1,n=1,2,...,N,其中 L L L是数据采样点数,发射信号矩阵 S = [ s 1 ; s 2 ; . . . s N ] T ∈ C N × L \mathbf{S}=[\mathbf{s}_1\;;\mathbf{s}_2\;;...\mathbf{s}_N]^T\in\mathbb{C}^{N\times L} S=[s1;s2;...sN]T∈CN×L。令 θ \theta θ表示目标的具体角度, a t ( θ ) \mathbf{a}_t(\theta) at(θ)为发射阵列导向矢量,则目标接收到的信号为 a t T ( θ ) S \mathbf{a}_t^T(\theta)\mathbf{S} atT(θ)S,接收阵列输出端的信号为
X = a r ( θ ) β ( θ ) a t T ( θ ) S + Z (1) \mathbf{X}=\mathbf{a}_r(\theta)\beta(\theta)\mathbf{a}_t^T(\theta)\mathbf{S}+\mathbf{Z}\tag1 X=ar(θ)β(θ)atT(θ)S+Z(1)
其中, X ∈ C M × L \mathbf{X}\in \mathbb{C}^{M\times L} X∈CM×L是接收的数据样本, a r ( θ ) ∈ C M × 1 \mathbf{a}_r(\theta)\in \mathbb{C}^{M \times 1} ar(θ)∈CM×1为接收阵列导向矢量, β ( θ ) ∈ C \beta(\theta)\in \mathbb{C} β(θ)∈C是角度为 θ \theta θ的目标回波复振幅, Z ∈ C M × L \mathbf{Z}\in \mathbb{C}^{M \times L} Z∈CM×L是随机项,包括噪声、杂波等(假设其与 θ \theta θ无关)。
角度估计的目的:从观测信号矩阵 X \mathbf{X} X中估计 β ( θ ) \beta(\theta) β(θ)。
二. Capon估计算法
Step1:Capon波束成形
Capon波束成形器满足的问题模型为
min w w H R ^ w s.t. w H a r ( θ ) = 1 (2) \begin{align*}\min_{\mathbf{w}}\quad &\mathbf{w}^H\hat{\mathbf{R}}\mathbf{w}\\\text{s.t.}\quad &\mathbf{w}^H\mathbf{a}_r(\theta)=1 \end{align*}\tag{2} wmins.t.wHR^wwHar(θ)=1(2)
其中, w ∈ C M × 1 \mathbf{w}\in \mathbb{C}^{M \times 1} w∈CM×1是加权矢量,用于抑制噪声、干扰和杂波,同时保证期望信号不失真; R ^ \hat{\mathbf{R}} R^是观测采样数据的协方差矩阵,即 R ^ = 1 L X X H \hat{\mathbf{R}}=\frac{1}{L}\mathbf{X}\mathbf{X}^H R^=L1XXH。
求解上述最小化问题得到最优的 w ^ c a p o n \hat{\mathbf{w}}_{capon} w^capon为
w ^ c a p o n = R ^ − 1 a r ( θ ) a r H ( θ ) R ^ − 1 a r ( θ ) (3) \hat{\mathbf{w}}_{capon}=\frac{\hat{\mathbf{R}}^{-1}\mathbf{a}_r(\theta)}{\mathbf{a}_r^H(\theta)\hat{\mathbf{R}}^{-1}\mathbf{a}_r(\theta)}\tag{3} w^capon=arH(θ)R^−1ar(θ)R^−1ar(θ)(3)
则Capon波束形成器的输出为 w c a p o n H X \mathbf{w}_{capon}^H\mathbf{X} wcaponHX,将(1)式代入得
w c a p o n H X = a r H ( θ ) R ^ − 1 X a r H ( θ ) R ^ − 1 a r ( θ ) = a r H ( θ ) R ^ − 1 ( a r ( θ ) β ( θ ) a t T ( θ ) S + Z ) a r H ( θ ) R ^ − 1 a r ( θ ) = β ( θ ) a t T ( θ ) S + a r H ( θ ) R ^ − 1 Z a r H ( θ ) R ^ − 1 a r ( θ ) (4) \begin{align*}\mathbf{w}_{capon}^H\mathbf{X}&=\frac{\mathbf{a}_r^H(\theta)\hat{\mathbf{R}}^{-1}\mathbf{X}}{\mathbf{a}_r^H(\theta)\hat{\mathbf{R}}^{-1}\mathbf{a}_r(\theta)}=\frac{\mathbf{a}_r^H(\theta)\hat{\mathbf{R}}^{-1}(\mathbf{a}_r(\theta)\beta(\theta)\mathbf{a}_t^T(\theta)\mathbf{S}+\mathbf{Z})}{\mathbf{a}_r^H(\theta)\hat{\mathbf{R}}^{-1}\mathbf{a}_r(\theta)}\\&=\beta(\theta)\mathbf{a}_t^T(\theta)\mathbf{S}+\frac{\mathbf{a}_r^H(\theta)\hat{\mathbf{R}}^{-1}\mathbf{Z}}{\mathbf{a}_r^H(\theta)\hat{\mathbf{R}}^{-1}\mathbf{a}_r(\theta)} \end{align*}\tag4 wcaponHX=arH(θ)R^−1ar(θ)arH(θ)R^−1X=arH(θ)R^−1ar(θ)arH(θ)R^−1(ar(θ)β(θ)atT(θ)S+Z)=β(θ)atT(θ)S+arH(θ)R^−1ar(θ)arH(θ)R^−1Z(4)
注:若 A \mathbf{A} A为 n × n n \times n n×n维Hermite半正定矩阵, X ∈ C n × m , B ∈ C n × k , C ∈ C m × k \mathbf{X}\in \mathbb{C}^{n \times m},\mathbf{B}\in \mathbb{C}^{n\times k},\mathbf{C}\in\mathbb{C}^{m \times k} X∈Cn×m,B∈Cn×k,C∈Cm×k, B \mathbf{B} B是列满秩矩阵( n ≥ k n\ge k n≥k),则最小化问题
min X X H A X s.t. X H B = C \begin{align*}\min_{\mathbf{X}}\quad &\mathbf{X}^H\mathbf{A}\mathbf{X}\\ \text{s.t.}\quad &\mathbf{X}^H\mathbf{B}=C \end{align*} Xmins.t.XHAXXHB=C
的唯一解为
X 0 = A − 1 B ( B H A − 1 B ) − 1 C H \mathbf{X}_0=\mathbf{A}^{-1}\mathbf{B}(\mathbf{B}^H\mathbf{A}^{-1}\mathbf{B})^{-1}\mathbf{C}^H X0=A−1B(BHA−1B)−1CH
特别地,当 m = k = 1 m=k=1 m=k=1,即 X \mathbf{X} X和 B \mathbf{B} B都是向量,且 C = 1 C=1 C=1的情况,
X 0 = A − 1 B B H A − 1 B \mathbf{X}_0=\frac{\mathbf{A}^{-1}\mathbf{B}}{\mathbf{B}^H\mathbf{A}^{-1}\mathbf{B}} X0=BHA−1BA−1B
Step2:最小二乘(Least Squares,LS)估计
LS的目的是使估计误差的平方和最小。假设 x ∈ C M × 1 \mathbf{x}\in\mathbb{C}^{M\times 1} x∈CM×1的估计值为 x ^ = h θ ^ \hat{\mathbf{x}}=\mathbf{h}\hat{\theta} x^=hθ^,其中 h ∈ C M × 1 \mathbf{h}\in\mathbb{C}^{M\times1} h∈CM×1,则估计误差平方和为
J ( θ ^ ) = e H e = ( x − h θ ^ ) H ( x − h θ ^ ) = ( x H − ( h θ ^ ) H ) ( x − h θ ^ ) = x H x − x H h θ ^ − ( h θ ^ ) H x + ( h θ ^ ) H ( h θ ^ ) (5) \begin{align*}J(\hat{\theta})=\mathbf{e}^H\mathbf{e}&=(\mathbf{x}-\mathbf{h}\hat{\theta})^H(\mathbf{x}-\mathbf{h}\hat{\theta}) \\&=(\mathbf{x}^H-(\mathbf{h}\hat{\theta})^H)(\mathbf{x}-\mathbf{h}\hat{\theta}) \\&=\mathbf{x}^H\mathbf{x}-\mathbf{x}^H\mathbf{h}\hat{\theta}-(\mathbf{h}\hat{\theta})^H\mathbf{x}+(\mathbf{h}\hat{\theta})^H(\mathbf{h}\hat{\theta}) \end{align*}\tag5 J(θ^)=eHe=(x−hθ^)H(x−hθ^)=(xH−(hθ^)H)(x−hθ^)=xHx−xHhθ^−(hθ^)Hx+(hθ^)H(hθ^)(5)
令 J ( θ ^ ) J(\hat{\theta}) J(θ^)对 θ ^ \hat{\theta} θ^求导可得,
∂ J ( θ ^ ) ∂ θ ^ = − h H x − h H x + ( h H h + h H h ) θ ^ = − 2 h H x + 2 h H h θ ^ (6) \begin{align*}\frac{\partial J(\hat{\theta})}{\partial \hat{\theta}}&=-\mathbf{h}^H\mathbf{x}-\mathbf{h}^H\mathbf{x}+(\mathbf{h}^H\mathbf{h}+\mathbf{h}^H\mathbf{h})\hat{\theta} \\&=-2\mathbf{h}^H\mathbf{x}+2\mathbf{h}^H\mathbf{h}\hat{\theta} \end{align*}\tag6 ∂θ^∂J(θ^)=−hHx−hHx+(hHh+hHh)θ^=−2hHx+2hHhθ^(6)
注:这里用到的矩阵求导公式有: ∂ x T a ∂ x = ∂ a T x ∂ x = a , ∂ x T B x ∂ x = ( B + B T ) x \frac{\partial \mathbf{x}^T\mathbf{a}}{\partial \mathbf{x}}=\frac{\partial \mathbf{a}^T\mathbf{x}}{\partial \mathbf{x}}=\mathbf{a},\frac{\partial \mathbf{x}^T\mathbf{B}\mathbf{x}}{\partial \mathbf{x}}=(\mathbf{B}+\mathbf{B}^T)\mathbf{x} ∂x∂xTa=∂x∂aTx=a,∂x∂xTBx=(B+BT)x。
令 ∂ J ( θ ^ ) ∂ θ ^ = 0 \frac{\partial J(\hat{\theta})}{\partial \hat{\theta}}=0 ∂θ^∂J(θ^)=0可得:
θ ^ = ( h H h ) − 1 h H x (7) \hat{\theta}=(\mathbf{h}^H\mathbf{h})^{-1}\mathbf{h}^H\mathbf{x}\tag7 θ^=(hHh)−1hHx(7)
由于噪声项 Z \mathbf{Z} Z与 θ \theta θ无关,因此将(1)式转化为 X S H a t ∗ ( θ ) a t T ( θ ) S S H a t ∗ ( θ ) = a r ( θ ) β ( θ ) \frac{\mathbf{X}\mathbf{S}^H\mathbf{a}_t^*(\theta)}{\mathbf{a}_t^T(\theta)\mathbf{SS}^H\mathbf{a}_t^*(\theta)}=\mathbf{a}_r(\theta)\beta(\theta) atT(θ)SSHat∗(θ)XSHat∗(θ)=ar(θ)β(θ)并代入式(7)得,
β L S ( θ ^ ) = ( a r H ( θ ) a r ( θ ) ) − 1 a r H ( θ ) X S H a t ∗ ( θ ) a t T ( θ ) S S H a t ∗ ( θ ) = a r H ( θ ) X S H a t ∗ ( θ ) ∣ ∣ a r ∣ ∣ 2 a t T ( θ ) S S H a t ∗ ( θ ) (8) \begin{align*}\beta_{LS}(\hat{\theta})&=(\mathbf{a}_r^H(\theta)\mathbf{a}_r(\theta))^{-1}\mathbf{a}_r^H({\theta})\frac{\mathbf{X}\mathbf{S}^H\mathbf{a}_t^*(\theta)}{\mathbf{a}_t^T(\theta)\mathbf{SS}^H\mathbf{a}_t^*(\theta)}\\&=\frac{\mathbf{a}_r^H(\theta)\mathbf{XS}^H\mathbf{a}_t^*(\theta)}{||\mathbf{a}_r||^2\mathbf{a}_t^T(\theta)\mathbf{SS}^H\mathbf{a}_t^*(\theta)} \end{align*}\tag8 βLS(θ^)=(arH(θ)ar(θ))−1arH(θ)atT(θ)SSHat∗(θ)XSHat∗(θ)=∣∣ar∣∣2atT(θ)SSHat∗(θ)arH(θ)XSHat∗(θ)(8)
将LS方法应用于Capon波束形成器,由于噪声项 Z \mathbf{Z} Z与 θ \theta θ无关,将式(4)转化为 a r H ( θ ) R ^ − 1 X S H a t ∗ ( θ ) a r H ( θ ) R ^ − 1 a r ( θ ) a t T ( θ ) S S H a t ∗ ( θ ) = β ( θ ) \frac{\mathbf{a}_r^H(\theta)\hat{\mathbf{R}}^{-1}\mathbf{X}\mathbf{S}^H\mathbf{a}_t^*(\theta)}{\mathbf{a}_r^H(\theta)\hat{\mathbf{R}}^{-1}\mathbf{a}_r(\theta)\mathbf{a}_t^T(\theta)\mathbf{SS}^H\mathbf{a}_t^*(\theta)}=\beta(\theta) arH(θ)R^−1ar(θ)atT(θ)SSHat∗(θ)arH(θ)R^−1XSHat∗(θ)=β(θ)并代入式(7)得到最小二乘Capon估计值为:
β c a p o n ( θ ^ ) = a r H ( θ ) R ^ − 1 X S H a t ∗ ( θ ) a r H ( θ ) R ^ − 1 a r ( θ ) a t T ( θ ) S S H a t ∗ ( θ ) = a r H ( θ ) R ^ − 1 X S H a t ∗ ( θ ) L [ a r H ( θ ) R ^ − 1 a r ( θ ) ] [ a t T ( θ ) R ^ s s a t ∗ ( θ ) ] (9) \begin{align*}\beta_{capon}(\hat{\theta})&=\frac{\mathbf{a}_r^H(\theta)\hat{\mathbf{R}}^{-1}\mathbf{XS}^H\mathbf{a}_t^*(\theta)}{\mathbf{a}_r^H(\theta)\hat{\mathbf{R}}^{-1}\mathbf{a}_r(\theta)\mathbf{a}_t^T(\theta)\mathbf{SS}^H\mathbf{a}_t^*(\theta)}\\&=\frac{\mathbf{a}_r^H(\theta)\hat{\mathbf{R}}^{-1}\mathbf{XS}^H\mathbf{a}_t^*(\theta)}{L[\mathbf{a}_r^H(\theta)\hat{\mathbf{R}}^{-1}\mathbf{a}_r(\theta)][\mathbf{a}_t^T(\theta)\hat{\mathbf{R}}_{ss}\mathbf{a}_t^*(\theta)]} \end{align*}\tag9 βcapon(θ^)=arH(θ)R^−1ar(θ)atT(θ)SSHat∗(θ)arH(θ)R^−1XSHat∗(θ)=L[arH(θ)R^−1ar(θ)][atT(θ)R^ssat∗(θ)]arH(θ)R^−1XSHat∗(θ)(9)
其中, R ^ s s = 1 L S S H \hat{\mathbf{R}}_{ss}=\frac{1}{L}\mathbf{SS}^H R^ss=L1SSH。
参考文献
[1] XU L, LI J, STOICA P. Target detection and parameter estimation for MIMO radar systems[J]. IEEE Transactions on Aerospace and Electronic Systems, 2008, 44(3): 927-939.
[2] STOICA P, MOSES R L. Spectral analysis of signals[M]. Upper Saddle River, N.J: Pearson/Prentice Hall, 2005.
版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。如发现本站有涉嫌侵权/违法违规的内容,请联系我们,一经查实,本站将立刻删除。
如需转载请保留出处:https://51itzy.com/kjqy/79944.html