
首先还是感谢 感谢太极创客团队免费开放的Arduino学习教程,这是我现阶段离不开的最好的保姆级的没有之一的教学网站,网站上对编程语言也有很系统很详细的介绍,还有实例,真的暖心又实用。
OK言归正传,在学习之前我先研究了下成本问题,如果你家里有乐高或者兼容乐高的机械组的积木,那基本是可以不买套件的,只需要四个舵机基本就可以,为什么说基本呢,因为没有那么丝般顺畅,特别是SG90的力道确实有点不够用,本来双层夹子不得不改成单层,上图看下⬇️
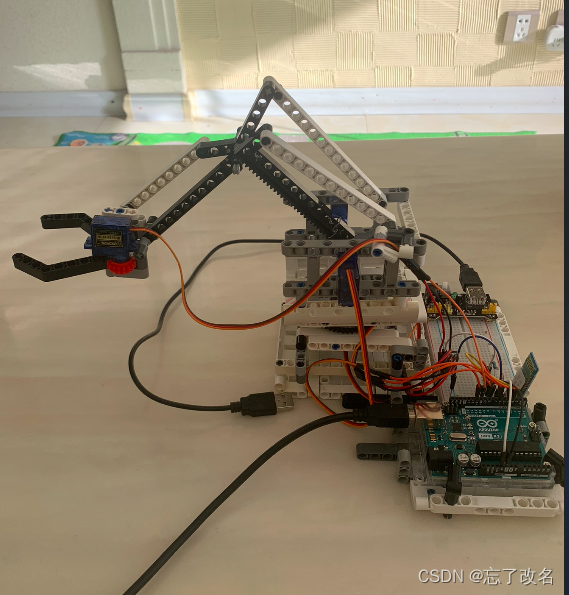
我的机械臂式用了小米吊车的件拼凑的,用起来只能说操作可以,拿东西的不要,也是不行滴,每个关节也加了润滑油,后臂运行一般顺畅,前臂偶有卡顿,忽略不计了,本来也是为了熟悉编程和传感器使用的,所以没太较汁。
感受就是最后的蓝牙控制不能实现一直按着,一直执行这个有点遗憾,我的能力有限,研究了,没研究出来,串口app不也能实现一直按着就一直发送的功能。有实现的,请指点一下。
#include<Servo.h> //包含头文件; Servo myServo; //实例化对象myServo; int DSD = 15; //延时; int toPos; //储存串口输入的将要移动到的角度; int fromPos; //储存每次移动前,舵机当前角度值; void setup() { myServo.attach(10); //设置引脚; Serial.begin(9600); //初始化串口; Serial.println("Start"); //串口输出; } void loop() { if(Serial.available()>0) { //判断是否有指令; fromPos = myServo.read(); //将读取值赋值给fromPos; toPos = Serial.parseInt(); //将串口中的数值赋值给toPos; Serial.print("fromPos:");Serial.println(fromPos); //在串口输出上面的这两个值; Serial.print("toPos:");Serial.println(toPos); //下面的if else语句判断舵机转动方向,for语句让舵机移动起来有过程感不生硬; if (fromPos >= toPos) { for (int i = fromPos; i >= toPos; i--) { myServo.write(i); delay(DSD); } } else{ for (int i = fromPos; i <= toPos; i++) { myServo.write(i); delay(DSD); } } } } 讯享网
以上代码是我用来调试各个舵机的Max和Min角度的。
关于舵机调试是出现的几个错误:
1、经常把Serial.available()写成Serial.read();
2、在串口输入数值后,还会出现一个0的值,然后你输入一个值,舵机转动后,又会诡异的回到0,每次如此,那是因为串口监视器没有把换行去掉,点击后改为没有结束符就好了。
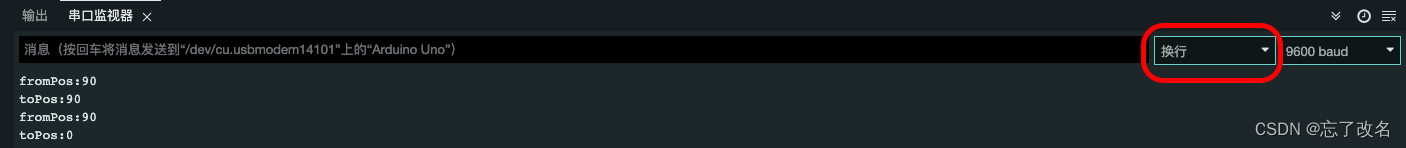
3、每次输入后,舵机只执行一次,然后就没有然后了,想再次使用就要重启一下,这个问题困扰了我很久,因为这个不会人性化的报错,所以其实太极创客给我的代码,我自己做时也是错的:就是在for循环中 for (int i = fromPos; i >= toPos; i--)中间的这个条件语句中的i写成了frompos;把它改成现在的i就没问题了。
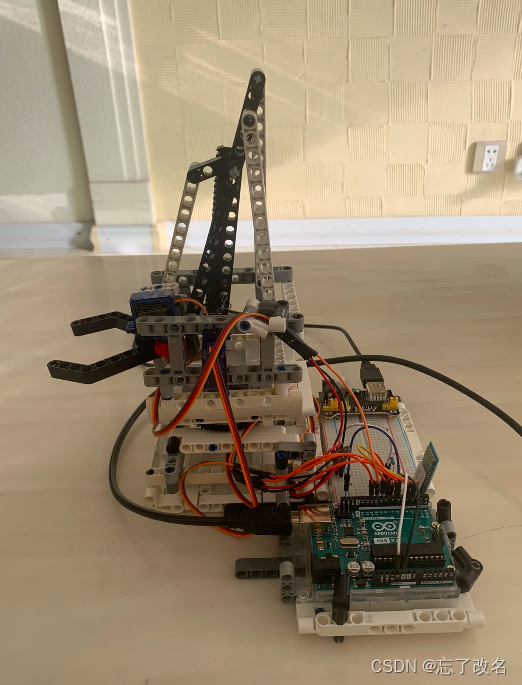
希望对看到这个贴的朋友有帮助,最后再显呗一下我的机械臂,哈哈哈拼装过程还是费了些时间的。后续会更新,我学太极创客其他教程的心得。


版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。如发现本站有涉嫌侵权/违法违规的内容,请联系我们,一经查实,本站将立刻删除。
如需转载请保留出处:https://51itzy.com/kjqy/79563.html