
目的:实现区域法的Matlab代码
1.理论介绍
波前重建是一个积分过程,它将一系列独立的斜率或梯度测量值转换成一个平滑变化的三维表面,定义要校正的波前误差。波前梯度(斜率)测量不可避免地受到随机噪声的干扰,这是因为光的量子性质和探测过程中电子的添加。由于波前上任意两点之间存在多条梯度(斜率)路径,因此没有唯一的波前精确满足所有测量的梯度,因此采用了统计解。通常的标准是最小化重建波前和单个梯度测量之间的均方误差。
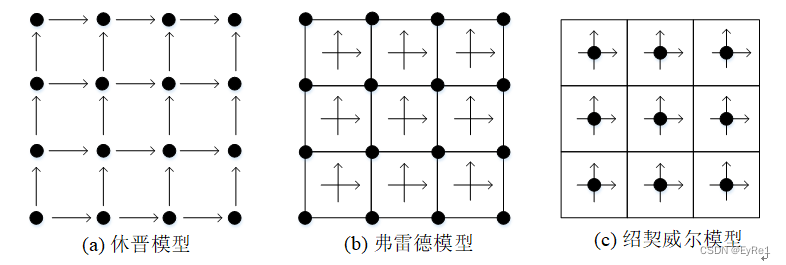
波前传感器进行区域测量的所有自适应光学系统都需要进行波前重建,即区域法波前重构即从波前探测器测得的波前斜率中恢复出波前的相位值。重建器的几何结构(即波前评估节点与测量区域之间的关系)取决于所用传感器的类型。剪切干涉仪和夏克哈特曼传感器等梯度传感器使用不同的探测器配置。根据子孔径和测量斜率之间的关系分为:休晋模型(Hudgin)[1]、绍契威尔模型(Southwell)[2]和弗雷德模型(Fried)[3],如下图所示。这里只介绍用于夏克-哈特曼波前探测器的Fried和Southwell模型的重构算法。
1.1 Fried模型,对于N×N 微透镜阵列构成的网格:
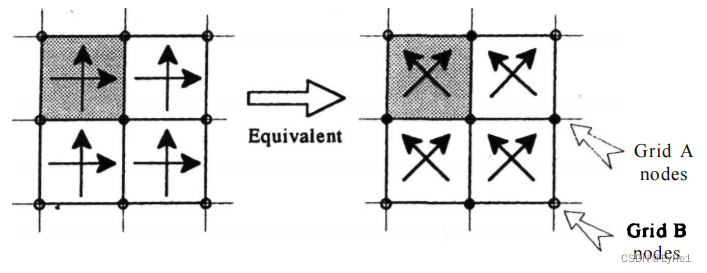
这种配置主要用于Shack-Hartmann传感器,其中在相同的子孔径中测量和梯度。Fried曾对这种结构进行过分析。尽管它使用单个探测器阵列,但这种配置由两个独立的网格组成,当测量的梯度分解为45°分量,连接对角节点时,可以看出这一点。两个独立网格的存在需要某种方法来建立它们之间的关系。两个网格之间存在位移,产生棋盘形波前图案,波前传感器对此不敏感。这不是一件小事,产生的错误可能很难消除。
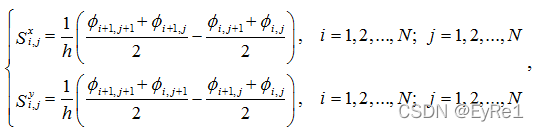
以3*3的子透镜为例,解释上式,对其展开
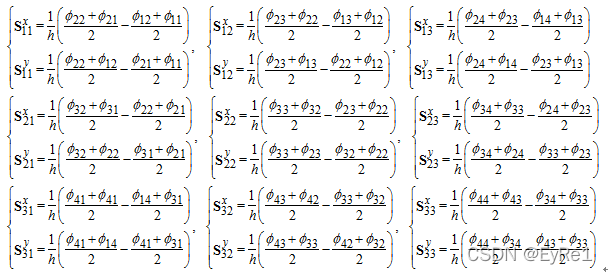
改写为矩阵形式:
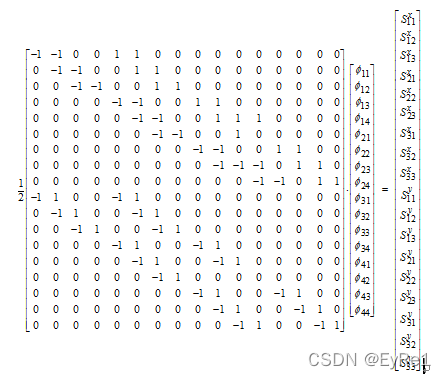
记作:S=AΦ,A根据N而确定。S是波前探测器测得的斜率,Φ是重构矩阵的相位值。
其与变形镜驱动器的匹配方式如下图所示:
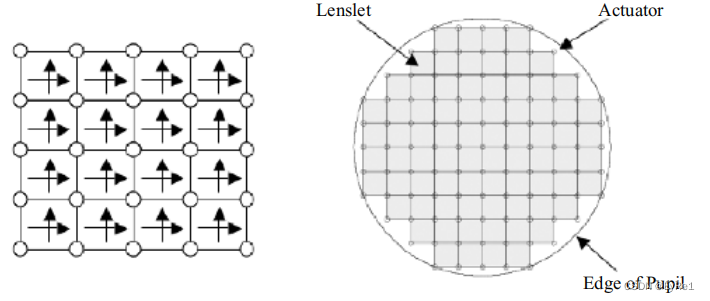
Fried配置最常用于Shack–Hartmann波前传感器,在相同的子孔径中测量和梯度。其中驱动器与四个相邻透镜的角交点对齐。上右图显示了97个驱动器DM的配置。驱动器周围的透镜对Fried配置中的驱动器位移非常敏感,使校准更容易。然而,梯度测量可以分解为45°分量,连接对角节点。这将导致两个独立的交错网络。
版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。如发现本站有涉嫌侵权/违法违规的内容,请联系我们,一经查实,本站将立刻删除。
如需转载请保留出处:https://51itzy.com/kjqy/78635.html