
目录
1、小车平台架构
1.1 实验概述
1.2 预期目标
2、硬件平台简介
2.1 执行机构
2.1.1 底盘结构
2.1.2 减速电机
2.2 下位驱动系统简介
2.2.1 驱动控制单元Arduino
2.2.2 电机驱动单元 L298P
2.3 上位控制系统简介
2.3.1 树莓派
2.3.2 摄像头型号
2.3.3 激光雷达型号
3、驱动系统开发
3.1 arduino IDE 开发环境搭建
3.1.1 arduino 连接 ubuntu
3.1.2 arduino IDE
3.2 arduino 案例与基本语法
3.3 arduino 编程实现底盘运动控制
3.3.1 电机驱动
3.3.2 编码器测速
3.3.3 PID 控制车速
3.4 底盘运动控制库
3.4.1 编码器驱动定义
3.4.2 电机驱动定义
3.4.3 PID 库文件源码分析
3.4.4 PID 库文件调试实现
4、控制系统开发
4.1 树莓派 ubuntu 系统配置
4.1.1 安装 Ubuntu Server 18.04
4.1.2 连接 WIFI
4.1.2 更新软件仓库源、配置桌面
4.1.3 配置静态 IP
4.1.5 安装过程中的其他问题
4.2 ubuntu 分布式框架搭建
4.1.1 NAT 模式和桥接模式
4.1.2 创建 ssh 客户端、服务器
4.3 ROS 安装与通信
4.3.1 ROS-melodic 安装
4.3.2 ROS 分布式通信
4.3.3 ros_arduino_bridge 上位机参数配置
4.3.4 测试 ROS 远程控制小车(实车场景)
4.3.5 VScode 远程开发
4.3.6 常见问题:
4.4 激光雷达
4.4.1 硬件添加
4.4.2 软件测试
4.4.3 常见问题
4.5 相机
4.6 传感器集成
4.6.1 launch 文件
4.6.2 坐标变换
5、小车导航系统
5.1 添加模型
5.1.1 创建 urdf 模型文件
5.1.2 启动 car.launch 文件
5.1.3 启动 start.launch (集成小车模型、雷达、相机)
5.2 地图服务
5.2.1地图绘制 gmapping
5.2.2 地图保存 map_saver
5.2.3 地图读取 map_server
5.3 AMCL 定位
5.3.2 amcl.launch 文件
5.3.2 执行 test.amcl.launch 文件
5.4 路径规划
5.4.1 move_base.launch 文件
5.4.2 执行路径规划
5.4.3 调试常见问题
5.4.4 自主建图
6、总结
1、小车平台架构
1.1 实验概述
主要介绍 ROS 小车导航平台的软硬件搭建,包括下位机 Arduino 的硬件搭建、底盘驱动程序、上位机树莓派 ROS 分布式环境搭建、ROS navigation 导航功能包的使用,最终实现小车的自主移动与主动避障。
执行机构
由车身底盘、直流减速电机、以及用于保持平衡的万向轮构成。
驱动系统
由驱动控制系统 Arduino、电机驱动单元 L298P 构成。Arduino 将上位机控制系统下发的速度指令转换为直流电机所需的 PWM 脉冲信号,完成底盘的驱动。
控制系统
包括搭载在树莓派上的 ROS 系统、ROS 导航功能包、及外围传感器:激光雷达、相机,实现 ROS 小车的导航定位及自主移动功能。根据目标位置及自身定位功能,完成路径规划,并将速度消息发布,由下位机接收,实现对下位机的控制。
传感器
包括电机测速的霍尔编码器,用于测车轮速度、及外维传感器:摄像头、激光雷达。
1.2 预期目标
完成差速轮式车的软硬件平台搭建,实现 SLAM 建图、自身定位、路径规划、底盘控制,通过人机交互界面对目标点位置的选取,实现小车的自主移动及主动避障。
2、硬件平台简介
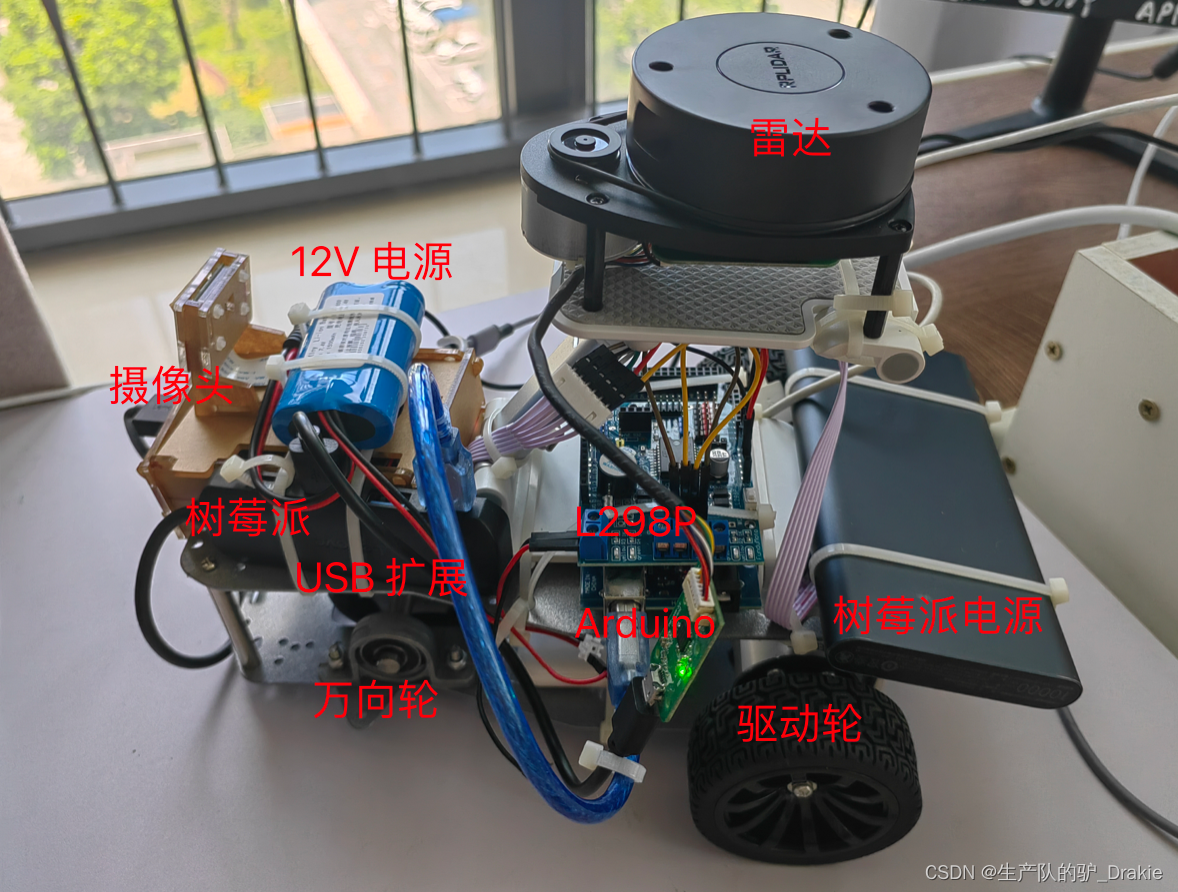
包括:底盘车轮结构、减速电机、编码器、电机驱动板、Arduino 电路板、树莓派、激光雷达、摄像头。
2.1 执行机构
由安装在底板上的直流电机构成
2.1.1 底盘结构
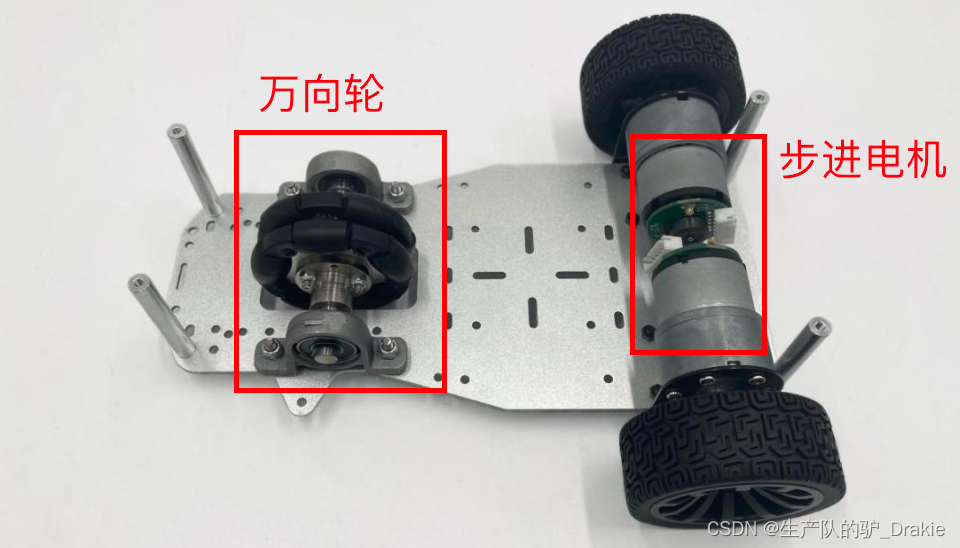
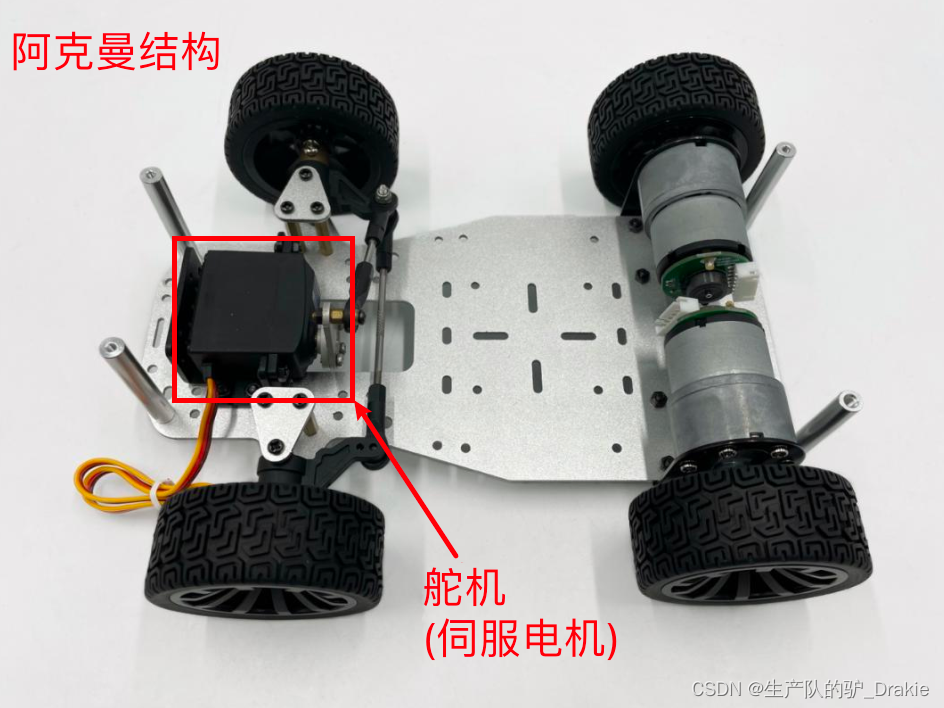
底盘由车轮、电机、底板组成,其中前轮分为差速式和阿克曼式,本章采用的结构为差速式。
差速底盘:通过控制左后轮、右后轮的速度差,实现小车转向的控制。
阿克曼转向底盘:后轮控制纵向速度,前轮控制转角,实现转向控制。
2.1.2 减速电机
电机参数如下:
| 型号 | 减速比 | 额定电压 V | 额定电流 A | 额定功率 W | 空载转速 rpm | 额定转速 rpm | 车轮直径(米) |
| MG513P30_12V | 30:1 | 12 | 0.36 | 4 | 366 | 293 | 0.07 |
编码器参数:
| 类型 | 分辨率 PPR | 供电电压 V |
| 霍尔AB相编码器 | 13 | 5 |
2.2 下位驱动系统简介
由驱动控制单元 Arduino 和电机驱动单元 L298P 构成。
2.2.1 驱动控制单元Arduino
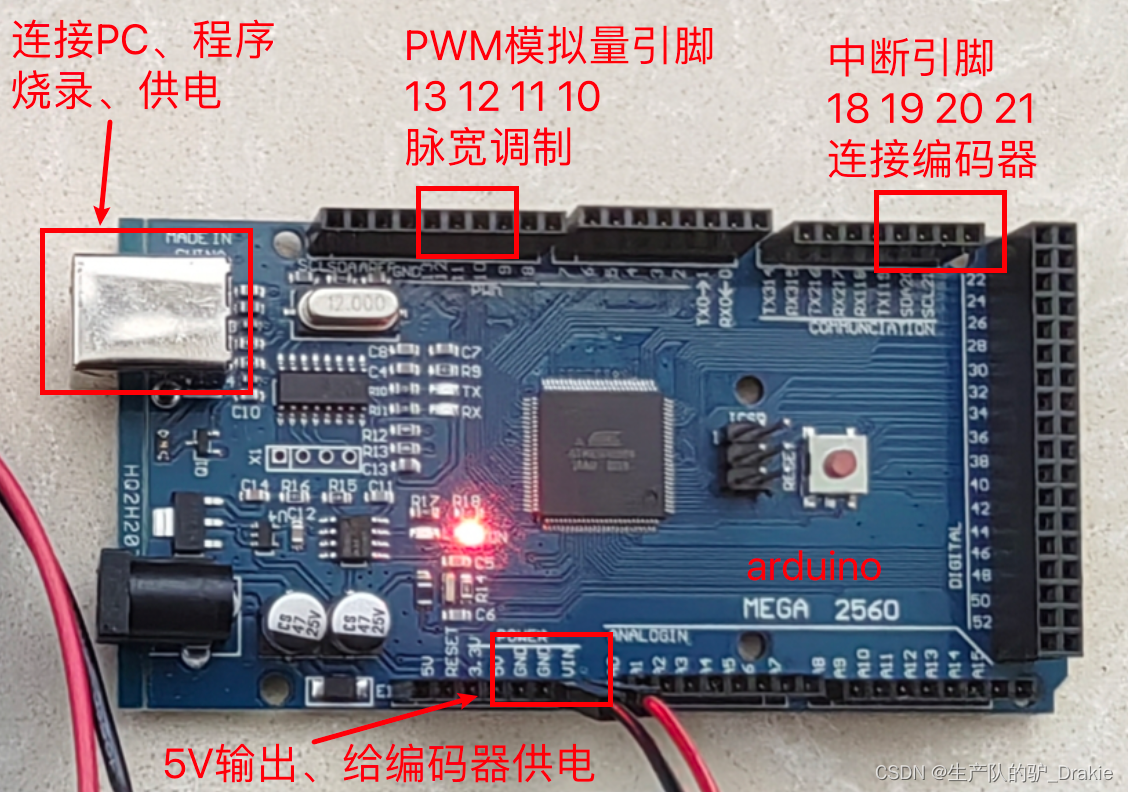
版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。如发现本站有涉嫌侵权/违法违规的内容,请联系我们,一经查实,本站将立刻删除。
如需转载请保留出处:https://51itzy.com/kjqy/76912.html