
(一)文章素材摘录于
单位信息|吉林大学通信工程学院钱志鸿教授团队
数据来源|电子与信息学报
(二)正文
讯享网
本期推荐吉林大学通信工程学院钱志鸿教授团队发表于《电子与信息学报》2020年42卷第1期的综述:《智能网联交通系统的关键技术与发展》。
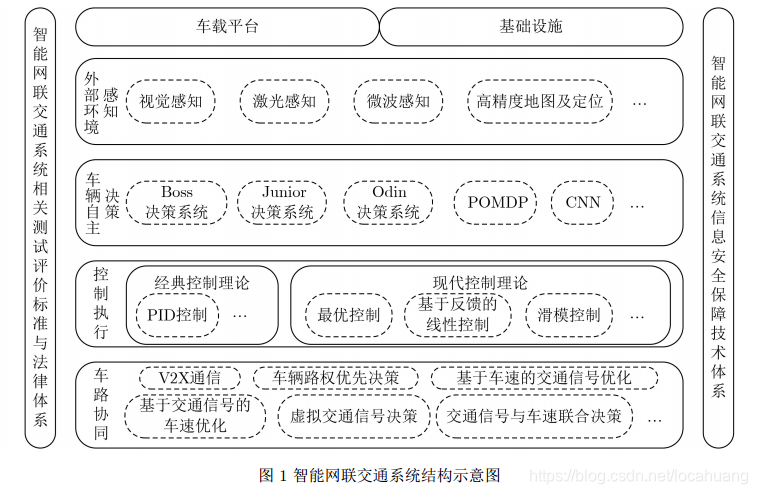
01 智能网联交通系统结构示意图
02 智能网联交通系统的关键技术
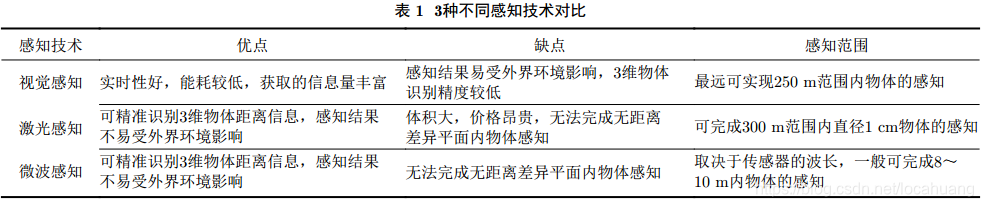
1)外部环境感知技术
2)车辆自主决策技术
车辆自主决策技术是指根据车载传感器所采集到的外部环境信息、行车状态以及自动驾驶车辆的行驶意图,在同时兼顾舒适性、安全性及高效性的前提下,对车辆的行动路径及驾驶行为做出智能决策的过程,作为自动驾驶车辆的“大脑”,车辆自主决策技术在智能网联交通系统中占据着重要的角色。
3)控制执行技术
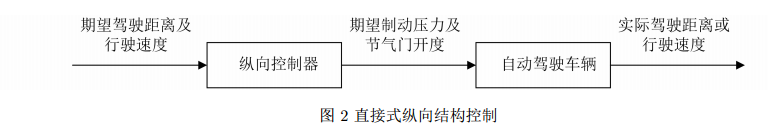
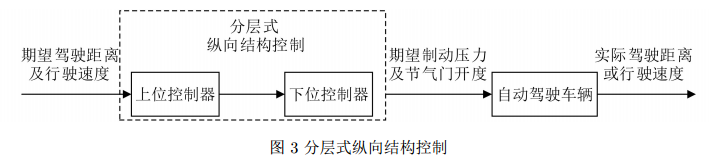
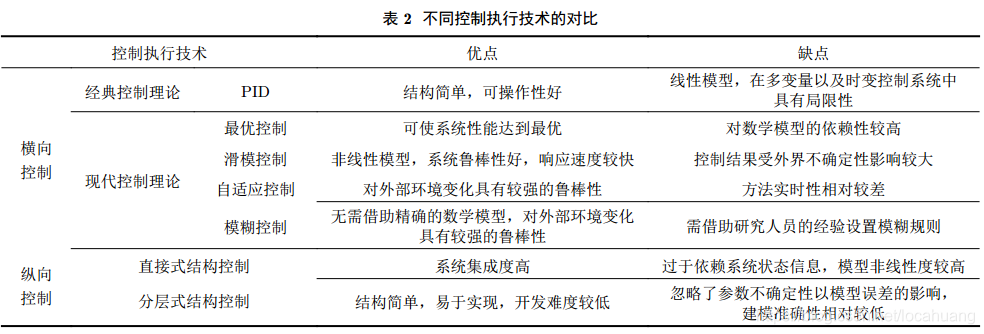
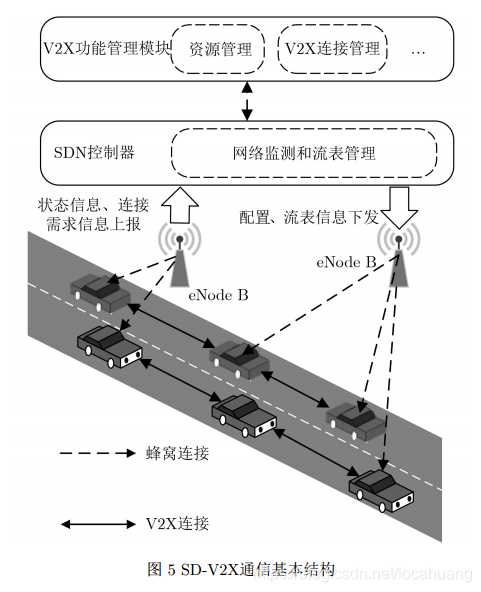
4)车路协同技术
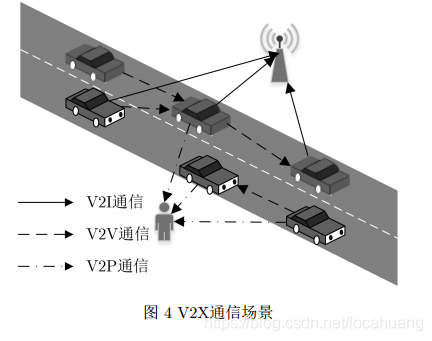
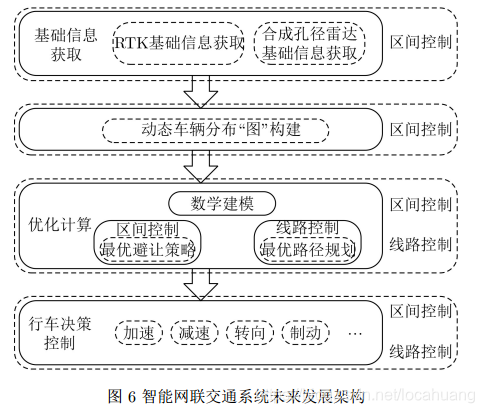
03 智能网联交通系统的发展趋势

04 结束语
智能网联交通系统需要依靠通信和网络技术,充分利用现代和未来通信网络的功能、速度、容量和移动性等资源或特性,运用即将推广的5G通信技术或已开始研发的6G通信技术,构建整体最优、整体高速度的智能网联交通系统。本文所提RTK+SAR方案,既可以保证区间控制,又可以实现线路规划;既能实现高精度定位,又能勾画动态的车辆分布“图” 。这两种技术的结合,使卫星通信信号较弱的隧道、室内等场合能保证智能网联信号不间断,同时,不受可视范围的限制,甚至能识别路面上没有信号源或没有移动终端的物体。这些优势向我们暗示, RTK+SAR方案或将成为未来智能网联交通系统的优选方案之一。
版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。如发现本站有涉嫌侵权/违法违规的内容,请联系我们,一经查实,本站将立刻删除。
如需转载请保留出处:https://51itzy.com/kjqy/76143.html