
1、世界坐标系采用NED(North,East,Down)坐标系,为右手坐标系;
物体坐标系也为右手坐标系;两坐标系开始时重合在一起
2、欧拉角可以表示为(φ,θ,ψ)分别对应绕x,y,z轴旋转的角度,根据绕不同
轴旋转的顺序有不同表示,主要有两种321(z->y->x)及312(z->x->y)。
1)绕z轴旋转ψ,P’=Rz*P (P为世界坐标系矢量,P’为对应物体坐标系的矢量,Rz为旋转矩阵)
Rz=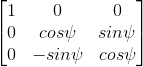
讯享网
2) 绕y轴旋转θ:
Ry=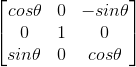
3) 绕x轴旋转φ:
Rx = 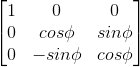
4) 按321顺序旋转:
 =Rx*Ry*Rz=
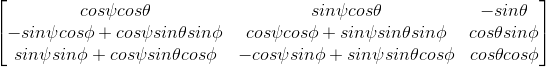
5)按312顺序旋转:
 =Ry*
版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。如发现本站有涉嫌侵权/违法违规的内容,请联系我们,一经查实,本站将立刻删除。
如需转载请保留出处:https://51itzy.com/kjqy/75344.html