
摘要 攻角与俯仰角对应,侧滑角与偏航角对应,倾侧角与横滚角对应,但它们并不完全一样。攻角、侧滑角、倾侧角好像没有统一的名字,本文为了方便起见称它们为气动角。欧拉角定义在世界坐标系上,气动角定义在速度坐标系上。除了坐标系定义的区别以外还有细节上的不同,假如世界系与速度系重合,两者也并不完全一样。
欧拉角和气动角定义
- 横滚角 ϕ \phi ϕ 定义为本体系x轴所在铅垂面和本体系纵向对称面之间的夹角,沿x轴看去逆时针为正,也就是左倾为正。
- 俯仰角 θ \theta θ 定义为本体系x轴与世界系水平面(XOY平面)之间的夹角,沿y轴看去逆时针为正,也就是抬头为正。
- 偏航角 ψ \psi ψ 定义为本体系x轴在世界系水平面上的投影与世界系x轴之间夹角,沿z轴看去逆时针为正,也就是左偏为正。
再说气动角的定义,这里要引入跟速度相关的两个坐标系。半速度系和速度系的x轴都与飞行器速度方向相反,两个系的z轴分别位于世界系的铅垂面内朝上和本体系的纵向对称面内朝上,y轴都朝右。当飞行器速度方向始终朝前保持不变时,半速度系与世界系重合(只看方向不看原点坐标)。
- 攻角 α \alpha α 定义为速度方向在本体系纵向对称面(XOZ平面)上的投影与速度方向之间的夹角;
- 侧滑角 β \beta β 定义为速度方向与本体系纵向对称面之间的夹角;
- 倾侧角 σ \sigma σ 定义为半速度系和速度系的z轴之间的夹角,又称为速度滚转角。
- 有些场景还有总攻角的概念,总攻角定义为本体系和速度系的两个x轴之间的夹角,两个x轴所在的平面称作总攻角平面。
只从定义上难以看出欧拉角和气动角的区别,举个例子,当横滚角左偏90°的时候,此时飞机再抬头 α \alpha α,则此时的攻角就是 α \alpha α, 但因为机头仍然在水平面上,所以俯仰角仍然是0°。另一方面,侧滑角和和俯仰角都是向量和平面的夹角,而攻角和偏航角都有向量到平面的投影,只是向量和平面各不同。
欧拉角/气动角和旋转矩阵的转换
下面列出的公式都是主流的通用公式,要遵循两个条件:xyz轴分别朝后右上,以及欧拉角为ZYX转序。
欧拉角转旋转矩阵公式如下
R = R z R y R x = [ cos y − sin y 0 sin y cos y 0 0 0 1 ] [ cos p 0 sin p 0 1 0 − sin p 0 cos p ] [ 1 0 0 0 cos r − sin r 0 sin r cos r ] = [ cos α cos β sin α sin σ cos β − sin β cos σ sin α cos β cos σ + sin β sin σ sin β cos α sin α sin β sin σ + cos β cos σ sin α sin β cos σ − sin σ cos β − sin α sin σ cos α cos α cos σ ] R=R_zR_yR_x=\begin{bmatrix} \cos y & -\sin y & 0 \\ \sin y & \cos y & 0 \\ 0 & 0 & 1 \\ \end{bmatrix} \begin{bmatrix} \cos p & 0 & \sin p \\ 0 & 1 & 0 \\ -\sin p & 0 & \cos p \\ \end{bmatrix} \begin{bmatrix} 1 & 0 & 0 \\ 0 & \cos r & -\sin r \\ 0 & \sin r & \cos r \\ \end{bmatrix} \\ =\begin{bmatrix} \cos\alpha\cos\beta&\sin\alpha\sin\sigma\cos\beta-\sin\beta\cos\sigma&\sin\alpha\cos\beta\cos\sigma+\sin\beta\sin\sigma\\ \sin\beta\cos\alpha&\sin\alpha\sin\beta\sin\sigma+\cos\beta\cos\sigma&\sin\alpha\sin\beta\cos\sigma-\sin\sigma\cos\beta\\ -\sin\alpha&\sin\sigma\cos\alpha&\cos\alpha\cos\sigma\end{bmatrix} R=RzRyRx=
cosysiny0−sinycosy0001
cosp0−sinp010sinp0cosp
1000cosrsinr0−sinrcosr
=
cosαcosβsinβcosα−sinαsinαsinσcosβ−sinβcosσsinαsinβsinσ+cosβcosσsinσcosαsinαcosβcosσ+sinβsinσsinαsinβcosσ−sinσcosβcosαcosσ
气动角转旋转矩阵公式如下
R = R x R z R y = [ 1 0 0 0 cos b − sin b 0 sin b cos b ] [ cos s , − sin s 0 sin s , cos s 0 0 0 1 ] [ cos a 0 sin a 0 1 0 − sin a 0 cos a ] = [ cos α cos β − sin β sin α cos β sin α sin σ + sin β cos α cos σ cos β cos σ sin α sin β cos σ − sin σ cos α − sin α cos ( σ ) + sin β sin σ cos α sin σ cos β sin α sin β sin σ + cos α cos σ ] R=R_xR_zR_y=\begin{bmatrix} 1 & 0 & 0 \\ 0 & \cos b & -\sin b \\ 0 & \sin b & \cos b \\ \end{bmatrix} \begin{bmatrix} \cos s, & -\sin s & 0 \\ \sin s, & \cos s & 0 \\ 0 & 0 & 1 \\ \end{bmatrix} \begin{bmatrix} \cos a & 0 & \sin a \\ 0 & 1 & 0 \\ -\sin a & 0 & \cos a \\ \end{bmatrix} \\ =\begin{bmatrix} \cos\alpha\cos\beta&-\sin\beta&\sin\alpha\cos\beta\\ \sin\alpha\sin\sigma+\sin\beta\cos\alpha \cos\sigma&\cos\beta\cos\sigma&\sin\alpha\sin\beta\cos\sigma-\sin\sigma\cos\alpha\\ -\sin\alpha\cos{\left(\sigma \right)}+\sin\beta\sin\sigma\cos\alpha&\sin\sigma\cos\beta&\sin\alpha\sin\beta\sin\sigma+\cos\alpha\cos\sigma \end{bmatrix} R=RxRzRy=
1000cosbsinb0−sinbcosb
coss,sins,0−sinscoss0001
cosa0−sina010sina0cosa
=
cosαcosβsinαsinσ+sinβcosαcosσ−sinαcos(σ)+sinβsinσcosα−sinβcosβcosσsinσcosβsinαcosβsinαsinβcosσ−sinσcosαsinαsinβsinσ+cosαcosσ
已知本体系到世界系的旋转矩阵,求欧拉角的公式为
rol=arctan2(r32, r33); // 横滚角φ pit=arcsin(-r31); // 俯仰角θ yaw=arctan2(r21, r11); // 偏航角ψ 讯享网
已知本体系到半速度系的旋转矩阵,求气动角的公式为
讯享网bank = arctan2(r32,r22) // 倾侧角σ attack = arctan2(r13, r11) // 攻角α sideslip = -arcsin(r12) // 侧滑角β
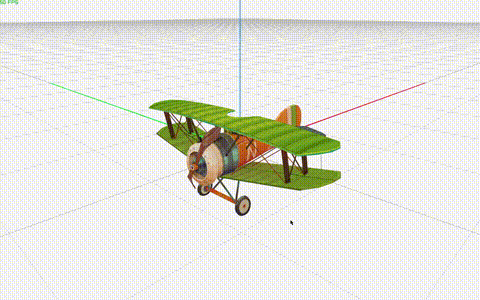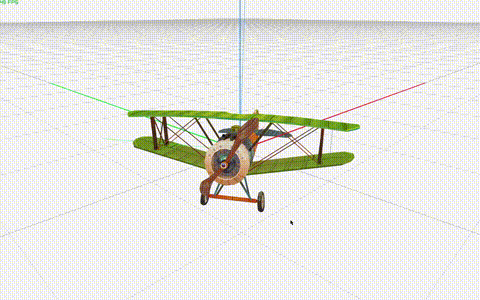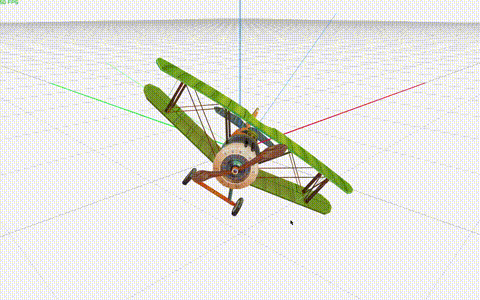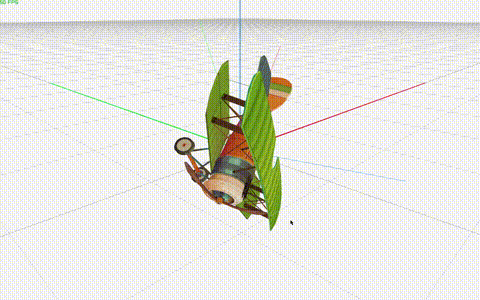
气动角的旋转顺序是,先绕本体系z轴旋转侧滑角,再绕本体系y轴旋转攻角,再绕世界系x轴旋转倾侧角,所以 R = R x R z R y R=R_xR_zR_y R=RxRzRy。旋转顺序如图所示,图中3次旋转均为正角度。
补充一个特殊姿态的欧拉角
利用前文中旋转矩阵转欧拉角的公式可以构造出一个特殊的姿态,见下面两个图。第一个是我要描述的姿态,第二个是欧拉角都为0的参考姿态。
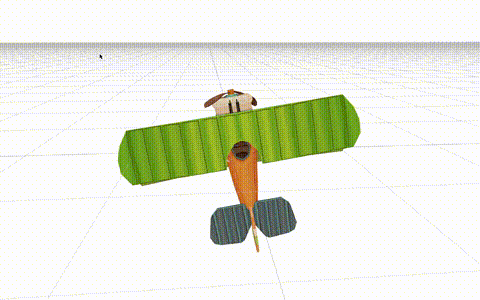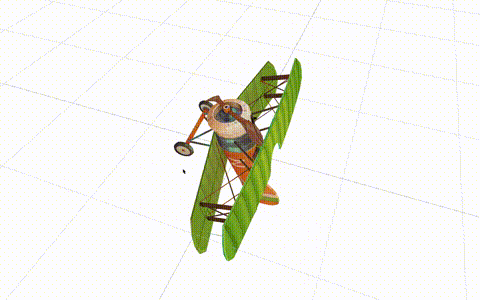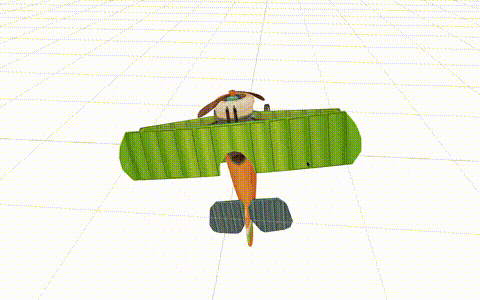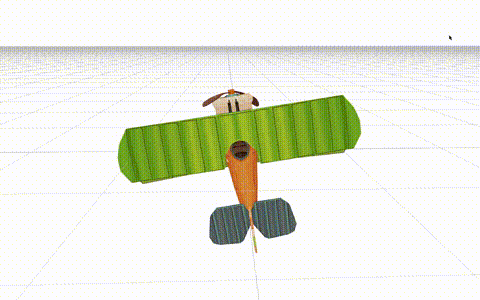

构造这个姿态的python代码
import numpy as np ry = np.array([0, np.cos(0.15), np.sin(0.15)]) # 让旋转矩阵中y轴的z坐标很小 rz = np.array([np.cos(0.15), 0, np.sin(0.15)]) # 让旋转矩阵中z轴的z坐标也很小 e0 = 0.1 R = np.array([ # 另外构造旋转矩阵来旋转z轴 [1, 0, 0], [0, np.cos(e0), -np.sin(e0)], [0, np.sin(e0), np.cos(e0)], ]) rz = R @ rz # 旋转z轴使其与y轴垂直 rx = np.cross(ry, rz) # 右手坐标系构造x轴 R = np.array([rx, ry, rz]).T # xyz三轴组合成姿态旋转矩阵 roll = np.arctan2(R[2,1], R[2,2]) # 横滚角 print(roll) 这个姿态的横滚、俯仰、偏航角分别为 [ 0. , 1. , 0. ] [0.,\ 1.,\ 0.] [0., 1., 0.],但是直观上的欧拉角应该大致是 [ 1 0 ∘ , 8 0 ∘ , 1 0 ∘ ] [10^\circ,\ 80^\circ,\ 10^\circ] [10∘, 80∘, 10∘]。这也从侧面反映了欧拉角的万向节死锁现象。
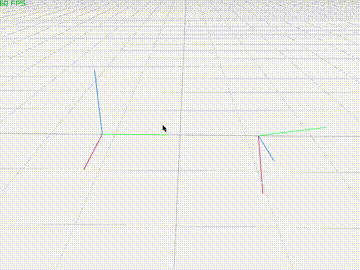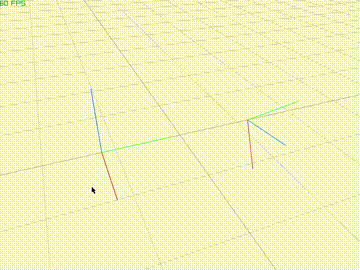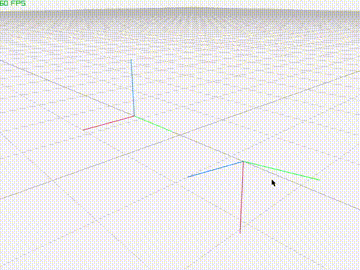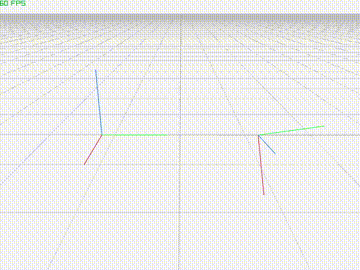
再附一个纯坐标图,图中红绿蓝三条线分别代表本体系的XYZ轴。左边是欧拉角为0的参考姿态,右边是这个特殊姿态。
版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。如发现本站有涉嫌侵权/违法违规的内容,请联系我们,一经查实,本站将立刻删除。
如需转载请保留出处:https://51itzy.com/kjqy/132665.html