
作 者 信 息
周国新1,唐建波2,雷丽珍1,林 超1,陈 驰2
(1. 广东省国土资源技术中心,广东 广州 ;2. 武汉大学 测绘遥感信息工程国家重点实验室,湖北 武汉 )
“【摘要】由于水域内机载点云数据稀疏或缺失,在生产高精度DEM时需要对水域区域进行分别处理,人工操作工作量大,且难以保持水域内DEM高程的自然平缓过渡。目前将水域和其他区域分开处理的DEM数据生产方法,不仅增加了数据处理的难度和工作量,也会引入水域和其他区域的DEM接边误差,影响数据质量。为此,提出一种基于机载点云数据的高精度水域DEM快速生成方法。该方法首先利用水域边界与原始机载点云数据,通过分段插值拟合生成水域内点云数据;进而,将插值生成的水域点云数据与原始点云数据进行合并获得完整点云数据;最后,利用合并后的完整点云数据生产高精度DEM数据。通过实验分析发现,该方法能够实现水域与其他区域的DEM一体化生产,提升DEM数据处理自动化水平,且能保证水域DEM的高程精度与自然平滑过渡要求。
【关键词】机载LiDAR;点云数据增强;水域;DEM数据;分段线性插值
【中图分类号】P231.5 【文献标识码】A 【文章编号】1672-1586(2019)05-0119-04
”引文格式:周国新,唐建波,雷丽珍,等. 基于机载点云数据的高精度水域DEM快速生成方法[J].地理信息世界,2019,26(5):119-122+128.
正文
0 引 言
数字高程模型(Digital Elevation Model,简称DEM)作为地球空间信息框架的基本内容和其他各种信息的主要载体,是十分重要的基础地理信息产品。传统DEM数据获取的方法(如野外人工测量法、航空摄影方法、地形图内插法等)存在成本高、工期长、数据精度低、自动化程度低的弊端。机载激光雷达(Light Detection And Ranging,简称LiDAR)是一种主动式对地观测系统,集成激光测距技术、计算机技术、惯性测量单元、全球导航卫星系统技术于一体。机载LiDAR传感器发射的激光脉冲能部分地穿透树林遮挡,直接获取高精度三维地表地形数据,已成为当前生产高精度DEM数据的一种重要技术手段。但是,由于水域对激光的强吸收作用,机载LiDAR点云数据在水域区域内非常稀疏,甚至完全没有点云,获取的机载LiDAR点云数据在水域区域内会出现较大的数据空洞。在利用机载LiDAR点云数据生产高精度DEM时就需要对这些水域区域进行单独处理,生成水域DEM数据,然后再与其他区域的DEM数据进行接边和合并。这种将水域和其他区域分开处理的作业方式,不仅增加了数据处理的难度和工作量,同时也会引入水域和其他区域的DEM接边和合并误差,影响最终DEM数据的质量。为此,提出一种基于机载点云数据的高精度水域DEM快速生成方法,通过分段插值拟合生成水域内点云数据,并与原始机载点云数据进行合并,获得完整的机载LiDAR点云数据,实现水域与其他区域的DEM一体化生产,简化DEM数据处理流程,且能够保证水域DEM的高程精度与自然平滑过渡要求。
1 水域区域DEM快速生成算法
水域区域的DEM数据处理时需要满足两个要求:①水域DEM与周边邻近区域的DEM数据间需要满足高程的一致性,即高程差异不易过大;②水域内部DEM需要满足自然平滑过渡,且符合水体表面为置平的基本要求。现有的利用机载LiDAR点云数据生产高精度DEM时,主要处理手段是将水域与其他区域分别处理。针对水域区域,通过人工将水域区域分割为不同大小的分段,然后对不同的分段进行高程赋值,以满足水域DEM置平的基本要求。但是,人工分段的水域跨度一般较大,且工作量较大,同时还需要后期处理水域DEM与其他区域DEM数据的接边与融合等问题。提出一种水域点云增强算法以获得完整机载LiDAR数据,实现DEM数据的一体化生产。该方法主要包括3个步骤:①水域中心线提取;②水域内点云拟合生成(即分段插值);③LiDAR点云数据合并与DEM生成。本方法技术流程图如图1所示。
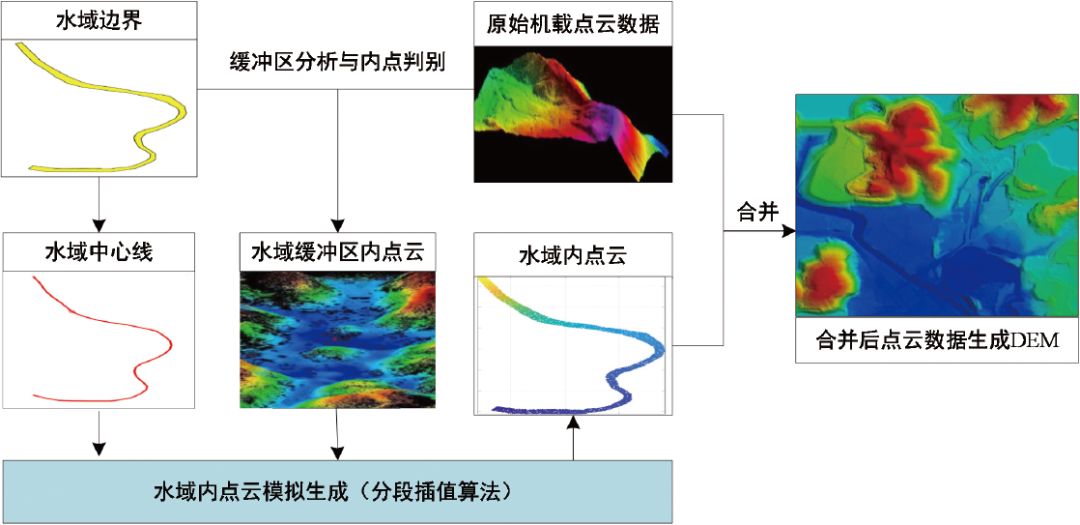
图1 本文方法技术流程图
Fig.1 Flowmap of the proposed methodology
1.1 水域区域中心线提取
以水域区域边界信息和原始机载LiDAR点云数据为数据输入,经过水域内点云数据的自动插值拟合与原始LiDAR点云数据进行合并,获得完整的机载点云数据,实现区域内DEM数据的一体化生产。为了保证水域内DEM的自然平缓过渡,需要对水域进行自动分段。利用水域中心线来辅助水域边界的自动分段,对水域中心线进行等间隔插值以生成分段所需的种子点,如图2a所示。由于自然水域区域边界形态多样、几何形状复杂,现有基于三角网剖分算法提取区域中心线的算法需要构建复杂的剖分三角网,针对形态复杂且大面积水域区域,算法的稳定性和执行效率不高,同时为了提升水域DEM数据处理的自动化水平,提出一种基于数学形态学的水域区域主骨架线提取算法,根据输入的水域边界信息可以自动提取水域中心线,该方法适用于任意形状的水域区域主骨架线提取,且鲁棒性较好。本文方法对输入的水域区域边界的精度要求不高,所以输入的水域边界数据可以从已有的较大比例尺地图数据中获取。此方法适用于处理地理覆盖范围较大的水域区域,对于覆盖范围较小的水域区域,由于DEM变化较小,将这些小水域区域的DEM进行置平处理。
具体操作步骤如下:
1)将河流的边界线转化为栅格图像。位于河流边界内的栅格像素值赋值为1,其他赋值为0;记录栅格左下角像素的实地坐标,以及栅格长和宽对应的实地距离,这些参数将用于像素点的图像坐标与其实际地理坐标间的相互转换。
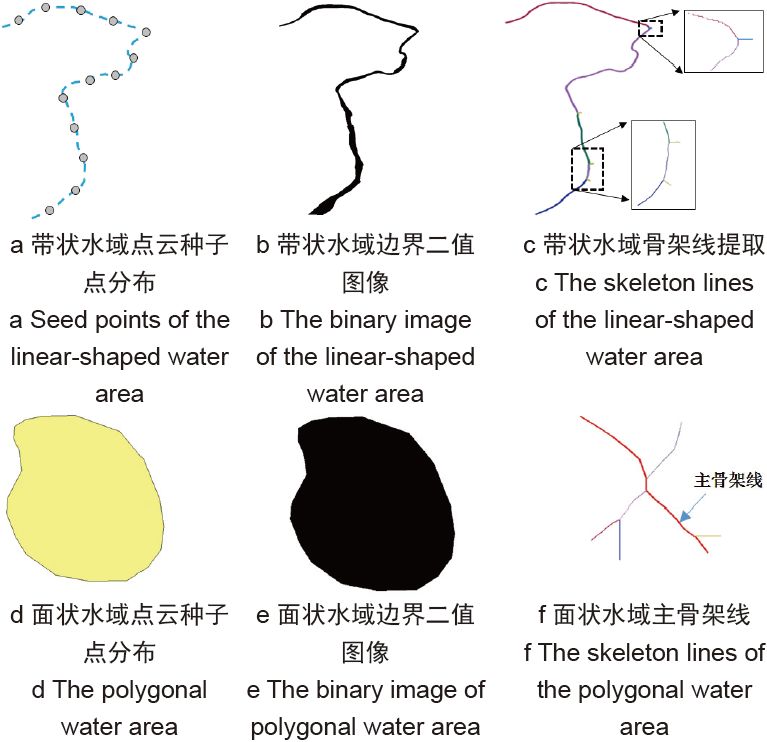
图2 水域区域中心线提取
Fig.2 Illustration of the extraction of central lines of water areas
2)利用图像形态学算子,从栅格图像中提取水域的骨架线。具体实现算法描述见文献。
3)从图像中提取出河流骨架线后,通过联通性分析,提取不同的线段(在多个线段存在交叉的地方将线段进行分割),然后,利用步骤1)保存的图像左下角地理坐标、图像的长和宽的实地距离,将河流骨架线转化为实地坐标。由于通过图像形态学算子提取的河流骨架线中存在许多的“毛刺”,即比较短的线段,如图2c所示。采用长度、方向等约束,类似路网构建stroke的策略,从河流的起始端点出发,不断合并长度较长、方向相一致的线段,最终生成河流的主骨架线,作为河流的中心线。
4)采用Douglas-Peucker线化简算法,对水域中心线进行化简和平滑。
采用上述基于数学形态学的水域区域主骨架线提取算法,可以提取带状和面状水域区域的主骨架线,如图2所示。相比于现有基于三角网剖分的主骨架线提取算法,基于数学形态学算子的方法,不需要构建复杂的约束三角网,算法更稳健且算法效率更高,能够处理大范围水域区域的主骨架线(即中心线)的快速提取。
1.2 水域分段点云插值
为了满足水域DEM生产的两个要求(即水域DEM要满足置平要求,同时满足自然平滑过渡),提出了一种水域分段点云插值算法。
具体描述如下:
1)在原始水域边界内插值拟合生成规则分布的点云,如图3b所示。插值拟合生成的点云间距为设置参数,可以根据具体DEM数据生产的精度要求来设置,本文实验中默认插值拟合点云间距为2 m。
2)沿着水域中心线等间距地采样一些种子点,如图2a所示。以这些种子点为中心点,对步骤1)生成的拟合点云数据进行聚类分块(即将点云分配给离其最近的种子点),如图3c所示,其中不同的颜色表示不同的点云数据分块。该点云分块即表示水域的不同分段。该步骤通过聚类算法实现对复杂形态的河流的自然分段,如图3c所示。
3)针对每一个点云分块,计算其外边界凸包。然后,统计落入该凸包内的原始LiDAR点云的高程最小值作为该点云分块内所有点的高程值。如果没有LiDAR点云落入到该凸包内,则标记该点云分块内的点高程值为空值。该步骤通过统计落入分块区域内的原始LiDAR点的高程值,将落入该分块内的LiDAR点的最小高程值作为该水域分块的高程估计值,即对每个水域区域的分块进行高程值的估算。
4)为了保证水域高程的自然平缓过渡,对相邻点云分块内点云高程值进行高斯加权平滑处理。即计算每个点云一定邻域范围内的点云高程值的反距离加权平均值作为该点处的高程值。对于高程值为空值的点,则搜索其最近邻的高程值非空的k 个点,并将这些点高程值的反距离加权平均值作为该点处的高程值。通过实验分析发现,当k =6时可以获得较理想的插值结果。k越大时计算量也会相应增加,考虑到计算效率与结果精度折中,在实验中设置k 为6。
经过以上步骤,可以插值拟合生成水域内点云数据,且水域高程值是通过周围区域的LiDAR点高程估计而得,不同水域点云分块间的高程值可以较平缓地过渡。
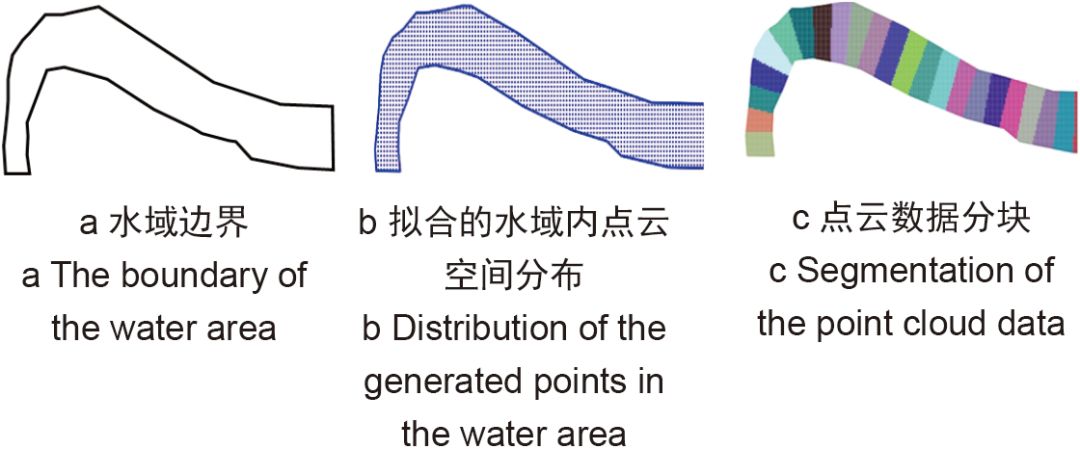
图3 水域内拟合生成点云数据
Fig.3 The generalization of simulated dense cloud points of water areas
1.3 点云数据合并与DEM构建
生成水域内拟合点云数据后,将水域内点云数据与原始的机载LiDAR点云数据进行合并。为了避免原始LiDAR点云数据中落入水域内的噪声点云对水域DEM生产的影响,首先利用水域边界信息将落入水域边界内的原始LiDAR点云进行滤除;进而将插值拟合生成的水域点云数据与原始LiDAR点云数据进行合并,获得较完整的LiDAR点云数据;最后,基于该合并后的完整LiDAR点云数据;经过地面滤波处理后,再利用地面点(包含水域内点云)构建三角网生成高精度DEM数据。
2 实验分析
2.1 实验数据
为了验证本文方法的有效性,选取茂名市高州中部的一条水域数据为实验数据,如图4所示。
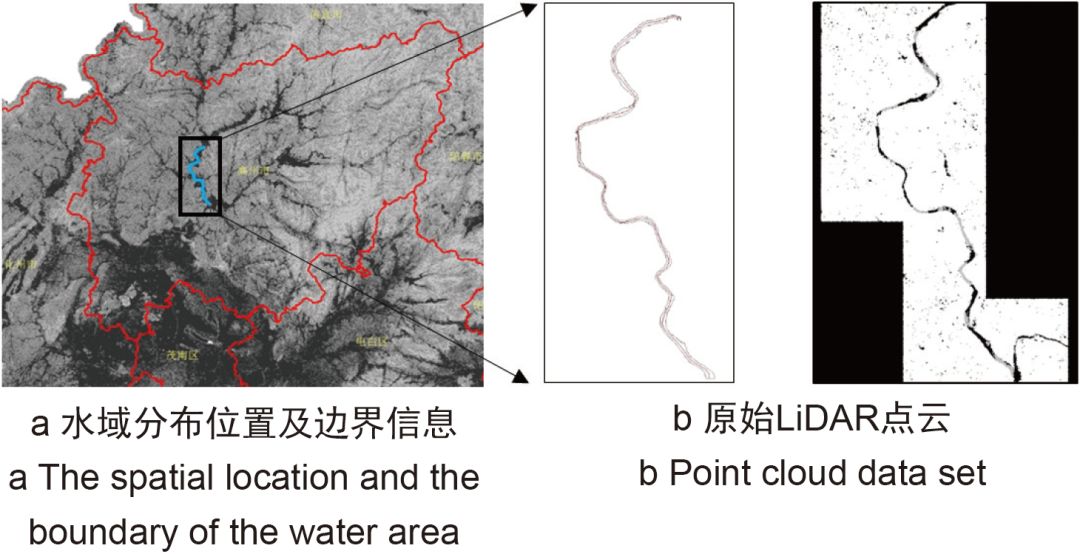
图4 实验数据
Fig.4 Study area and dataset
该水域位于茂名市高州市中部,河流全长17.74 km,水域面积2.174 739 。机载LiDAR点云数据为2018年的航飞数据,航飞设计高度为2 000 m,点云数据平均密度为2.7
 。
2.2 实验结果与分析
通过本文方法计算得到的水域内DEM高程值变化如图5a所示。图5b显示了人工对河流进行分段和高程赋值后生成的水域DEM结果。对比本文方法结果和人工处理结果可以发现,人工处理结果由于分割水域分块较大,得到的水域DEM结果在不同分块之间存在明显的高程“阶梯”现象,而本文方法得到的水域DEM结果,不同分块间高程值过渡相对较平缓。图5c中的红色点显示了本文方法通过插值拟合生成的水域内点云数据,其中的白色点(由于点太密集,视觉效果显示为白**域)表示原始的LiDAR点云数据。通过合并插值拟合生成的水域内点云数据与原始LiDAR点云数据后生成的该区域的DEM数据如图5d所示。从图中可以发现,本文方法生成的水域DEM与近邻区域内的DEM较一致,且水域DEM整体较平整,水域高程呈现出自然缓慢过渡的变化趋势。
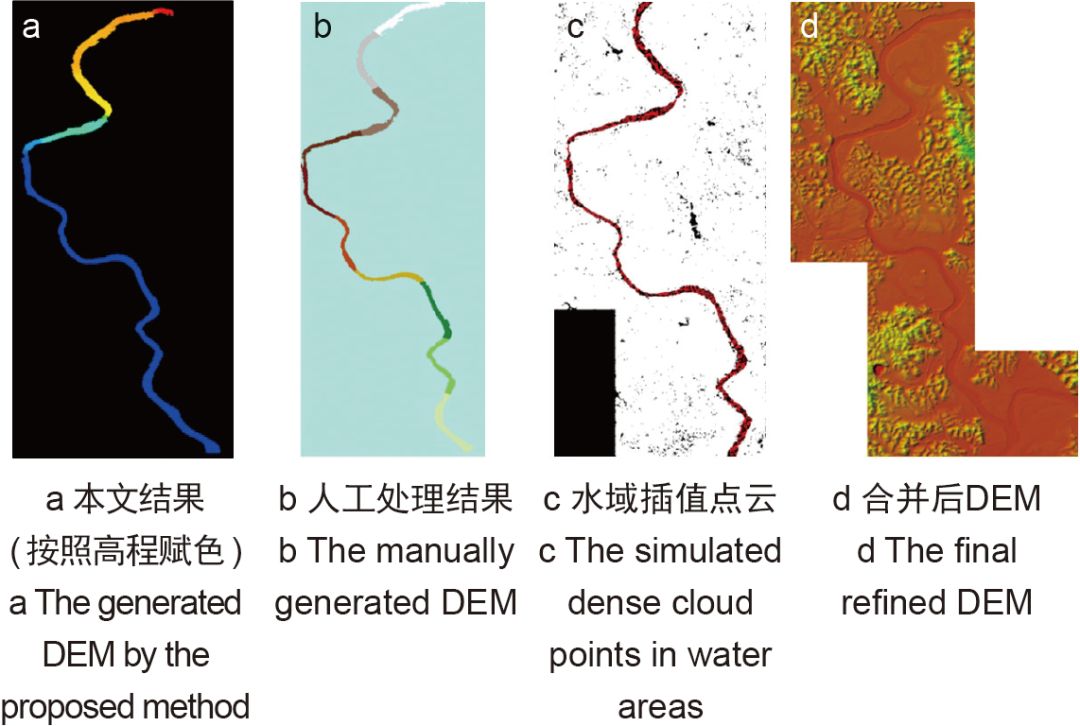
图5 水域DEM实验结果与对比
Fig.5 Experimental results and analyses
为了对生成的水域DEM结果进行评价,沿着水域的中心线对水域DEM结果进行高程断面分析,如图6所示。从图中可以看出,水域DEM的高程值较自然地平缓过渡,满足水域DEM生产的基本要求。为了说明该方法的有效性,选取两个具有代表性的水域转弯处的DEM结果进行分析,如图6中区域A、B所示。
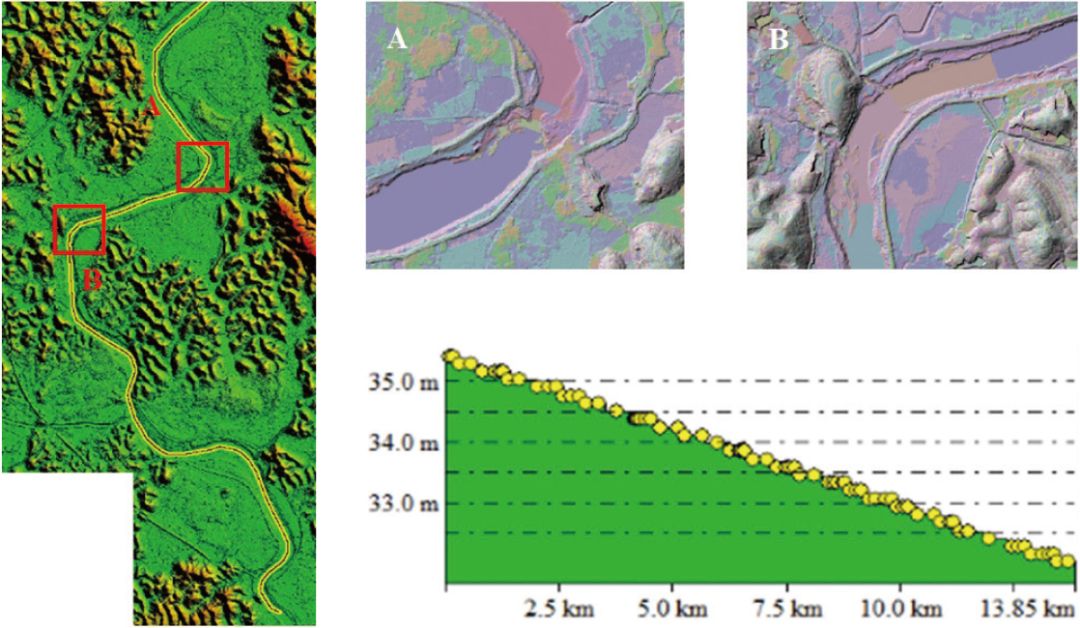
图6 水域DEM高程剖面分析
Fig.6 Analyses on the terrain elevation profiles of water areas
通过实验分析可以发现,本文方法能够保持水域区域的原始形态特征,同时能够保持水域区域高程的自然平缓过渡,满足高精度DEM数据生产的需求。
3 结束语
针对LiDAR点云数据生成DEM数据中水域点云稀疏问题,提出了一种水域稀疏机载LiDAR点云数据增强方法。该方法首先利用水域边界信息与原始点云数据,通过插值算法生成拟合的水域内点云数据;进而将水域点云数据与原始点云数据进行合并,获得完整点云数据,并基于合并后的点云数据生产高精度的DEM。通过实验分析发现,该方法能够实现将水域与其他区域一起进行处理,避免了人工处理带来的数据接边与数据合并误差,实现DEM数据生产的一体化处理流程,减少了人工数据处理的工作量,生成的水域DEM精度满足DEM生产中对水域的要求,且能够较好地保持原始水域的地形形态特征。
本期回顾
文化遗产数字化修复
· 机载LiDAR点云建筑物屋顶轮廓线自动提取研究综述
· 融合多特征的兵马俑碎片分类技术研究
· 基于高光谱影像的瞿昙寺壁画颜料层脱落病害评估
理论研究
· 兼顾非期望产出的工业用地效率测度、分异与溯因 ——以东北三省为例
· 基于模体的化石能源贸易网络特征分析
· 基于自编码网络的移动轨迹异常检测
· 基于同质区和迁移学习的高光谱图像半监督分类
· SSW系统在地下大型停车场三维建模中的应用研究
· 顾及上下文信息的城区机载LiDAR建筑物自动化提取方法研究
创新应用
· 新世纪版《国家普通地图集》数学基础的系统化构建与可视化研究
· 一种融合多维信息的城市建成区提取方法
· 基于LSTM的城市道路交通速度预测
· 基于Lego机器人的低成本SLAM方法设计
· 基于时间序列的网格化城市管理案件预测模型研究
技术探讨
· 基于消费级无人机的地质露头三维建模技术研究
· 顾及轮廓特征的建筑物对象级三维变化检测方法
· 室内三维点云与BIM集成的建筑施工进度监测方法
· 山东省地理信息时空大数据中心的设计与实现
邮箱变更声明
·《地理信息世界》邮箱变更声明
网站开通公告
·关于开通《地理信息世界》网站的公告
诚聘特约审稿专家
·诚聘|《地理信息世界》诚聘特约审稿专家
专题组稿
·约稿函|《地理信息世界》关于开辟“博士综述论坛”专栏的约稿函
版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。如发现本站有涉嫌侵权/违法违规的内容,请联系我们,一经查实,本站将立刻删除。
如需转载请保留出处:https://51itzy.com/kjqy/132327.html