
计时器相关的定时器,PWM,输入捕获这些东西的原理我就不单独阐述了,开始学习MSP430的想必也都是有一定基础的。话不多说,直接进入正题。
MSP430的定时器资源不少,姑且算是四个:TA0、TA1、TA2、TB(TB0),它们拥有的资源数量也各不相同,分别为5,3,3,7个;TA0拥有CCR0-CCR4,TA1和TA2拥有CCR0-CCR2,TB拥有CCR0-CCR7,具体可以查询对应型号的控制器数据表。
下面的内容主要都是以TA0举例,TA1会有一些涉及,但是原理是一样的。下面是以我自己的理解来解释这些寄存器的作用,在效果上可能只是把数据手册翻译了一下,请见谅。
TAxCTL 它是最重要的,控制时钟选择、计数模式、分频、中断使能等多个功能
TAxCCTLn 捕获/比较寄存器,配置定时器输入捕获和PWM输出等功能
TAxR 计时器,就是它一直涨到65535或者是CCR0
TAxCCRn 设定计数值,触发输入捕获的中断或是占空比
TAxIV 中断向量,由它索引是谁触发了中断
TAxEX0 配置额外分频系数
接下来的内容先是对各个寄存器的介绍,然后是代码。
寄存器的介绍
TAxCTL TAxCCTLn TAxR
TAxCCRn TAxIV TAxEX0
代码部分
定时器中断 输入捕获 输出PWM
寄存器的介绍
TAxCTL
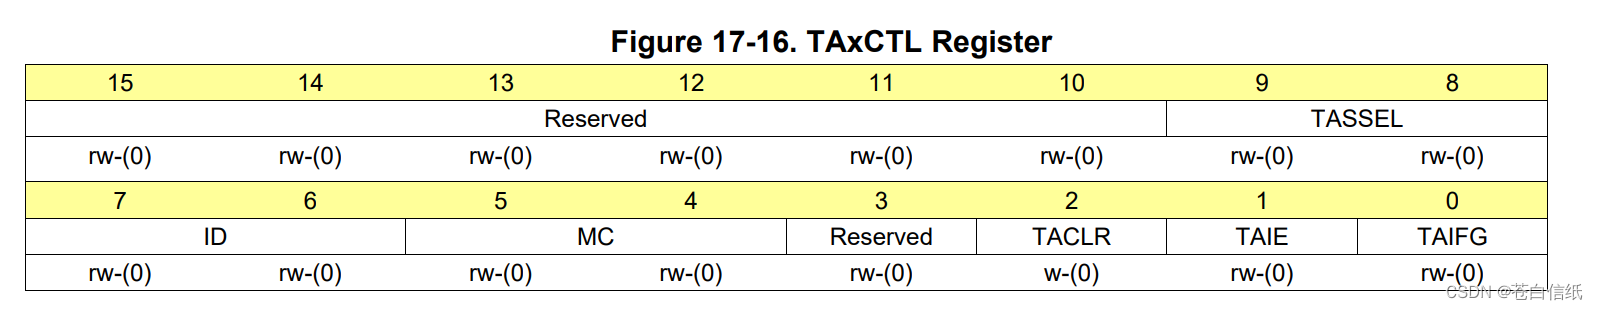
Reserved部分不用看,来看其他的寄存器。
| TASSEL | 选择时钟资源,这一位可以控制对四种时钟源的选择,它们分别是: 00 TAxCLK 01 ACLK 32768Hz 10 SMCLK 1MHz(Hz) 11 INCLK 加粗的二者是外部时钟,更常用,另外两者为内部时钟,用的很少 |
| ID | 选择分频系数,可有四种选择: 00 1分频(不分频) 01 2分频 10 4分频 11 8分频 此外,还可以通过TAxEX0配置再分频系数 |
| MC | 选择计数模式,同样有四种选择: 00 Stop 停止计时 01 Up 增计数模式:计数到CCR0 10 Continious 连续计数模式:计数到65535 11 Up/down 增减计数模式:计数到CCR0再计数到0,重复 |
| TACLR | 清除TAR,保证从0开始计数。如果设置分频系数和再分频系数则一定要设置此位 |
| TAIE | 使能TA中断 |
| TAIFG | TA中断标志位 |
需要配置的话也很轻松,以一个SMCLK,二分频,连续计数,清除TAR,使能中断的配置为例。
TA0CTL = TASSEL_SMCLK + ID_2 + MC_2 + TACLR + TAIE;讯享网
和IO口的位操作一样,定时器的相关参数TI也都通过宏定义解决掉了,而且部分操作有“多个名字”,用起来整体上还是比较方便的。可以其中某个宏定义,用“open declaration”在前后找一下,可以很容易地找到其他宏定义然后使用。
TAxCCTLn
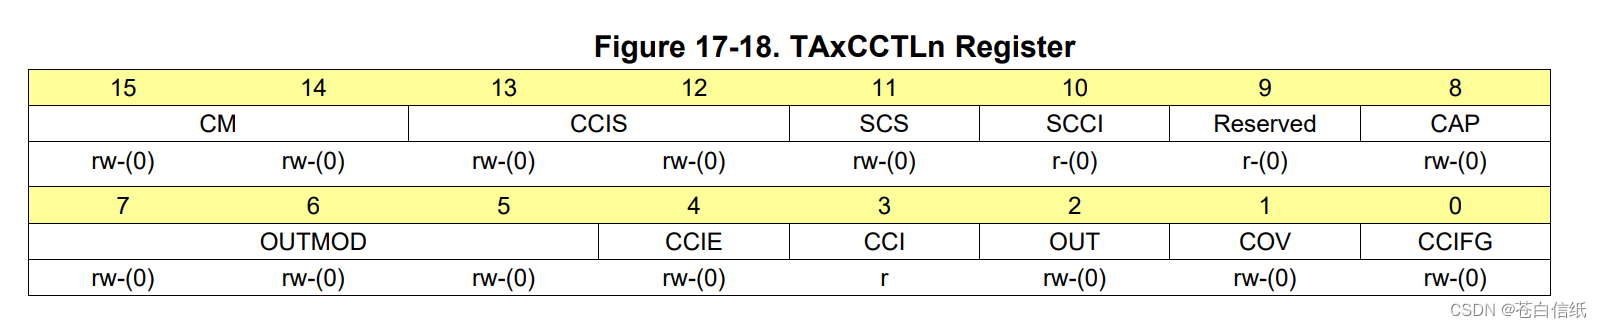
| CM | 设置捕获模式,四种模式: 00 不捕获 01 上升沿捕获 10 下降沿捕获 11 上升下降都捕获 |
| CCIS | 选择输入引脚 00 CCIxA 01 CCIxB 10 GND 11 VCC 关于GND和VCC我也不太确定,猜测是通过接这二者从而保证始终为高电平或是低电平。而CCIxA和CCIxB则对应引脚,具体如何对应需要查控制器数据表
|
| SCS | 选择是否与时钟源同步 0 异步 1 同步 不推荐异步,可能导致时钟的争抢 |
| SCCI | 通过这一位读取CCI,直接读CCI位效果也是一样的 |
| CAP | 设置模式 0 比较模式 1 捕获模式 |
| OUTMOD | 设置输出模式,共8钟 000 与OUT位设置相同 001 输出高电平并保持,直到下次计数开始(计数器复位至0)或改变输出模式 010 计到CCRn时输出取反,计数到CCR0时输出低电平 011 计到CCRn时输出高电平,计数到CCR0时输出低电平 100 电平翻转 101 输出低电平并保持,直到选择其他输出模式 110 计到CCRn时输出取反,计数到CCR0时输出高电平 111 计数到CCRn时输出低电平,计数到CCR0时输出高电平 |
| CCIE | 使能中断 0 失能 1 使能 |
| CCI | 读取当前输入的电平(只可读) |
| OUT | 设置输出高低电平(仅在OUTMOD=000时有效) 0 低电平 1 高电平 |
| COV | 捕获溢出标志位 0 无溢出发生 1 捕获溢出发生了 |
| CCIFG | 中断标志位 0 无中断发生 1 发生中断 |
如果只是输出PWM的话,这个配置特别简单,再加上TAxCTL和CCRn的一些配置就可以输出PWM了,以TA0CCTL0为例:
讯享网TA0CCTL0 = CCIE ;
如果要配置定时器输入捕获就要麻烦一些,不过也还好,以我当时调试编码器电机时候的配置为例:上升下降都捕获,选用CCIxA,同步时钟,捕获模式,使能(捕获)中断
TA0CCTL1 = CM_3 + CCIS_0 + SCS + CAP + CCIE; TAxR介绍
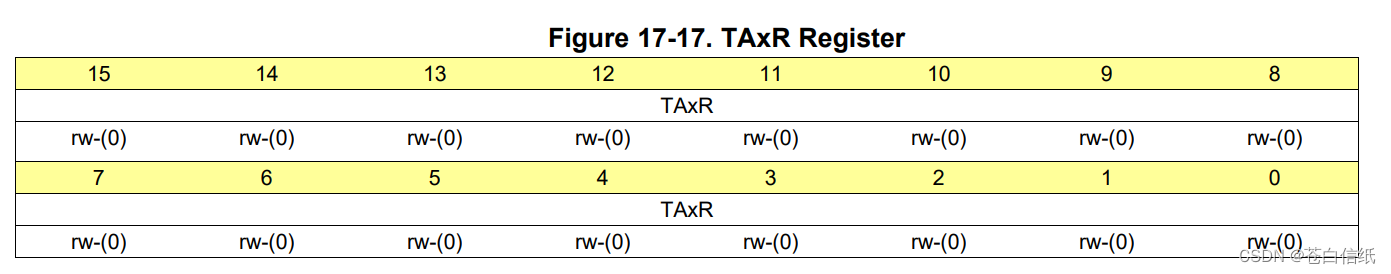
这个就是计数器(0-65535)对应的寄存器,虽然也可以进行写操作,但是要清零的话还是使用TACLR,一般不对它赋值。
TAxCCRn
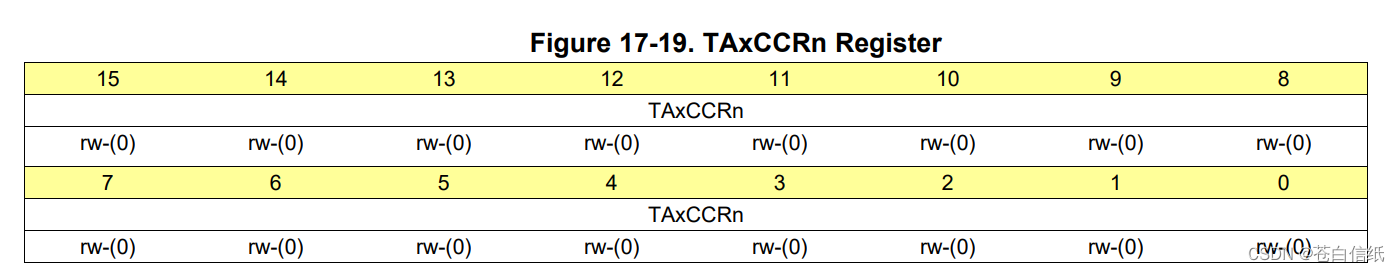
它的功能取决于于选择捕获模式还是比较模式。
如果选择了捕获模式,那么它的工作原理是这样的:以我的f5529为例,P1.2对应TA0.1(其他的对应可以自行查找),对应到CCR1,每一次P1.2上捕获到电平跳变时就会将当前的TAR计数器值记录到CCR1里,同时TA0CLT1中的CCIFG置位。
如果选择的是比较模式,那么它的工作原理就是:TAR按照选定的计数模式计数,在TAR的值变为CCRn - 1时对应的的输出模式(OUTMOD)改变电平就可以实现PWM输出。
TAxIV
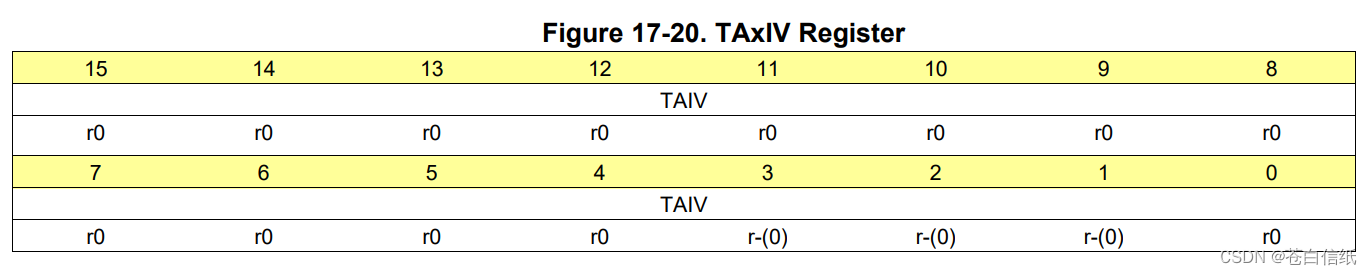
中断向量寄存器,实际上这个寄存器有Timer0A0和Timer0A1两种。Timer0A0寄存器为CCR0独占,而Timer0A1寄存器为CCR1-CCR6对应中断及TAIFG溢出中断共用。由于A0对应的只有一个CCR0,在进入中断后可以直接编写你需要做什么;而A1则首先需要判断一下具体是哪一个中断标志位引起的中断。二者的中断函数格式如下:
讯享网//Timer0A0的中断函数,前边这堆东西直接我就简化掉了 #pragma vector=TIMER0_A0_VECTOR __interrupt void TIMER0_A0_ISR(void)//CCR0独有的A0中断 { //直接写操作就行 } //如果觉得代码没问题但是现象不对的话可以尝试补全 #if defined(__TI_COMPILER_VERSION__) || defined(__IAR_SYSTEMS_ICC__) #pragma vector=TIMER0_A0_VECTOR __interrupt void TIMER0_A0_ISR(void) #elif defined(__GNUC__) void __attribute__ ((interrupt(TIMER0_A0_VECTOR))) TIMER0_A0_ISR (void) #else #error Compiler not supported! #endif { //它确实很麻烦,但是能避免一些莫名其妙的问题 }
//Timer0A1的中断函数,前面的ifdef部分同样省去了 #pragma vector=TIMER0_A1_VECTOR __interrupt void TIMER0_A1_ISR(void) { switch(__even_in_range(TA0IV,14)) { case 0: break;//无中断 case 2: break;//CCR1 case 4: break;//CCR2 case 6: break;//CCR3 case 8: break;//CCR4 case 10: break;//CCR5 case 12: break;//CCR6 case 14: break;//溢出 default: break; } } #if defined(__TI_COMPILER_VERSION__) || defined(__IAR_SYSTEMS_ICC__) #pragma vector=TIMER0_A1_VECTOR __interrupt void TIMER0_A1_ISR(void) #elif defined(__GNUC__) void __attribute__ ((interrupt(TIMER0_A1_VECTOR))) TIMER0_A1_ISR (void) #else #error Compiler not supported! #endif { switch(__even_in_range(TA0IV,14)) { case 0 : break;//无中断 case 2 : break;//CCR1 case 4 : break;//CCR2 case 6 : break;//CCR3 case 8 : break;//CCR4 case 10: break;//CCR5 case 12: break;//CCR6 case 14: break;//溢出 default: break; } }这里加一句:之前在电赛论坛看到过有人问这个even_in_range函数的作用,它的作用就是判断一下中断号的范围是否正确,并给出对应的中断号进入switch,根据TAIV的编号执行相应部分。
另外,如果debug发现代码卡死在奇怪的地方一定要先试试把这些前缀补全!
TAxEX0
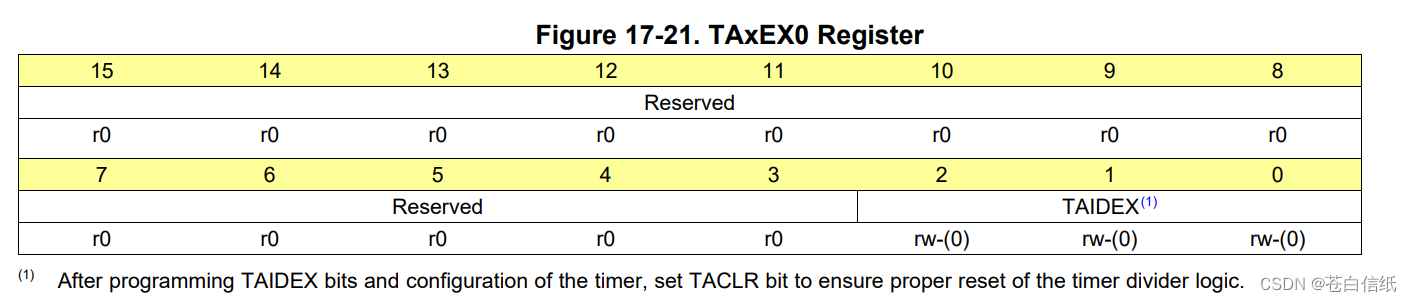
这个寄存器就是设置再分频系数用的。其中的TAIDEX是三位的,所以可以做到1-8中间所有整数的分频。注意到底下那行小字了吗,如果设置了这一位那么必须清除TAR,也就是设置TACLR。
代码部分
代码这里主要会写 定时器中断,输入捕获,输出PWM 这三个功能。
定时器中断
现象就是P1.0红色LED每隔1s反转一下,无需额外连线。可以尝试一下更换为CCR1-4计数,方法是类似的(因为TA0并没有CCR5,CCR6;TA1,TA2也只有CCR0-CCR2,只有TB才有CCR0-CCR6)。
讯享网#include <msp430.h> int count; int main(void) { WDTCTL = WDTPW | WDTHOLD; P1DIR = BIT0; TA0CCTL0 = CCIE; // 使能 TA0CCR0 = 50000; // 注意1Mhz并不精确只是大概1M TA0CTL = TASSEL_2 + MC_1 + TACLR; // SMCLK, 增计数, 清除TAR _EINT(); while(1) __no_operation(); } #if defined(__TI_COMPILER_VERSION__) || defined(__IAR_SYSTEMS_ICC__) #pragma vector=TIMER0_A0_VECTOR __interrupt void TIMER0_A0_ISR(void) #elif defined(__GNUC__) void __attribute__ ((interrupt(TIMER0_A0_VECTOR))) TIMER0_A0_ISR (void) #else #error Compiler not supported! #endif { count++; if(count==20) //大约1s反转一次 { if(P1OUT | BIT0 == P1OUT) //花里胡哨的取反 P1OUT &= ~BIT0; else P1OUT |= BIT0; count=0; } }
输入捕获
这个输入捕获的部分就是我调试编码器电机所用,主要是用来数脉冲数量的,发现如果想要算占空比的话会导致脉冲数量偏少(debug发现是浮点数运算的问题)。这个代码在功能实现上没有问题,但是精度可能存在一些差距,我猜测有SMCLK并非整数1Mhz和计算耗时长等问题导致的。但是测算整体来说是“在误差范围内成立”,如果还有其他问题请指正。
把注释部分取消可以算占空比,但是算占空比时会导致频率(脉冲数)数据异常,请注意。
#include <msp430.h> int t1,t2,c1,c2,cnt,count,flag; double duty; int main(void) { WDTCTL = WDTPW | WDTHOLD; // stop watchdog timer TA0CTL = TASSEL__SMCLK + MC_2 + TACLR + TAIE; TA0CCTL0=CCIE;//使能CCR0中断 TA0CCR0=50000; P1SEL|=BIT2; _EINT(); while(1) { __no_operation(); } } #pragma vector=TIMER0_A0_VECTOR __interrupt void TIMER0_A0_ISR(void) //每隔1s读取一下计数 { count++; if(count==20) { flag=cnt; cnt=0; count=0; } } #pragma vector=TIMER0_A1_VECTOR __interrupt void TIMER0_A1_ISR(void) { switch(__even_in_range(TA0IV,14)) { case 0: break;//无 case 2: cnt++; // t1=t2; // t2=TA0CCR1; // c1=c2; // c2=t2-t1; // duty=1.0*c2/(c1 + c2); break;//CCR1 case 4: break;//CCR2 case 6: break;//CCR3 case 8: break;//CCR4 case 10: break;//CCR5 case 12: break;//CCR6 case 14: break;//溢出IFG default: break; } } 输出PWM
直接四路PWM输出,可以直接驱动电机或者某路单独使用。如何接线在代码里面有提到。
讯享网#include <msp430.h> void set_pwm (int Motor ,int PWM)//Motor用于控制左右电机,PWM即占空比 { switch (Motor) { case 1: if(PWM > 0) {TA0CCR1 = PWM; TA0CCR2 = 0;} else {TA0CCR1 = 0; TA0CCR2 = -PWM;} break; case 2: if(PWM > 0) {TA0CCR3 = 0; TA0CCR4 = PWM;} else {TA0CCR3 = -PWM; TA0CCR4 = 0;} break; default: TA0CCR1 = 0; TA0CCR2 = 0;TA0CCR1 = 0; TA0CCR2 = 0; break; } } void PWM_Init(void) { P1DIR |= BIT2 + BIT3 + BIT4 + BIT5; //设置P1.2/3/4/5输出 P1SEL |= BIT2 + BIT3 + BIT4 + BIT5; //SEL用于启用IO口特殊功能 TA0CCR0 = 500 ; //设置为500,为约2KHZ的PWM TA0CTL |= TASSEL_2 + MC_1 + TACLR; //选择时钟为SMCLK,计数模式为增计数模式 //设置PWM的输出模式为模式7 TA0CCTL1 |= OUTMOD_7; TA0CCTL2 |= OUTMOD_7; TA0CCTL3 |= OUTMOD_7; TA0CCTL4 |= OUTMOD_7; } int main(void) { WDTCTL = WDTPW | WDTHOLD; PWM_Init(); set_pwm(1,400); //PWM参数设在0-500内就行,PWM/500即占空比 while(1) { __no_operation(); } }
版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。如发现本站有涉嫌侵权/违法违规的内容,请联系我们,一经查实,本站将立刻删除。
如需转载请保留出处:https://51itzy.com/kjqy/131259.html