
目录
前言
一、输入捕获的应用
1.1、测量脉宽或者频率
1.2、测量频率的步骤方法
1.3、测量脉宽的步骤方法
二、 输入捕获工作过程
2.1、CH1为例,输入捕获工作过程
2.2、输入通道
2.3、输入滤波和边沿检测
2.4、捕获通道
2.5、预分频器
三、输出比较
3.1、输出比较的作用
四、捕获寄存器
4.1、捕获/比较模式寄存器 :TIMx_CCMR1
4.2、捕获/比较使能寄存器:TIMx_CCER
4.3、DMA/中断使能寄存器:TIMx_DIER
五、程序设计
5.1、配置步骤
5.2、程序编写
前言
介绍通用定时器作为输入捕获的使用。用 TIM5 的通道 1(PA0)来做输入捕获,捕获 PA0 上高电平的脉宽(用 WK_UP 按键输入高电平),通过串口打印高电平脉宽时间。
一、输入捕获的应用
输入捕获一般应用在两个方面,一个方面是脉冲跳变沿时间测量,另一方面是 PWM 输入测量。
输入捕获模式可以用来测量脉冲宽度或者测量频率。STM32 的定时器,除了 TIM6 和 TIM7, 其他定时器都有输入捕获功能。
STM32 的输入捕获,就是通过检测 TIMx_CHx 上的边沿信号,在边沿信号发生跳变(比如上升沿/下降沿)的时候,将当前定时器的值(TIMx_CNT) 存放到对应的通道的捕获/比较寄存器(TIMx_CCRx)里面,完成一次捕获。同时还可以配置捕获时是否触发中断/DMA 。
用到 TIM5_CH1 来捕获高电平脉宽,也就是要先设置输入捕获为上升沿检测,记录发生上升沿的时候 TIM5_CNT 的值。然后配置捕获信号为下降沿捕获,当下降沿到来时,发生捕获,并记录此时的 TIM5_CNT 值。这样,前后两次 TIM5_CNT 之差,就是高电平的脉宽, 同时 TIM5 的计数频率我们是知道的,从而可以计算出高电平脉宽的准确时间。
1.1、测量脉宽或者频率
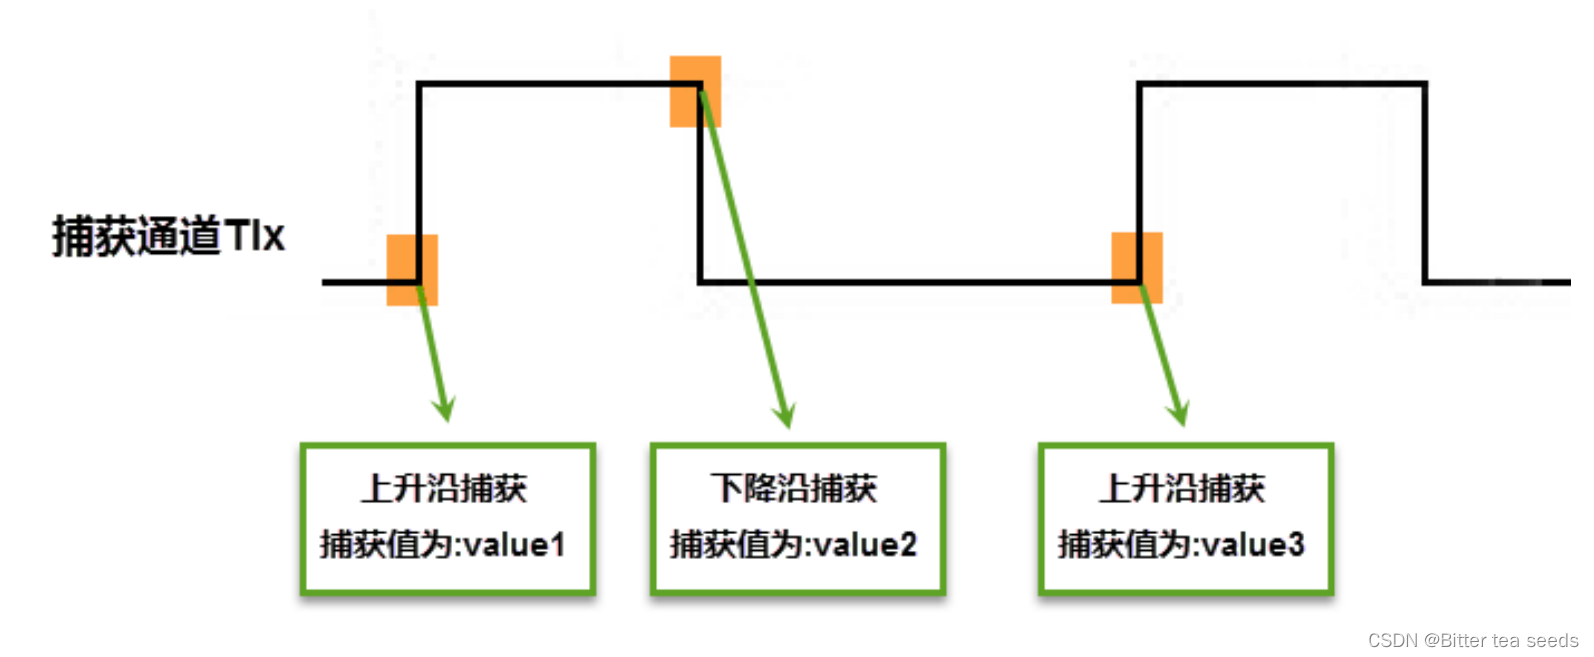
1.2、测量频率的步骤方法
当捕获通道 TIx 上出现上升沿时,发生第一次捕获,计数器 CNT 的值会被锁存到捕获寄存器 CCR 中,而且还会进入捕获中断,在中断服务程序中记录一次捕获(可以用一个标志变量来记录),并把捕获寄存器中的值读取到 value1 中。当出现第二次上升沿时,发生第二次捕获,计数器 CNT 的值会再次被锁存到捕获寄存器 CCR 中,并再次进入捕获中断,在捕获中断中,把捕获寄存器的值读取到 value3 中,并清除捕获记录标志。利用 value3 和 value1 的差值我们就可以算出信号的周期(频率)。
1.3、测量脉宽的步骤方法
当捕获通道 TIx 上出现上升沿时,发生第一次捕获,计数器 CNT 的值会被锁存到捕获寄存器 CCR 中,而且还会进入捕获中断,在中断服务程序中记录一次捕获(可以用一个标志变量来记录),并把捕获寄存器中的值读取到 value1 中。然后把捕获边沿改变为下降沿捕获,目的是捕获后面的下降沿。当下降沿到来的时候,发生第二次捕获,计数器 CNT 的值会再次被锁存到捕获寄存器 CCR 中,并再次进入捕获中断,在捕获中断中,把捕获寄存器的值读取到 value3 中,并清除捕获记录标志。然后把捕获边沿设置为上升沿捕获。 在测量脉宽过程中需要来回的切换捕获边沿的极性,如果测量的脉宽时间比较长,定时器就会发生溢出,溢出的时候会产生更新中断,我们可以在中断里面对溢出进行记录处理。
二、 输入捕获工作过程
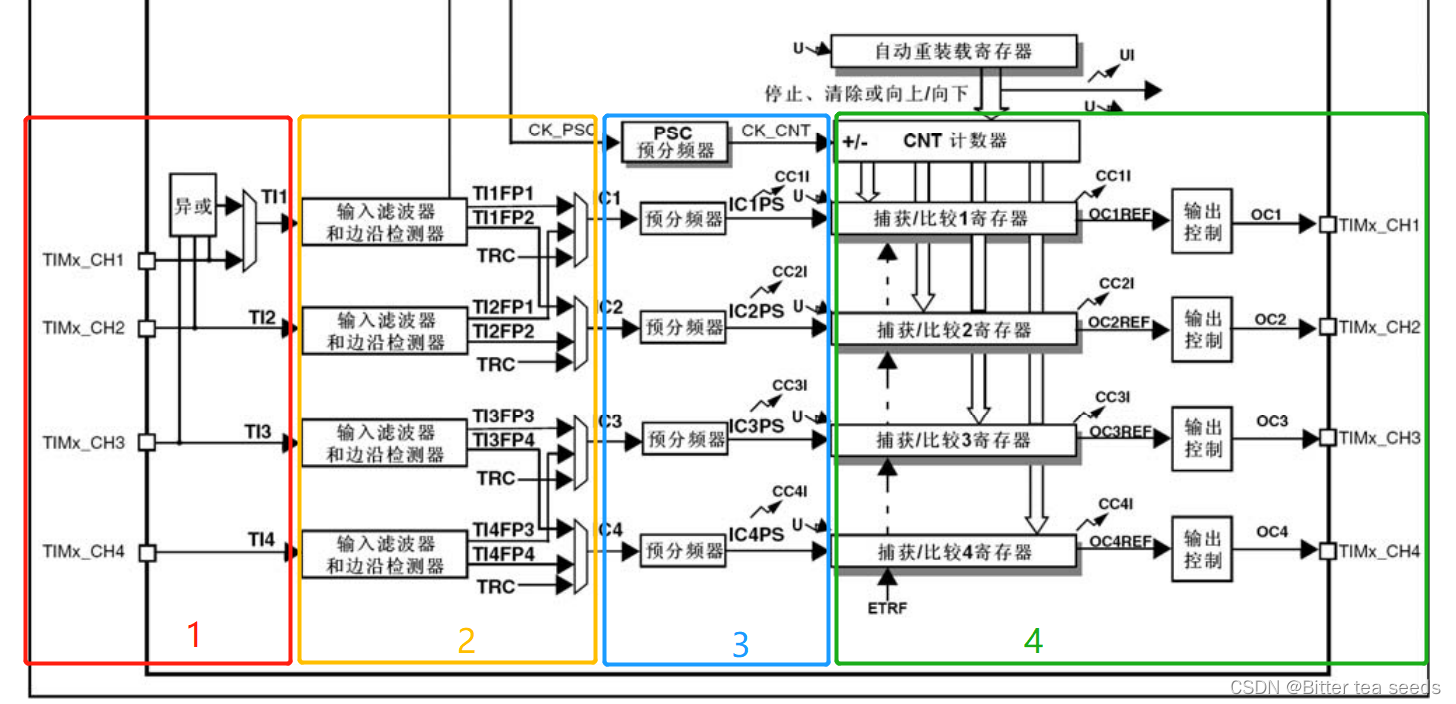
2.1、CH1为例,输入捕获工作过程
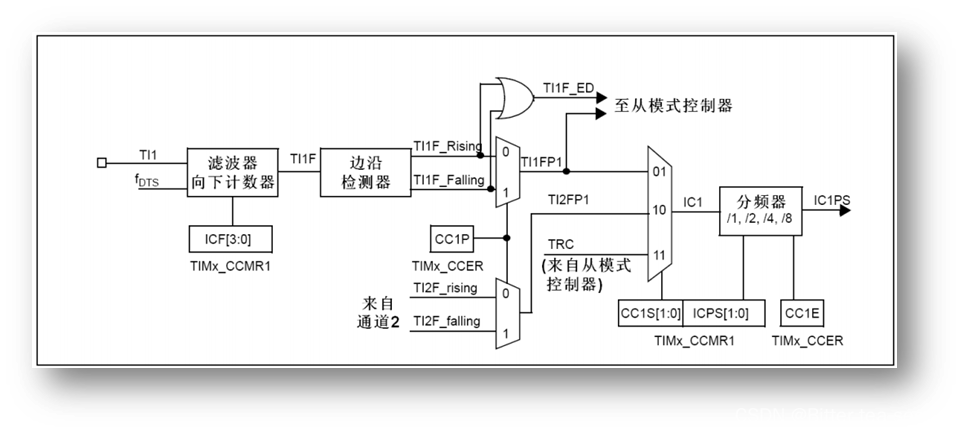
2.2、输入通道
当使用需要被测量的信号从定时器的外部引脚 TIMx_CH1/2/3/4 进入,通常叫 TI1/2/3/4,在后面的捕获中对于要被测量的信号都以 TIx 为标准叫法。
2.3、输入滤波和边沿检测
2.4、捕获通道
2.5、预分频器
1、ICx 的输出信号会经过一个预分频器,用于决定发生多少个事件时进行一次捕获。
2、具体的由寄存器 CCMRx 的位 ICxPSC 配置,如果希望捕获信号的每一个边沿,则不分频。
三、输出比较
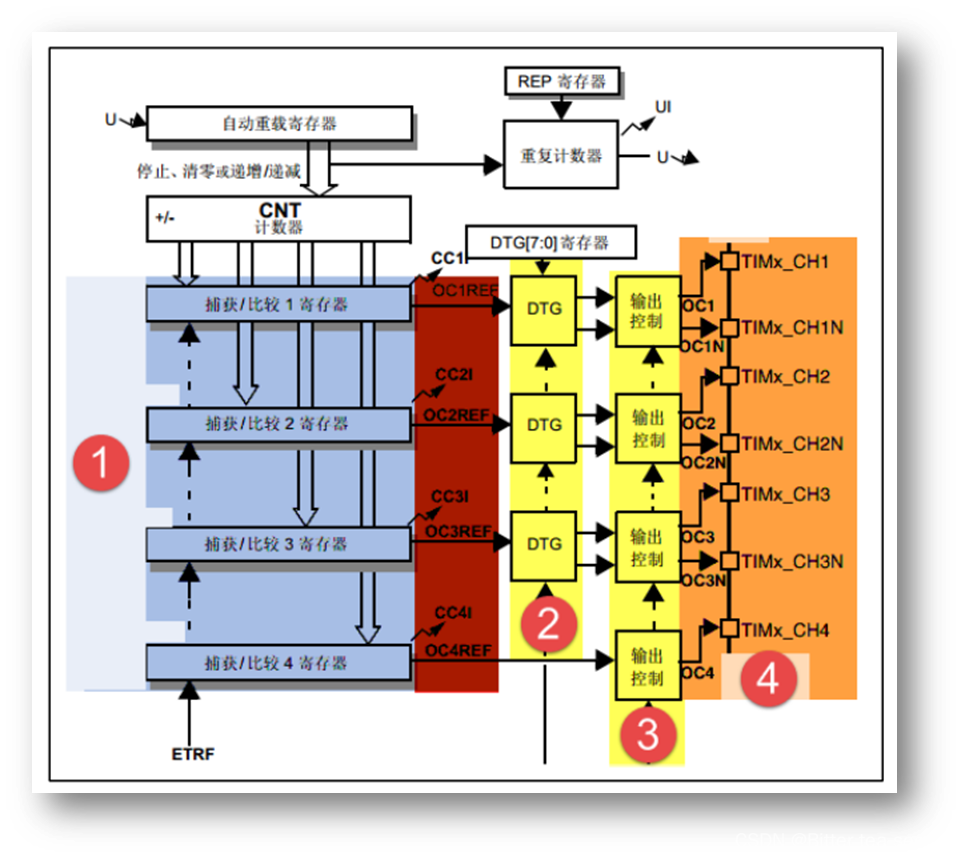
3.1、输出比较的作用
四、捕获寄存器
需要用到的寄存器有:TIMx_ARR、 TIMx_PSC、TIMx_CCMR1、TIMx_CCER、TIMx_DIER、TIMx_CR1、TIMx_CCR1 。
4.1、捕获/比较模式寄存器 :TIMx_CCMR1
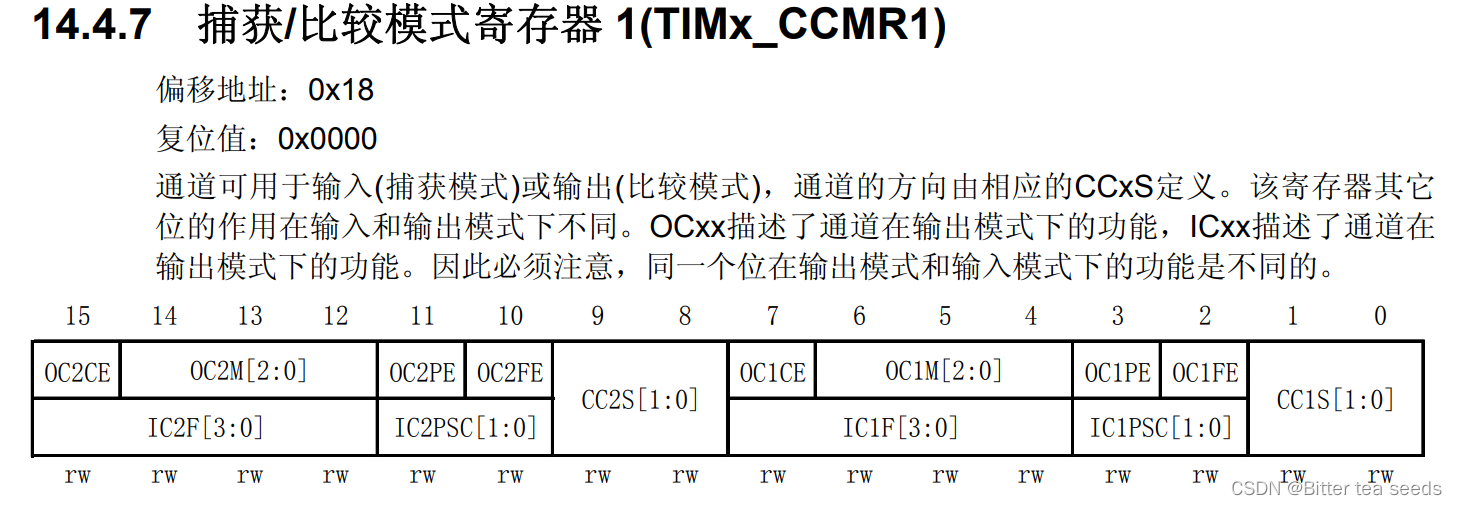 当在输入捕获模式下使用的时候,对应第二行描述,从图中可以看出,TIMx_CCMR1 明显是针对 2 个通道的配置,低八位[7:0]用于捕获/比较通道 1 的控制,而高八 位[15:8]则用于捕获/比较通道 2 的控制。
 其中 CC1S[1:0],这两个位用于 CCR1 的通道配置,这里我们设置 IC1S[1:0]=01,也就是配 置 IC1 映射在 TI1 上;
输入捕获 1 预分频器 IC1PSC[1:0];因为1 次边沿就触发 1 次捕获,所以选择 00 。
输入捕获 1 滤波器 IC1F[3:0],这个用来设置输入采样频率和数字滤波器长度。其中 是定时器的输入频率(TIMxCLK),一般为 72Mhz。而 则是根据 TIMx_CR1 的 CKD[1:0] 的设置来确定的,如果 CKD[1:0]设置为 00,那么 。N 值就是滤波长度,举个简单的例子:假设 IC1F[3:0]=0011,并设置 IC1 映射到通道 1 上,且为上升沿触发,那么在捕获到上升沿的时候,再以的频率,连续采样到 8 次通道 1 的电平,如果都是高电平,则说明却是一个有效的触发,就会触发输入捕获中断(如果开启了的话)。这样可以滤除那些高电平脉宽低于 8 个采样周期的脉冲信号,从而达到滤波的效果。
4.2、捕获/比较使能寄存器:TIMx_CCER
要用到这个寄存器的最低 2 位,CC1E 和 CC1P 位。
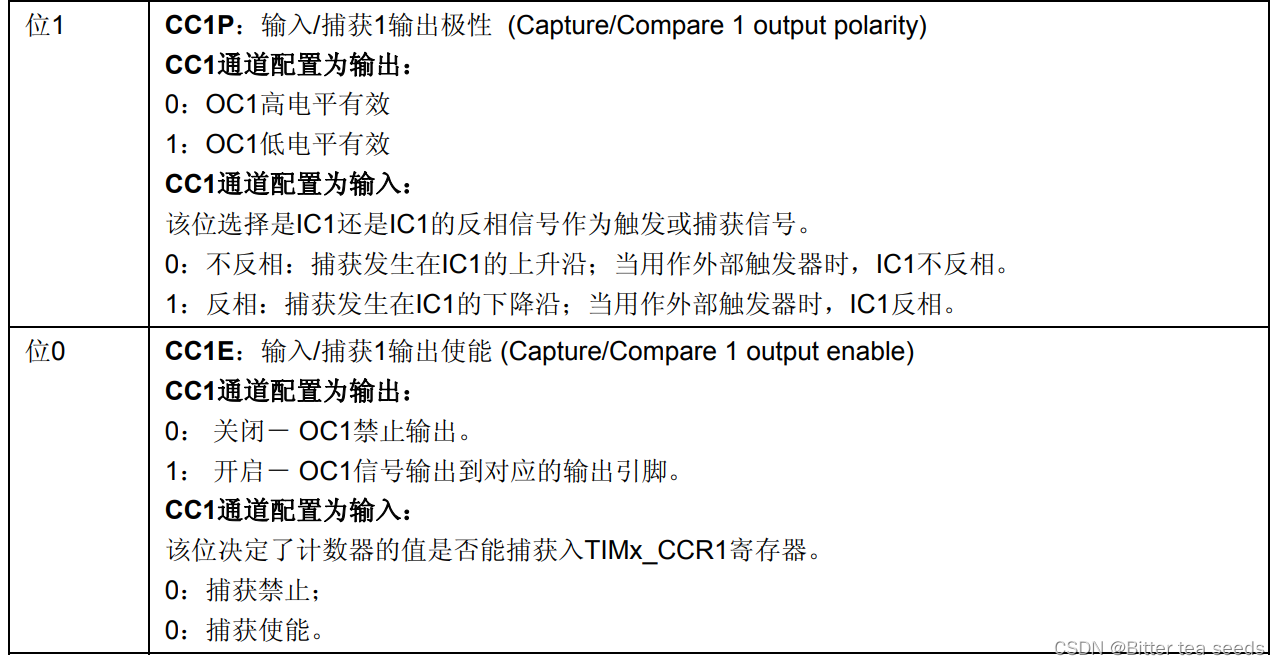
要使能输入捕获,必须设置 CC1E=0,而 CC1P 则根据自己的需要来配置。
4.3、DMA/中断使能寄存器:TIMx_DIER
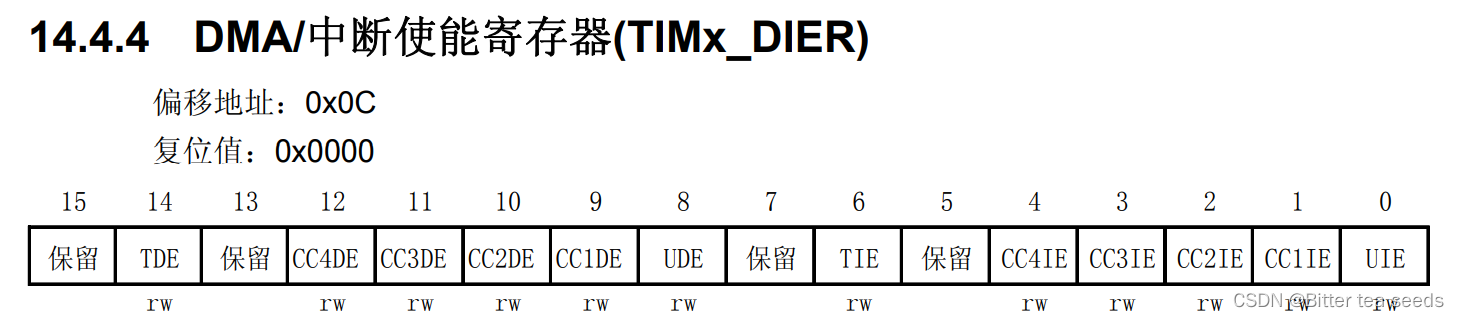
 需要用到中断来处理捕获数据,所以必须开启通道 1 的捕获比较中 断,即 CC1IE 设置为 1。
五、程序设计
5.1、配置步骤
① 初始化定时器和通道对应IO的时钟。
② 初始化IO口,模式为输入:GPIO_Init();
GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IPD; //PA0 输入
③初始化定时器ARR,PSC
TIM_TimeBaseInit();
④初始化输入捕获通道
TIM_ICInit();
⑤如果要开启捕获中断,
TIM_ITConfig();
NVIC_Init();
⑥使能定时器:TIM_Cmd();
⑦编写中断服务函数:TIMx_IRQHandler();
5.2、程序编写
time.c代码如下所示
#include "timer.h" #include "led.h" #include "usart.h" /*通用定时器中断初始化 这里时钟选择为APB1的2倍,而APB1为36M arr:自动重装值。 psc:时钟预分频数 这里使用的是定时器3!*/ void TIM3_Int_Init(u16 arr,u16 psc) { TIM_TimeBaseInitTypeDef TIM_TimeBaseStructure; NVIC_InitTypeDef NVIC_InitStructure; RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM3, ENABLE); //时钟使能 TIM_TimeBaseStructure.TIM_Period = arr; //设置在下一个更新事件装入活动的自动重装载寄存器周期的值 计数到5000为500ms TIM_TimeBaseStructure.TIM_Prescaler =psc; //设置用来作为TIMx时钟频率除数的预分频值 10Khz的计数频率 TIM_TimeBaseStructure.TIM_ClockDivision = 0; //设置时钟分割:TDTS = Tck_tim TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up; //TIM向上计数模式 TIM_TimeBaseInit(TIM3, &TIM_TimeBaseStructure); //根据TIM_TimeBaseInitStruct中指定的参数初始化TIMx的时间基数单位 TIM_ITConfig( //使能或者失能指定的TIM中断 TIM3, //TIM2 TIM_IT_Update | //TIM 中断源 TIM_IT_Trigger, //TIM 触发中断源 ENABLE //使能 ); NVIC_InitStructure.NVIC_IRQChannel = TIM3_IRQn; //TIM3中断 NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 0; //先占优先级0级 NVIC_InitStructure.NVIC_IRQChannelSubPriority = 3; //从优先级3级 NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE; //IRQ通道被使能 NVIC_Init(&NVIC_InitStructure); //根据NVIC_InitStruct中指定的参数初始化外设NVIC寄存器 TIM_Cmd(TIM3, ENABLE); //使能TIMx外设 } void TIM3_IRQHandler(void) //TIM3中断 { if (TIM_GetITStatus(TIM3, TIM_IT_Update) != RESET) //检查指定的TIM中断发生与否:TIM 中断源 { TIM_ClearITPendingBit(TIM3, TIM_IT_Update ); //清除TIMx的中断待处理位:TIM 中断源 LED1=!LED1; } } /*PWM输出初始化 arr:自动重装值 psc:时钟预分频数*/ void TIM3_PWM_Init(u16 arr,u16 psc) { GPIO_InitTypeDef GPIO_InitStructure; TIM_TimeBaseInitTypeDef TIM_TimeBaseStructure; TIM_OCInitTypeDef TIM_OCInitStructure; RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM3, ENABLE); RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOB | RCC_APB2Periph_AFIO, ENABLE); //使能GPIO外设和AFIO复用功能模块时钟使能 GPIO_PinRemapConfig(GPIO_PartialRemap_TIM3, ENABLE); //Timer3部分重映射 TIM3_CH2->PB5 //用于TIM3的CH2输出的PWM通过该LED显示 //设置该引脚为复用输出功能,输出TIM3 CH2的PWM脉冲波形 GPIO_InitStructure.GPIO_Pin = GPIO_Pin_5; //TIM_CH2 GPIO_InitStructure.GPIO_Mode = GPIO_Mode_AF_PP; //复用推挽输出 GPIO_InitStructure.GPIO_Speed = GPIO_Speed_50MHz; GPIO_Init(GPIOB, &GPIO_InitStructure); //GPIO_WriteBit(GPIOA, GPIO_Pin_7,Bit_SET); // PA7上拉 TIM_TimeBaseStructure.TIM_Period = arr; //设置在下一个更新事件装入活动的自动重装载寄存器周期的值 80K TIM_TimeBaseStructure.TIM_Prescaler =psc; //设置用来作为TIMx时钟频率除数的预分频值 不分频 TIM_TimeBaseStructure.TIM_ClockDivision = 0; //设置时钟分割:TDTS = Tck_tim TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up; //TIM向上计数模式 TIM_TimeBaseInit(TIM3, &TIM_TimeBaseStructure); //根据TIM_TimeBaseInitStruct中指定的参数初始化TIMx的时间基数单位 TIM_OCInitStructure.TIM_OCMode = TIM_OCMode_PWM2; //选择定时器模式:TIM脉冲宽度调制模式2 TIM_OCInitStructure.TIM_OutputState = TIM_OutputState_Enable; //比较输出使能 TIM_OCInitStructure.TIM_Pulse = 0; //设置待装入捕获比较寄存器的脉冲值 TIM_OCInitStructure.TIM_OCPolarity = TIM_OCPolarity_High; //输出极性:TIM输出比较极性高 TIM_OC2Init(TIM3, &TIM_OCInitStructure); //根据TIM_OCInitStruct中指定的参数初始化外设TIMx TIM_OC2PreloadConfig(TIM3, TIM_OCPreload_Enable); //使能TIMx在CCR2上的预装载寄存器 TIM_ARRPreloadConfig(TIM3, ENABLE); //使能TIMx在ARR上的预装载寄存器 TIM_Cmd(TIM3, ENABLE); //使能TIMx外设 } //定时器5通道1输入捕获配置 TIM_ICInitTypeDef TIM5_ICInitStructure; void TIM5_Cap_Init(u16 arr,u16 psc) { GPIO_InitTypeDef GPIO_InitStructure; TIM_TimeBaseInitTypeDef TIM_TimeBaseStructure; NVIC_InitTypeDef NVIC_InitStructure; RCC_APB1PeriphClockCmd(RCC_APB1Periph_TIM5, ENABLE); //使能TIM5时钟 RCC_APB2PeriphClockCmd(RCC_APB2Periph_GPIOA, ENABLE); //使能GPIOA时钟 GPIO_InitStructure.GPIO_Pin = GPIO_Pin_0; //PA0 清除之前设置 GPIO_InitStructure.GPIO_Mode = GPIO_Mode_IPD; //PA0 输入 GPIO_Init(GPIOA, &GPIO_InitStructure); GPIO_ResetBits(GPIOA,GPIO_Pin_0); //PA0 下拉 //初始化定时器5 TIM5 TIM_TimeBaseStructure.TIM_Period = arr; //设定计数器自动重装值 TIM_TimeBaseStructure.TIM_Prescaler =psc; //预分频器 TIM_TimeBaseStructure.TIM_ClockDivision = TIM_CKD_DIV1; //设置时钟分割:TDTS = Tck_tim TIM_TimeBaseStructure.TIM_CounterMode = TIM_CounterMode_Up; //TIM向上计数模式 TIM_TimeBaseInit(TIM5, &TIM_TimeBaseStructure); //根据TIM_TimeBaseInitStruct中指定的参数初始化TIMx的时间基数单位 //初始化TIM5输入捕获参数 TIM5_ICInitStructure.TIM_Channel = TIM_Channel_1; //CC1S=01 选择输入端 IC1映射到TI1上 TIM5_ICInitStructure.TIM_ICPolarity = TIM_ICPolarity_Rising; //上升沿捕获 TIM5_ICInitStructure.TIM_ICSelection = TIM_ICSelection_DirectTI; //映射到TI1上 TIM5_ICInitStructure.TIM_ICPrescaler = TIM_ICPSC_DIV1; //配置输入分频,不分频 TIM5_ICInitStructure.TIM_ICFilter = 0x00;//IC1F=0000 配置输入滤波器 不滤波 TIM_ICInit(TIM5, &TIM5_ICInitStructure); //中断分组初始化 NVIC_InitStructure.NVIC_IRQChannel = TIM5_IRQn; //TIM3中断 NVIC_InitStructure.NVIC_IRQChannelPreemptionPriority = 2; //先占优先级2级 NVIC_InitStructure.NVIC_IRQChannelSubPriority = 0; //从优先级0级 NVIC_InitStructure.NVIC_IRQChannelCmd = ENABLE; //IRQ通道被使能 NVIC_Init(&NVIC_InitStructure); //根据NVIC_InitStruct中指定的参数初始化外设NVIC寄存器 TIM_ITConfig(TIM5,TIM_IT_Update|TIM_IT_CC1,ENABLE);//允许更新中断 ,允许CC1IE捕获中断 TIM_Cmd(TIM5,ENABLE ); //使能定时器5 } u8 TIM5CH1_CAPTURE_STA=0; //输入捕获状态 u16 TIM5CH1_CAPTURE_VAL; //输入捕获值 //定时器5中断服务程序 void TIM5_IRQHandler(void) { if((TIM5CH1_CAPTURE_STA&0X80)==0)//还未成功捕获 { if (TIM_GetITStatus(TIM5, TIM_IT_Update) != RESET) { if(TIM5CH1_CAPTURE_STA&0X40)//已经捕获到高电平了 { if((TIM5CH1_CAPTURE_STA&0X3F)==0X3F)//高电平太长了 { TIM5CH1_CAPTURE_STA|=0X80;//标记成功捕获了一次 TIM5CH1_CAPTURE_VAL=0XFFFF; }else TIM5CH1_CAPTURE_STA++; } } if (TIM_GetITStatus(TIM5, TIM_IT_CC1) != RESET)//捕获1发生捕获事件 { if(TIM5CH1_CAPTURE_STA&0X40) //捕获到一个下降沿 { TIM5CH1_CAPTURE_STA|=0X80; //标记成功捕获到一次上升沿 TIM5CH1_CAPTURE_VAL=TIM_GetCapture1(TIM5); TIM_OC1PolarityConfig(TIM5,TIM_ICPolarity_Rising); //CC1P=0 设置为上升沿捕获 }else //还未开始,第一次捕获上升沿 { TIM5CH1_CAPTURE_STA=0; //清空 TIM5CH1_CAPTURE_VAL=0; TIM_SetCounter(TIM5,0); TIM5CH1_CAPTURE_STA|=0X40; //标记捕获到了上升沿 TIM_OC1PolarityConfig(TIM5,TIM_ICPolarity_Falling); //CC1P=1 设置为下降沿捕获 } } } TIM_ClearITPendingBit(TIM5, TIM_IT_CC1|TIM_IT_Update); //清除中断标志位 } 讯享网
timer.h程序如下所示:
讯享网#ifndef __TIMER_H #define __TIMER_H #include "sys.h" void TIM3_Int_Init(u16 arr,u16 psc); void TIM3_PWM_Init(u16 arr,u16 psc); void TIM5_Cap_Init(u16 arr,u16 psc); #endif
main.c代码如下所示:
#include "led.h" #include "delay.h" #include "key.h" #include "sys.h" #include "usart.h" #include "timer.h" extern u8 TIM5CH1_CAPTURE_STA; //输入捕获状态 extern u16 TIM5CH1_CAPTURE_VAL; //输入捕获值 int main(void) { u32 temp=0; delay_init(); //延时函数初始化 NVIC_PriorityGroupConfig(NVIC_PriorityGroup_2); //设置NVIC中断分组2:2位抢占优先级,2位响应优先级 uart_init(); //串口初始化为 LED_Init(); //LED端口初始化 TIM3_PWM_Init(899,0); //不分频。PWM频率=72000/(899+1)=80Khz TIM5_Cap_Init(0XFFFF,72-1); //以1Mhz的频率计数 while(1) { delay_ms(10); TIM_SetCompare2(TIM3,TIM_GetCapture2(TIM3)+1); if(TIM_GetCapture2(TIM3)==300)TIM_SetCompare2(TIM3,0); if(TIM5CH1_CAPTURE_STA&0X80)//成功捕获到了一次上升沿 { temp=TIM5CH1_CAPTURE_STA&0X3F; temp*=65536;//溢出时间总和 temp+=TIM5CH1_CAPTURE_VAL;//得到总的高电平时间 printf("HIGH:%d us\r\n",temp);//打印总的高点平时间 TIM5CH1_CAPTURE_STA=0;//开启下一次捕获 } } }
版权声明:本文内容由互联网用户自发贡献,该文观点仅代表作者本人。本站仅提供信息存储空间服务,不拥有所有权,不承担相关法律责任。如发现本站有涉嫌侵权/违法违规的内容,请联系我们,一经查实,本站将立刻删除。
如需转载请保留出处:https://51itzy.com/kjqy/112396.html